



Maîtrise du contrôle de processus : précision et sécurité dans la fabrication technologique
Les processus technologiques consistent en la manutention, transformation, raffinage, combinaison et manipulation de matériaux et fluides pour produire rentablement des produits finis. Ces processus peuvent être précis, exigeants et potentiellement dangereux. De petits changements peuvent avoir un impact majeur sur le résultat final. Variations de proportions, température, débit, turbulence et nombreux autres paramètres doivent être soigneusement et constamment contrôlés pour produire de façon constante le produit de qualité désirée avec un minimum de matières premières et d'énergie.
Généralement, tout ce qui nécessite une surveillance continue d'une opération implique le rôle du contrôle de processus. Le contrôle de processus désigne les méthodes utilisées pour contrôler les variables de processus du processus technologique. C'est l'outil qui permet aux processus de fonctionner dans les limites spécifiées et de fixer des limites plus précises pour maximiser l'efficacité, assurer la qualité et la sécurité.
Chaque processus technologique nécessite une planification importante pour accomplir ses tâches. Mais pour les accomplir, les opérateurs doivent comprendre pleinement le processus et les fonctions des systèmes de contrôle. Les systèmes de contrôle comprennent des équipements (dispositifs de mesure, dispositifs de contrôle, etc.) ainsi que l'intervention de l'opérateur. Ils satisfont trois besoins fondamentaux : (i) réduire l'influence des perturbations externes, (ii) promouvoir la stabilité du processus, (iii) améliorer la performance du processus.
Instrumentation et contrôle automatique
L'instrumentation fournit les indications pour exploiter un processus technologique. L'opérateur enregistre parfois ces indications pour l'exploitation. L'information aide à évaluer l'état actuel et agir si conditions inattendues. Exiger de l'opérateur toutes les actions correctives est impratique, voire impossible, surtout si grand nombre d'indications à surveiller. Pour cela, la plupart des processus sont contrôlés automatiquement une fois en conditions normales. Les contrôles automatiques réduisent grandement la charge de l'opérateur et rendent le travail gérable. Les processus sont contrôlés pour trois raisons : (i) réduire la variabilité, (ii) augmenter l'efficacité, (iii) assurer la sécurité.
Le contrôle de processus réduit la variabilité du produit final → qualité constamment élevée. Réduction variabilité → processus plus stable, fiable, productif, économique. Certains paramètres doivent être maintenus à des niveaux spécifiques pour maximiser l'efficacité. Contrôle précis → efficacité. Un processus emballé (runaway), comme réaction chimique hors contrôle, peut résulter si contrôle précis de toutes variables n'est pas maintenu. Conséquences catastrophiques. Contrôle précis aussi requis pour sécurité équipements et travailleurs.
Le rôle du contrôle de processus a évolué et continue d'être façonné par la technologie. Rôle traditionnel : contribuer sécurité, impact environnemental minimisé, optimiser processus en maintenant variables près valeurs désirées. Autrefois, surveillance paramètres sur site, maintien local par opérateur. Processus plus grands/complexes → automatisation plus importante. Aujourd'hui, automatisation a repris fonctions contrôle : opérateurs aidés par système de contrôle distribué (DCS) informatisé communiquant avec instruments terrain.
Le contrôle de processus mélange statistiques et discipline ingénierie traitant mécanismes, architectures, algorithmes pour contrôler un processus. Pour contrôle efficace, outre compréhension technologie processus, il faut comprendre concepts clés et terminologie générale.
Raison du contrôle : faire comporter le processus comme désiré. Peut impliquer : plus précis, plus fiable, plus économique. Parfois processus non contrôlé instable → bon contrôle nécessaire pour ne pas l'endommager. Bon contrôle = choses différentes selon applications.
Objectif de base : régler valeur d'un paramètre. Régler = maintenir quantité paramètre à valeur désirée indépendamment influences externes. Valeur désirée = valeur de référence ou consigne (set-point). Opérateur peut changer consigne. Processus auto-régulateur si changement consigne entrée → sortie change pour correspondre entrée. Système auto-régulateur ne régule pas variable à valeur de référence particulière. Paramètre adopte valeur où entrée=sortie, et y reste. Mais si débit entrée change, sortie change aussi → pas régulé à valeur référence.
Contrôle assisté opérateur = régulation artificielle par opérateur. Pour réguler paramètre à valeur nécessaire, capteur nécessaire pour mesurer paramètre. Paramètre = variable contrôlée. En actionnant équipement contrôle adéquat, paramètre sortie changé à consigne par opérateur. Paramètre sortie = variable manipulée ou variable de commande.
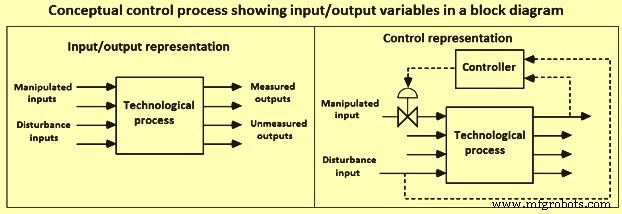
Système contrôle automatique remplace système contrôle et utilise machines, électronique, ordinateurs remplaçant opérations opérateur. Instrument appelé capteur ajouté : mesure valeur paramètre, convertit en signal proportionnel. Signal fourni en entrée à machine, circuit électronique, ordinateur = contrôleur. Contrôleur évalue mesure, fournit signal sortie pour changer réglage équipement via actionneur liaison mécanique. Contrôle automatique appliqué à systèmes conçus pour régler valeur variable à consigne = contrôle de processus automatique. Fig. 1 : schéma conceptuel entrée/sortie.
Nature dynamique des processus technologiques
Processus technologiques = dynamiques (rarement état stationnaire). Exploitation = assurer réponse appropriée aux perturbations permanentes pour exploitation sûre, efficace, produit qualité spécifiée au débit requis. Méthodes production variant selon processus, principes contrôle automatique = génériques, applicables universellement quelle que soit taille/type processus. Objectifs système contrôle :
Maintenir le processus aux conditions opérationnelles et consignes
Beaucoup processus doivent fonctionner état stationnaire ou état satisfaisant exigences : coût, rendement, sécurité, objectifs qualité. Situations réelles : processus ne peut pas toujours rester statique, perturbations le rendent instable. Processus instable = variables oscillent depuis limites physiques sur durée limitée. Variables non contrôlées contrôlables par ajout instruments/équipements contrôlant variables dans limites, automatiquement ou par intervention opérateur.
Transition du processus d'une condition opérationnelle à une autre
Situations réelles : parfois nécessaire changer conditions opérationnelles pour raisons variées : économie, spécifications produit, contraintes opérationnelles, réglementations environnementales, spécifications modifiées, etc.
Développement stratégie de contrôle
Consiste à formuler/identifier : (i) objectif(s) contrôle, (ii) variables entrée (variables manipulées ou perturbatrices) changeant continûment ou intervalles discrets, (iii) variables sortie (variables mesurées ou non) mesurées continûment ou intervalles discrets, (iv) contraintes (dures ou souples), (v) caractéristiques exploitation (batch, continu, semi-continu), (vi) considérations sécurité, environnement, économie, (vii) structure contrôle (contrôleurs rétroaction ou anticipation). Constitution système contrôle = 7 étapes.
- Formuler objectif(s) contrôle. Processus = plusieurs sous-processus. Contrôles réduits si contrôles chaque sous-processus considérés séparément. Même alors, chaque sous-processus peut avoir objectifs multiples, parfois conflictuels → développement objectifs contrôle = difficulté.
- Déterminer variables entrée. Montrent effet environnement sur processus. Facteurs influençant processus. Classées : manipulées (ajustables par système contrôle/opérateur) ou perturbatrices (affectent sorties mais non ajustables par système). Perturbations mesurables et non mesurables. Entrées changeant continûment ou intervalles discrets.
- Déterminer variables sortie. Aussi variables de contrôle. Variables sorties processus affectant environnement. Classées : mesurées ou non mesurées. Mesures continûment ou intervalles discrets.
- Déterminer contraintes exploitation. Chaque processus a contraintes classées dures ou souples. Ex contrainte dure : débit min/max vanne (extrêmes tout ouvert/tout fermé). Ex contrainte souple : composition produit, souhaitable entre limites, mais violation possible sans danger sécurité/environnement.
- Déterminer caractéristiques exploitation. Classées : batch, continu, semi-continu. Continus : longues périodes conditions relativement constantes avant « arrêt » (nettoyage, maintenance préventive). Batch : dynamiques, courte période, conditions variant beaucoup. Ex : élaboration chauffe four sidérurgie. Réacteur batch : charge initiale, conditions variées pour produit désiré fin batch. Semi-continu : charge initiale + composants alimentation ajoutés pendant batch. Ex : coulée continue. Considération importante : échelle de temps dominante. Processus continus : souvent temps résidence matière réacteur.
- Considérations sécurité, environnement, économie. Économie = force motrice ultime (processus dangereux/polluant coûte plus cher : pénalités réglementaires, inefficacités). Minimiser coûts énergie en produisant produits conformes. Meilleure automatisation/contrôle → fonctionnement plus près conditions « optimales », variabilité satisfaite.
- Concept « fail-safe » (sécurité intrinsèque). Toujours important sélection instrumentation. Ex : vanne contrôle source énergie pour déplacer tige et changer débit. Souvent signal pneumatique (3-15 PSI). Signal perdu → tige à 3 PSI. Vanne « air-pour-ouvrir » → perte air → vanne ferme = « fail-closed ». Vanne « air-pour-fermer » → perte air → vanne tout ouvert = « fail-open ».
Types de contrôle standards
Deux types : (i) contrôle par anticipation (feed-forward), (ii) contrôle par rétroaction (feed-back).
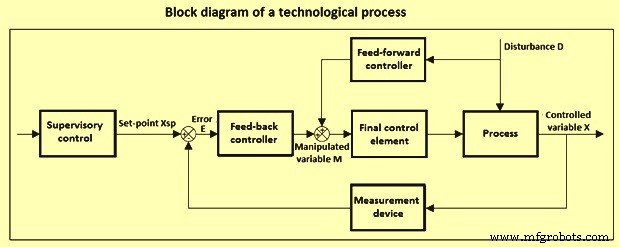
- Contrôle par anticipation : mesure variable perturbatrice, envoie valeur à contrôleur qui ajuste variable manipulée. But : contrer influence perturbations avant qu'elles n'affectent variable contrôlée.
- Contrôle par rétroaction : but = maintenir variable contrôlée proche consigne. Mesure variable sortie, compare à valeur désirée, utilise info pour ajuster variable manipulée. Par conception, prend action corrective pour réduire écart. Ne peut agir qu'après écart variable contrôlée vs consigne → erreur non-nulle. Réponse perturbation peut être lente si processus/mesure change lentement. Dans ce cas, contrôle anticipation améliore performance. Contrôleur anticipation prédit effet perturbation sur variable contrôlée, prend action contrôle contrecarrant influence perturbations.
Déterminer structure contrôle rétroaction = décider quelle variable manipulée ajuster pour contrôler quelle variable mesurée. Valeur désirée sortie mesurée = consigne. Deux raisons écart variable contrôlée vs consigne : (1) consigne changée délibérément pour meilleure performance, (2) perturbation éloigne exploitation consigne désirée. Contrôleur conçu rejeter perturbation = régulateur ; conçu suivre changements consigne = asservissement. Processus continus : changements consigne rares (généralement si contrôleur superviseur calcule point exploitation plus favorable) → régulateur = forme courante contrôleur rétroaction. Contrôleur asservissement = courant processus batch (changements consigne fréquents).
Concept important : « gain de processus ». Sensibilité sortie processus à changement entrée. Augmentation entrée → augmentation sortie = gain positif. Augmentation entrée → diminution sortie = gain négatif. Amplitude gain aussi importante.
Structure contrôle déterminée → choisir algorithme contrôle. Algorithme utilise valeurs variables sortie mesurées (avec valeurs désirées) pour changer variable entrée manipulée. Algorithme = paramètres contrôle à ajuster pour performance acceptable. Ajustement souvent sur modèle simulation avant implémentation stratégie sur processus réel. Contrôle basé modèle : contrôleurs ont modèle processus « intégré ».
Diagramme blocs processus technologique avec variable manipulée unique et variable contrôlée unique (Fig. 2) : anticipation, rétroaction, contrôle superviseur. But principal contrôleur rétroaction : maintenir variable contrôlée X (mesurée par instrument) aussi proche que possible consigne Xsp. Variable contrôlée = tout paramètre processus. Consigne normalement déterminée par contrôle superviseur utilisant optimisation numérique temps réel. Plusieurs types éléments contrôle final. Variable perturbatrice D (variable charge) peut causer écart variable contrôlée vs consigne → action contrôle pour ramener point exploitation désiré. Rétroaction et anticipation réduisent effet perturbation, chaque méthode avantages/inconvénients. Perturbation sources variées : variables environnement externes. Variable perturbatrice ne peut être influencée par contrôleur processus. Erreur/écart E entre X et Xsp = entrée contrôleur rétroaction, change variable manipulée M pour diminuer erreur. Processus typique : grand nombre boucles contrôle.
Matériel et logiciel de contrôle
Contrôle processus tel que pratiqué industries process a subi changements significatifs depuis 1940. Début 1960 : matériel contrôle analogique électrique remplacé matériel pneumatique analogique. Cependant, certains éléments (actionneurs vannes) restés pneumatiques aujourd'hui. Contrôleurs analogiques électriques 1960 : mono-boucle, chaque entrée amenée point mesure → salle contrôle où contrôleurs localisés. Sortie contrôleur → élément contrôle final. Interface opérateur : panneau contrôle avec faceplates affichage, enregistreurs graphiques mono-boucle, indicateurs. Stratégies contrôle : principalement rétroaction, généralement contrôleur proportionnel-intégral (PI). Fin 1950/début 1960 : ordinateurs contrôle processus pour contrôle numérique direct (DDC) et contrôle superviseur. DDC : boucles DDC souvent ~100 % secours analogique → système coûteux.
Autres systèmes : ordinateurs principalement contrôle superviseur. Contrôle régulation par contrôleurs analogiques (pas secours requis), mais attention opérateur partagée panneau/écrans. Terminaux affichage = interface opérateur contrôle superviseur, mais panneaux contrôle toujours salle contrôle pour secours analogique. Environnement : utilisation élargie techniques avancées : anticipation, découplage multi-variable, cascade. Fonctionnalités conçues autour capacités ordinateurs pas caractéristiques processus. Limitations + formation opérateur inadéquate + interface peu conviviale → designs difficiles exploiter, maintenir, étendre. Systèmes specs personnalisées → extrêmement chers. Infusion applications numériques industries process ~1970 : microprocesseurs peu chers commercialement disponibles.
Système de contrôle distribué (DCS)
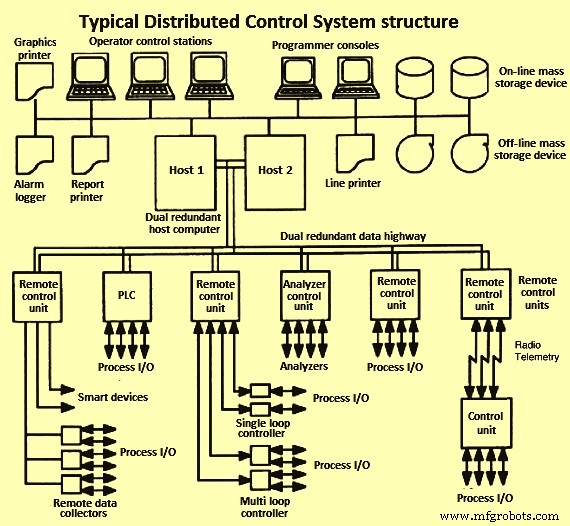
DCS = nombreux éléments (Fig. 3). Ordinateurs hôtes : tâches calcul intensif (optimisation, stratégies contrôle avancées). Autoroutes de données (data highways) : liaison transmission numérique connectant tous composants. Autoroutes redondantes → réduction perte données. Postes opérateur : consoles vidéo communication système pour superviser/contrôler processus. Beaucoup postes : imprimantes journalisation alarmes, impression rapports, copie graphiques processus. Unités contrôle distantes : fonctions contrôle base (algorithmes PID) + parfois acquisition données. Consoles programmeur : développement applications DCS. Dispositifs stockage masse : données processus pour contrôle + décisions corporate. Stockage : disques durs ou bases données. Communications/interactions contrôleurs, entrées, sorties = logiciel, pas câblage. DCS ont révolutionné aspects contrôle : apparence salle contrôle, utilisation généralisée stratégies avancées.
Automate programmable (PLC)
Initialement : contrôleurs dédiés, autonomes, microprocesseurs, logique binaire simple pour séquençage/verrouillages. PLC ont significativement amélioré facilité modifications/changements telle logique. PLC devenus de plus en plus puissants calcul. Contrôle processus batch dominé par contrôles type logique → PLC alternative préférée à DCS. Disponibilité interfaces intégrées fluides DCS/PLC → pratique actuelle : combinaison intégrée DCS + PLC. La plupart PLC gèrent logique séquentielle + capacité temporisation interne : retarder action temps prescrit, exécuter action temps prescrit, etc.
Système sécurité et arrêt d'urgence
Contrôle processus = rôle important considérations sécurité. Procédures automatisées remplaçant manuelles opérations courantes → probabilité erreurs humaines situations dangereuses diminuée. Conscience opérateur état actuel installation améliorée. Système protection pour processus dangereux. Une façon : logique pour but spécifique amener processus état où condition ne peut exister = système verrouillage sécurité. Système contrôle processus et système verrouillage sécurité servent buts différents → physiquement séparés. Réduit risque modification non intentionnelle système sécurité. Systèmes haute fiabilité développés arrêts sécurité : ex. systèmes redondance modulaire triple. Permet panne interne + fonction de base. Triple modulaire = trois sous-systèmes identiques actifs fonctions identiques simultanément.
Alarmess
But alarme = alerter opérateur processus condition nécessitant attention immédiate. Alarme activée quand condition anormale détectée, alerte émise. Retour normale quand condition anormale n'existe plus. Alarmes définies sur variables mesurées, calculées, sorties contrôleurs. Variété classes alarmes.
Transmetteurs intelligents, vannes, fieldbus
Tendance claire technologie contrôle processus → utilisation accrue technologie numérique. Communication numérique sur fieldbus (câble coaxial/fibre optique) → dispositifs intelligents connectés directement, signaux transmis vers/desde salle contrôle ou salles équipement distantes en signal numérique. Approche fieldbus réduit besoin paires torsadées et câblage associé (Fig. 4).
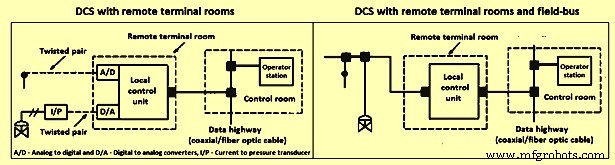
Divers protocoles réseau terrain : capacité transférer informations/instructions numériques entre dispositifs terrain, instruments, systèmes contrôle. Logiciel fieldbus médiatise flux informations composants. Multiples dispositifs numériques connectés communiquent via ligne communication numérique → câblage grandement réduit.
Logiciel contrôle processus
Approche conviviale la plus adoptée : langages contrôle processus (PCL) formulaires/tableaux. PCL populaires : diagrammes blocs fonctionnels, logique échelle (ladder logic), logique programmable. Cœur : modules blocs fonctionnels base : entrée analogique, entrée numérique, sortie analogique, sortie numérique, PID, etc. Chaque module : une/plusieurs entrées, une sortie. Programmation : connecter sorties blocs vers entrées autres blocs via interface graphique. Utilisateurs remplissent modèles indiquant sources valeurs entrées, destinations valeurs sorties, paramètres formulaires/tableaux modules. Champs source/destination : canaux E/S processus, noms étiquettes (tag names). Connexion modules : certains systèmes exigent remplir noms étiquettes modules origine/destination données. Champs utilisateur : fonctions spéciales, sélecteurs (min/max), comparateurs (≤), temporisateurs (délais activation). La plupart DCS permettent création blocs fonctionnels.
Hiérarchie de contrôle d'installation
Cinq niveaux où diverses optimisation, contrôle, surveillance, acquisition données sont employées (Fig. 5). Position relative chaque bloc = conceptuelle (chevauchement fonctions possible). Échelles temps relatives où chaque niveau actif aussi montrées. Chaque niveau a ses exigences propres matériel, logiciel, techniques, personnalisation. Information remonte hiérarchie, décisions contrôle descendent → contrôle efficace niveau donné seulement si tous niveaux inférieurs fonctionnent bien. Niveau supérieur (planification/ordonnancement) : objectifs production pour contraintes approvisionnement/logistique, décisions capacité/emploi main-d'œuvre variables temps = planification ressources entreprise (ERP).
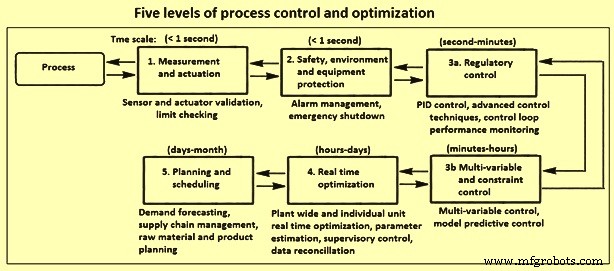
Niveaux contrôle applications visent généralement un/plusieurs objectifs : (i) déterminer/maintenir processus point exploitation optimal pratique, (ii) maintenir exploitation sûre protection personnel/équipements, (iii) minimiser besoin attention/intervention opérateur, (iv) minimiser nombre/étendue/propagation incidents/perturbations.
Instrumentation
Composants boucle contrôle. Instrumentation (interface directe processus/hiérarchie contrôle) = source fondamentale information état processus + moyen ultime transmission actions correctives vers processus. Fonction dispositif mesure : détecter valeur/changements valeur variables processus. Dispositif détection réel : mouvement physique, signal pression, signal millivolt, etc. Transducteur : transforme signal mesure d'une grandeur physique/chimique à autre (ex. pression → milliampères). Signal transduit → transmis salle contrôle par ligne transmission. Transmetteur = générateur signal + driver ligne. Équipement contrôle moderne nécessite signal numérique pour affichages/algorithmes → convertisseur analogique-numérique (CAN) transforme signal analogique transmetteur en format numérique.
Variables processus mesurées le plus couramment : températures, débits, pressions, niveaux, composition. Autres propriétés physiques mesurées quand approprié. Sélection instrumentation appropriée application dépend : type/nature fluide/solide, conditions processus, étendue, précision, répétabilité requises, temps réponse, coût installation, maintenabilité, fiabilité.
Transmission et conditionnement signaux
Grande variété phénomènes pour mesurer variables processus caractérisant état processus. Processus exploités depuis salle contrôle → valeurs doivent y être disponibles. Mesures transduites forme électronique, souvent 4-20 mA, transmises unité terminale distante puis salle contrôle. Important : soin approprié pour signaux mesure non corrompus par courants terre, interférences autres équipements électriques/distribution, autres sources bruit.
Éléments de contrôle final
Bon contrôle niveau hiérarchique = bonne performance éléments contrôle final niveau inférieur. Niveaux supérieurs : élément contrôle final = application contrôle niveau inférieur. Commande contrôle affecte finalement processus par éléments contrôle final niveau régulation : vannes, pompes, registres, volets, doseurs, etc.
Dynamique processus et modèles mathématiques
Compréhension approfondie comportement temps-dépendant processus technologiques requise pour instrumenter/contrôler. Appréciation outils mathématiques pour analyse/conception systèmes contrôle. Principes mathématiques pour contrôle automatique : (i) modèles physiques et empiriques, (ii) simulation modèles dynamiques, (iii) transformées de Laplace, fonctions transfert, diagrammes blocs, (iv) ajustement modèles dynamiques données expérimentales, etc.
Systèmes contrôle par rétroaction
Mesures variable contrôlée disponibles nombreux problèmes contrôle. Cas températures, pressions, débits à contrôler. Variable contrôlée mesurable directement, variable manipulée ajustée via élément contrôle final. Contrôleur rétroaction agit quand variable contrôlée dévie consigne, détecté par valeur non-nulle signal erreur. Types contrôles rétroaction : (i) tout-ou-rien (on/off), (ii) proportionnel (P), (iii) proportionnel-intégral (PI), (iv) proportionnel-intégral-dérivé (PID), (v) PID numérique.
- Tout-ou-rien : deux réglages, sortie max ou min selon signe erreur. Simple, peu utilisé.
- Proportionnel : plus flexible, variable manipulée liée signe ET amplitude erreur. Comportement entrée-sortie réel : bornes sup/inf (sortie sature limites contrôle). Limites standards : 3-15 PSI pneumatique, 4-20 mA électrique, 0-10 VDC numérique.
- Intégral (PI) : action intégrale nécessaire si réponse sans offset présence perturbations charge constantes ou changements consigne. Si processus pas comportement intégral → contrôleur PI pour performance désirée. Avantages/inconvénients action intégrale. Inconvénient PI : intégrale peut rendre réaction plus lente que proportionnel. Si réponse rapide sans offset importante → inclure actions dérivée et intégrale. PID : calcule taux changement erreur → tendance directionnelle erreur influence sortie. Contrôleurs traditionnels analogiques PI/PID, tendance contrôle numérique → remplacés par homologues numériques.
Dynamique boucle ouverte et boucle fermée
Boucle ouverte : comportement processus si aucun contrôleur n'agit. Si contrôleur éteint (constante proportionnelle = 0), système montre comportement boucle ouverte, dynamique = processus seul. Impossible atteindre nouvelle consigne boucle ouverte sauf changement manuel entrée. Impossible rejeter perturbations sans contrôleur.
Boucle fermée : but = performance désirée système. Peut : stabiliser système, réponse plus rapide changements consigne, capacité rejeter perturbations. Type contrôleur + valeurs paramètres réglage influencent comportement boucle fermée. Processus contrôlé : trouver réglages → réponse rapide peu/zero offset. Système doit être robuste changements caractéristiques processus. Trouver réglages appropriés = « réglage » (tuning) contrôleur.
Réglage contrôleur et stabilité
Trouver paramètres réglage optimaux = tâche importante. Paramètres inadaptés → performance boucle fermée non désirée (oscillations décroissant lentement, processus lent). Possible processus boucle fermée mal réglé → performance pire que boucle ouverte ou instable.
Logiciels mathématiques pour contrôle processus
Variété packages logiciels supportant conception, test, implémentation contrôleurs.
Techniques contrôle avancées
Contrôleur rétroaction mono-boucle PI/PID satisfaisant beaucoup applications, mais cas où techniques avancées → amélioration significative performance boucle fermée. Processus montrant : (i) dynamique lente, (ii) retards, (iii) perturbations fréquentes, (iv) interactions multi-variable. Nombreuses stratégies avancées utilisées. Principales :
Contrôle par anticipation (Feed-forward)
Inconvénient rétroaction conventionnelle grands délais : perturbations non reconnues qu'après écart variable contrôlée vs consigne. Si mesure perturbation charge directement possible → anticipation pour minimiser effet perturbation sur variable contrôlée. Besoin aussi corrélation mathématique effet perturbation sur variable contrôlée pour appliquer contrôleur anticipation. Raison : contrôleur anticipation inverse modèle pour annuler effet perturbation. Contrôleur anticipation conçu comportement état stationnaire ou dynamique.
Contrôle en cascade
Autre possibilité processus perturbations multiples/lentes : cascade. Idée : plus d'un contrôleur pour rejeter perturbations. Contrôleur secondaire ajouté agissant avant perturbation lente n'affecte variable primaire. Nécessite point mesure secondaire localisé pour reconnaître condition dérangeante avant variable primaire affectée. Stratégies cascade = parmi plus populaires contrôle processus.
Contrôle sélectif et de surcharge (Selective and override control)
Processus : plus variables contrôlées que manipulées. Pas appariement exact contrôlées/manipulées. Solution courante : sélecteur choisissant variable processus appropriée parmi mesures valides. But sélecteur : améliorer performance système contrôle + protéger équipements conditions dangereuses en choisissant variables contrôlées appropriées condition exploitation spécifique. Sélecteurs : points mesure multiples, éléments contrôle final multiples, contrôleurs multiples.
Contrôle adaptatif et auto-réglage
Conditions exploitation processus changent fréquemment exploitation usine. Processus se comporte différemment modèle utilisé conception contrôleur. Contrôleur n'a pas connaissance précise processus point exploitation actuel → ne peut fournir rejet perturbation/adéquat suivi consigne. Possibilité : système adaptatif ajustant automatiquement paramètres contrôleur compensant conditions changeantes. Auto-réglage : système boucle fermée testé périodiquement, caractéristiques test déterminent automatiquement nouveaux réglages.
Contrôle logique floue
Beaucoup processus : déterminer modèles précis = très chronophage. Mais intuitif estimation approximative réaction variable manipulée condition processus. Contrôleurs logique floue = avantage sur PID conventionnels. Raisons : pas besoin description mathématique exacte. Classent entrées/sorties contrôleur groupes (bas, normal, haut). Règles floues calculent catégorie sortie depuis entrées. Règles fournies ingénieur contrôle ou identifiées exploitation usine par auto-réglage. Possible combiner logique floue + réseaux neurones → contrôleurs neuro-flous. Avantages significatifs vs PID conventionnel systèmes non-linéaires caractéristiques changeant dans temps.
Contrôle statistique de processus (SPC)
SPC = contrôle qualité statistique (SQC), application généralisée récente (focus productivité accrue). Autre raison : rétroaction inapplicable beaucoup processus (manque mesures en ligne). Important savoir si processus fonctionnent satisfaisamment. SPC incapable action corrective pendant dérive processus vs cible, mais indicateur qualité produit pourrait être insatisfaisante → actions correctives pour opérations ultérieures.
Processus fonctionnant satisfaisamment : variation qualité produit dans limites acceptables. Limites = valeurs min/max propriété spécifiée. Données exploitation normales → calcul écart moyen et écart-type s variable processus série observations. Écart-type = mesure dispersion valeurs autour moyenne. Valeur grande = variations larges variable. Supposant distribution probabilité normale → 99,7 % observations dans limite supérieure/inférieure. Utilisable pour déterminer qualité contrôle. Si toutes données dans limites → rien d'inhabituel période enregistrée, environnement processus relativement inchangé, qualité produit dans spécifications. Si violations répétées limites → processus hors contrôle, environnement changé. Opérateur peut agir ajuster conditions exploitation contrer changements indésirables conditions processus.
Contrôle multi-variable
Beaucoup processus technologiques : plusieurs variables manipulées et contrôlées = systèmes contrôle multi-variable. Possible analyser interactions boucles contrôle techniques comme array gain relatif. Si interactions faibles → appariement entrées/sorties favorable + contrôleurs mono-boucle réglables indépendamment. Si interactions fortes → contrôleurs doivent être désaccordés (detuned) réduire oscillations.
Contrôle prédictif par modèle (MPC)
MPC = technique contrôle base modèle. Plus populaire pour problèmes multi-variable entrées/sorties multiples (MIMO) + contraintes inégalités entrées/sorties (limites sup/inf). Tous problèmes adressés MPC par résolution problème optimisation → pas stratégie surcharge compliquée nécessaire. Variété types modèles utilisables prédiction. Choix type modèle = dépend application. Modèle : premiers principes ou empirique. Linéaire ou non-linéaire si logiciel MPC supporte.
Optimisation temps réel
Objectifs exploitation installations = économie, commandes produits, disponibilité matières premières/utilités. Différents moments → avantageux/nécessaire exploiter processus différemment pour objectif particulier. Processus technologique = environnement dynamique intégré où conditions externes/internes causent variation point exploitation optimal chaque objectif dans temps. Points calculables par optimisation processus temps réel (RTO), optimisation sur plusieurs niveaux : dans contrôleurs prédictifs, contrôleurs superviseurs déterminant cibles exploitation optimale, optimisation cycles production. Problèmes usine entière résolvables techniques optimisation base quotidienne/horaire = grands : milliers/dizaines milliers variables.
Contrôle batch et séquentiel
Processus batch : produit fabriqué lots discrets par exécution séquentielle étapes traitement ordre défini sur matières premières/produits intermédiaires. Grandes séries = répétition processus. Terme « recette » : définitions variées traitement batch, mais généralement : procédure avec ensemble données, opérations, étapes contrôle pour fabriquer grade particulier. Formule = liste paramètres recette : matières premières, paramètres traitement, sorties produit. Procédure recette : opérations conditions normales/anormales. Chaque opération : demandes ressources certains ingrédients (quantités). Opérations recette : ajustent consignes, allument/éteignent équipements. Production complète recette spécifique = campagne (multiples lots). Série production = nombre spécifié lots mêmes matières premières même produit satisfaire demande client. Lots accumulés = lot (batch).
Traitement batch multi-grade : instructions identiques lot à lot, formule modifiée pour variations modestes produit. Traitement batch flexible : formule (paramètres recette) ET instructions traitement changent lot à lot. Recette chaque produit doit spécifier : matières premières requises + comment conditions réacteur séquencées pour produit désiré.
Hiérarchie contrôle processus batch
Activités contrôle fonctionnel batch résumées 4 catégories : (i) séquençage batch et contrôle logique, (ii) contrôle pendant batch, (iii) contrôle lot-à-lot (run-to-run), (iv) gestion production batch.
- Séquençage/logique batch : séquençage étapes contrôle suivent recette. Ex : mélange ingrédients, chauffage, attente réaction, refroidissement, déchargement produit. Transfert matières vers/depuis réacteurs batch : dosage matières chargées (selon recette), transfert matières fin opération. Logique discrète étapes contrôle + logique verrouillages sécurité protéger personnel/équipements/environnement conditions dangereuses. Verrouillages processus : opérations ne peuvent se produire que séquence temporelle correcte période prescrite. Détection fin opérations batch (point final) : mesures inférentielles qualité produit si mesure directe non faisable.
- Contrôle lot-à-lot (run-to-run) : fonction superviseur basée mesures qualité produit hors ligne fin série. Conditions exploitation et profils batch ajustés entre séries améliorer qualité produit outils optimisation. Gestion production batch : conseiller opérateur état processus comment interagir recettes, contrôles séquentiels, régulation, discrets. Infos complètes (recettes) maintenues fabrication chaque grade : noms/quantités ingrédients, consignes variables, rampes, temps traitement, procédures échantillonnage. Autres infos base : lots produits par poste/quotidien/hebdo, bilans matière/énergie. Ordonnancement unités : disponibilité matières/équipements, demande client.
Graphes de fonctions séquentielles (SFC - Sequential Function Charts)
Comparé processus continu, contrôle batch requiert pourcentage plus grand logique discrète/contrôle séquentiel vs boucles régulation. Applications contrôle batch : contrôler timing/séquençage étapes processus basé entrées/sorties discrètes + sorties analogiques. Complexité logique interactive dans/entre niveaux contrôle, interactions requises opérateurs, besoin modification/maintenance continue → organisation, conception fonctionnelle, documentation claire = essentielles succès applications contrôle batch. Pour décrire ce qui doit être fait, modèles structurels utilisés : actions traitement batch requises, équipements batch, combinaison composants. Formats proposés : organigrammes, diagrammes états, tables décision, pseudo-code structuré, diagrammes transition états, réseaux Petri, graphes fonctions séquentielles (SFC). SFC = décrit graphiquement comportement séquentiel programme contrôle.
Processus de fabrication
- La pilule contraceptive : histoire, avantages, risques et production
- Airbus dévoile l'usine du futur : production intelligente et robotique avancée
- Modes de défaillance courants dans les programmes de fiabilité des équipements
- Contrôle Automatique de Train Miniature Arduino – Simple, Fiable et Personnalisable
- Production routeur CNC : Ingénierie de précision et assurance qualité
- Automatisation, contrôle et modélisation avancés en sidérurgie au convertisseur basique
- Maîtriser la gestion des processus métier : guide d'implémentation étape par étape
- Huit étapes éprouvées pour diagnostiquer et corriger votre système de contrôle de process
- PLC vs DCS : Choisir le bon système de contrôle pour vos besoins d'automatisation