



LittleArm 2C : Bras Robot 3D Imprimé Arduino pour Éducation STEM
Composants et fournitures
| Composant | Quantité |
|---|---|
| Arduino Nano R3 | 1 |
| Servomoteurs MG90S (Tower Pro MG996R) | 4 |
| Carte Meped (contrôleur servos intégrée) | 1 |
Outils
- Imprimante 3D
À propos du projet
Le LittleArm 2C est un kit bras robotique conçu pour les enfants et classes STEM : robuste, simple à assembler (<15 vis), toutes pièces imprimables en 3D.
Contrôle
- Application Windows (code Python original)
- Application Android via Bluetooth
Instructions assemblage complètes : lien vers tutoriel
Fichiers STL : lien téléchargement
Code Arduino (LittleArm 2C Sketch)
// LittleArm 2C - Contrôle série du bras robot 3D imprimé
// Slant Concepts
#include <Servo.h>
#include <math.h>
#define PI 3.141

Servo baseServo, shoulderServo, elbowServo, gripperServo;

struct JointAngle { int base, shoulder, elbow; };
JointAngle desiredAngle;
int desiredGrip, gripperPos, command, desiredDelay;

void setup() {
  Serial.begin(9600);
  baseServo.attach(5);
  shoulderServo.attach(4);
  elbowServo.attach(3);
  gripperServo.attach(2);
  Serial.setTimeout(50);
  Serial.println("started");
  baseServo.write(90);
  shoulderServo.write(100);
  elbowServo.write(110);
}

void loop() {
  if (Serial.available()) {
    desiredAngle.base = Serial.parseInt();
    desiredAngle.shoulder = Serial.parseInt();
    desiredAngle.elbow = Serial.parseInt();
    desiredGrip = Serial.parseInt();
    desiredDelay = Serial.parseInt();
    if (Serial.read() == '\n') {
      Serial.flush();
      Serial.print('d'); // "done"
    }
  }

  int status1=0, status2=0, status3=0, status4=0, done=0;
  while (done == 0) {
    status1 = servoParallelControl(desiredAngle.base, baseServo, desiredDelay);
    status2 = servoParallelControl(desiredAngle.shoulder, shoulderServo, desiredDelay);
    status3 = servoParallelControl(desiredAngle.elbow, elbowServo, desiredDelay);
    status4 = servoParallelControl(desiredGrip, gripperServo, desiredDelay);
    if (status1 && status2 && status3 && status4) done = 1;
  }
}

int servoParallelControl(int thePos, Servo theServo, int theSpeed) {
  int startPos = theServo.read();
  int newPos = startPos;
  if (startPos < (thePos - 5)) {
    newPos++; theServo.write(newPos); delay(theSpeed); return 0;
  } else if (newPos > (thePos + 5)) {
    newPos--; theServo.write(newPos); delay(theSpeed); return 0;
  } else {
    return 1; // Position atteinte (±5°)
  }
}
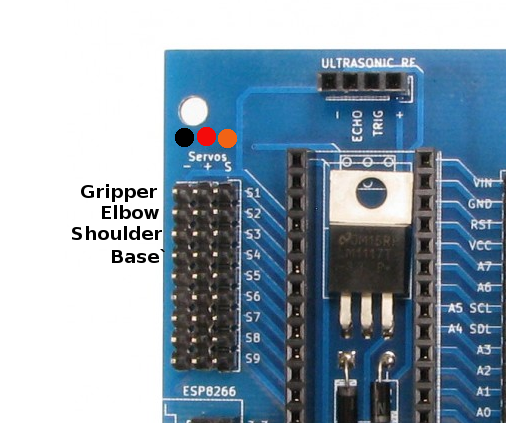
Schéma
Seulement 4 connexions avec la carte Meped conçue pour le LittleArm.
Automates Cellulaires Temps Réel sur Arduino avec Écran OLED 128x64
Compteur RPM Haute Vitesse Arduino – Algorithme « Single Shot » Novelty
Processus de fabrication
- Construire un robot Raspberry Pi piloté par Bluetooth avec retour audio
- Construire un robot piloté par Internet avec streaming vidéo Arduino & Raspberry Pi
- Haddington Dynamics : Le bras robotique Dexter open-source haute performance imprimé en 3D
- Robot SCARA double bras : Solutions avancées d'assemblage et production
- Bras Robotique MeArm V1.0 – Construisez Votre Bras Robotisé Arduino et Raspberry Pi
- Créez un robot suiveur de ligne autonome avec Arduino UNO
- Construire un bras robotique 3D fonctionnel piloté par Arduino – Guide pas à pas
- Bras robotique 6 DoF piloté par Nunchuk Wii – Kit Arduino Mega
- Robot commandé par la voix avec Arduino Nano et Bluetooth