



Bras Robotique MeArm V1.0 – Construisez Votre Bras Robotisé Arduino et Raspberry Pi
Composants et fournitures
| Arduino UNO | ×1 |
| Raspberry Pi 2 Model B | ×1 |
| Kit MeArm | ×1 |
À propos de ce projet


Voici les dernières instructions de montage pour le bras robotique MeArm. Le MeArm est apparu sur Instructables en avril 2014, remportant le second prix du concours Robots. Depuis, plus de 10 000 unités ont été construites dans le monde ! Nous sommes fiers d'être devenu le premier robot « viral » grâce à Instructables.
Ces instructions complètent celles disponibles sur notre page de ressources.
Étape 1 : Récupérez les fichiers, lancez vos lasers !


Le MeArm est et a toujours été du matériel open source. Récupérez les fichiers sur Thingiverse (format .dxf compatible avec la plupart des découpeuses laser). Un cadre entoure les pièces pour régler la taille. Nous utilisons de l'acrylique 3 mm, mais le design tolère le bois et même l'impression 3D.
Vous aurez besoin de vis (toutes M3) :
- Écrous × 11
- Vis 6 mm × 7
- Vis 8 mm × 15
- Vis 10 mm × 5
- Vis 12 mm × 8
- Vis 20 mm × 4
Note : Les vis M3 peuvent être difficiles à trouver aux USA, mais vous qui avez posé le pied sur la Lune, vous trouverez une alternative !
Étape 2 : Attendez ! Calibrons les servos


Avant d'assembler, il est impératif de calibrer les servos. Utilisez notre Brains Board (compatible Arduino) ou tout générateur de signal PWM. Le code MeArm existe pour Arduino, Raspberry Pi, BeagleBone Black, Spark Core et Espruino.
Avec la Brains Board, les positions par défaut sont : 90°, 90°, 90° et 25° pour les servos centre, gauche, droit et pince. Tracez un trait de repère sur l'axe et le corps de chaque servo, et identifiez-les (C, G, D, P).
Ne tournez jamais les servos à la main ! Le couple pourrait endommager les engrenages. Faites cette calibration avant tout montage.
Si vous utilisez un Arduino, le câblage et le code ci-dessous donnent le même résultat. Important : Les servos ne peuvent pas être alimentés par le microcontrôleur. Utilisez une alimentation séparée 5-6 V / 2 A avec une masse commune.
Étape 3 : C'est parti !


Retirez le film protecteur des pièces acryliques. Fixez les patins adhésifs sur la plus grande pièce (#1). Insérez les quatre vis 20 mm par le dessous et vissez quatre écrous à mi-hauteur. Trouvez les pièces #2, #3, le servo central et deux vis 8 mm. Passez le servo dans le collier (#3), vissez le collier sur #2 (les vis font leur propre filetage). Fixez l'ensemble servo/collier sur #1 via les vis 20 mm. L'orientation des trous empêche les erreurs (poka-yoke).
Étape 4 : Côté gauche


Pièces : #4, #5, #6, servo gauche, deux vis 8 mm, kit fixation servo.
Passez le servo dans le collier (#5) et le câble dans le trou de passage. Vissez le collier sur #4 avec les vis 8 mm sans trop serrer. Fixez le palonnier (servo horn) sur le bras #6 avec les vis pointues du kit. Placez le palonnier sur le servo calibré (parallèle au côté long de #4, repères alignés). Fixez avec la petite vis machine du kit, sans forcer.
Étape 5 : Côté droit


Pièces : #5, #12, #13, #17, deux vis 8 mm, une vis 6 mm, servo droit, kit fixation.
Même procédure : servo dans collier, câble dans passage, visser sur plaque latérale. Palonnier sur bras #13, puis sur servo à 90° du côté long. Repères alignés. Fixez la pièce #17 sur la plaque latérale avec la vis 6 mm.
Étape 6 : Construire la partie centrale


Ces pièces relient les côtés gauche et droit : la base (#14) et le pig (#8, #9, #10).
Base : Fixez le palonnier sur #14 avec les vis pointues (vérifiez l'orientation en l'offrant au côté gauche).
Pig : Assemblez #9, #10, #8 dans cet ordre avec une vis 10 mm entrant par #8 et taraudant dans #9. Ils doivent bouger librement et droit autour de l'axe.
Étape 7 : Relier le côté gauche au centre


Fixez l'assemblage gauche sur la pièce #7 avec une vis 12 mm et un écrou. Insérez le pig dans la fente avant de #7. Insérez la base dans les fentes du côté gauche et levez-la pour l'engager dans les fentes du pig. Vérifiez l'orientation du palonnier de la base ! Reliez le levier #17 (éventuellement avec entretoise #20) au levier du servo (#6) et au levier du pig (#9) avec une vis 12 ou 10 mm. Fixez l'entretoise arrière #11 avec vis 12 mm + écrou, laissez un peu de jeu pour l'ajustement final.
Étape 8 : Attacher le côté droit


Fixez la pièce #15 (toison) sur #10 (pig) avec vis 12 mm + écrou. Assemblez ensuite le côté droit sur l'ensemble. C'est l'étape la plus délicate : plusieurs pièces doivent s'emboîter simultanément. Prenez votre temps !
Étape 9 : Fixer sur la base, ajouter l'avant-bras gauche


Vissez l'assemblage central sur la base en emboîtant le palonnier sur le servo central et en fixant avec une vis. Ajoutez la pièce #16 avec deux vis 6 mm (sur #10 et #17). Le servo doit bouger librement.
Étape 10 : Avant-bras droit


Accrochez la pièce #18 sur l'avant-bras gauche et sur l'avant-bras droit (#31, non numéroté). Fixez la pièce triangulaire #19 sur #31 et #13 (bras du servo) avec une vis 10 mm (ne pas trop serrer). Fixez l'arrière de #19 sur le #17 du côté droit avec vis 10 mm + entretoise #20. Fixez le dernier #17 à l'avant intérieur de #19 avec une vis 6 mm.
Étape 11 : Construire la pince !


Passez le servo dans le collier #21. Insérez #22 et #23 dans les fentes latérales, fixez avec quatre écrous 8 mm via #24. Attention, c'est fragile. Fixez #28 dans le trou gauche de la tête avec vis 8 mm dans #25. Engrenez #27, passez une vis 12 mm à travers #27, la tête et #25. Fixez un palonnier sur #30, vissez-le sur le servo. Fixez #29 sur #30 avec deux vis 6 mm. Enfin, fixez #26 sur la vis 12 mm libre et sur le trou supplémentaire de #27 avec une vis 8 mm.
Étape 12 : Ajouter la tête


Fixez la tête par deux vis 8 mm à travers les avant-bras dans #22 et #23. Il peut aider de desserrer légèrement les vis 8 mm du collier du servo de tête. Allumez et amusez-vous !
Étape 13 : Dépannage
Cette section sera complétée au fil du temps. Si vous rencontrez un problème, signalez-le nous.
Bras gauche bloqué : Généralement dû à une articulation raide. L'attache de la tête est souvent oubliée.
Code
- Fichier sans titre (Arduino)
Code Arduino pour MeArm
#include <Servo.h>
Servo middle, left, right, claw;

void setup() {
  Serial.begin(9600);
  middle.attach(11);
  left.attach(10);
  right.attach(9);
  claw.attach(6);
}

void loop() {
  middle.write(90);
  left.write(90);
  right.write(90);
  claw.write(25);
  delay(300);
}
Codebender : https://codebender.cc/sketch:148456
Pièces personnalisées et boîtiers
Fichiers de découpe laser et pièces 3D disponibles sur la page de ressources.
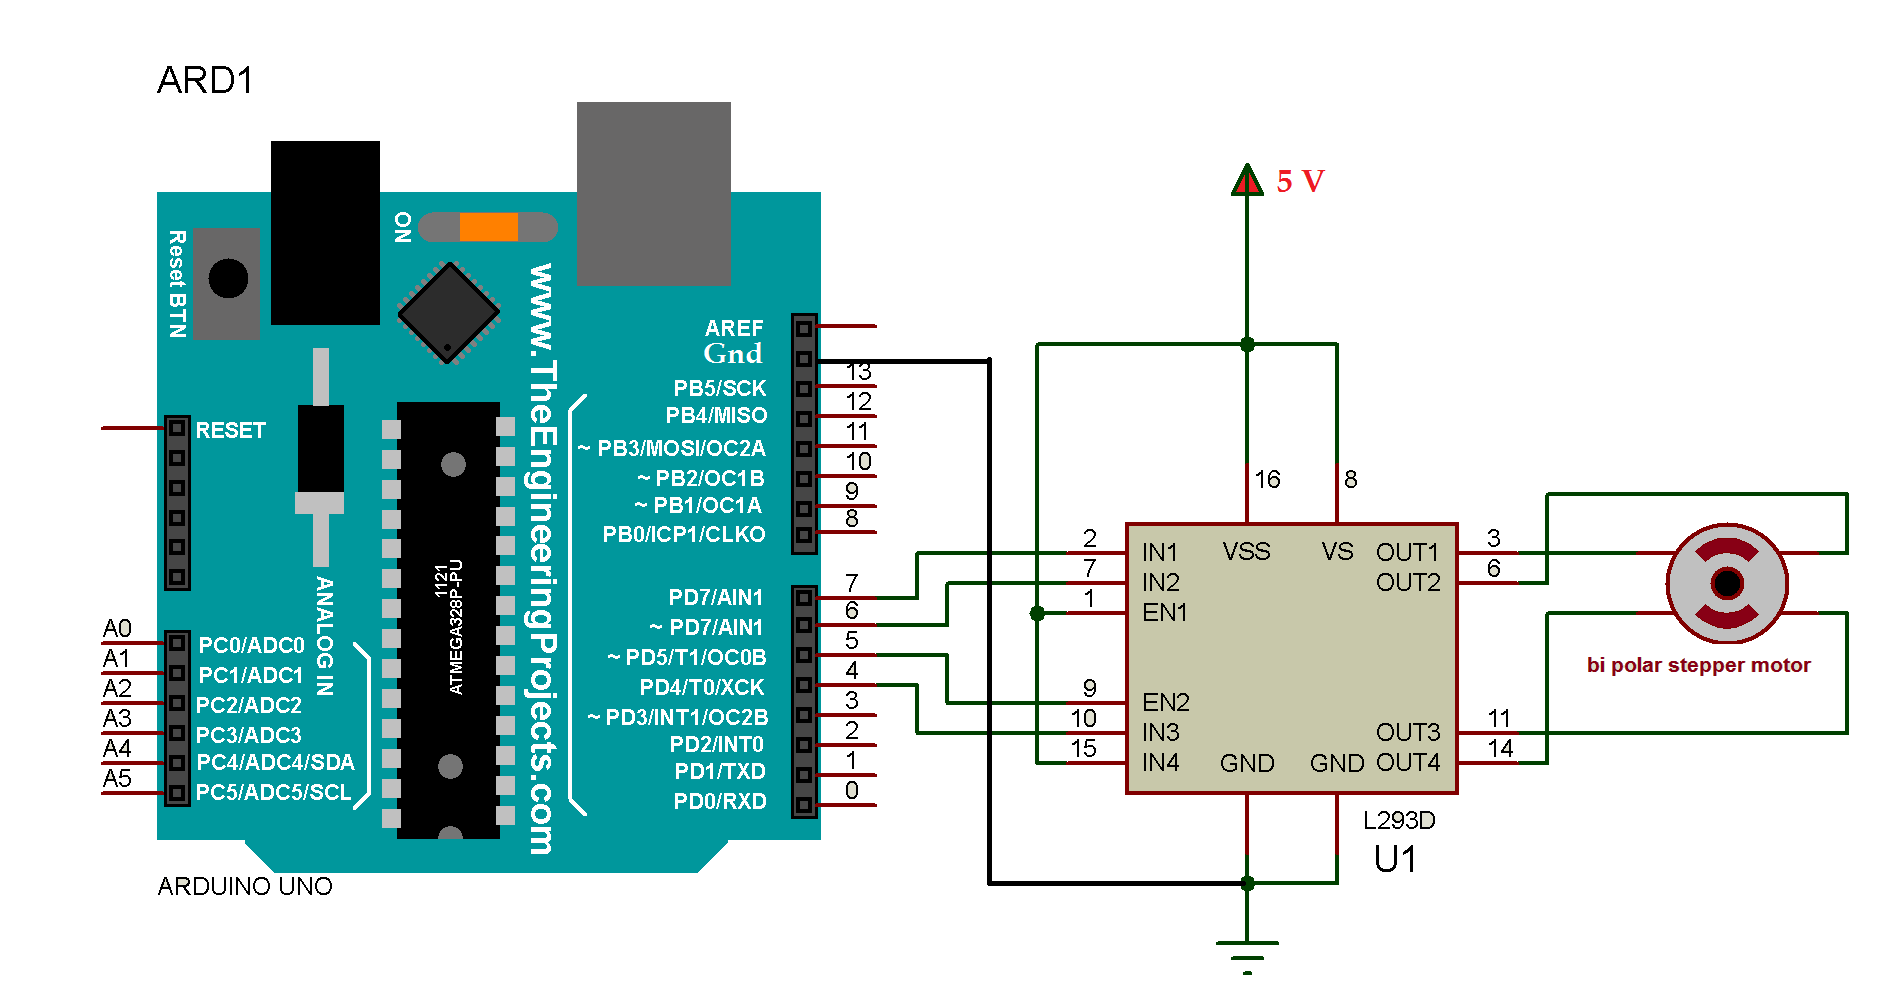
Schémas
Processus de fabrication
- Robots portiques : L'automatisation à grande échelle pour l'excellence manufacturière
- Livre blanc : Débloquez votre potentiel d'automatisation — 7 étapes éprouvées vers projets robotiques à faible risque et haut rendement
- Assurer des opérations sûres : Pourquoi la sécurité robotique est importante sur votre sol d'usine
- Construire son propre bras robotique : risques et avantages
- Robot SCARA double bras : Solutions avancées d'assemblage et production
- Bras robotique piloté par Ethernet : contrôle à distance simplifié
- Découvrez comment Techman Robot automatise la production : Webinaire sur cobots avancés et systèmes de vision
- Yama Seiki GA-2000CR : Centre de tournage compact avec bras robot et système palette avancés
- KUKA KMR iiwa : bras robotique collaboratif mobile pour l'Industrie 4.0