



Éviter les perturbations de production : les risques cachés du couplage d'axes robotiques
Environ 10 % à 20 % des robots ont cette fonctionnalité peu connue. Elle peut perturber votre programmation si vous n'êtes pas préparé.
J'ai appris un nouveau concept de robotique l'autre jour… le couplage d'axes robotiques.
Le PDG de RoboDK, Albert Nubiola, m'a dit : « Le couplage d'axes est important pour la programmation robotique, mais peu d'utilisateurs en sont conscients et sont souvent confus. »
Il avait raison ! Il y a très peu d'écrits sur le couplage d'axes. De plus, malgré le fait que je sois un expert en robotique depuis presque une décennie, je n'avais jamais été informé de cette caractéristique légèrement inhabituelle.
Si vous n'avez jamais entendu parler du couplage d'axes robotiques, ne vous inquiétez pas. Vous n'êtes pas seul.
Le couplage d'axes n'est pas une mauvaise caractéristique. En fait, il a certains avantages. Mais il peut affecter votre programmation si vous n'êtes pas préparé. Albert estime qu'entre 10 et 20 % des robots industriels sont affectés par le couplage d'axes.
Qu'est-ce que le couplage d'axes ?
Le couplage d'axes est lorsque deux ou plusieurs articulations du robot sont liées ensemble. Elles peuvent être soit physiquement liées, avec une liaison parallèle, soit liées dans le logiciel de contrôle.
Voici une description du couplage d'axes en pratique…
Pas de couplage d'axes : La plupart des robots à 6 DDL
Regardons d'abord le robot industriel classique à 6 degrés de liberté (DDL), par exemple le Comau Smart NJ 16-3.1
Pour la plupart des robots modernes à 6 DDL, ce qui suit est vrai :
- Chaque articulation est physiquement indépendante.
- Chaque articulation peut être contrôlée indépendamment sans affecter les autres articulations.
- Le moteur de chaque articulation est situé sur l'articulation elle-même.
Pour la plupart des robots à 6 DDL, il n'y a pas de couplage d'axes. Cela rend le contrôle très simple — si vous bougez une articulation (par exemple l'Articulation 3) d'un certain montant, seule cette articulation bougera.
Couplage d'axes : Certains robots
Regardons un robot qui a un couplage d'axes : le Comau Smart5 NJ-165-3.0
Comau produit plusieurs robots qui ont un couplage d'axes. C'est l'un des modèles de robot à 6 DDL avec couplage d'axes. Tous les robots de palettisation de Comau ont aussi cette caractéristique.
Ce qui suit est vrai pour ce robot :
- Les moteurs pour les Articulations 2 et 3 sont tous les deux situés à la base du robot.
- L'Articulation 3 est mue par un mécanisme de liaison parallèle qui lie physiquement les deux articulations.
- Quand l'Articulation 2 est bougée, l'Articulation 3 bouge aussi, et vice versa.
Cela affecte légèrement le contrôle et la programmation de ces robots. Habituellement, vous programmez un robot à 6 DDL en envoyant 6 valeurs, chacune correspondant à la position désirée des 6 articulations. Avec le couplage d'axes, cela devient plus difficile car deux des articulations du robot sont dépendantes.
Le grand avantage du couplage d'axes : Charge utile élevée
Si le couplage d'axes est si problématique, pourquoi l'utiliser du tout ?
Il y a un grand avantage à utiliser des robots à axes couplés par rapport aux robots traditionnels à 6 DDL dans certaines situations : Charge utile élevée.
Prenons le Comau NJ-165 (axes couplés) et NJ-16 (6 DDL traditionnel) comme exemples :
| Smart NJ-16-3.1 | Smart 5 NJ-165-3.0 | |
|---|---|---|
| Type | 6 DDL traditionnel | 6 DDL à axes couplés |
| Portée | 3,11 m | 3,00 m |
| Répétabilité | 0,1 mm | 0,1 mm |
| Charge utile | 16 kg | 165 kg |
| Poids | 680 kg | 1240 kg |
Comme vous pouvez le voir, ces deux robots sont très similaires dans leur portée et leur répétabilité. Cependant, en ce qui concerne la charge utile, ils sont très différents.
Le robot avec couplage d'axes a plus de 10 fois la capacité de charge utile du robot traditionnel à 6 DDL !
Cela a beaucoup de sens. Une grande partie de la capacité de charge utile d'un robot vient des moteurs aux Articulations 2 et 3. Habituellement, le moteur à l'Articulation 2 doit aussi supporter le poids lourd du puissant moteur de l'Articulation 3. En ajoutant ce moteur à la base du robot, cela permet à Comau de rendre la structure plus grande et plus forte sans exiger un moteur excessivement puissant à l'Articulation 2.
Quels types de robots utilisent le couplage d'axes ?
Il y a trois principaux types de robots qui utilisent le couplage d'axes :
- Robots de palettisation — Beaucoup de robots de palettisation ont un couplage d'axes car cela leur permet d'avoir une charge utile plus élevée.
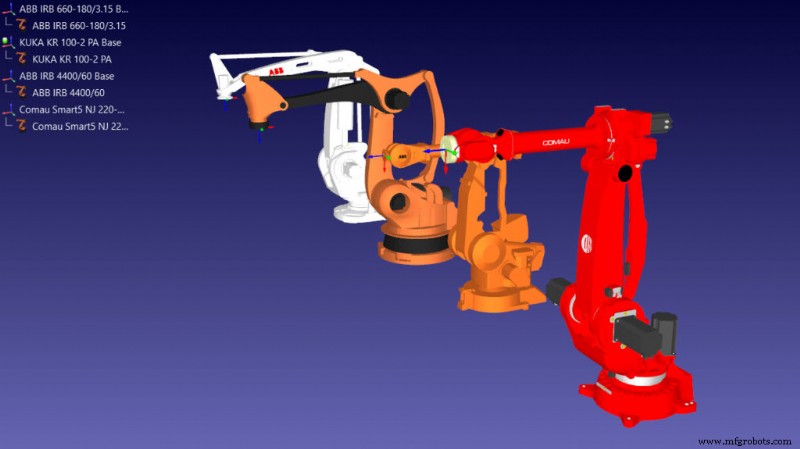
- Robots 6 DDL à charge utile élevée — Les robots à charge utile la plus élevée de Comau, Fanuc et ABB ont tous un couplage d'axes pour les aider à soulever des charges plus lourdes. Certains (par exemple le KUKA IRB 8700-800/3.50 avec 800 kg de charge utile) ont même un contrepoids attaché à la liaison parallèle pour contrebalancer les charges lourdes.
- Robots minces — Quelques robots minces utilisent le couplage d'axes pour compenser leur structure mince.
Comment savoir si votre robot a un couplage d'axes
Savoir si votre robot utilise le couplage d'axes n'est pas toujours facile… sauf si vous utilisez RoboDK.
À notre connaissance, RoboDK est le seul logiciel agnostique de marque qui peut prendre en compte avec précision le couplage d'axes.
Vous pouvez voir si votre robot a un couplage d'axes dans RoboDK de 2 façons :
- Bougez soit l'Articulation 2 ou 3 dans le panneau robot et voyez si l'autre articulation bouge.
- Double-cliquez sur une valeur de limite d'articulation de l'Articulation 2 ou 3 pour ouvrir la fenêtre de cartographie du couplage d'axes (interaction de l'Axe 2 vs Axe 3).
Sur certains robots, il est facile de voir qu'un robot a un couplage d'axes car vous pouvez voir la liaison parallèle allant de la base du robot jusqu'à l'Articulation 3. De plus, il n'y a pas de moteur attaché à l'Articulation 3, il est aussi à la base.
Certains robots ont aussi un couplage de réducteur entre les Articulations 5 et 6.
Quelques indications spécifiques par marque de robot
D'après notre expérience avec les robots, voici quelques indications sur 3 marques de robots :
- FANUC utilise le couplage d'axes sur tous les modèles, même ceux sans liaison physique où le couplage est appliqué dans le logiciel.
- ABB fournit aussi une cartographie détaillée sur certains robots avec couplage d'axes.
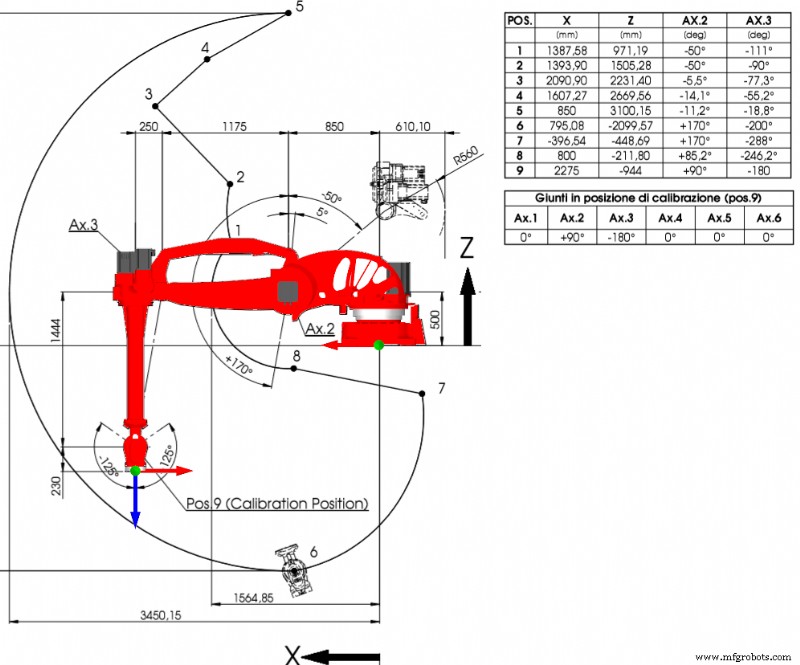
- Comau fournit une cartographie détaillée de leur couplage d'axes sur toutes les fiches techniques du robot. Par exemple, voyez les limites de cartographie d'articulation (axes 2 et 3) pour diverses positions du robot sur cette fiche technique. Certains de leurs robots ont aussi une « zone morte » où une articulation devient restreinte à cause du couplage d'axes. L'espace de travail décrit permet de modéliser et d'afficher avec précision les interactions sous forme de graphique Articulation 2 vs Articulation 3.
Alors, ouvrez votre modèle de robot dans RoboDK et essayez de découvrir s'il a un couplage d'axes.
Si c'est le cas, sachez que RoboDK gérera tout pour vous et le couplage d'axes ne gâchera pas votre programmation !
Robot industriel
- Pourquoi la Programmation Manuelle de Robots Est Obsolète : Adoptez l'Automatisation Pilotée par l'IA
- Robots Autonomes : Ce Qu'ils Peuvent — et Ne Peuvent Pas — Faire
- 5 Façons Prouvées pour les Équipes Maintenance de Booster l'Efficacité Production
- Automatisation industrielle : Comment décider si votre production doit être automatisée
- Robots portiques : L'automatisation à grande échelle pour l'excellence manufacturière
- Maximiser le ROI : Éviter les pièges courants avec votre robot de nettoyage
- Livre blanc : Débloquez votre potentiel d'automatisation — 7 étapes éprouvées vers projets robotiques à faible risque et haut rendement
- Assurer des opérations sûres : Pourquoi la sécurité robotique est importante sur votre sol d'usine
- Automatisation efficace pour production de manchons de forage pétrolier