



Optimisation de la forme et de la précision d'épaisseur dans les trains de laminage à froid
L'efficacité économique des processus de laminage des métaux est fortement corrélée au niveau de qualité des produits finis laminés. Les efforts récents pour augmenter la qualité des produits finis laminés dans les processus de laminage se sont principalement concentrés sur l'application à grande échelle et l'utilisation de méthodes avancées de contrôle d'automatisation. La forte proportion de production de bandes minces est devenue très importante pour un train de laminage à froid. Dans ce cas, le contrôle d'épaisseur et un contrôle avancé de la forme de la bande sont nécessaires pour la qualité de la bande qui est déterminée par la variation de l'épaisseur de la bande et la forme de la bande.
Le laminage de produits plats en acier est un processus complexe où la qualité du produit est influencée par une gamme de facteurs tels que le matériau entrant, les équipements mécaniques et électriques, la lubrification, et les stratégies de contrôle. Les paramètres de qualité significatifs sont l'épaisseur du matériau, la forme et la surface du matériau, et l'homogénéité de la distribution des contraintes. Pour une efficacité coût optimisée et pour maximiser l'utilisation du matériau, des tolérances strictes pour l'épaisseur sont essentielles, afin de permettre le laminage de la bande au plus près de l'épaisseur minimale admissible. La qualité du produit ne peut être efficacement optimisée que si les équipements mécaniques, électriques et d'instrumentation ainsi que la solution de stratégie de contrôle se combinent harmonieusement.
Processus de laminage à froid
Le laminage à froid de bande métallique est un processus dans lequel une séquence d'opérations est effectuée pour convertir les matières premières en produit fini. C'est un processus de déformation dans lequel l'épaisseur de la bande est réduite par des forces de compression exercées par deux cylindres opposés (normalement dans une disposition à quatre cylindres). Les cylindres tournent pour entraîner et presser simultanément la bande entre eux. La bande est laminée en plusieurs passes soit dans un train réversible, soit dans un train tandem. Chaque cylindre de travail est supporté par un cylindre d'appui de diamètre plus grand. Au fur et à mesure que la bande passe à travers les paires de cylindres de travail à chaque passe, l'épaisseur est successivement réduite. La réduction d'épaisseur est causée par une contrainte de compression très élevée dans une petite région (dénommée écartement des cylindres, ou morsure) entre les cylindres de travail. Dans cette région, le métal est déformé plastiquement, et il y a glissement entre la surface de la bande et la surface du cylindre de travail. La force de compression nécessaire est appliquée par des vérins hydrauliques ou, dans de nombreux trains plus anciens, par un dispositif à vis entraîné par un moteur électrique.
Le laminage à froid est effectué pour réduire davantage l'épaisseur de la bande laminée à chaud et obtenir des propriétés matériaux adaptées pour l'obtention de produits laminés où une précision d'épaisseur plus élevée, des profils de planéité adaptés et une qualité de surface plus élevée de la bande sont requis. La réduction d'épaisseur de bande par laminage à froid peut être réalisée principalement au moyen de trois types de processus qui nécessitent différentes solutions d'automatisation en termes de capteurs et de technologies de contrôle.
Les trois types de processus utilisés dans les trains de laminage à froid incluent : (i) train de laminage à froid réversible à une cage où la bande plate est traitée en plusieurs passes (de 3 à 7) et la bobine est débobinée-rebobinée par deux mandrins installés à proximité de la cage, (ii) train de laminage à froid réversible à deux cages où la réduction d'épaisseur est réalisée avec un processus réversible mais le nombre de passes (de 1 à 3) est réduit grâce à l'augmentation du nombre de cages, et (iii) train de laminage à froid tandem ou simplement train tandem où la réduction d'épaisseur est réalisée avec un certain nombre de cages non-réversibles (généralement de 3 à 7 cages non réversibles). Dans certains cas, le train tandem est couplé avec le processus de décapage afin d'augmenter la productivité. Dans ce cas, le processus est connu sous le nom de train tandem continu de laminage à froid puisque les bobines sont soudées ensemble et le processus ne devrait s'arrêter que pour des raisons de maintenance. Dans ce cas, même la soudure entre une bobine et la suivante est soumise au laminage.
Les écarts d'épaisseur à la sortie de la cage proviennent de deux sources. La première source est due aux propriétés du matériau, qui peuvent être produites (i) par les écarts d'épaisseur de la bande d'alimentation, et (ii) par la résistance à la déformation. Ceux-ci sont déterminés principalement par la dureté du matériau pendant les différentes passes, mais aussi par la composition chimique de la tôle sur la longueur de la bande. La seconde source est générée par le train de laminage. Ces écarts apparaissent, principalement dus à la déformation élastique de la cage, selon le module d'élasticité de la cage. La variation du coefficient de frottement des cylindres de travail avec la bande laminée peut également influencer les écarts d'épaisseur.
Dans les trains de laminage à froid (et en particulier dans les trains tandem), le contrôle d'épaisseur, c'est-à-dire la régulation du contrôle automatique de jauge (AGC), est réalisé avec des contrôleurs sophistiqués qui doivent prendre en compte que les boucleurs ne sont pas présents (comme dans le cas des trains à bandes chaudes) et par conséquent l'activité de régulation de toutes les cages doit être coordonnée afin de garantir la stabilité du processus de laminage. De plus, les contrôles de base doivent être distingués des contrôles externes. Les contrôles de base sont le contrôle hydraulique d'écartement (HGC), le contrôleur de vitesse (SC), et le contrôleur de couple (TC) qui ne dépendent pas du type de processus de laminage, tandis que les contrôleurs externes peuvent changer significativement selon la structure du processus et la disponibilité des capteurs.
Train de laminage à froid réversible à une cage
Un contrôleur d'épaisseur typique pour un train de laminage à froid réversible à une cage et la configuration de capteurs la plus courante est montrée à la figure 1. Ici, les capteurs de jauge d'épaisseur sont basés sur la technologie à rayons X et visent à mesurer l'épaisseur sur la ligne centrale (et rarement le profil d'épaisseur). Les capteurs de jauge de vitesse sont basés sur des technologies laser ou sont simplement des codeurs. En général, l'utilisation de la technologie laser (beaucoup plus coûteuse) est préférée lorsque la précision de mesure requise doit être assurée aussi en présence de périodes d'accélération/décélération rapides, c'est-à-dire lorsqu'un codeur peut perdre le contact avec le matériau. Les cellules de charge sont normalement installées dans chaque espace inter-cages afin d'obtenir une mesure directe de la tension inter-cages. Comme montré à la figure 1, il est assez normal de voir un train de laminage à froid réversible à une cage équipé de capteurs d'épaisseur et de vitesse (éventuellement des codeurs) des deux côtés du train.
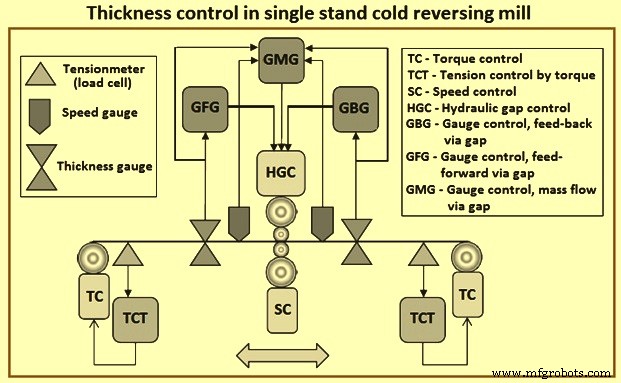
Fig. 1 – Contrôle d'épaisseur dans un train de laminage à froid réversible à une cage
Pour le train de laminage à froid réversible à une cage, les contrôleurs externes sont : (i) le contrôle de tension par couple (TCT) dans lequel les tensions d'entrée/sortie sont maintenues constantes par le couple régulé par le TC qui, à son tour, exploite les moteurs appliqués aux mandrins bobineur/débobineur, (ii) le contrôle de jauge, rétroaction via écartement (GBG) dans lequel le contrôleur génère un trim pour la référence HGC sur la base de la mesure d'épaisseur « H rayons X sortie » disponible en aval de la cage, (iii) le contrôle de jauge, feed-forward via écartement (GFG) dans lequel le contrôleur génère un trim pour la référence HGC afin d'anticiper les écarts d'épaisseur de la bande entrante à laminer grâce au rayon X installé du côté entrée et produisant la mesure « H rayons X entrée », et (iv) le contrôle de jauge, flux massique via écartement (GMC) dans lequel le contrôleur vise à compenser les écarts d'épaisseur « H rayons X sortie » en exploitant le principe de flux massique et donc les mesures de vitesse de la bande du côté entrée et sortie (« V entrée » et « V sortie »).
Plus précisément, puisque les variations de largeur de bande sont négligeables, l'équation de bilan de flux massique est censée être satisfaite (« H rayons X entrée » × « V entrée » = « H rayons X sortie » × « V sortie »). Sur la base de cette équation, il est possible de suivre la mesure de « H rayons X entrée » du côté entrée de la cage et d'obtenir une autre mesure de l'épaisseur à la sortie de la cage considérée « H MF sortie » = (« H rayons X entrée » × « V entrée » / « V sortie »). Le GMC, en contrôlant le signal « H MF sortie » au lieu du signal « H rayons X sortie », assure une marge de stabilité plus large et de meilleures performances que le GBC, car il n'y a pas de délai de transport affectant la mesure représentée par « H MF sortie ».
Train de laminage à froid réversible à deux cages
Dans le train de laminage à froid réversible à deux cages, l'HGC appliqué sur la cage numéro 1 (figure 2) ne vise pas à réguler directement l'épaisseur de sortie de la cage numéro 1. En effet, certains régulateurs sont introduits dans le cas du train à deux cages réversible afin de maintenir, autant que possible, constante la tension inter-cages entre la cage numéro 0 et la cage numéro 1 afin d'éviter la génération de perturbations pour le GMC/GBG agissant sur la cage numéro 0.
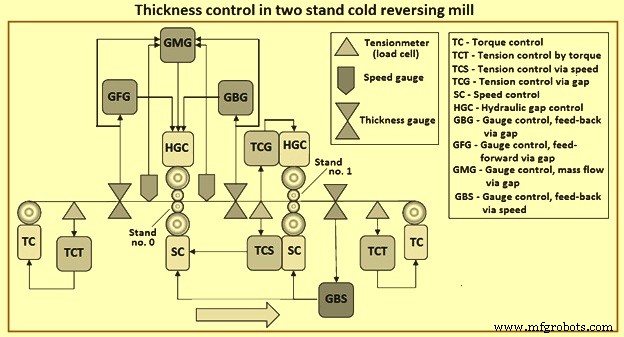
Fig. 2 – Contrôle d'épaisseur dans un train de laminage à froid réversible à deux cages
De plus, l'épaisseur à la sortie de la cage numéro 1 est régulée par le GBS (contrôle de jauge, rétroaction via vitesse). Ce régulateur agit sur la référence de vitesse utilisée par le SC appliqué sur la cage numéro 1 et, éventuellement, sur la référence de vitesse utilisée par le SC appliqué sur la cage numéro 0. La tension inter-cages est effectivement contrôlée par deux contrôleurs mutuellement exclusifs : (i) TCS (contrôle de tension via vitesse) qui régule la tension inter-cages en variant la référence de vitesse pour le SC appliqué sur la cage numéro 0, et (ii) TCG (contrôle de tension via écartement) qui agit sur la référence d'écartement pour l'HGC appliqué sur la cage numéro 1.
La sélection entre maintenir actif le TCG ou le TCS dépend de la vitesse du train. En effet, à basse vitesse, le TCS donne un contrôleur plus réactif mais, bien sûr, il peut interférer avec le GBS qui est chargé d'assurer l'épaisseur finale. Par conséquent, une logique appropriée est implémentée afin de basculer, dès que possible, du TCS vers le TCG lorsque la vitesse atteint un seuil. Bien sûr, dans le train à deux cages réversible, lorsque le sens de laminage est inversé, les rôles des cages numéro 0 et numéro 1 sont inversés et les contrôleurs externes sont appliqués avec une logique symétrique.
Train de laminage à froid tandem
Dans le train de laminage à froid tandem, la logique de contrôle appliquée au train à deux cages réversible est étendue afin de prendre en compte la contribution de plus de cages (figure 3) et la disponibilité correspondante des capteurs. Une installation typique de train tandem à froid est équipée de capteurs tels que : (i) rayon X d'épaisseur du côté entrée de la cage numéro 0 et à la sortie de la cage numéro 0, (ii) rayon X d'épaisseur à la sortie de la dernière cage, (iii) vitessemètres laser généralement installés seulement à l'entrée/sortie de la cage numéro 0, (iv) toutes les vitesses inter-cages et les vitesses de bobinage sont mesurées par des codeurs, et (v) toutes les tensions inter-cages sont mesurées par des cellules de charge.
Comme dans le cas du train à deux cages réversible, GMC/GBG/GFC est appliqué à la première cage du tandem, cage numéro 0 (figure 3), tandis que le GBS, chargé de réguler l'épaisseur finale, peut agir sur les références de vitesse pour toutes les cages. De plus, comme dans le cas du train à deux cages réversible, toutes les tensions inter-cages sont régulées par TCG ou TCS.
Les vitesses des cages et de la bobineuse et du débobineur doivent être coordonnées afin d'assurer la stabilité du train. Ce contrôleur en feed-forward est connu sous le nom de « maître de vitesse » (speed master). Le « contrôleur maître de vitesse » doit être implémenté afin de coordonner les vitesses des diverses entités dans le train. Cela est particulièrement important dans le train à deux cages réversible / train tandem à froid où la régulation de la tension inter-cages réalisée par TCG/TCS n'est pas aussi rapide que celle réalisée par le TCT.
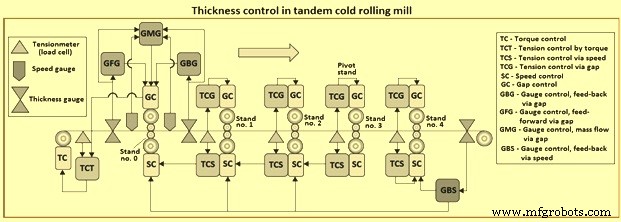
Fig. 3 – Contrôle d'épaisseur dans un train de laminage à froid tandem
Contrôle de planéité dans les trains de laminage à froid
Le contrôle de planéité dans les trains de laminage à froid est réalisé par le contrôle automatique de planéité (AFC). Les tâches de contrôle à réaliser dans le contrôle en boucle fermée de niveau 1 pour les trains de laminage à froid concernent non seulement l'épaisseur (AGC) mais aussi la planéité (AFC).
Pour une bande soumise à laminage à froid, la planéité est définie comme la quantité de différence de contraintes internes le long de la largeur du matériau. La mesure des contraintes internes de la bande (la forme dite) pendant le bobinage peut être effectuée par des capteurs de planéité appropriés nommés forme-mètres ou contrainte-mètres qui jusqu'à présent représentent un investissement significatif. En raison du coût de ces capteurs, rarement une usine est équipée de plus d'un capteur de planéité, c'est-à-dire le forme-mètre installé à la sortie du train.
Le capteur de planéité est la partie la plus importante du système AFC. Le capteur de type rouleau de contact (contrainte-mètres) est appliqué dans ce système en considération de la stabilité et de la réponse de la sortie. Auparavant, le capteur de planéité de type rouleau de contact n'était pas utilisé pour les trains de laminage à froid à haute vitesse et à jauge ultra-mince tels que les trains tandem à six cages, à cause de l'inquiétude des rayures entre le capteur et la bande. Dans ce système, un système d'entraînement auxiliaire de rouleau de capteur plus sophistiqué qui permet une synchronisation de la vitesse du capteur et de la vitesse de la bande prévient les rayures.
La tâche AFC est généralement réalisée en exploitant en boucle fermée les actionneurs de planéité de la dernière cage seulement, car c'est la plus proche du forme-mètre et elle a l'effet le plus immédiat et prévisible sur la planéité finale de la bobine. Les cages de laminage utilisées pour le laminage à froid ont normalement des actionneurs de planéité avancés. En général, dans les trains tandem à froid / trains réversibles à deux cages, les cages peuvent être de type 4-cylindres ou 6-cylindres (c.-à-d., cages avec 6 cylindres). Le processus de train réversible à une cage peut être réalisé (en particulier pour l'inox) avec des cages de type 20-cylindres également connues sous le nom de train à cluster ou train Sendzimir.
Système de mesure de la forme de la bande
La forme de la bande, également appelée planéité de la bande, devient de plus en plus une préoccupation pour tous les acteurs de l'industrie des trains de laminage. Une mauvaise forme de bande peut augmenter la ferraille car les produits fabriqués à partir de bande avec une mauvaise forme peuvent être défectueux. Avec l'augmentation de la vitesse et de la sophistication des lignes de processus, une mauvaise forme de la matière première peut endommager les machines ou ralentir la production.
La forme de la bande devient de plus en plus difficile à contrôler à mesure que le rapport largeur/épaisseur augmente et aussi à mesure que le matériau devient plus dur. Il est normalement admis que les défauts de forme de bande sont causés par une réduction en pourcentage différentielle sur la largeur de la bande. Cela cause un allongement différentiel de portions adjacentes de bande, ce qui crée des contraintes internes, menant au bombement. Il y a quatre défauts majeurs de forme de bande produits par des réductions différentielles. Ce sont : (i) bords lâches (ondulés), (ii) bombement au quart de largeur, (iii) plénitude centrale, et (iv) arête de hareng (ondulation).
L'introduction de nouveaux trains de laminage, tels que le bombé variable continu (CVC) et le croisement de paires (PC) et le croisement et décalage des cylindres de travail (RCS) ont été développés pour améliorer la forme et le profil de la bande, car ces trains ont la capacité de fonctionner comme cylindre de décalage, cylindre de croisement et cylindre de cintrage.
La capacité de contrôle de forme d'un type particulier de train de laminage exerce un effet décisif sur la qualité de la bande. Selon le positionnement produit, analyser et comparer les performances de contrôle de forme pour le laminage à froid de bande de différents types de trains, et sélectionner le type de train approprié est essentiel.
Une conception raisonnable des paramètres de processus de laminage est la base pour assurer la qualité de forme. L'amélioration de la forme de bande par l'optimisation du processus de laminage est une méthode technologique traditionnelle. Cependant, de nombreuses nouvelles applications de cette méthode ont été établies. La qualité de forme est améliorée en optimisant le flux d'émulsion du refroidissement de processus et le refroidissement multi-zones. Le phénomène de collage d'acier causé par la mauvaise forme de la tête de bande est évité en optimisant la force de cintrage des cylindres.
La qualité de forme, les propriétés mécaniques, et la rugosité de surface d'une bande laminée par un train de laminage à froid sont atteintes en optimisant la force de laminage et la tension. L'amélioration complète de la forme de bande et de la qualité de surface peut également être réalisée en optimisant la force de laminage, le taux d'allongement de la bande, et la tension. Sous la logique d'assurer une bonne forme de bande, le flux, la concentration, et la température de l'émulsion sont optimisés pour prévenir le glissement et les rayures thermiques entre la bande et les cylindres. En conséquence, le degré de propreté de la surface de la bande est amélioré, et la consommation d'émulsion est réduite.
Le contrôle de forme local est difficile car son champ d'application est petit. « Côte convexe » (convex rib) est un défaut typique de forme locale. Il est devenu le centre d'attention des unités de production de bandes laminées à froid ces dernières années. La côte convexe est due à l'existence d'un point haut local le long de la largeur de la bande, formant une bosse apparente correspondant à la position du point haut local. Ce défaut conduit à une côte convexe longitudinale à la position locale après débobinage de la bobine et affecte ainsi sérieusement la qualité du produit. Une grande quantité de données industrielles montre que la côte convexe de bande laminée à froid est principalement causée par l'héritage de points hauts locaux de la bande laminée à chaud, ce qui indique l'origine de la prévention de la côte convexe.
La technologie de contrôle de l'affaissement de bord (edge drop) peut réduire la perte de coupe et augmenter le rendement. L'application de la technologie de contrôle de l'affaissement de bord à l'acier au silicium a reçu une attention croissante ces dernières années. Les réalisations de la technologie de contrôle de l'affaissement de bord sont principalement incarnées dans le développement de systèmes de contrôle automatique et la conception des profils de cylindres.
L'optimisation des paramètres de processus de laminage est une mesure technologique commune et efficace pour améliorer la qualité de surface. Le contrôle de la qualité de surface est fréquemment combiné avec le contrôle de forme. Le contrôle complet de la rugosité de surface et de la forme d'un train de laminage à froid réversible à deux cages est réalisé par l'optimisation des paramètres de processus, tels que la force de laminage et la tension. La force de laminage, le taux d'allongement de la bande, et la tension du train de laminage sont optimisés pour atteindre le contrôle complet de la qualité de surface et de la forme de la bande. En outre, la propreté de surface et la forme de la bande sont améliorées en optimisant le flux, la concentration, et la température de l'émulsion. Actuellement, l'application de la technologie de contrôle complet est assez rare.
La détection de forme est la base pour atteindre le contrôle en boucle fermée de forme et est la clé pour améliorer la qualité de forme. Le forme-mètre de bande est « l'œil » de la détection en ligne. C'est un instrument de mesure haut de gamme du processus de laminage. Le forme-mètre de bande se compose de deux parties principales : le rouleau de détection de forme et le processeur de transmission du signal de forme. Le développement d'un forme-mètre est si difficile qu'il a été monopolisé pendant longtemps par quelques entreprises. Au cours des 10 dernières années, une percée majeure sur le forme-mètre a été réalisée. Le rouleau de détection de forme sans joint et le processeur de transmission de signal de forme sans fil ont été développés indépendamment et appliqués avec succès.
Un forme-mètre conventionnel utilisé dans le laminage à froid consiste en un réseau de cellules de charge distribuées le long de la largeur de la bande. Chaque cellule de charge produit un signal représentant la pression exercée par la tranche de bande en contact avec elle. En conséquence, le forme-mètre produit un réseau de signaux de tension dont la dimension est le nombre de cellules de charge placées sur le capteur [Forme = (T1 ... Tn)]. Récemment, des capteurs sans contact basés sur les ultrasons sont disponibles et fournissent un réseau de signaux assez similaire. Il convient de souligner que la présence d'un gradient dans la tension spécifique associée à deux tranches de bande différentes implique que les deux tranches présentent des valeurs d'allongement différentes. À son tour, une différence excessive dans l'allongement entre les tranches de bande peut impliquer un défaut de planéité manifeste qui doit être corrigé.
Le rouleau de détection de forme sectionnel internationalement populaire est le rouleau de détection de forme sectionnel (figure 4). Ce rouleau se compose d'un arbre central, d'anneaux extérieurs et de capteurs piézoélectriques. La bande entoure le rouleau de détection de forme pour former un certain angle. La tension de bande T agit sur le rouleau de détection de forme et résulte en une pression N. Une série d'anneaux extérieurs et de capteurs sont disposés le long de la direction axiale du rouleau de détection de forme, et la pression N est transmise et détectée. La distribution de pression axiale est convertie en distribution de tension par l'ordinateur de traitement du signal afin que la forme de la bande puisse être calculée. Ce type de rouleau de détection de forme peut écraser et rayer la surface de la bande pour deux raisons. Premièrement, un espace existe entre les anneaux extérieurs. Deuxièmement, la température axiale du rouleau de détection de forme est différente. La différence de température entre le milieu et le bord du rouleau de mesure est d'environ plusieurs dizaines de degrés Celsius, résultant en des différences de dilatation thermique radiale entre les différents anneaux extérieurs.
Un rouleau de détection de forme à blocs incrustés (figure 4) a été développé pour surmonter les inconvénients du rouleau de détection de forme sectionnel. Deux rainures rectangulaires sont usinées sur le corps du rouleau de détection, et un ensemble de blocs élastiques avec capteurs est installé dans chaque rainure rectangulaire. La structure évite efficacement de rayer la surface de la bande causée par la dilatation thermique inégale du rouleau de détection sectionnel. Cependant, l'« effet de peau » du courant conduit facilement à une dureté inégale du bord de la rainure rectangulaire et d'autres parties du corps du rouleau lors du traitement thermique. La bande cassée peut facilement endommager la partie molle du corps du rouleau, et la surface du rouleau endommagée peut rayer la surface de la bande dans la production ultérieure.
Un nouveau type de rouleau de détection de forme sans joint (figure 4) a été développé pour résoudre complètement les problèmes mentionnés ci-dessus. Deux à quatre trous traversants précis sont usinés le long de la direction circonférentielle près de la surface du rouleau dans le corps du rouleau. L'épaisseur de paroi entre le trou et la surface externe du rouleau est comprise entre 6 mm et 8 mm. L'épaisseur de paroi n'est pas seulement propice au transfert de pression, mais conserve aussi assez d'épaisseur pour le rectification du rouleau. Une série de capteurs sont disposés à l'intérieur de chaque trou traversant. Le matériau du rouleau est un acier au chrome manganèse à haute teneur en carbone et la dureté de surface du rouleau dépasse 60 HRC après trempe. L'épaisseur de la couche durcie est de 4 mm ou plus. Ce rouleau de détection de forme présente les avantages de surface sans joint, haute dureté, et couche durcie profonde, qui résolvent complètement les problèmes techniques d'écrasement et de rayure de la surface de la bande.
Une certaine pré-contrainte est appliquée sur le capteur par un mode d'ajustement par interférence pour maintenir le capteur fonctionnant dans la plage de linéarité. En fait, une certaine différence de température et de déformation thermique existent entre la surface externe du rouleau de détection et le capteur interne pendant le processus de laminage, et ces différences peuvent affaiblir ou réduire l'amplitude de l'interférence et de la pré-contrainte entre les capteurs et la paroi interne des trous traversants, résultant en une distorsion du signal de détection. Par conséquent, l'assemblage des capteurs doit avoir une amplitude adéquate d'interférence et de pré-contrainte. Pour résoudre le problème, le champ de température, la déformation thermique, et le transfert de pression du rouleau de détection et des capteurs dans le processus de laminage sont simulés avec le logiciel d'éléments finis. La taille de la structure du rouleau et l'amplitude de l'interférence sont optimisées.
La brosse en carbone et l'anneau collecteur sont les structures populaires pour la transmission de signal et l'alimentation. Une série d'anneaux collecteurs en cuivre sont fixés sur l'extrémité rotative du col du rouleau de détection, et une série de brosses en carbone sont fixées sur le couvercle qui est connecté avec la chaussette de palier. Les signaux du rouleau de détection sont transmis aux anneaux collecteurs via des fils. Les anneaux collecteurs rotatifs transmettent ensuite les signaux aux brosses en carbone fixes. Aussi, les signaux sont transmis aux terminaux distants via des fils longs. Le principe d'alimentation est similaire à celui de la transmission de signal. En raison du frottement entre la brosse en carbone et l'anneau collecteur, l'usure, la vibration, et une distorsion sérieuse du signal peuvent se produire. La brosse en carbone et l'anneau collecteur doivent être entretenus fréquemment et équipés de dispositifs de refroidissement et de nettoyage. La transmission à distance du signal analogique peut être facilement perturbée par les champs électromagnétiques, la vibration, la température, et d'autres facteurs, ce qui peut augmenter l'erreur.
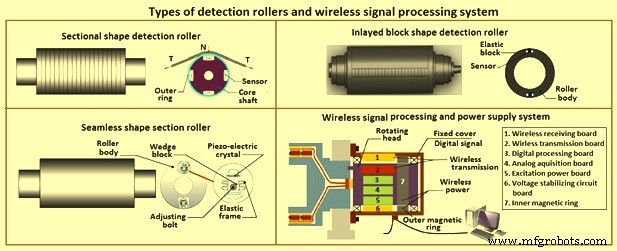
Fig. 4 – Types de rouleaux de détection et système de traitement de signal sans fil
Un processeur de transmission de signal sans fil et intégré (figure 4) a été développé pour résoudre les problèmes ci-dessus. Le processeur de signal se compose d'une tête rotative et d'un couvercle fixe. La tête rotative est connectée au rouleau de détection et tourne synchronement. Une carte d'alimentation d'excitation, une carte d'acquisition analogique, une carte de traitement numérique, une carte de transmission sans fil, et un anneau magnétique interne sont disposés sur la tête rotative. Le couvercle est fixé sur la chaussette de palier, et une carte de réception sans fil, un anneau magnétique externe, et une carte de circuit de stabilisation de tension sont installés sur le couvercle.
Le principe de fonctionnement est que l'alimentation est fournie à la carte de réception sans fil et à l'anneau magnétique externe sur le couvercle par le câble et la carte de circuit de stabilisation de tension. L'anneau magnétique interne rotatif reçoit le signal de stabilisation de tension par transmission par induction sans fil, et tous les capteurs dans le rouleau de détection et toutes les cartes de circuit sur la tête rotative sont alimentés par la carte d'alimentation d'excitation. Les signaux de sortie des capteurs sont collectés par la carte d'acquisition analogique, et la carte de traitement numérique implémente la conversion analogique-numérique. Le traitement numérique et le codage sont effectués sous les conditions d'isolement par couplage magnétique et d'isolement photoélectrique. Les signaux sont ensuite délivrés à la carte de transmission sans fil. La carte de transmission sans fil convertit les signaux en signaux sans fil à haute fréquence et transmet les signaux sans fil à la carte de réception sans fil. La carte de réception sans fil convertit les signaux sans fil en signaux filaires. Finalement, les signaux sont transmis à l'ordinateur de traitement de signal distant via le câble blindé.
La détection de forme est affectée par la vibration, les champs électromagnétiques, la différence de température, l'erreur d'installation du rouleau de détection, la déformation, les changements de forme de la bobine, et d'autres facteurs, donc les signaux de détection de forme ont besoin d'annulation de bruit et de compensation d'erreur pour assurer la précision. Un différentiateur de suivi en temps discret est appliqué pour éliminer le bruit du signal de détection de forme.
Le système de contrôle de forme peut être divisé en système de contrôle de pré-réglage et système de contrôle en boucle fermée selon la séquence de contrôle, et la modélisation du système de contrôle de forme inclut des modèles mécanistes et intelligents. Le contrôle de pré-réglage est un contrôle prédictif, et le contrôle en boucle fermée est un contrôle de surveillance. Les deux systèmes de contrôle se complètent et assurent la qualité de forme de la bande. Le contrôle de pré-réglage de forme est la base du contrôle en boucle fermée. La précision, la vitesse, et la stabilité du contrôle en boucle fermée sont directement influencées par la précision du contrôle de pré-réglage.
Le cœur et la clé du contrôle en boucle fermée de forme sont les modèles de contrôle, qui incluent la stratégie de contrôle et l'algorithme de modèle. Lorsque le signal de forme de bande est détecté, le modèle de contrôle calcule rapidement le montant d'ajustement des moyens de contrôle (par exemple, montant d'inclinaison des cylindres, force de cintrage des cylindres, pulvérisation de refroidissement multi-zones) pour réaliser un ajustement opportun et précis de la forme de la bande basé sur l'optimisation quadratique et la compensation d'hystérésis.
L'inclinaison et le cintrage des cylindres sont les moyens de contrôle de forme les plus flexibles et rapides. Le modèle PID flou-neuronal (proportionnel intégral dérivé) d'ajustement de l'inclinaison et du cintrage des cylindres a été établi basé sur la coordination des deux méthodes intelligentes de la théorie floue et du réseau de neurones. L'algorithme de contrôle PID conventionnel ne peut pas être directement adapté au processus de laminage complexe et changeant, donc la théorie floue, qui est bonne pour traiter les modèles inconnus, est combinée avec le réseau de neurones avec une forte capacité d'auto-apprentissage pour améliorer l'effet de contrôle de forme.
Processus de fabrication
- Système de contrôle d'accès intégré QR, RFID et vérification de température
- Maîtriser le contrôle des capteurs et actionneurs sur Raspberry Pi : Accéléromètre, Servo et Streaming de données
- Contrôlez votre Arduino avec Google Assistant - Tutoriel complet étape par étape
- Coulée et laminage de brames minces : amélioration de la production de produits plats
- Gestion efficace de l'eau et contrôle de la pollution dans les aciéries modernes
- Caractéristiques clés d'un laminoir à large bande moderne pour une production d'acier haute performance
- Laminage à froid de précision de l'acier : épaisseur, finition et performance
- Calamine de laminoir : génération, transport et utilisations pratiques dans la sidérurgie
- Laminage à chaud vs à froid : comprendre les procédés de formage des métaux