



Automatisation avancée pour un contrôle précis de l'épaisseur dans les trains à bandes chaudes
L'efficacité économique des processus de laminage des métaux est fortement corrélée au niveau de qualité des produits finis laminés. Le laminage de produits plats en acier est un processus complexe où la qualité du produit est influencée par une gamme de facteurs tels que le matériau entrant, les équipements mécaniques et électriques, les paramètres d'exploitation, la lubrification, et les stratégies d'automatisation et de contrôle. Les paramètres de qualité significatifs sont l'épaisseur du matériau, la forme et la surface du matériau, et l'homogénéité de la distribution des contraintes. Pour une efficacité coût optimisée et pour maximiser l'utilisation du matériau, des tolérances strictes pour l'épaisseur sont essentielles, afin de permettre le laminage de la bande au plus près de l'épaisseur minimale admissible. La qualité du produit ne peut être efficacement optimisée que si les équipements mécaniques, électriques et d'instrumentation ainsi que la solution de stratégie de contrôle se combinent harmonieusement.
Processus de laminage à chaud
Les trains à bandes chaudes (TBC) transforment par compression des brames coulées en continu, de section rectangulaire et d'épaisseur comprise entre 250 mm et 350 mm, en bandes plates d'acier jusqu'à l'épaisseur désirée. Plusieurs TBC ont la capacité de produire des bandes d'une épaisseur aussi faible que 1 mm. Les étapes du processus dans un TBC typique sont : (i) le réchauffage des brames dans un four à pusher ou à poutres marchantes pour atteindre la température optimale, (ii) un train de débourlage (soit un train réversible, soit un train continu composé de plusieurs cages) pour obtenir une réduction d'épaisseur préliminaire, (iii) le train de finition composé de 5 à 7 cages consécutives qui réduit l'épaisseur à la valeur souhaitée, et (iv) le bobinage de la longue bande dans une bobineuse.
Dans le train de finition du TBC, une tâche importante est effectuée par un bras hydraulique, appelé boucleur, placé entre deux cages consécutives et dont le but est de maintenir la tension de la bande à une valeur constante. Ce système mécanique est soumis à une dynamique particulièrement instable qui rend la question du contrôle délicate.
Architecture d'automatisation
La transformation de la brame en bande laminée à chaud dans le TBC s'effectue à travers plusieurs étapes de processus dont la complexité implique des technologies mécaniques et d'automatisation. Le laminage à chaud dans un TBC nécessite non seulement des solutions mécaniques mais aussi des technologies de contrôle appropriées. Le processus de laminage dans le TBC peut être contrôlé via une architecture logicielle et d'automatisation standard qui comprend quatre niveaux d'automatisation.
Le système d'automatisation n'est pas le seul déterminant de la performance du train à bandes chaudes. Cependant, pour toute configuration donnée d'équipements mécaniques et électriques, la performance potentielle du train n'est atteinte qu'avec un contrôle et une automatisation haute performance. L'attention doit être portée sur le débit et la qualité, où le contrôle est particulièrement important pour atteindre de bonnes performances. Normalement, le débit et la qualité interagissent de manière positive et négative, et ces interactions doivent être prises en compte dans la définition du système de contrôle.
Débit (Throughput)
Le débit ultime qui peut être atteint dans un train est limité par les capacités du matériel mécanique et électrique. Pour atteindre des débits constamment proches de cette limite, un contrôle et une automatisation de haute qualité sont nécessaires. À haut débit, trois pièces ou plus peuvent se trouver dans le train de laminage à différents stades de traitement en même temps. Pour éviter des collisions catastrophiques dans le train, un suivi précis est essentiel. Le système de suivi utilise les signaux de l'instrumentation du train et les informations de processus (par exemple, au fur et à mesure qu'une pièce est laminée, sa longueur augmente) pour maintenir une carte dynamique du train. Il doit bien sûr être robuste face à la perte d'instruments individuels du train.
Le contrôle du débit examine le planning de laminage à l'avance et détermine quelle partie de l'installation (four, train de débourlage, train de finition, ou bobineuse) peut limiter le débit. Le processus limitant est ensuite contrôlé pour atteindre le débit maximum et les autres parties du processus sont contrôlées pour s'aligner sur ce débit. Cela se traduit par une amélioration de l'efficacité énergétique et une réduction de l'usure des équipements, réduisant ainsi les coûts.
Le débit et la qualité interagissent également. À mesure que le débit augmente, le contrôle devient plus difficile, et pour maintenir le niveau requis de qualité et de rendement, une conception soignée du système de contrôle est nécessaire. Le contrôle de la qualité et du débit interagit aussi positivement. Par exemple, pour obtenir une plus grande gamme et précision de contrôle de température dans le train de finition, des buses de refroidissement inter-cages sont normalement installées. Celles-ci doivent être contrôlées pour maintenir la température de la bande à la sortie du train, mais elles peuvent également être utilisées pour augmenter la vitesse à laquelle la pièce est laminée dans le train de finition, tout en maintenant la température de sortie cible.
Qualité
Un objectif principal du système d'automatisation est de contrôler les équipements du train afin que les bobines laminées répondent aux dimensions (épaisseur, largeur, profil, et planéité) et aux propriétés matériaux selon les exigences des spécifications. Il y a deux aspects au contrôle des paramètres de qualité : (i) le contrôle de la tête de la pièce lors de son engagement dans le train, et (ii) le contrôle des équipements du train pour maintenir les paramètres de qualité souhaités pendant le laminage de la bobine.
Il existe deux modes de contrôle : (i) la mise en place du train (mill set-up), et (ii) le contrôle dynamique. Une différence fondamentale dans la stratégie de contrôle est imposée aux deux modes par la disponibilité des mesures. Au fur et à mesure que la bande s'engage dans le train, il n'y a pas de mesures des paramètres de qualité finaux, la bande n'a tout simplement pas atteint les instruments de mesure, et le contrôle est réalisé par contrôle en avance (feed-forward) et contrôle basé sur modèle. Une fois que le train est plein, des mesures directes de (certains) paramètres de qualité finaux sont disponibles, et le contrôle par rétroaction (feed-back) dynamique entre en action. La précision dans les deux modes de contrôle est importante, et de bons paramètres de qualité en tête de pièce conduisent à un rendement élevé. Le contrôle de la largeur dans le TBC est également important. Les bobines sont fréquemment commercialisées par longueur plutôt que par poids, et par conséquent, toute largeur excédentaire représente une perte de rendement.
La forme de la bande est définie par deux paramètres qui interagissent : (i) le profil, et (ii) la planéité. Le profil est la variation d'épaisseur sur la largeur de la bande et, pour le traitement en aval, il doit être contrôlé. Il y a un besoin d'épaisseur uniforme tant le long de la longueur de la bande que sur sa largeur. La planéité est la capacité de la bande à rester plate sans application de forces externes et est également importante pour le traitement en aval de la bande. Les défauts de planéité sont induits par un mauvais contrôle du profil proportionnel (profil divisé par l'épaisseur) à travers le train, et donc, il y a une interaction entre le contrôle du profil et le contrôle de la planéité.
Le problème du contrôle de la planéité diffère également de celui du profil car la planéité est importante non seulement à la sortie du train, mais aussi dans les espaces inter-cages entre les cages de finition. De mauvais défauts de planéité entre les cages peuvent entraîner une instabilité du processus de laminage dans le train de finition, résultant en une perte complète de contrôle et la destruction de la bobine (cobble). Cela représente une perte de rendement et affecte également la disponibilité du train en arrêtant le processus pendant le nettoyage du cobble.
En plus des paramètres dimensionnels, il y a d'autres paramètres de qualité importants. Un objectif particulièrement important est le contrôle des propriétés mécaniques de la bande finie. Les propriétés mécaniques sont déterminées, dans une large mesure, par la microstructure, et la microstructure elle-même est déterminée, dans une certaine mesure, par la déformation, et dans une large mesure par l'historique thermique de la bobine laminée. Dans les systèmes de contrôle et d'automatisation actuels, le contrôle de la microstructure est réalisé indirectement en contrôlant l'évolution de la température au fur et à mesure que la bande se refroidit sur la table de sortie entre la sortie du train et la bobineuse. Le métallurgiste du train définit la trajectoire de refroidissement cible, et le système de contrôle ajuste les buses de refroidissement sur la table de sortie et la vitesse du train de finition pour correspondre à la trajectoire de température désirée le plus précisément possible.
Structure du système de contrôle
Les objectifs de contrôle pour le TBC sont exprimés en termes de débit et de paramètres de qualité du produit. Cependant, la portée pratique du contrôle couvre une gamme très large d'applications allant des boucles de contrôle de position locales à haute vitesse avec des vitesses opérationnelles au niveau des millisecondes ou sous-millisecondes, jusqu'à la tâche globale de planification des pièces qui opère à l'échelle horaire ou plus longue. Tous ces contrôles contribuent à la performance globale requise du système d'automatisation, mais les objectifs sont fréquemment exprimés en termes de sous-objectifs plus appropriés à l'échelle de temps du contrôleur particulier. Par exemple, l'objectif d'une boucle de position peut être exprimé en termes de taux de changement et de dépassement en réponse à un changement de position demandé, tandis que la planification globale des produits à travers le train peut être exprimée en termes de vitesse de satisfaction des plans de production.
La technologie d'automatisation appliquée dans le train à bandes chaudes est normalement divisée en quatre niveaux appelés niveaux 0, 1, 2 et 3, respectivement. À tous ces niveaux d'automatisation qui doivent coopérer hiérarchiquement pour atteindre les meilleures performances et les plus hauts niveaux de productivité, un certain nombre de technologies de contrôle, de modèles mathématiques de phénomènes physiques et d'algorithmes d'optimisation sont mis en œuvre. La structure hiérarchique d'un système d'automatisation de contrôle normalement adopté pour le train à bandes chaudes est montrée à la figure 1.
Cette différence d'échelle de temps et de portée des contrôles individuels se reflète dans la structure multi-niveaux des systèmes de contrôle maintenant largement utilisés sur les trains de laminage. À la figure 1, le diagramme de blocs d'un tel système multi-niveaux est montré. La séparation des fonctions entre les différents niveaux n'est pas nette, et le fait que des fonctions spécifiques soient implémentées au niveau 1 ou au niveau 2 peut varier d'une installation à l'autre et en réponse au développement de meilleures méthodes de contrôle et d'équipements.
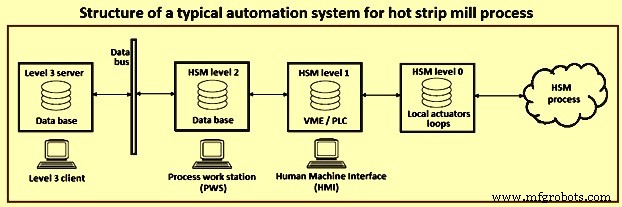
Fig. 1 – Structure d'un système d'automatisation typique pour le processus de train à bandes chaudes
Niveau 0
C'est le niveau de contrôle le plus bas et il inclut, par exemple, les boucles de contrôle pour les capsules hydrauliques utilisées pour positionner les cylindres dans les trains de laminage et pour les moteurs électriques principaux alimentant le train.
Niveau 1
Il est principalement concerné par le contrôle intra-pièce (in-piece control). À ce niveau, les paramètres de qualité tels que l'épaisseur et la température de la bande commencent à apparaître. Cependant, les objectifs pour les boucles de niveau 1 sont fréquemment des sous-objectifs fournis par le niveau 2. Par exemple, les boucles de contrôle de niveau 1 fonctionnent pour contrôler l'épaisseur de sortie des cages intermédiaires dans le train de finition, et ce patron d'épaisseur de sortie à travers le train est défini par le niveau 2 pour atteindre l'épaisseur de sortie requise dans les contraintes de la machine et du processus.
L'automatisation de niveau 1 interagit directement avec les dispositifs de bas niveau (actionneurs et capteurs). Des boucles de contrôle en temps réel et des séquences logiques sont implémentées ici. Un échantillonnage rapide (1 milliseconde) et une puissance de calcul élevée sont atteints, par exemple, grâce à la technologie d'architecture VME (Versa Module European). Les automates programmables conventionnels garantissent quant à eux un temps d'échantillonnage minimal de 10 millisecondes. L'interface homme-machine (IHM) offre à l'opérateur une vue en temps réel du processus.
Niveau 2
Il adresse directement le contrôle des paramètres de qualité et de débit. Son domaine d'opération est beaucoup plus large que le niveau 1, et, dans un système bien développé, couvre le contrôle intégré du four de réchauffage, du train de débourlage, du train de finition et de la table de sortie. Il est très concerné par le contrôle de mise en place du train de pièce en pièce, mais inclut fréquemment une partie du contrôle dynamique intra-pièce également. Normalement, le contrôle dynamique au niveau 2 concerne le contrôle global coordonné, par exemple, du train de finition. Les boucles de contrôle locales sont plus appropriées au niveau 1. Une grande partie du contrôle au niveau 2 est de nature feed-forward et basée sur modèle. Une bonne performance de contrôle nécessite des modèles prédictifs du processus (par exemple, modèles de déformation et de température) et des modèles dynamiques des machines et capteurs du train. La plupart des modèles de processus nécessaires pour le contrôle à l'état de l'art des trains de laminage résident ici.
L'automatisation de niveau 2 fournit des fonctions et utilitaires de contrôle de niveau supérieur, comme le calcul optimal de la mise en place de l'usine, la génération de rapports de production et l'analyse statistique de la qualité du produit. En particulier, des modèles mathématiques des processus technologiques sont utilisés pour générer les mises en place appropriées de l'usine. La fiabilité des modèles physiques, à des conditions de fonctionnement différentes et même variables dans le temps, est atteinte par l'auto-adaptation, c'est-à-dire des techniques d'identification basées sur le retour d'information de l'usine qui améliorent récursivement la fiabilité des prédictions du modèle. Les informations technologiques et l'historique d'archives de production sont stockés dans la base de données (BD), tandis que le poste de travail de processus (PWS) offre une interface graphique aux utilitaires de niveau 2.
Niveau 3
Le système d'automatisation de niveau 3 est mis en œuvre afin de fournir des utilitaires supplémentaires pour la supervision de production de haut niveau (également connue sous le nom de fonctions « Manufacturing Execution System » (MES)), la gestion de la cour de stockage et la coordination entre les niveaux 2 des différents processus appartenant à la même usine. Le système d'automatisation de niveau 3 est chargé de coordonner la planification de la production entre le processus du TBC et les processus des unités amont et aval.
Le niveau 3 fonctionne principalement comme un planificateur (scheduler) du train à bandes chaudes. Il prend le carnet de commandes pour le train et l'organise en séries de, typiquement, 100 à 200 pièces qui respectent les règles de planification développées pour le train. Outre le TBC lui-même, le niveau 3 prend en compte les processus amont et aval et les zones de stockage. Les règles de planification utilisées sont, essentiellement, un modèle global du train de laminage qui permet au planificateur d'organiser la série de manière à ce que les paramètres de qualité requis puissent être atteints dans les contraintes imposées par l'équipement du train. Traditionnellement, le facteur le plus important est l'évolution des profils des cylindres dans les trains causée par leur usure et leur dilatation thermique. De cela dérive l'horaire « cercueil » (coffin schedule) qui signifie : commencer étroit, monter rapidement vers des largeurs plus grandes à mesure que les bombés thermiques augmentent sur les cylindres, et revenir progressivement vers des largeurs étroites à mesure que les cylindres s'usent.
Technologies de contrôle appliquées dans les TBC
L'utilisation de solutions de contrôle et de modélisation avancées pour les TBC a fait l'objet de plusieurs développements dans diverses directions au cours des 40 à 50 dernières années. Ceux-ci incluent : (i) l'utilisation de techniques de contrôle multivariable proposées pour le train de finition depuis les années 1970 et maintenant considérée comme un outil consolidé pour contrôler la cage de laminage générique avec le boucleur aval ou la bobineuse aval, (ii) le développement de divers modèles pour prédire les caractéristiques du matériau selon la température du matériau et le processus de laminage et l'application de contrôles pour réguler la température de bobinage, (iii) le développement de techniques de contrôle avancées appliquées pour compenser les phénomènes de frottement, (iv) le développement de modèles et contrôleurs pour améliorer la planéité et le profil du matériau, et (v) le développement de techniques de contrôle de direction (steering control) récemment introduites pour augmenter les niveaux de productivité en réduisant la probabilité d'événements de cobble. La figure 2 montre une disposition typique d'un train à bandes chaudes avec les contrôles de niveau 1.
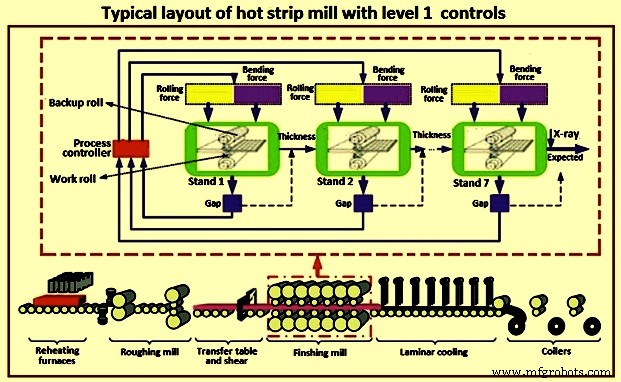
Fig. 2 – Disposition typique d'un train à bandes chaudes avec contrôles de niveau 1
Technologies de contrôle pour la régulation de l'épaisseur
La figure 3 montre un exemple de régulation d'épaisseur appliquée au TBC normalement avec la mise à disposition des capteurs suivants. Les instruments et capteurs nécessaires pour les régulations d'épaisseur sont donnés ci-dessous.
Jauge d'épaisseur et de profil
Cette jauge est basée sur la technologie à rayons X et vise à mesurer l'épaisseur sur la ligne centrale de la pièce. La jauge est rarement montée sur un chariot mobile et peut mesurer tout le profil d'épaisseur sur la largeur de la bobine. Normalement, un système de mesure d'épaisseur/profil est installé à la fin de la dernière cage du train.
Cellules de charge
Elles sont fournies afin d'avoir une mesure de la force de laminage qui représente un signal de mesure de base pour la régulation d'épaisseur du TBC. Si les cellules de charge ne sont pas fournies, la mesure du signal de force hydraulique généré par les capteurs de pression installés dans le vérin principal peut être utilisée comme mesure alternative.
Les cellules de charge sont dans certains cas montées sur les boucleurs afin d'obtenir une mesure directe des tensions inter-cages. Dans ce cas aussi, une mesure alternative est représentée par le signal de force généré par les capteurs de pression montés dans le vérin hydraulique agissant sur le boucleur.
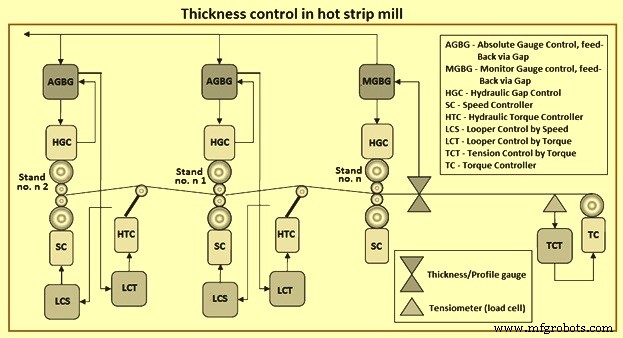
Fig. 3 – Contrôle d'épaisseur dans un train à bandes chaudes
Il existe certaines caractéristiques qui distinguent les contrôleurs de base des contrôleurs externes. Les contrôleurs de base sont ceux qui sont chargés d'implémenter les références pour les actionneurs physiques. D'autre part, les contrôleurs externes sont ceux qui produisent les références pour les contrôleurs de base afin d'atteindre la cible désirée. Le contrôle d'épaisseur est réalisé au moyen des contrôleurs de base suivants.
Contrôle hydraulique d'écartement (HGC)
L'HGC est effectué par un contrôleur qui reçoit une référence d'écartement et mesure l'écartement provenant des codeurs de position placés dans le vérin hydraulique et produit la commande de l'électrovanne qui contrôle effectivement le débit massique d'huile générant le mouvement du vérin. Évidemment, l'écartement mesuré peut être significativement différent de l'écartement physique de la cage en raison de l'allongement élastique de la cage.
Contrôleur de couple (TC)
Le contrôleur de couple contrôle le couple généré par les deux mandrins. Ces contrôleurs reçoivent une référence de couple qui est produite par le « contrôleur de tension par couple (TCT) » qui vise à maintenir constante la tension de bobinage/débobinage.
Contrôleur de vitesse (SC)
Le contrôleur de vitesse est chargé de réguler la vitesse de la cage. Évidemment, pour atteindre la stabilité du laminage, la référence de vitesse doit être coordonnée avec les autres opérations du train de laminage.
Contrôleur hydraulique de couple (HTC)
Le contrôleur hydraulique de couple est chargé de contrôler le couple généré par le boucleur.
Contrôle automatique de jauge (AGC)
Le système de contrôle automatique de jauge (AGC) est fourni dans les TBC dans le but d'atteindre l'épaisseur désirée de la bande à chaud. C'est le système pour la régulation de l'épaisseur. Pour ses applications dans les TBC, l'AGC requiert strictement l'acquisition de l'allongement (stretch) pour chaque cage. L'acquisition de l'allongement de la cage est très importante dans le cas des TBC alors que dans le cas des trains de laminage à froid, elle est beaucoup moins importante.
L'allongement de la cage représente le comportement élastique de la structure mécanique de la cage lorsque une force de compression est générée par le vérin hydraulique principal (c.-à-d., le vérin HGC). Cette caractéristique doit être connue à l'avance pour implémenter l'AGC dans les TBC et pour cette raison une séquence de contrôle appropriée est implémentée et exécutée hors ligne, c'est-à-dire avant le laminage, connue sous le nom de « séquence d'acquisition de l'allongement » (SAS).
La SAS est obtenue en mettant les cylindres de travail en contact et en modifiant linéairement la référence de position pour l'HGC d'une valeur minimale à une valeur maximale. Pour chaque référence de position, la force mesurée par les cellules de charge (ou par la mesure de force hydraulique HGC) est enregistrée afin de construire une caractéristique d'allongement similaire à celle représentée à la figure 4. Les enregistrements sont, en général, effectués deux fois. Les premiers enregistrements sont faits avec des références de position HGC croissantes (lectures montantes) et les seconds enregistrements sont faits avec des références de position HGC décroissantes (lectures descendantes).
Les différences entre les lectures montantes et descendantes sont liées à une hystérésis non négligeable dans le comportement élastique de la cage. Finalement, une courbe polynomiale de meilleur ajustement satisfaisant l'équation suivante est stockée pour effectuer la tâche AGC. F dans l'équation est la force mesurée.
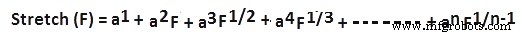
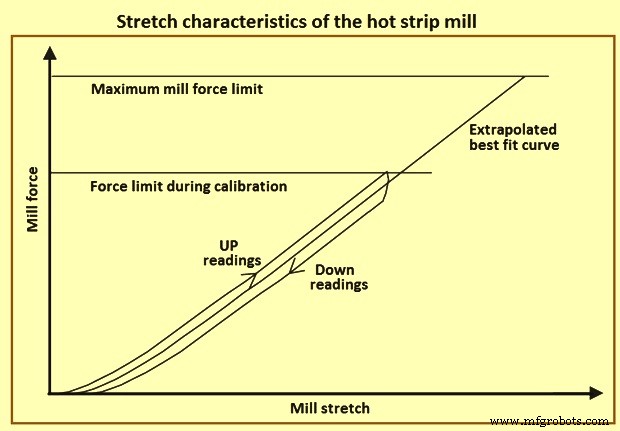
Fig. 4 – Caractéristiques d'allongement du train à bandes chaudes
Il faut souligner que l'acquisition de la caractéristique d'allongement « stretch » (F) peut être pleinement utilisée pendant le laminage pour dériver une mesure indirecte de l'épaisseur de sortie de la pièce h grâce à l'équation h' = S + F (stretch) où h est l'épaisseur de sortie de la bande pour la cage considérée, h' est son estimation dérivée de l'équation précédente, S est l'écartement mesuré pour la cage considérée dérivé des codeurs montés dans le vérin hydraulique, et F est la force de laminage mesurée (par cellules de charge ou par les pressions HGC). Cette équation est normalement appelée « équation du jaugeur » (gauge meter equation) et est fréquemment simplifiée en introduisant le « module du train » (Mill Modulus), Mm de la cage, c'est-à-dire la constante élastique de la cage. L'équation simplifiée est h' = S + F/Mm. En général, l'implémentation réelle de l'AGC conventionnel est basée sur la première équation, tandis que la synthèse de contrôleur avancé basée sur les modèles peut exploiter la version linéaire représentée par la seconde équation.
L'AGC dans les TBC a pour but de maintenir constante l'épaisseur de la bande en agissant sur les références de position pour tous les HGC en compensant plusieurs phénomènes, par exemple l'hystérésis de l'allongement de la cage, la variation de la dureté du matériau causée par d'éventuelles fluctuations de la température du matériau, etc. Pour ce faire, il est nécessaire de prendre en compte que la présence d'un boucleur entre une cage et la suivante implique que la régulation effectuée par une cage n'influence pas la régulation effectuée par les cages adjacentes, pourvu qu'un contrôle efficace de la tension inter-cages soit assuré par le boucleur. Ce fait représente la raison principale pour laquelle l'architecture de contrôle de l'AGC pour le train à bandes chaudes et le train de laminage à froid sont significativement différents.
L'AGC dans les TBC est réalisé par certains contrôleurs externes coopérant pendant le laminage. En particulier, deux régulateurs sont chargés de contrôler le boucleur. Ceux-ci sont décrits ci-dessous.
Contrôle du boucleur par couple (LCT)
Le LCT réalise la régulation de la tension inter-cages en agissant sur la référence de couple utilisée par le HTC. Normalement, le LCT est alimenté par l'erreur de tension générée par une cellule de charge montée sur le boucleur ou, alternativement, par l'estimation de la tension inter-cages dérivée par la force hydraulique du boucleur.
Contrôle du boucleur par vitesse (LCS)
Le LCS vise à réguler la position angulaire du boucleur en agissant sur la référence de vitesse de la cage amont (c.-à-d., en agissant sur la référence pour le SC agissant sur la cage amont). Ce régulateur est également appelé régulateur de flux massique.
La régulation d'épaisseur proprement dite est réalisée différemment pour les cages intermédiaires et pour la cage finale respectivement. En réalité, pour les cages intermédiaires, une mesure directe d'épaisseur n'est pas disponible et ainsi une mesure indirecte de l'épaisseur est réalisée à partir du principe du jaugeur comme donné dans les deux équations ci-dessus. Par conséquent, l'AGC représenté à la figure 4 est composé des deux régulateurs suivants.
Contrôle absolu de jauge, rétroaction via écartement (AGBG)
L'AGBG est appliqué à toutes les cages intermédiaires qui ne sont pas pourvues d'un dispositif de mesure direct d'épaisseur et est basé sur le principe du jaugeur et génère un trim pour la référence d'écartement du HGC correspondant. Ce contrôleur est également chargé d'effectuer certaines compensations en feed-forward liées à la variation du film d'huile pour les paliers des cylindres d'appui, l'expansion thermique du cylindre de travail due au contact avec la bande et la variation des diamètres des cylindres due à l'usure.
Contrôle de jauge monitor, rétroaction via écartement (MGBG)
Le MGBG vise à maintenir l'épaisseur de la bande quittant la dernière cage du train de finition selon la valeur cible appropriée en utilisant le retour d'épaisseur provenant du rayon X situé à la sortie du train. Le signal de déviation est utilisé pour corriger les références d'écartement pour les HGC de toutes les cages. En effet, un algorithme dédié définit comment répartir les corrections parmi toutes les cages de finition. Cependant, le problème principal dans l'implémentation du MGBG est qu'il est strictement nécessaire de prendre en compte les délais de transport entre le rayon X et la cage qui implémente la correction requise.
Finalement, comme montré à la figure 3, le LCT peut recevoir un trim du régulateur AGBG afin de réduire les interactions entre le LCT et l'AGBG.
Maître de vitesse (Speed Master)
La vitesse des cages et des bobineuses doit être coordonnée afin d'assurer la stabilité du train. Cela est fait par un contrôleur en feed-forward connu sous le nom de « Speed Master ». Afin de prévenir les problèmes d'instabilité pour le processus de laminage à chaud, une cage est élue comme « cage pivot » et les variations de vitesse de la cage pivot sont compensées en feed-forward par des variations de vitesse appropriées pour les autres cages. Pour ce faire, il est fondamental de connaître, le plus précisément possible, le « glissement avant » (Forward Slip - FS) pour toutes les cages, c'est-à-dire le coefficient suivant représentant la relation entre la « vitesse angulaire » (As) du moteur de la cage et la vitesse de sortie de la bande (Vout). Cela est représenté par l'équation FS = Vout / (R × As), où R est le rayon du cylindre de travail. Normalement, les coefficients FS sont estimés par des modèles mathématiques appropriés installés dans le système d'automatisation de niveau 2 avec leurs sensibilités par rapport aux points de consigne de tension et à la vitesse de la bande.
Contrôle multivariable appliqué au train de finition
Au cours des dernières années, des technologies de contrôle avancées sont implémentées et sont maintenant considérées comme bien établies dans le contrôle de l'épaisseur dans le train de finition des TBC. Le but principal est de fournir un cadre multivariable afin d'intégrer les principaux contrôleurs agissant dans le processus TBC (plus précisément, l'AGBG, le LCT et le LCS) en un seul contrôleur qui réduit les interférences possibles entre les différentes tâches et permet non seulement d'augmenter les performances mais aussi de diminuer la probabilité de cobble lors de la réalisation d'épaisseurs ultra-minces.
Le contrôle multivariable est par conséquent appliqué dans les cages intermédiaires afin d'effectuer ensemble l'AGBG réalisée par une certaine (n-ième) cage avec le LCT/LCS appliqué au boucleur aval (figure 5). Une raison de plus pour utiliser le contrôle avancé est représentée par la nécessité d'introduire une robustesse a priori concernant une incertitude possible associée à la connaissance de l'allongement de la cage : en effet, il est possible de prouver que la présence d'une forte incertitude dans la connaissance du module du train peut causer l'instabilité de l'AGBG. D'autre part, la mesure de l'allongement est effectuée hors ligne et elle est sujette à une variabilité temporelle avec l'usure de la cage.
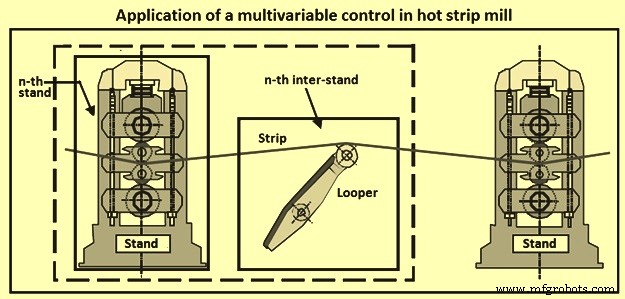
Fig. 5 – Application d'un contrôle multivariable dans un train à bandes chaudes
Processus de fabrication
- Système de contrôle d'accès intégré QR, RFID et vérification de température
- Maîtriser le contrôle des capteurs et actionneurs sur Raspberry Pi : Accéléromètre, Servo et Streaming de données
- L'automatisation globale de Hotraco : Contrôle à distance fluide avec IXON Cloud
- Pinces ampèremétriques Fluke 772/773 : Une approche moderne pour le dépannage des boucles d'automatisation
- ISA publie la 3e édition mise à jour du livre Évaluation de la sécurité et fiabilité des systèmes de contrôle
- Libérer le potentiel de la blockchain dans l'automatisation industrielle : opportunités et obstacles
- Principes de Conception Essentiels pour les Enceintes de Contrôle en Automatisation Industrielle
- Automatisation, contrôle et modélisation avancés en sidérurgie au convertisseur basique
- Laminage à chaud vs à froid : comprendre les procédés de formage des métaux