



Tourelle Portal 2 Grandeur Nature : Mouvement 3 Axes, Sons et LED – Arduino
Composants et fournitures
| Arduino Nano R3 | ×1 |
Outils et machines nécessaires
- Imprimante 3D (générique)
À propos de ce projet
L'histoire
Ce Noël, j'ai décidé de concevoir et construire une tourelle Portal 2 fonctionnelle, tirée du jeu Portal 2. Exercice de modélisation complète dans Fusion 360 avant toute construction. Le design utilise un Arduino Nano, un lecteur MP3, un capteur de distance, des servos, des LEDs et des pièces imprimées 3D.
Objectif : mouvement sur 3 « axes », avec sons parlés du jeu et LEDs simulant le tir.
- Ouverture des « ailes » si présence détectée devant. Mécanisme manivelle/coulisseau, juste pour le fun.
- Si la personne reste, tir jusqu'à ce qu'elle parte. LEDs + son mitrailleuse.
- Si personne, routine de balayage/recherche.
- Refermeture et mise en veille jusqu'à la prochaine détection.
- Utilisation des sons et voix de la tourelle du jeu.
J'ai pris des libertés sur le design pour le rendre fonctionnel et imprimable, tout en restant reconnaissable. À partir de croquis trouvés en ligne, j'ai commencé la modélisation et la planification…
Les sons sont stockés sur carte microSD, accessible par l'arrière (bandeau noir d'infill, quasi invisible une fois monté). 18 expressions/sons utilisés. Le capteur LiDAR (time-of-flight) a un profil rectangulaire, quasi invisible de face une fois assemblé.
Étape 1 : Modélisation Fusion 360
Le design part de croquis en ligne utilisés comme calques. Esquisse des 3 vues, extrusion en 3D, coquillage, découpes. Tous les composants électroniques modélisés dans Fusion comme composants insérés et positionnés. Contraintes de conception :
- Connecteur Arduino Nano accessible pour mises à jour une fois assemblé
- Carte microSD accessible de même, idéalement invisible
- Capteur ToF invisible
- Connecteur d'alimentation 2,1mm à l'arrière
- Pièces imprimées les plus grandes possible (peu de petites pièces)
- Impression sans supports
Après insertion des composants (Nano, puces, servos) dans la forme de base, ils ont été déplacés/positionnés, et les structures de support internes construites. Le mécanisme d'ouverture des ailes est une manivelle à coulisseau. Pourquoi ? Parce que je voulais une manivelle ! Cela a compliqué mais garanti la répétitivité et les limites min/max.
Une fois le modèle complet et validé (fonctionnement, impression, assemblage), j'ai imprimé un prototype. Après ajustements esthétiques et d'assemblabilité, j'ai obtenu le modèle final. Projet exigeant (peu de formes cubiques, assemblage serré, pas d'accès post-assemblage), mais très formateur (composants imbriqués, sous-ensembles liés). Ça en valait la peine !
Étape 2 : Pièces imprimées 3D
Portal turret v4.zip contient toutes les pièces pour la dernière version.
Nouveau : « Rear test Leg » (pied arrière test). Pas fidèle à l'original, mais à l'arrière, permet connecteur mini-USB droit. Imprimé sur Prusa Mk2, PLA, sans supports. Orientation verticale pour le corps. Pontage du grand espace latéral sans gros souci avec réglages standards (0,2mm recommandé). Chanfreins 45° sur canaux/saillies pour minimiser les « éléments dans le vide ». Peu de nettoyage nécessaire. Bandes d'infill simplifiées (largeur réduite, épaisseur constante). On pourrait utiliser de fines bandes de matériau noir découpé à la place. Point délicat : goupilles de coulisseau dans le cadre de pitch. Clous droits (têtes coupées) dans alésages repris au foret 1/8" + lubrifiant.
Fichiers STL fournis : Lens+v3b.stl, Body-RHS+v4.stl, Body-LHS+w+components+v4.stl, Wing+RH+bottom+v4.stl, Wing+RH+top+v4.stl, Wing+LH+bottom+v4.stl, Wing+LH+top+v4.stl, Pitch+Frame+v4.stl, Leg+-+REAR+v4.stl, Infill+strips+v3.stl, Leg+-+REAR+test.stl, Pitch+Frame+-+modified+1.stl, wings+v6.zip, Arduino+Base+w+Radio.stl, Portal+Turret+v4.zip
Étape 3 : Composants
V4 (tourelle rouge) : ponts plus petits, nécessite ailes v4 et cadre de pitch v4. Ailes v6 : option pour « armes » de couleurs différentes (non testé personnellement).
Modèle final validé, prototype fonctionnel → impression révision 2 avec composants plastiques. Tout en PLA : noir + couleur design (bleu ici) + peu de PLA translucide pour le « Lens » central (œil laser).
Étape 4 : Électronique
- Arduino Nano (1)
- DFPlayer Mini MP3 (ou MP3-TF-16P) (1)
- Capteur VL53L0X Time-of-Flight (1)
- Servos SG90 micro génériques (3)
- LEDs 5mm rouges (5)
- Résistances 220Ω pour LEDs (5)
- Résistance 1kΩ (1)
- Haut-parleur 4cm, 4Ω, 3W (1)
- Connecteur d'alimentation 2,1mm (1)
- Clous de charpente 3" (4)
- Vis M2×6 (8), M2,5×8 (2), M3×8 (4), M3×12 (4), M3×16 (2)
- Gaine thermorétractable, colliers de serrage
Tous composants standards (Arduino, Amazon, Banggood). Vis issues d'un kit assortiment (galère sinon).
Étape 5 : Assemblage mécanique
Assemblage mécanique assez direct. Pièces imprimées avec gros trous taraudés là où nécessaire : pré-taraudage rapide à la vis avant assemblage final facilite grandement.
Arduino et puce MP3 s'emboitent dans leur berceau sans vis. VL53L0X glisse dans la coque avant sans fixation. Essai à blanc, puis câblage, puis installation définitive.
Coulisseaux : 4 clous de charpente (≈1/8", têtes coupées) comme rails. Clous lisses impératifs (bande DeWalt pour cloueur électrique).
Servos montés comme indiqué. Orientation cruciale. Servos pitch et pivot « centrés » à l'installation. Manivelle installée pour fermeture par rotation anti-horaire (vue de face) depuis position ouverte (tiges + manivelle alignées + 10° jusqu'au verrou).
Pieds : vis 2-2,5mm, embouts clipsés sur coudes. Vis ne dépassant pas le plateau pour ne pas gêner la rotation du corps.
Liaisons servo/pièces imprimées : manivelles blanches courtes fournies avec les servos, pressées dans les pièces. J'ai essayé d'imprimer les alésages cannelés directement, succès limité. Les manivelles d'origine sont bien plus fiables.
Assemblage manivelle : vis 2,5mm plus longues. Tiges de manivelle non pincées entre les demi-manivelles. Vis plus courtes sans pièce Crank2 possible (couple négligeable si ailes coulissent librement).
Haut-parleur capturé par support servo (2 pièces) fixé au servo pitch, lui-même relié à l'assemblage pitch (coulisseau), puis manivelle avec tiges. Tout pré-assemblé avant installation dans corps gauche (4 petites vis).
Une fois les « tripes » installées, Arduino et lecteur MP3 en place temporaire → câblage !
Étape 6 : Câblage
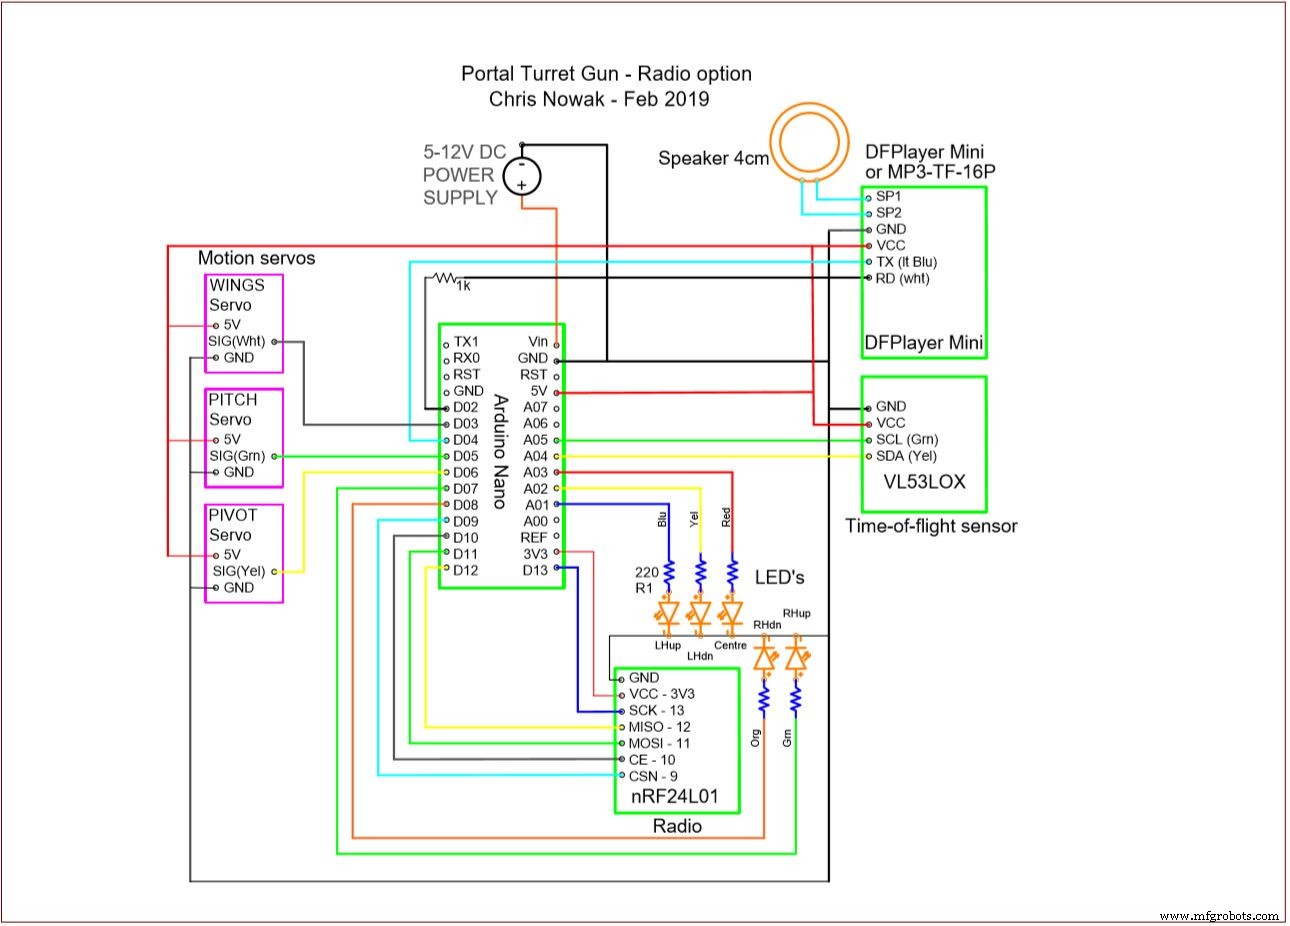
V5 – Option Radio (photos tourelle rouge) : puce nRF24L01. Change complètement le câblage Arduino pour caser toutes les connexions. Détails à venir…
Emballage final serré : passer du temps sur les longueurs de fils vaut le coup. La plupart de mes fils font 3-4".
LEDs câblées avec résistances 220Ω direct, gaine thermo, torsade, testées, mises de côté. Fil fin (type CAT5) pour discrétion.
Pièces mécaniques essayées dans la coque, routage câbles déterminé, puis découpe/préparation fils.
Connecteurs servos faits pour pouvoir les débrancher/remplacer si gears stripped. Très utile après erreur sur premier prototype.
Une fois câblage principal OK, LEDs soudées en dernier. Enfiler délicatement l'assemblage câblé dans une demi-coque. Dernière étape : souder connecteur d'alimentation aux fils d'alim une fois tout à l'intérieur.
⚠ Note importante : Vérifiez que les fils derrière le Nano n'appuient PAS sur le bouton RESET ! Sinon dysfonctionnement garanti.
À ce stade, tout câblé. Avant assemblage final : téléverser le code, alimenter, vérifier LEDs, servos, lecteur MP3. Puis assemblage mécanique final.
Étape 7 : Code Arduino
Code mis à jour ! Nettoyé et ajusté.
Fichier joint = code pilotant l'unité comme dans les vidéos. Je continue à peaufiner le comportement/personnalité de la tourelle. Beaucoup d'options.
Structure modulaire avec sous-routines appelées selon besoins : corps principal propre, facilite l'expérimentation de comportements. Beaucoup de variables en tête pour ajuster positions de parking, plages min/max, etc.
Bibliothèque DFMiniMp3 utilisée. Essayé DFRobot mais problèmes, revenu à celle-ci. Nécessite les morceaux static void pour fonctionner. Pas indispensables au fonctionnement, mais je ne suis pas un codeur expert. Si vous connaissez une bibliothèque aussi simple/propre que celle du VL53L0X, dites-le !
Sons : dossier « mp3 » sur carte SD, fichiers nommés 0001.mp3, 0002.mp3… Les 4 premiers chiffres impératifs, suffixe libre pour identification. Voir exemple DFRobot. Photo de mes noms de fichiers fournie. Les numéros correspondent aux appels dans le code.
Fichiers sonores extraits de la page Wikipedia sur les sons de tourelle Portal. Le code pioche aléatoirement (1 sur 2 ou 3) pour éviter la répétition.
Étape 8 : Assemblage final du corps
Partie délicate à cause des bandes d'infill noires. Échelle réduite → rainures et bandes minuscules. Nécessite de chasser le canal avec pointe/grattoir pour que les bandes glissent sans résistance avant de fermer l'autre moitié.
Regrouper/serrer les fils proprement (colliers) facilite grandement.
Méthode : assembler les deux moitiés d'abord, puis insérer les bandes d'infill. Insérer un côté dans la moitié avec « étagère » qui empêche la bande de tomber, puis écarter légèrement et presser doucement. Pas si mal au final.
Un des passages les plus délicats. Peut-être un jour je repenserai cet assemblage, mais j'aime le rendu final et c'est costaud.
Étape 9 : Assemblage des ailes
Corps assemblé, LEDs d'ailes dépassent → préparation et assemblage des ailes.
Impératif : chasser les trous de coulisseau au foret 1/8", nettoyer. Couper têtes des clous (coupe-boulons, pinces, scie à métaux). Goupilles (clous coupés) pressées dans chaque pièce d'aile. Clous droits, ébavurés, lissés = clé du fonctionnement. Lubrifier trous et goupilles, tester coulissement avant de connecter tiges de manivelle. Graphite sec ou lubrifiant PLA compatible recommandé. Petit tube de lubrifiant personnel = très glissant, pas cher, mais nécessite explications si partenaire/parent débarque à l'établi !
Identifier quelle pièce d'aile va où, tester coulissement pièce par pièce. Assembler haut/bas une fois goupilles en place, lubrifier (coton-tige), vérifier coulissement sans accroche. Sans ça, frustration garantie.
Une fois ailes OK : les glisser en place, aligner tige de liaison sur trou d'aile, visser. Insérer LEDs dans trous de canon, border fils contre aile, c'est prêt ! Optionnel : point de colle chaude pour verrouiller après tests.
Étape 10 : Effrayez vos amis !!
Dernier détail : fiche d'alimentation coudée recommandée (ne gêne pas le pied arrière en pivot). Pied arrière révisé (v3) allongé pour plus d'espace.
Une fois branché (5V ou adapté au Nano), elle reste silencieuse jusqu'à détection dans la distance programmée, puis s'anime et « extermine » quiconque entre dans son domaine !!
Dites-moi si vous en construisez une (ou plus) et si vous inventez de nouvelles fonctions !
Code
Fichier joint : Portal turret w Radio (RED) (C/C++). Inclut le code pour contrôle par Master Turret Control (MTC, projet séparé). Fonctionne aussi en autonome. 3 tourelles gérées mais chacune indépendante. Beaucoup de code debug laissé (utilisez ou nettoyez). Globalement débuggé mais pas parfait. Vu le prix payé, c'est acceptable ! 😉
Bibliothèques : Wire.h, VL53L0X.h, SoftwareSerial.h, Servo.h, DFMiniMp3.h, RF24.h, RF24Network.h, SPI.h.
Fonctionnalités : mode Opéra « Cara Mia », mode « Chat Time » (conversation entre tourelles), mode manuel via MTC. Gestion aléatoire des sons, timings précis par réplique, communication radio nRF24L01 entre tourelles et MTC.
Pièces personnalisées et boîtiers
- Lens+v3b.stl
- Body-RHS+v4.stl
- Body-LHS+w+components+v4.stl
- Wing+RH+bottom+v4.stl
- Wing+RH+top+v4.stl
- Wing+LH+bottom+v4.stl
- Wing+LH+top+v4.stl
- Pitch+Frame+v4.stl
- Leg+-+REAR+v4.stl
- Infill+strips+v3.stl
- Leg+-+REAR+test.stl
- Pitch+Frame+-+modified+1.stl
- Arduino+Base+w+Radio.stl
Schémas
Schéma réalisé pour la construction de la tourelle.
Processus de fabrication
- L'ambre : de la résine antique au trésor scientifique — histoire, propriétés et usages modernes
- La guillotine : histoire, conception et héritage
- L'art et la fabrication des pierres tombales : histoire, matériaux et production moderne
- Silicium : Propriétés, production et perspectives de marché
- La vodka : de la distillation ancienne à la production moderne
- Le carrousel : des manèges antiques à l'artisanat moderne
- Canapé : du luxe antique au confort moderne – guide complet
- Fer : propriétés, histoire et applications quotidiennes
- Tourelle de bout réduit le temps de cycle pour la production d'arbres de précision