



Main Prothétique 3D à Détection Capacitive – Commandée par Arduino
Composants et fournitures
| Arduino UNO | ×1 |
| Servomoteur MG996R | ×1 |
| Capteur tactile capacitif TTP223 | ×2 |
| Fils de connexion (génériques) | ×1 |
| Planche d'essai (breadboard) | ×1 |
Applications et services en ligne
- Arduino IDE
À propos de ce projet
Ce projet propose une idée intégrable aux mains prothétiques 3D existantes. Dans les prothèses électriques actuelles, je n'ai pas trouvé d'utilisation de la détection capacitive pour l'actionnement des doigts. Ce projet combine deux technologies sympas : Arduino avec détection capacitive pour l'actionnement, et remix de la main Phoenix e-NABLE.
La main Phoenix est à l'origine une main à commande corporelle (body-powered). Je l'ai convertie en prothèse électrique en adaptant les pièces nécessaires.
L'avantage de la détection capacitive : par simple toucher, on actionne les doigts facilement. Actuellement, ce modèle ne contrôle pas les doigts individuellement et nécessite encore du développement sur la capacité de charge et de préhension.
Rassembler les pièces
- Arduino Uno
- Capteur tactile TTP223 ×2
- Servomoteur MG996R
Assemblage de la main Phoenix : détaillé dans les étapes suivantes. J'ai utilisé du fil de pêche comme fléchisseur et des élastiques comme extenseurs.
Outils : imprimante 3D, pistolet à colle.
Impression de la main
Ce projet utilise la main Phoenix e-NABLE préexistante.
Pièces imprimées (main droite) :
- Phalanges : finger_phalanx.stl ×4, fingertip_long.stl ×2, fingertip_short.stl ×2, thumb_phalanx.stl ×1, thumbtip.stl ×1
- Paume : palm_right_new_supports.stl ×1
- Goupilles : fingertip_pin.stl ×4, knuckle_pin_long.stl ×1, knuckle_pin_short.stl ×2, thumb_knuckle_pin.stl ×1, thumbtip_pin.stl ×1
Imprimé sur Flsun 3D, 10-12h au total. Instructions d'assemblage détaillées disponibles ailleurs, je ne les répète pas ici.
Assemblage de la main
Le processus de construction de la main Phoenix est déjà documenté. En cas de doute, laissez un commentaire. J'ai utilisé fil de pêche (fléchisseur) et élastiques (extenseurs). Note : un léger ponçage peut être nécessaire pour un ajustement fluide.
Partie électronique
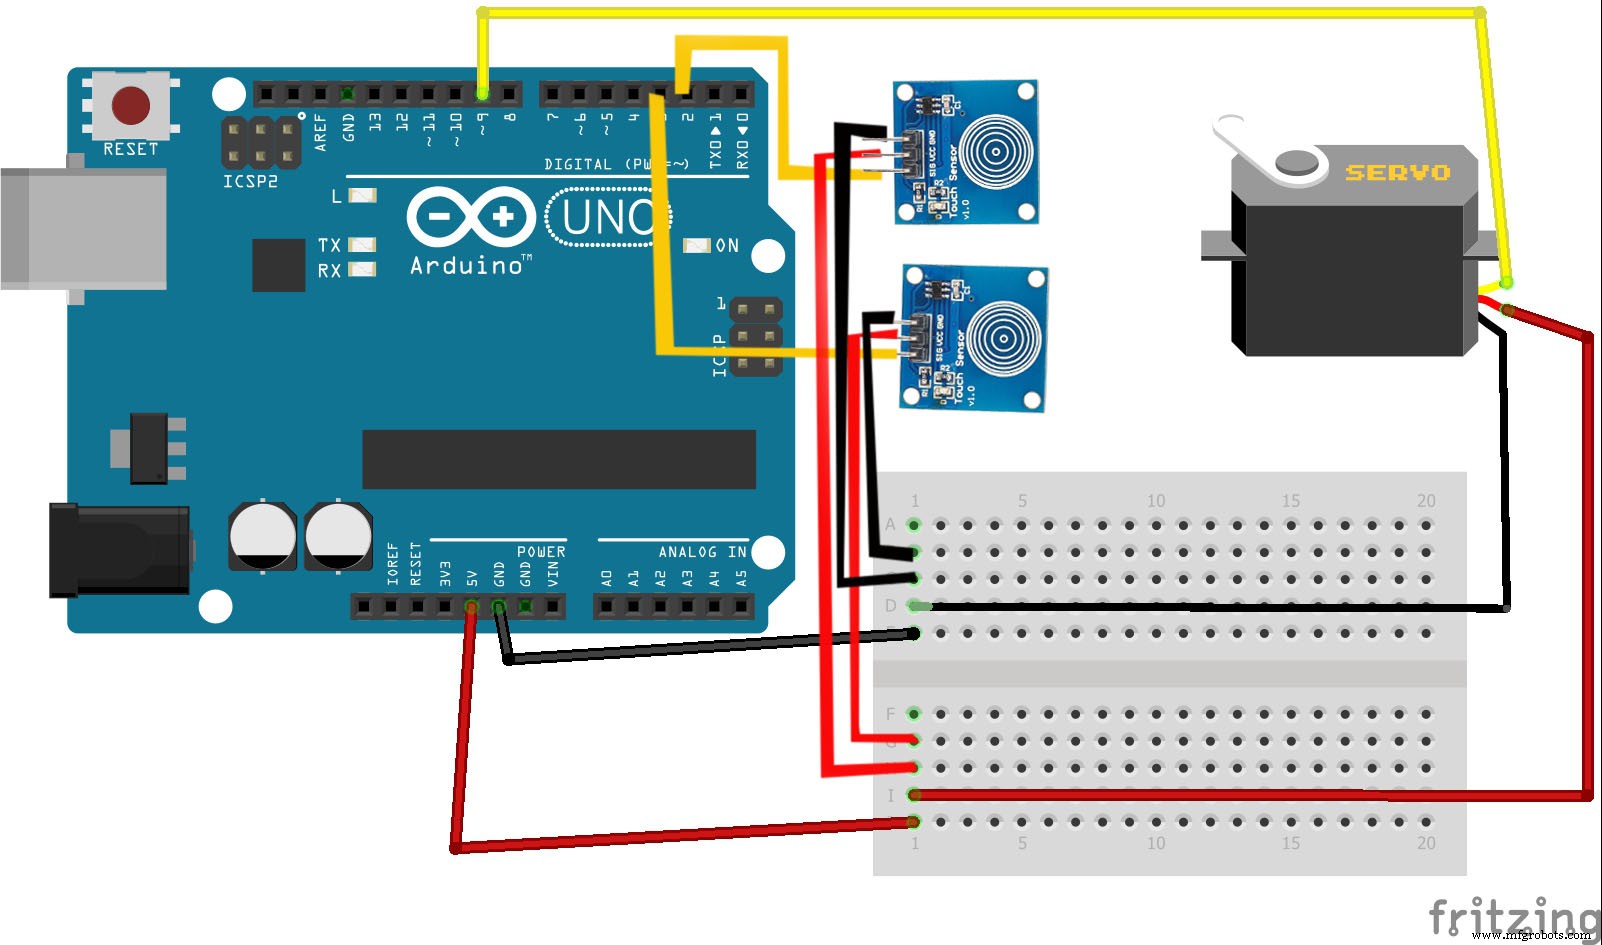
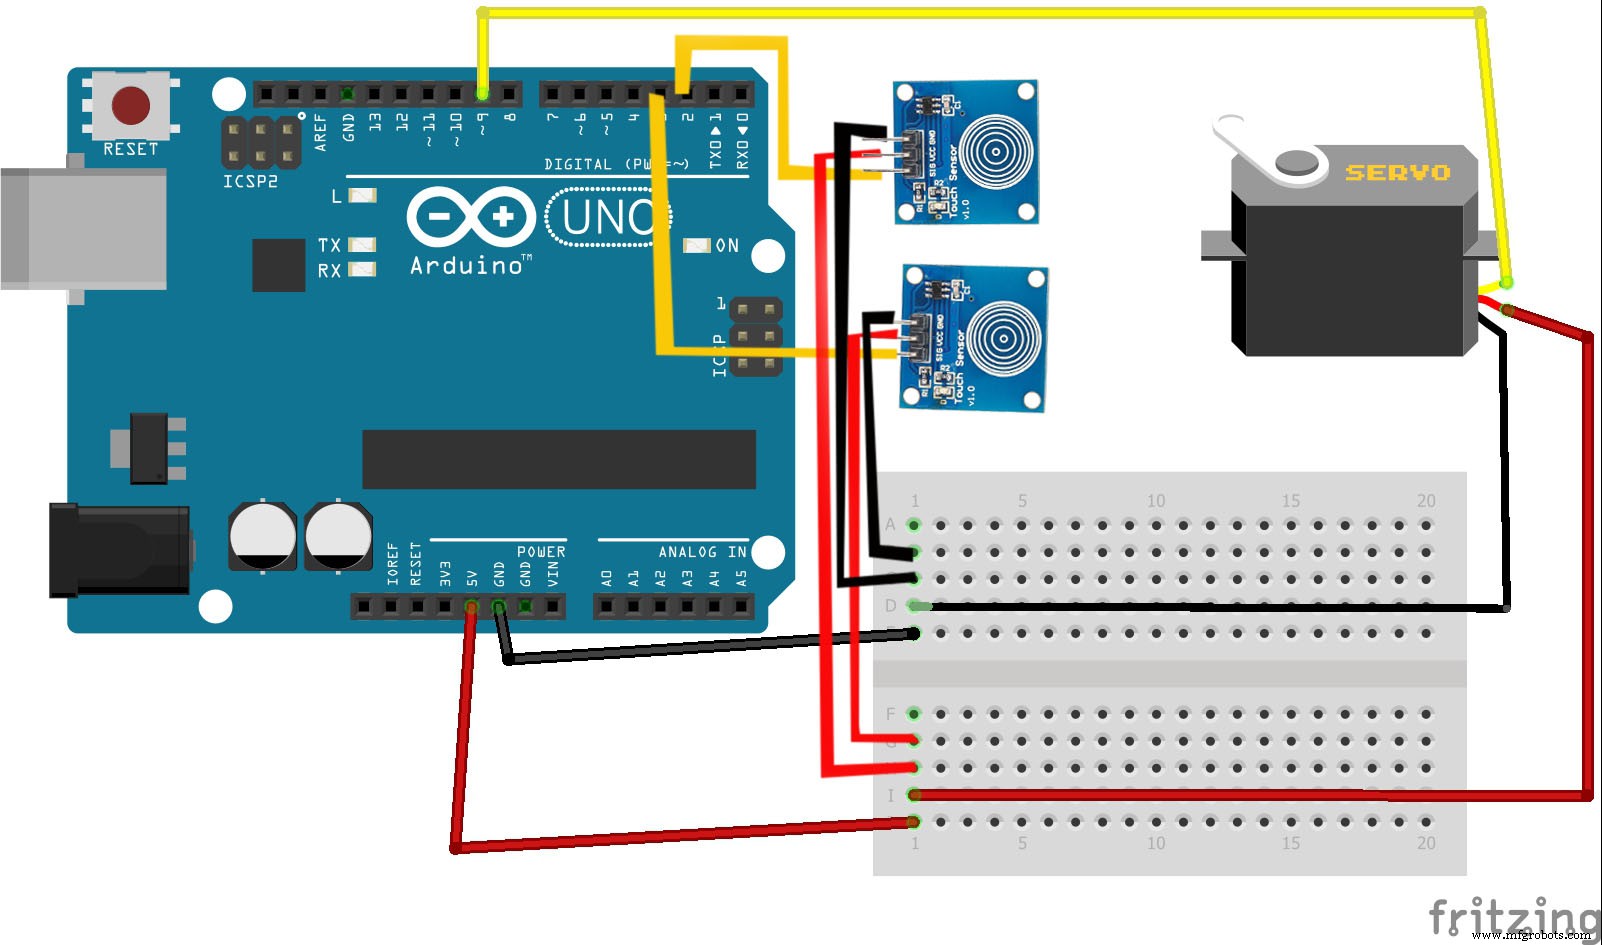
L'actionnement est piloté par 2 capteurs tactiles TTP223. Leur signal ouvre/ferme les doigts via le servomoteur.
Schéma de câblage et code Arduino :
#include <Servo.h>
Servo myservo;
#define CTS1Pin 2  // Capteur tactile 1
#define CTS2Pin 3  // Capteur tactile 2
int pos;

void setup() {
  myservo.attach(9);
}

void loop() {
  int CTSValue1 = digitalRead(CTS1Pin);
  int CTSValue2 = digitalRead(CTS2Pin);
  if (CTSValue1 == HIGH) {
    for (pos = 0; pos <= 180; pos += 1) {
      myservo.write(pos);
      delay(15);
    }
  }
  if (CTSValue2 == HIGH) {
    for (pos = 180; pos >= 0; pos -= 1) {
      myservo.write(pos);
      delay(15);
    }
  }
}
Bon making ! Merci d'avoir lu. Pour toute question, commentez, je répondrai au mieux.
Code
Voir le sketch Arduino ci-dessus (inclus aussi en pièce jointe).
Schémas
Processus de fabrication
- Circuits imprimés : conception, fabrication et tendances futures
- Colorier des pièces imprimées en 3D avec des crayons de cire : une technique de post-traitement novatrice
- Accéléromètres capacitifs expliqués : de la mécanique masse‑ressort au conditionnement de signal
- Prothèses imprimées en 3D : transformer l'accès et l'abordabilité pour les amputés
- Créer des cartes topographiques 3D de haute qualité à partir des données de relief Google
- Élever le contrôle qualité : l'outillage 3D imprimé améliore la précision manufacturière
- Transformation de la chaîne d'approvisionnement centrée sur l'humain : booster efficacité et résilience
- Tour intelligent : Commandes à écran tactile avancées pour usinage de précision
- Détection tactile universelle avancée par conducteurs électromécaniquement couplés