



Pourquoi les bras robotiques à 6 axes dominent l'automatisation industrielle
La robotique industrielle ne manque pas de marques, modèles, couleurs, formes et tailles. Mais quand il s'agit de conceptions mécaniques, de nombreuses similitudes sont observées à travers toutes les marques.
Les bras robotiques articulés industriels sont souvent vus comme l'image dépeignant une installation de fabrication high-tech. Même les robots collaboratifs (cobots) courants adhèrent aux mêmes structures mécaniques — transportant des charges, empilant, triant, palettisant, assemblant, et une foule d'autres tâches répétables.
À travers toutes les marques et modèles, une caractéristique commune se démarque : six axes de mouvement. Certains modèles en ont plus, et beaucoup en ont moins, mais 6 axes semble être la cible standard. Qu'est-ce qui rend ce nombre si commun ? Cela mène à deux questions connexes : Moins de six axes va-t-il être un mauvais investissement ; de même, si six est bon, sept axes ou plus devraient-ils être préférés ?
Gamme de mouvement idéale à 6 axes
En termes simples, un bras robotique ayant six points autour desquels le mouvement peut se produire conduit à la capacité pour le préhenseur d'atteindre n'importe où à l'intérieur du rayon de travail total et d'atteindre n'importe quel point avec le préhenseur (outil de bout de bras ou EOAT) à n'importe quelle orientation.
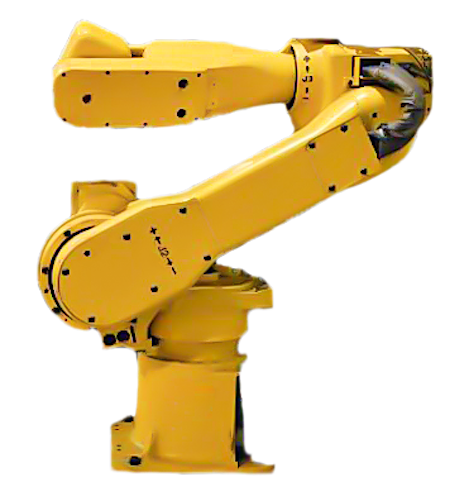
Il y a quelques limites à cette réponse simplifiée. Premièrement, la zone de travail totale (ou enveloppe) ne peut être atteinte qu'avec le préhenseur complètement étendu, comme si vous tendiez le bras pour atteindre un objet à distance. Si l'angle du préhenseur change, cela limitera certainement la portée totale. De plus, et assez évidemment, le préhenseur ne peut pas s'étendre dans la base métallique solide du robot. Des limites d'axes dures et douces peuvent prévenir de telles collisions.
Les axes dans un bras articulé typique sont des articulations rotatives, donc ils tournent autour d'un axe défini par le centre du moteur ou de la poulie d'entraînement. En revanche, certaines variétés de robots telles que le « delta » ou le robot de type SCARA utilisent des axes de mouvement à glissement linéaire. Mais les bras articulés sont rotatifs, signifiant que la position de l'articulation est une mesure d'angle plutôt qu'une distance linéaire.
Donc, ce robot « idéal » à 6 axes peut atteindre n'importe quel point possible dans son enveloppe de travail avec n'importe quelle orientation de l'EOAT, ce qui en fait le choix idéal si votre pièce existe à un angle qui n'est pas parallèle à la base du robot.
Inconvénients des robots avec moins d'axes
Cette question peut surgir lors de la conception d'un système où un modèle à 4 ou 5 axes peut être disponible à un coût inférieur : Cinq axes seront-ils suffisants pour mon application ? Ce n'est pas une réponse simple oui ou non, mais un facteur sera certainement une cause d'investigation.
Supposons que le robot travaillera avec une pièce ou récupérera un article depuis un emplacement non parallèle au sol sur lequel le robot est assis. Alors, vous devriez soigneusement considérer si cinq axes fonctionneront.
Imaginez un scénario où un convoyeur de niveau alimente le produit vers un robot solidement fixé au sol, puis le récupère et le transfère vers un autre convoyeur de niveau. Dans cette instance, même un robot à 4 axes peut être suffisant. Si le préhenseur final doit également être rotaté pour orienter le produit, alors un cinquième axe doit être employé.
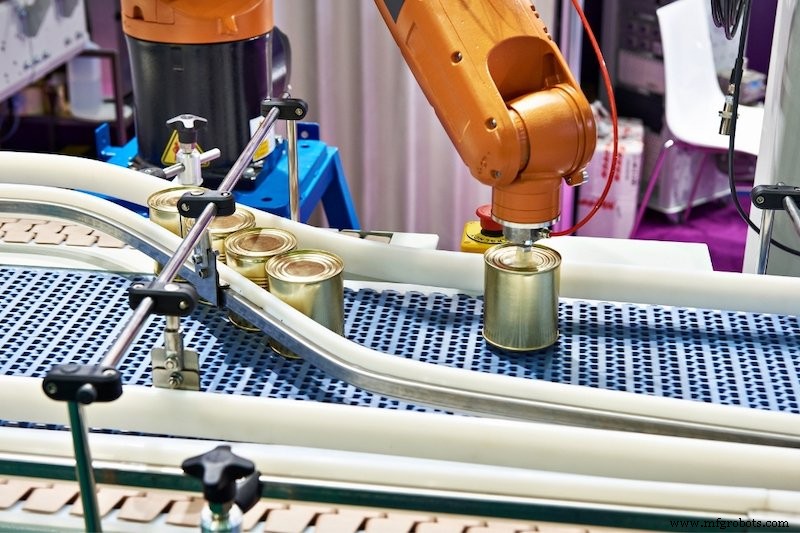
Dans un scénario plus compliqué, un plateau assis à 45 degrés du sol alimente le produit que le robot doit récupérer. Cela pourrait ne être possible qu'avec un robot à 6 axes, à moins que ce plateau ne soit aligné parfaitement pour que le sixième axe ne soit pas requis.
Certainement, la situation n'est pas aussi facile à définir que oui ou non pour chaque situation. Néanmoins, ce test de savoir si les objets sont orientés à quelque chose d'autre que parallèle avec la base du robot indiquerait que la prudence est de mise.
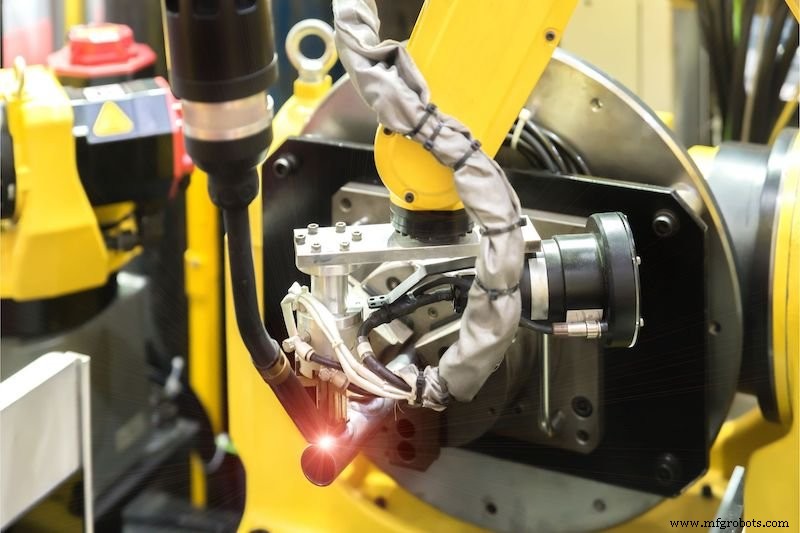
Si le robot est destiné au soudage, à l'application de colle, ou à toute autre application de suivi de trajectoire, il doit presque certainement être à six axes.
Avantages des robots avec plus d'axes
Les axes supplémentaires sont généralement installés au cas par cas. Un exemple courant d'un septième axe est une table coulissante sur laquelle le robot peut se déplacer, lui permettant de peut-être s'occuper simultanément de plusieurs machines CNC, ou d'effectuer différentes étapes dans un long processus de ligne d'assemblage. Avec un peu de complexité ajoutée en programmation, cela peut économiser des montants massifs d'investissement par rapport à l'alternative d'acheter plusieurs robots.
Parfois, l'axe coulissant est vertical plutôt qu'horizontal, ce qui pourrait permettre à un robot de palettisation d'empiler plus haut, ou à un système de stockage/récupération de prélever dans des bacs haut placés. D'autres fois, plutôt que le robot lui-même monté sur une base mobile, la pièce peut siéger sur une table rotative. Cela peut permettre à un robot stationnaire d'atteindre une gamme beaucoup plus large.
Un autre exemple est lorsque deux bras à 6 axes sont montés sur un piédestal, formant un torse presque humanoïde. Ces robots peuvent se vanter de numéros d'axes de 12 ou plus, puisqu'ils sont formés à partir de bras à 6 axes.
Tous ces robots ont des avantages distincts, et ils peuvent s'avérer être un investissement digne. Mais si des axes supplémentaires ne sont pas nécessaires, certains peuvent être trop complexes et plus sujets aux pannes. Dans tous les cas, il vaut la peine de demander l'avis de professionnels pour examiner le processus et l'environnement afin de déterminer quel robot est le meilleur pour chaque application.
Robot industriel
- Bras de levier décalés : conception, avantages et applications industrielles
- Pourquoi la Programmation Manuelle de Robots Est Obsolète : Adoptez l'Automatisation Pilotée par l'IA
- Pourquoi les processeurs de signal numérique (DSP) sont désormais partout dans les appareils modernes
- Robotique DIY : 4 facteurs clés pour une automatisation réussie
- Pourquoi la plupart des circuits imprimés sont verts : Raisons courantes expliquées
- Comprendre les cobots : robots collaboratifs dans l'industrie moderne
- Pourquoi Nous Levons des Fonds Série B pour Accélérer l'Innovation dans la Fabrication
- Les avantages des frettes en cupronickel pour l'intonation et la durabilité de la guitare
- Pourquoi les robots à boissons sont essentiels pour l'hôtellerie moderne