



Moteur pas à pas 3D imprimé sur mesure : Construisez votre propre entraînement de précision
Composants et fournitures
| Arduino UNO | × | 1 |
| Aimants néodyme 1/4" | × | 6 |
| Clous 8d 2-3/8" | × | 8 |
| Transistors | × | 4 |
| Roulement 608zz | × | 1 |
À propos de ce projet
https://www.youtube.com/embed/v2FNUNALSTw
Je suis récemment tombé sur cet instructable d'un moteur CC imprimé en 3D et j'ai pensé que je pouvais aller un pas plus loin ; littéralement. J'ai conçu ce moteur pas à pas avec huit électroaimants, six aimants néodyme, avec un rotor et un stator imprimés en 3D. C'est spécifiquement un moteur pas à pas à aimants permanents capable de pas complets de 15 degrés et de demi-pas de 7,5 degrés. Il existe de nombreux types de moteurs pas à pas mais la plupart fonctionnent de manière très similaire à celui que j'ai conçu ici. C'est un dispositif éducatif pour montrer aux autres comment fonctionnent les moteurs pas à pas. Je l'ai conçu pour fonctionner sur une alimentation 5-12 V CC, donc il fonctionnera avec la plupart des alimentations USB.
Je fais aussi un concours sur ma chaîne YouTube. Je donnerai un Arduino, les transistors utilisés dans ce projet, et quelques interrupteurs. Plus de détails dans la dernière étape.
Étape 1 : Ce dont vous aurez besoin


- Six aimants néodyme 1/4"
- Roulement 608ZZ
- Huit clous 8d 2-3/8" - Le type de clous n'est pas critique tant qu'ils rentrent.
- Fil magnétique - J'ai utilisé du fil magnétique 0,315 mm mais ce n'est pas critique.
- Arduino Uno
- Quatre transistors - J'ai utilisé des transistors PNP que j'avais sous la main, mais vous pouvez utiliser les transistors ou MOSFET que vous voulez tant que vous vous assurez qu'ils peuvent gérer le courant que votre moteur consommera. Lisez attentivement la fiche technique pour des recommandations spécifiques. Sur 5 V, mon moteur consomme environ 1 A et sur 12 V, il demande environ 3 A.
- Rotor et stator imprimés en 3D
- Colle
- Ruban électrique
- Une boussole
Étape 2 : Imprimez le rotor dodécagone et le stator octogone

Imprimez avec 3D Hubs !
Étape 3 :


Utilisez une boussole pour déterminer les pôles de vos aimants et collez les aimants avec les pôles nord tournés vers l'extérieur. Si vos aimants sont assez forts, la boussole de certains smartphones vous montrera la polarité des aimants.
Étape 4 :


Insérez le roulement par pression dans le stator, puis insérez le rotor dans le roulement. J'ai été agréablement surpris de voir à quel point le roulement s'insérait bien par pression dans le stator. Lors de l'impression 3D, les trous ont tendance à se rétrécir vers l'intérieur et se retrouvent plus petits que prévu, donc je les surdimensionne généralement un peu.
Étape 5 :


Coupez 9 morceaux de fil à 25 pieds (environ 7,6 m) et bobinez-les avec une perceuse. Utilisez une boussole et une pile pour déterminer la configuration requise pour obtenir le pôle sud à la tête du clou. Utilisez un marqueur ou de la gaine thermorétractable pour marquer la borne négative de vos électroaimants. Enveloppez les sections des électroaimants avec du ruban électrique là où ils entreront en contact avec le boîtier du stator. Cela sert à deux fins : il fixe fermement les électroaimants en place et isole également le boîtier de toute chaleur que la bobine pourrait produire. Les paires de bobines consomment environ 1 A avec l'alimentation 5 V que j'utilise. Les transistors que j'ai choisis peuvent gérer une alimentation 12 V que les bobines tirent environ 3 A. Le problème avec la tension plus élevée est que si je le laisse tourner un moment, les bobines commencent à chauffer.
Avertissement :
J'ai conçu cela pour fonctionner sur une alimentation 5-12 V CC. Si vous décidez de sortir des sentiers battus, utilisez la loi d'Ohm pour déterminer la taille des bobines que vous voulez. V = I × R
Rappelez-vous : moins il y a de spires sur votre bobine, plus la résistance sera faible. Si vous n'êtes pas prudent, vos bobines tireront plus de courant que votre alimentation ou vos transistors ne peuvent en gérer et de mauvaises choses arriveront.
Étape 6 :

Poussez les électroaimants dans le stator jusqu'à ce qu'ils soient à environ 1/4" des aimants néodyme. Vous pouvez faire glisser les électroaimants dedans et dehors comme vous le souhaitez, mais je ne les voulais pas trop proches car les clous s'aimanteraient beaucoup plus vite. C'est l'inconvénient d'utiliser des clous. Le moteur fonctionnera toujours une fois qu'ils seront aimantés, mais il sera moins efficace. Les baguettes de soudage sont une bonne alternative aux clous si vous en avez sous la main.
Étape 7 : Soudez tout ensemble


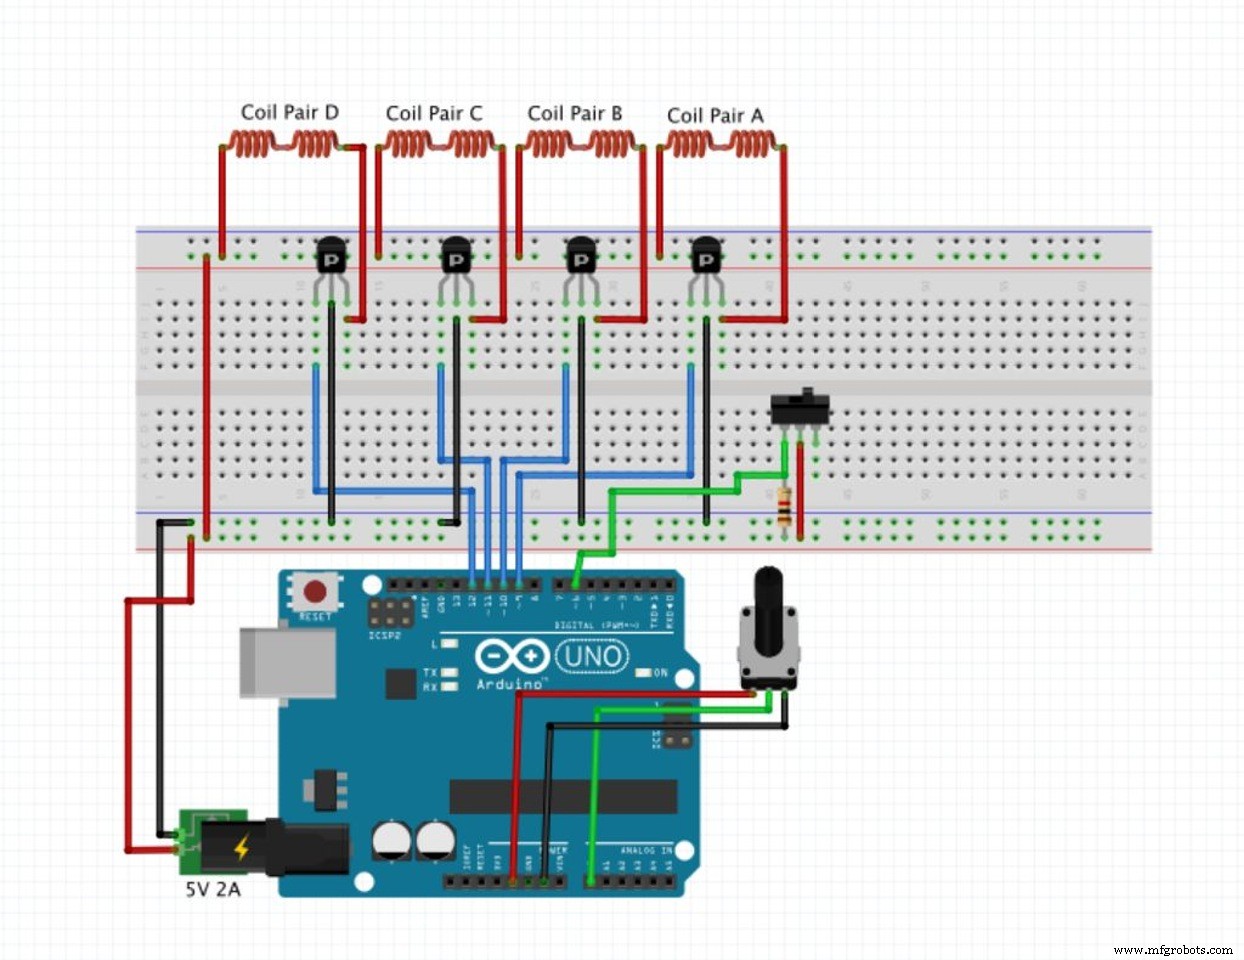
Câblez vos paires de bobines en série et connectez-les de manière à ce que tous les pôles sud des électroaimants fassent face vers l'intérieur. La résistance que j'ai utilisée dans le schéma est une résistance de 1 kΩ. Le but de ceci est d'empêcher la broche numérique de « flotter » vers le haut quand elle est en position d'arrêt. Encore une fois, assurez-vous d'utiliser un transistor capable de supporter le courant que vos bobines vont demander.
Chargez le code source sur votre Arduino et vous êtes prêt à partir !
Étape 8 : Payez-le au suivant !

Je donnerai un Arduino, les transistors utilisés dans ce projet, ainsi que quelques interrupteurs et fils de connexion.
Règles du concours :
Abonnez-vous à ma chaîne YouTube, likez cette vidéo et laissez un commentaire sur la vidéo en disant ce que vous aimeriez me voir construire ensuite. Le 1er septembre, je sélectionnerai aléatoirement un commentaire d'abonné et je l'enverrai gratuitement ! Merci les gars d'être une communauté si accueillante !
Code
Printed_Stepper_Motor.ino (Texte brut)
/* 01010000011100100110111101110100011011110010000001000111 3D Printed Stepper Motor Created August 15, 2015 Modified August 15, 2015 by Anthony Garofalo (Proto G) Visit my YouTube channel here: https://www.youtube.com/channel/UCpTuKJrXFwybnpOG7HpTpZw Visit my Instructables page here: https://www.instructables.com/member/Proto+G/ _____ ______ _____ _______ _____ ______ |_____] |_____/ | | | | | | ____ | | \_ |_____| | |_____| |_____| 01010000011100100110111101110100011011110010000001000111 */

int Delay;
int reverseSwitch;

void setup() {
  // initialize digital pin 13 as an output.
  pinMode(9, OUTPUT);
  pinMode(10, OUTPUT);
  pinMode(11, OUTPUT);
  pinMode(12, OUTPUT);
  pinMode(13, OUTPUT); //led pin for visual
  pinMode(6, INPUT); //toggle switch is connected to digital pin 6 for reversing direction
}

void loop() {
  reverseSwitch = digitalRead(6);
  if(reverseSwitch == HIGH){
    //if the reverse switch is high, spin the rotor counter clockwise
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(12, HIGH);
    digitalWrite(13, HIGH);
    delay(Delay);
    digitalWrite(12, LOW);
    digitalWrite(13, LOW);
    delay(5);
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(11, HIGH);
    delay(Delay);
    digitalWrite(11, LOW);
    delay(5);
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(10, HIGH);
    digitalWrite(13, HIGH);
    delay(Delay);
    digitalWrite(10, LOW);
    digitalWrite(13, LOW);
    delay(5);
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(9, HIGH);
    delay(Delay);
    digitalWrite(9, LOW);
    delay(5);
  } else {
    //if the reverse switch is not high, spin the rotor clockwise
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(9, HIGH);
    digitalWrite(13, HIGH);
    delay(Delay);
    digitalWrite(9, LOW);
    digitalWrite(13, LOW);
    delay(5);
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(10, HIGH);
    delay(Delay);
    digitalWrite(10, LOW);
    delay(5);
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(11, HIGH);
    digitalWrite(13, HIGH);
    delay(Delay);
    digitalWrite(11, LOW);
    digitalWrite(13, LOW);
    delay(5);
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(12, HIGH);
    delay(Delay);
    digitalWrite(12, LOW);
    delay(5);
  }
}
Pièces personnalisées et boîtiers
Fichiers STL pour rotor dodécagone et stator octogone disponibles pour impression 3D.
Schématiques
Processus de fabrication
- Moteurs à réluctance variable : types, fonctionnement et applications
- Moteurs pas à pas : types, caractéristiques et applications pratiques
- Circuits imprimés : conception, fabrication et tendances futures
- Drivers intégrés simplifient la conception de moteurs pas-à-pas haute puissance
- Raspoulette : Prototype de système autonome de porte de poulailler à énergie solaire
- Tourelle Nerf Autonome DIY – Construire un Canon Nerf Intelligent avec Moteurs Pas-à-Pas, Caméra et Arduino
- Moteurs Servo vs Pas à Pas : Clarifier la zone grise moderne
- Comprendre les moteurs linéaires : de l'énergie électrique au mouvement linéaire précis
- Servomoteurs expliqués : fonctionnement et importance