



Moteurs pas à pas : types, caractéristiques et applications pratiques
Moteur pas à pas vs moteur asservi
Un moteur pas à pas est un moteur numérique qui déplace son rotor par pas discrets plutôt que de tourner en continu. Lorsqu'il est alimenté mais à l'arrêt, il maintient sa charge avec un couple de maintien fiable. L'adoption généralisée des moteurs pas à pas au cours des deux dernières décennies a été rendue possible par les drivers à semi-conducteurs qui s'interfacent directement avec les microprocesseurs, offrant une solution peu coûteuse et peu complexe pour le contrôle de mouvement précis.
Les moteurs asservis, prédécesseurs des moteurs pas à pas, combinent un moteur, un codeur et un amplificateur d'erreur pour fournir un contrôle de mouvement haute performance. Leurs composants supplémentaires augmentent le coût et la complexité, et ils sont généralement réservés aux applications qui dépassent les limites de couple ou de vitesse des moteurs pas à pas. Pour la plupart des tâches — où une vitesse modérée, une bonne précision et l'abordabilité sont essentielles — le moteur pas à pas est le choix par défaut.
Historiquement, les moteurs pas à pas positionnaient les têtes de lecture-écriture des lecteurs de disquettes et étaient utilisés dans les premiers disques durs. Les disques durs modernes, cependant, s'appuient sur des servos à bobine mobile à haute vitesse capables de positionnement sous-millisecondes.
Les amplificateurs de servo sont des dispositifs linéaires qui nécessitent un réglage soigneux du gain et de la phase pour correspondre aux charges mécaniques. En revanche, les drivers de moteurs pas à pas sont de simples interrupteurs marche/arrêt qui alimentent les enroulements en courant. Cela rend l'électronique de contrôle des moteurs pas à pas moins chère et plus facile à concevoir.
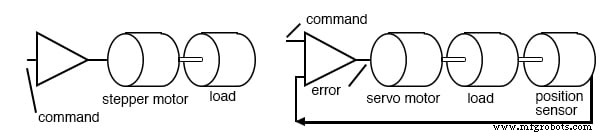
Moteur pas à pas vs moteur asservi
Caractéristiques
Les moteurs pas à pas sont robustes et peu coûteux car le rotor est un cylindre solide — souvent un aimant permanent — sans bagues collectrices ni collecteurs. Le stator est laminé et peut contenir deux à cinq phases d'enroulement. Comme ils ne sont pas conçus pour la rotation continue, les moteurs pas à pas sont généralement classés en couple plutôt qu'en chevaux-vapeur.
- Le couple varie de quelques oz-in dans de minuscules unités « taille d'une pièce de 10 centimes » à plus de 1 000 oz-in (≈10 N·m) dans de plus grands moteurs de 4 kg.
- Les courbes couple-vitesse illustrent que le couple de maintien est élevé, mais que le couple disponible diminue à mesure que la vitesse augmente, atteignant finalement zéro à une vitesse maximale de fonctionnement déterminée par l'inertie du moteur et de la charge.
- L'angle de pas dépend de la construction : 90° (4 pas par tour) à 0,75° (500 pas par tour). Les drivers peuvent diviser l'angle de pas par deux via les demi-pas.
- La fréquence maximale de démarrage et le couple d'entraînement limitent la vitesse à laquelle un moteur peut être accéléré depuis l'arrêt ; le couple de décrochage régit la charge maximale que le moteur peut supporter sans perdre de pas.
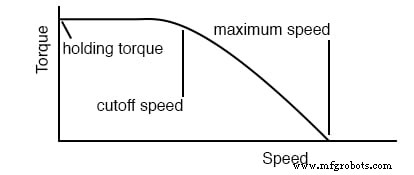
Caractéristiques de vitesse du moteur pas à pas
Types de moteurs pas à pas
Réluctance variable
Ces moteurs pas à pas reposent sur le flux magnétique cherchant le chemin de moindre réluctance. Le rotor est un cylindre en fer doux avec des pôles saillants ; lorsqu'il est alimenté, le rotor s'aligne avec le champ tournant du stator, minimisant la longueur de l'entrefer. Ils ont de grands angles de pas et produisent peu de couple de détente lorsqu'ils sont désactivés.
Exemple : un moteur à réluctance variable triphasé a un angle de pas de 30°. Sa séquence de pas peut être illustrée avec un simple motif de commutation marche/arrêt, comme montré ci-dessous.
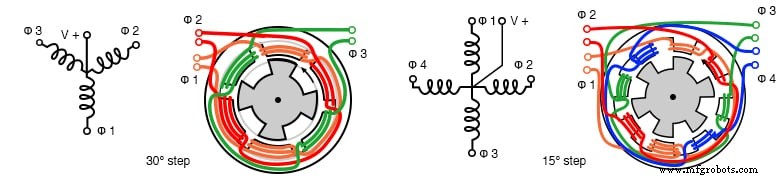
Moteur pas à pas à réluctance variable triphasé
Calcul de l'angle de pas :
ΘS = 360°/NS, ΘR = 360°/NR, ΘST = ΘR – ΘS NS = nombre de pôles du stator, NR = nombre de pôles du rotor
Puisque le rotor a moins de pôles que le stator, le rotor se déplace d'un angle plus petit par pas du stator, donnant une résolution de pas plus fine.
Aimant permanent
Ces moteurs pas à pas comportent un rotor à aimant permanent cylindrique. Le stator a généralement deux enroulements, qui peuvent être à prise médiane pour un entraînement unipolaire ou alimentés avec une polarité alternative pour un entraînement bipolaire. Ils présentent un couple de détente lorsqu'ils sont désactivés et ont de grands angles de pas (souvent 7,5°–90°).
Options d'entraînement :
- Entraînement en vague alimente une bobine à la fois — simple mais couple plus faible.
- Pas complet alimente les deux bobines simultanément — couple plus élevé.
- Demi-pas alterne entre vague et pas complet — double la résolution.
Le câblage unipolaire (configurations 4, 6, 5 ou 8 fils) permet l'utilisation d'une alimentation à polarité unique mais nécessite plus de sorties de driver. Le câblage bipolaire donne un couple plus élevé mais nécessite un driver plus complexe.
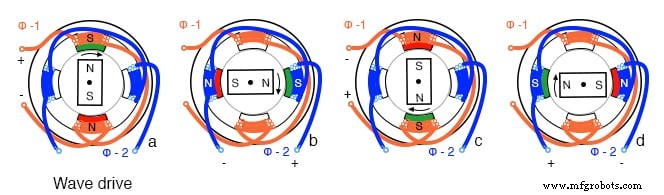
Séquence d'entraînement en vague PM
Construction typique : un design can-stack à 24 pôles avec 12 doigts entrelacés par phase, donnant des angles de pas de 15°.
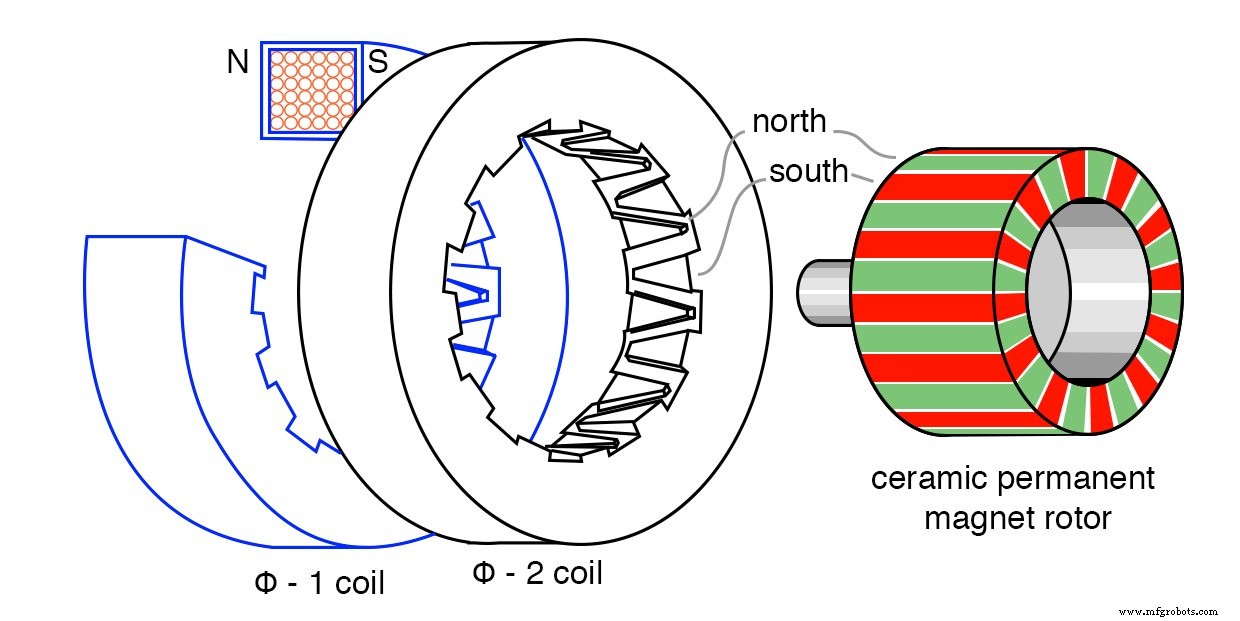
Moteur pas à pas à aimant permanent can-stack 24 pôles
Hybride
Les moteurs pas à pas hybrides combinent les dents en fer doux d'un moteur à réluctance variable avec le noyau à aimant permanent d'un moteur PM, résultant en un angle de pas très fin. Le rotor a des dents radiales en fer doux décalées d'une demi-dent, tandis que le stator a des dents correspondantes. Les deux phases sont décalées d'un quart de dent, permettant au moteur de faire 192 positions par tour dans l'exemple montré.
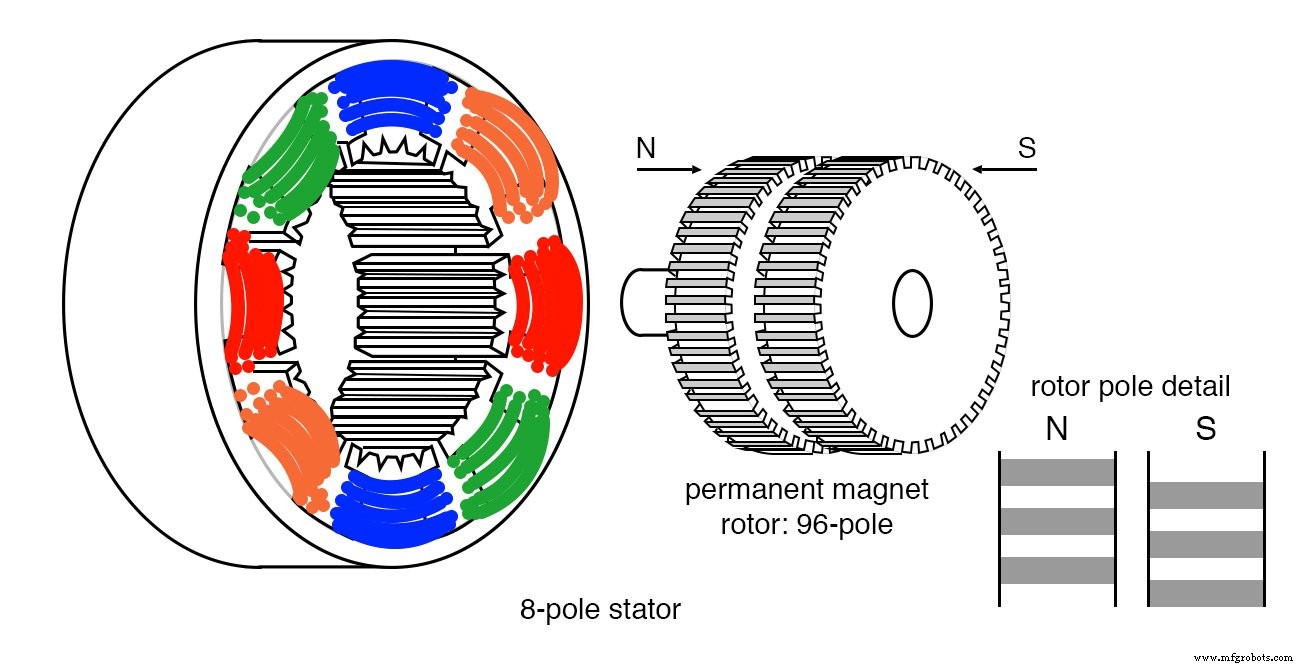
Moteur pas à pas hybride
Applications
- Positionnement des têtes de lecteurs de disquettes et premiers disques durs.
- Imprimantes et copieurs (avancement du papier).
- Imprimantes 3D, fraiseuses CNC et bras robotiques où un positionnement précis est requis.
- Électronique grand public (ex: gimbals de caméra, jouets robotiques).
Résumé
- Réluctance variable : rotor en fer doux, grand angle de pas, pas de couple de détente.
- Aimant permanent : rotor en ferrite, construction can-stack, angle de pas modéré, couple de détente présent.
- Hybride : dents fines et décalages de phase donnent le plus petit angle de pas et la plus haute résolution.
Le choix du bon type dépend du couple, de la vitesse, de la résolution et des contraintes de coût requis.
Fiche Connexe
Technologie industrielle
- Comprendre les moteurs à induction monophasés : types, fonctionnement et améliorations du rendement
- Comprendre les moteurs à collecteur à courant alternatif : conception, types et applications
- Nanotec CL4-E : Contrôleur Moteur Compact Haute Performance pour Moteurs BLDC & Pas-à-Pas
- Prolonger la durée de vie des moteurs : conseils d'experts en maintenance
- Moteurs Servo vs Pas à Pas : Clarifier la zone grise moderne
- Assurer la sécurité des moteurs électriques : phases clés et mesures de protection essentielles
- 4 types majeurs de défaillance bobinage moteurs CA et comment les prévenir
- Moteurs industriels : types, fonctions et applications
- Comprendre les moteurs BLDC : guide professionnel