



Moteurs brushless DC : conception, construction et applications avancées
L'avènement des semi-conducteurs de puissance à l'état solide a permis la transition des moteurs à courant continu à balais traditionnels vers les conceptions brushless DC (BLDC). Bien que les BLDC soient des dispositifs à courant continu, leurs principes de fonctionnement reflètent étroitement ceux des moteurs synchrones à courant alternatif, les rendant pertinents pour toute discussion sur la technologie des moteurs à courant alternatif.
Les moteurs BLDC partagent des similitudes fondamentales avec les moteurs synchrones à courant alternatif ; la distinction clé réside dans la forme d'onde de la force contre-électromotrice (FCEM). Alors que les moteurs synchrones génèrent une FCEM sinusoïdale, les moteurs BLDC présentent un profil de FCEM rectangulaire ou trapézoïdal.
Dans les deux types de moteurs, un stator génère un champ magnétique tournant qui interagit avec un rotor magnétique pour produire du couple.
Les moteurs synchrones sont généralement de grandes machines multi-kilowatts, souvent équipées de rotors à électroaimant, et fonctionnent à une vitesse unique qui est un sous-multiple de la fréquence du secteur. En revanche, les moteurs BLDC sont généralement compacts, allant de quelques watts à plusieurs dizaines de watts, et reposent sur des rotors à aimants permanents.
La vitesse d'un moteur BLDC est intrinsèquement variable à moins qu'elle ne soit contrôlée par une boucle à verrouillage de phase (PLL) liée à une fréquence de référence. Les styles de construction typiques sont cylindrique ou pancake (disque).
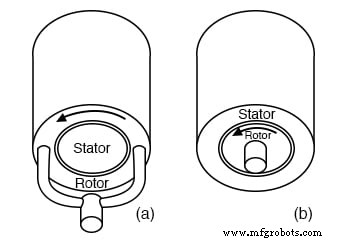
Construction cylindrique : (a) rotor externe, (b) rotor interne
La construction cylindrique est la plus répandue et peut être présentée en deux variantes (voir figure). La variante la plus courante comporte un rotor interne, comme vu à droite, et est employée dans les disques durs. Une variante moins courante place le rotor à l'extérieur du stator, l'entourant.
Cette disposition à rotor externe est typique des moteurs de ventilateur BLDC, qui n'ont souvent pas d'arbre et sont compacts et robustes. Dans cette configuration, le flux magnétique est radial par rapport à l'axe de rotation.
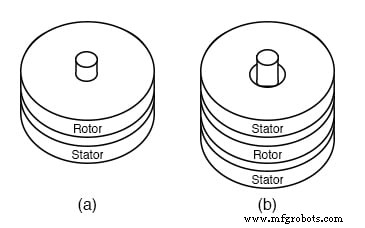
Construction moteur pancake : (a) stator simple, (b) double stator
Les moteurs pancake à couple élevé comportent fréquemment des bobines de stator des deux côtés du rotor, comme montré en figure (b).
Les dispositifs à couple plus faible, tels que les moteurs de lecteurs de disquettes, utilisent généralement une bobine de stator unilatérale (figure a). Dans cet arrangement, le flux magnétique court axialement, parallèle à l'axe de rotation.
La commutation peut être réalisée à l'aide de divers capteurs de position d'arbre, notamment des encodeurs optiques, des encodeurs magnétiques (résolveurs, synchros) ou des capteurs magnétiques à effet Hall. Les capteurs Hall sont le choix privilégié pour les petits moteurs rentables.
Un capteur à effet Hall est un dispositif semi-conducteur dans lequel le flux d'électrons est influencé par un champ magnétique perpendiculaire à la direction du courant. Il se présente comme un réseau de résistance variable à quatre bornes ; les deux tensions de sortie sont complémentaires.
Lorsqu'un champ magnétique est appliqué, le capteur produit un petit décalage de tension à sa sortie. Cette sortie Hall peut piloter un comparateur pour une commande stable du dispositif de puissance, ou piloter un étage transistor composé lorsqu'il est polarisé de manière appropriée.
Les capteurs Hall contemporains intègrent souvent un amplificateur et une logique numérique, en faisant des dispositifs à 3 broches capables de piloter directement le transistor de puissance qui alimente un enroulement de phase. Pour une détection de position précise, le capteur doit être monté à proximité immédiate du rotor à aimant permanent.

Capteurs à effet Hall commutant un moteur brushless DC 3-phases
Le moteur cylindrique triphasé de base (illustré ci-dessus) est commuté par un capteur Hall dédié à chaque phase du stator. Alors que le rotor à aimant permanent tourne, le dispositif Hall détecte le changement de polarité du pôle du rotor qui passe.
Le signal Hall est amplifié pour assurer que les bobines du stator reçoivent le courant correct. En pratique, ces signaux peuvent être traités par une logique combinatoire pour générer des formes d'onde d'entraînement plus efficaces.
Équipé d'une boucle à verrouillage de phase (PLL) pour réguler la vitesse, ce moteur cylindrique pourrait entraîner un disque dur. Un contrôle similaire basé sur PLL pourrait également alimenter un moteur pancake de lecteur de disquettes (voir figure).
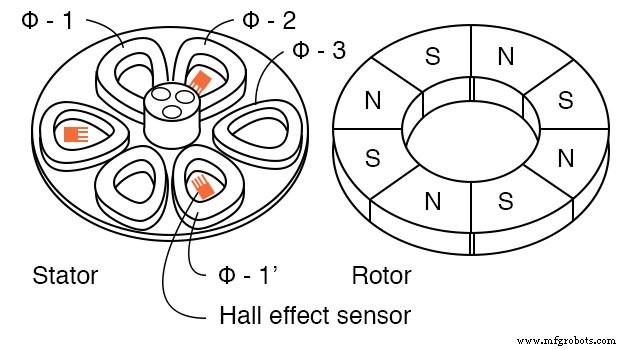
Moteur brushless pancake
Le moteur pancake triphasé comprend six pôles de stator et huit pôles de rotor. Son rotor est un anneau en ferrite plat portant huit pôles magnétisés axialement en alternance. Bien que non représenté, le rotor est coiffé d'une plaque en acier doux qui se monte sur le roulement au centre du stator.
La plaque en acier complète le circuit magnétique, et les pôles du stator sont montés sur une plaque en acier au sommet, assurant davantage la continuité magnétique.
Les bobines de stator plates sont trapézoïdales pour correspondre étroitement aux pôles du rotor ; les six bobines de stator constituent trois phases d'enroulement.
L'alimentation séquentielle des trois phases du stator crée un champ magnétique tournant.
Le rotor à aimant permanent s'aligne avec ce champ, de manière similaire à un moteur synchrone. Un rotor à deux pôles tournerait en synchronisme avec le champ magnétique, tandis qu'un rotor à huit pôles tournera à un sous-multiple de la fréquence du champ en raison des pôles supplémentaires.
Caractéristiques clés du moteur de ventilateur brushless DC :

Moteur de ventilateur brushless, 2-phases
- Le stator a 2 phases distribuées entre 4 pôles
- Il y a 4 pôles saillants sans enroulements pour éliminer les points de couple nul
- Le rotor a 4 pôles d'entraînement principaux
- Le rotor a 8 pôles superposés pour aider à éliminer les points de couple nul
- Les capteurs à effet Hall sont espacés à 45° physiquement
- Le boîtier du ventilateur est placé au-dessus du rotor, qui est placé au-dessus du stator
L'objectif principal d'un moteur de ventilateur BLDC est une fabrication rentable, encourageant le passage du triphasé au biphasé pour les produits à performance inférieure. Selon son schéma d'entraînement, il peut également être appelé moteur 4 phases.
Les moteurs à courant continu à balais traditionnels nécessitent un nombre impair de pôles d'induit (3, 5, 7) pour la capacité d'autodémarrage ; les nombres pairs tels que 2 ou 4 peuvent entraîner un minimum de couple qui entrave le démarrage depuis l'arrêt.
L'introduction de quatre petits pôles saillants sans enroulements ajoute un couple de ripple à la courbe couple-position. Ce ripple atténue les minima de couple, améliorant la démarrabilité.
Le ripple additionnel élimine davantage les minima de couple ; tant que ces minima n'atteignent pas zéro, le moteur reste démarrable. Plus efficacement les minima sont supprimés, plus le processus de démarrage est aisé.
Pour un stator biphasé, les capteurs Hall doivent être électriquement à 90° l'un de l'autre. Avec un rotor à 2 pôles, cela correspondrait à un espacement physique de 90° ; cependant, notre rotor à aimant permanent à 4 pôles nécessite que les capteurs soient placés à 45° physiquement pour atteindre la séparation électrique nécessaire de 90° (voir espacement Hall ci-dessus).
La majeure partie du couple provient de l'interaction entre les bobines de stator biphasées internes et la section à 4 pôles du rotor. Par conséquent, la section à 4 pôles doit être positionnée en bas pour que les capteurs Hall détectent les signaux de commutation corrects.
La section supplémentaire à 8 pôles vise uniquement à améliorer les performances de démarrage.

Moteur brushless DC 2-phases entraînement push-pull
Le diagramme ci-dessus illustre un entraînement push-pull 2-phases (ou 4 phases) qui utilise deux capteurs Hall pour alimenter quatre enroulements. Pour un rotor à un pôle, les capteurs sont électriquement à 90° l'un de l'autre, correspondant à un espacement physique de 90°.
Puisque chaque capteur Hall produit deux sorties complémentaires, un seul capteur peut commuter deux enroulements opposés.
Technologie industrielle
- Comprendre les moteurs à collecteur à courant alternatif : conception, types et applications
- Nanotec CL4-E : Contrôleur Moteur Compact Haute Performance pour Moteurs BLDC & Pas-à-Pas
- Dépannage des moteurs à rotor bobiné : guide pratique
- Astuce fiabilité moteurs électriques : réduire les cycles de démarrage pour protéger votre équipement
- Prolonger la durée de vie des moteurs : conseils d'experts en maintenance
- Assurer la sécurité des moteurs électriques : phases clés et mesures de protection essentielles
- 4 types majeurs de défaillance bobinage moteurs CA et comment les prévenir
- Moteurs industriels : types, fonctions et applications
- Moteurs BLDC Avancés et Solutions d'Automatisation