



Moteurs à induction polyphasés Tesla : conception, fonctionnement et applications
Les moteurs à induction dominent le paysage du courant alternatif, représentant environ 90 % des machines industrielles. Leur résilience et leur construction simple en font le choix privilégié pour les entraînements lourds.
En 1883, Nikola Tesla a posé les fondamentaux du moteur à induction polyphasé. En 1888, il avait construit un prototype de 0,5 ch (400 W), qu'il a ensuite vendu à George Westinghouse pour 65 000 $ — un investissement qui a stimulé l'adoption généralisée du courant alternatif.
Les grands entraînements industriels — ceux dépassant 1 ch (1 kW) — sont presque toujours des moteurs à induction polyphasés. « Polyphasé » fait référence à la présence de plusieurs enroulements par pôle de moteur, alimentés par des ondes sinusoïdales décalées dans le temps. En pratique, c'est généralement deux ou, plus couramment, trois phases ; la grande majorité des moteurs commerciaux sont des dispositifs triphasés.
Contrairement à un moteur à courant continu à balais, un moteur à induction utilise les enroulements du stator pour générer un champ magnétique tournant qui induit des courants dans les conducteurs du rotor, créant un secondaire de type transformateur qui produit le couple.
Construction du moteur à induction à courant alternatif
Le cœur d'un moteur à induction est un assemblage simple en deux parties : un rotor (l'induit) et un stator qui loge les enroulements. Le stator est connecté à une alimentation polyphasée, comme illustré dans le diagramme ci-dessous.
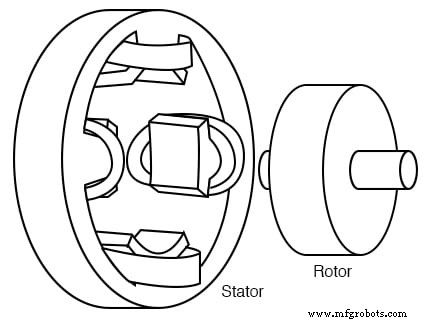
Moteur à induction polyphasé Tesla
Les enroulements du stator sont disposés par paires — une paire par phase. Chaque paire se compose de deux bobines en série, l'une représentant un pôle nord et l'autre un pôle sud. Dans un moteur biphasé, la seconde paire est positionnée à 90° dans l'espace par rapport à la première, et l'alimentation alternative correspondante est décalée de 90° en phase. Le moteur original de Tesla utilisait un alternateur biphasé comme source d'alimentation.
Les premiers moteurs comportaient des pôles saillants, une conception encore utilisée pour les unités sous-chevaux fractionnaires (<50 W). Pour les moteurs plus grands, les créneaux d'enroulement dans les laminations du stator réduisent le ripple de couple et améliorent le rendement.
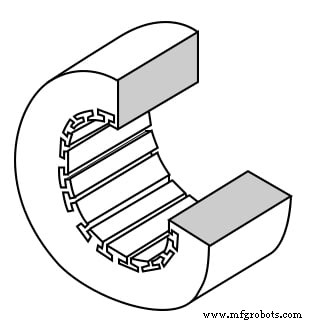
Cadre de stator avec créneaux d'enroulement
Les laminations du stator sont de minces feuilles d'acier isolées avec des créneaux découpés avec précision. Une pile de ces feuilles est fixée par des vis d'extrémité qui servent également de boîtiers d'extrémité.
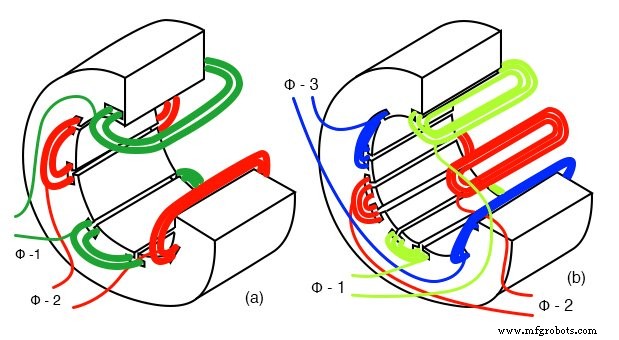
Stator avec enroulements biphasé et triphasé
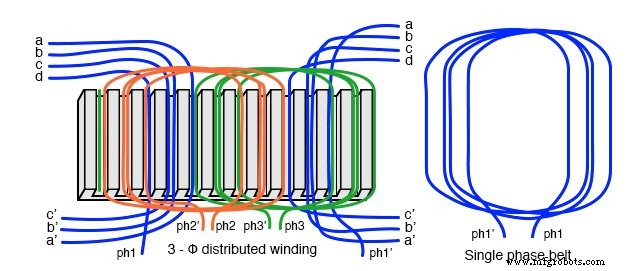
En pratique, chaque enroulement de pôle est distribué sur de nombreux créneaux plus petits — formant une ceinture de phase — qui lisse le champ magnétique et réduit la distorsion harmonique. Les créneaux de bord peuvent contenir des enroulements de deux phases, permettant aux ceintures de phase de se chevaucher.
La simplicité du rotor est un avantage clé. Il se compose d'un noyau en acier laminé avec une cage d'écureuil en cuivre ou aluminium intégrée, comme montré ci-dessous. L'absence de balais ou de collecteurs élimine l'arc, l'usure et le besoin de maintenance régulière.
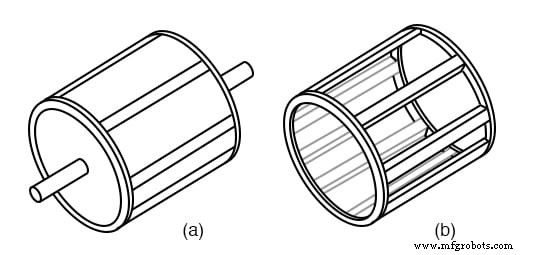
Rotor laminé et cage d'écureuil
Pour réduire le ripple de couple, les conducteurs de la cage d'écureuil peuvent être décalés ou torsadés par rapport à l'arbre, assurant que le champ magnétique n'est pas parfaitement aligné avec les créneaux du stator.
Les noyaux du rotor et du stator utilisent tous deux des laminations isolées revêtues d'oxyde ou de vernis pour limiter les courants de Foucault, tandis que l'alliage d'acier est choisi pour ses faibles pertes par hystérésis.
Théorie du fonctionnement
Un moteur à induction fonctionne sur le principe d'un champ magnétique tournant. Lorsqu'une tension sinusoïdale décalée dans le temps est appliquée aux enroulements du stator, un champ magnétique tournant à la fréquence du réseau est produit. Ce champ induit des courants dans les conducteurs du rotor, qui à leur tour génèrent leur propre champ magnétique. L'interaction entre les champs du stator et du rotor produit le couple.
Dans une analogie simple, un aimant permanent tournant induit des courants dans un disque conducteur. Selon la loi de Lenz, le champ magnétique induit s'oppose au mouvement de l'aimant, causant un retard du disque. Ce retard — connu sous le nom de glissement — crée le couple nécessaire pour entraîner une charge.
Pour un moteur biphasé, les enroulements du stator sont déphasés de 90°, créant un champ tournant circulaire. Les moteurs triphasés utilisent des enroulements espacés de 120°, produisant une rotation encore plus douce.
Lorsque le rotor est sans charge, il tourne à la vitesse synchrone (la vitesse du champ tournant). Lorsqu'une charge est appliquée, le rotor ralentit, augmentant le glissement, ce qui à son tour élève le courant induit et le couple jusqu'à ce que le moteur atteigne son point de fonctionnement.
Vitesse maximale et vitesse synchrone
La vitesse synchrone (Ns) est donnée par :
Ns = 120·f / P
où f est la fréquence d'alimentation (Hz) et P est le nombre total de pôles. Pour une alimentation 60 Hz et un moteur à 6 pôles (trois paires de pôles), Ns égale 3600 tr/min. Réduire le nombre de pôles divise la vitesse par deux, tandis que doubler les pôles divise la vitesse synchrone par deux.
Caractéristiques couple et glissement
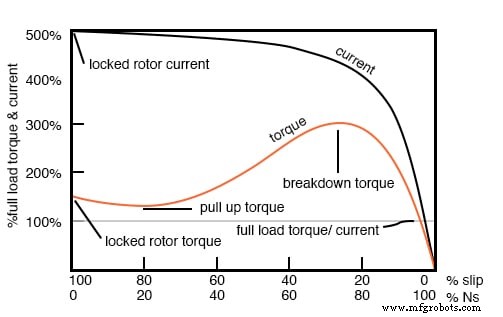
Au démarrage, le rotor est immobile et le champ du stator tourne à la vitesse synchrone. Le courant induit maximal résultant produit le couple de rotor bloqué (LRT), généralement 1,5 à 3,5 fois le couple à pleine charge (FLT). Le courant de rotor bloqué (LRC) correspondant peut atteindre 5 à 14 fois le courant à pleine charge (FLC).
À mesure que le rotor accélère, le glissement diminue, et la fréquence du rotor induite (fr) est :
fr = s · f
où s = (Ns – N) / Ns. Pour un glissement de 5 % sur une alimentation 50 Hz, fr n'est que de 2,5 Hz — reflétant la petite différence entre les vitesses du champ et du rotor.
Les courbes couple versus glissement montrent généralement un couple de crête (couple de rupture) à 80–100 % de la vitesse synchrone, avec le LRT se produisant à 0 % de glissement. Le fonctionnement continu est sûr en dessous du couple nominal ; le dépasser pendant de longues périodes peut endommager le moteur.
Classes de moteurs NEMA et IEC
Des classes de moteurs standard sont définies pour faire correspondre les courbes de couple avec des types de charge spécifiques. La National Electrical Manufacturers Association (NEMA) et la Commission Électrotechnique Internationale (IEC) fournissent des classes équivalentes :
- Classe B / IEC N — Défaut pour pompes, ventilateurs et machines-outils ; LRT 150–170 % FLT.
- Classe A — LRT et couple de décrochage plus élevés ; adaptés aux machines de moulage par injection.
- Classe C / IEC H — LRT 200 % FLT ; utilisés pour convoyeurs, concasseurs et compresseurs.
- Classe D — Couple de démarrage le plus élevé avec faible courant en raison du glissement élevé ; idéal pour applications à vitesse variable comme les ascenseurs.
- Classe E — Variante à rendement supérieur de la Classe B.
- Classe F — Faible LRC et couple de rupture ; meilleur pour charges à vitesse constante, facilement démarrables.
Excepté la Classe D, tous les moteurs fonctionnent à 5 % de glissement ou moins à pleine charge.
Facteur de puissance et rendement
Les grands moteurs à induction triphasés pleinement chargés et à haute vitesse peuvent atteindre des facteurs de puissance (FP) aussi élevés que 0,90. À ¾ de charge, le FP peut atteindre 0,92. Les petits moteurs à basse vitesse peuvent avoir un FP aussi bas que 0,50, avec des valeurs de démarrage entre 0,10 et 0,25.
Les tendances de rendement suivent la charge : les grands moteurs triphasés peuvent atteindre 95 % à pleine charge, tandis que 90 % est typique. Le rendement culmine près de 75 % du couple nominal, diminuant légèrement à 50 % et davantage à 25 %. Les moteurs sont souvent surdimensionnés pour garantir un démarrage et un fonctionnement fiables sur toutes les charges.
Les convertisseurs de phase statiques et les conceptions autodémarrantes permettent aux moteurs triphasés de fonctionner sur une alimentation monophasée, mais nécessitent un dimensionnement soigneux du condensateur et une gestion de la charge.
Moteurs à induction comme générateurs
Lorsqu'ils sont entraînés au-dessus de la vitesse synchrone — c'est-à-dire avec un glissement négatif — un moteur à induction devient un générateur à induction. Le rotor induit alors une tension de retour dans le stator, injectant de la puissance dans le réseau. Ce mode est idéal pour les éoliennes et autres entraînements à vitesse variable, offrant une protection de glissement inhérente et simplifiant le contrôle.
Cependant, les générateurs à induction nécessitent une alimentation 50 Hz ou 60 Hz vivante pour l'excitation et ne conviennent pas comme sources d'alimentation de secours autonomes.
Démarrage et contrôle de vitesse
Les grands moteurs peuvent tirer 500 à 1400 % du courant à pleine charge au démarrage, causant une chute de tension. Les démarreurs de moteur — soit des autotransformateurs, soit des dispositifs à semi-conducteurs — réduisent la tension initiale, limitant le courant à 200–500 % de la pleine charge. Pour les moteurs au-dessus de 50 kW, les démarreurs à commande de phase ou électroniques sont la norme.
Les variateurs de vitesse électroniques ajustent à la fois la fréquence et la tension, maintenant le couple tout en évitant la saturation magnétique. Les stratégies de contrôle incluent le scalaire, le vectoriel et le contrôle direct de couple, chacun offrant des degrés variables de précision et de complexité.
Enroulements de champ multiples et tension variable
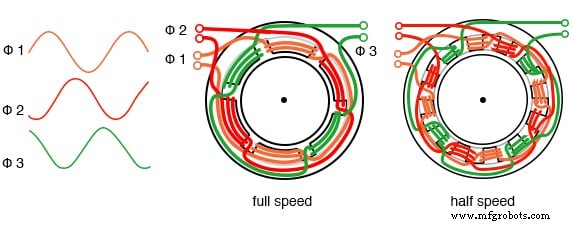
En incorporant plusieurs enroulements de pôles, un seul moteur peut fonctionner à des vitesses synchrone distinctes (par exemple, 1800 tr/min pour 4 pôles et 3600 tr/min pour 2 pôles). Le passage entre ces configurations est réalisé en réacheminant les enroulements du stator.
Pour les entraînements de ventilateurs et applications similaires, la réduction de la tension de ligne est un moyen simple de réduire la vitesse. Les variateurs modernes utilisent la modulation électronique pour varier la fréquence et la tension simultanément, offrant un contrôle de vitesse doux sans sacrifier le couple.
Moteurs à induction linéaires
Le dépliage du rotor et du stator circulaires transforme un moteur à induction conventionnel en moteur à induction linéaire (LIM). Les LIM offrent une accélération élevée et peuvent générer une lévitation magnétique, en faisant des candidats pour le transport à grande vitesse et les systèmes de lancement avancés. Bien que le coût reste élevé, les LIM sont prévus pour remplacer les catapultes à vapeur sur les futurs porte-avions navals.
Points clés à retenir
- Un moteur à induction polyphasé comporte des enroulements de stator laminés et un rotor à cage d'écureuil.
- Les moteurs triphasés s'autodémarrent, produisant du couple par le glissement du rotor.
- Les démarreurs de moteur réduisent le courant d'appel tout en préservant le couple de démarrage.
- Les moteurs triphasés peuvent fonctionner sur monophasé avec un convertisseur de phase statique.
- Les enroulements de champ multiples permettent des réglages de vitesse discrets.
- Les variateurs électroniques modernes offrent un contrôle de vitesse précis sur une large plage.
Ressources Connexes
Technologie industrielle
- Comprendre les moteurs à induction monophasés : types, fonctionnement et améliorations du rendement
- Comprendre les moteurs à collecteur à courant alternatif : conception, types et applications
- Prolonger la durée de vie des moteurs : conseils d'experts en maintenance
- Assurer la sécurité des moteurs électriques : phases clés et mesures de protection essentielles
- 4 types majeurs de défaillance bobinage moteurs CA et comment les prévenir
- Moteurs industriels : types, fonctions et applications
- Comprendre les moteurs BLDC : guide professionnel
- 5 raisons clés de défaillance des moteurs TEFC et comment les prévenir
- Assurer la performance optimale : guide d'expert pour la maintenance du moteur compresseur