



Moteurs à réluctance variable : types, fonctionnement et applications
Le moteur à réluctance variable fonctionne sur le principe qu'une pièce de fer non contrainte se déplace naturellement pour compléter un chemin de flux magnétique avec une réluctance minimale, l'équivalent magnétique de la résistance électrique.
Réluctance synchrone
Lorsque le champ tournant d'un grand moteur synchrone à pôles saillants est désactivé, il peut encore générer 10 à 15 % de son couple synchrone nominal. Ce couple résiduel provient de la réluctance variable autour du rotor pendant une révolution. Bien que non viable commercialement pour les grands moteurs, les conceptions à réluctance synchrone sont pratiques et rentables à plus petite échelle.
En ajoutant des créneaux correspondants au rotor sans conducteur d'un moteur à induction, on obtient un moteur à réluctance synchrone. Il démarre comme un moteur à induction mais se verrouille rapidement dans un couple synchrone de faible niveau entraîné par la réluctance changeante à mesure que les créneaux du stator et du rotor s'alignent.
De tels moteurs fournissent un couple synchrone modéré, mais souffrent d'un faible facteur de puissance, d'un couple de décrochage limité et d'un rendement réduit — des limitations qui ont persisté jusqu'à l'avènement de la commande de puissance par semi-conducteurs.
Réluctance commutée
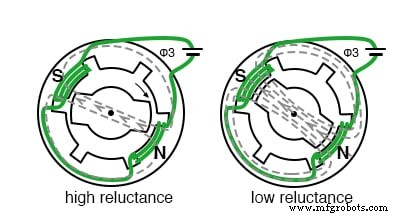
Un moteur à réluctance commutée (SRM) se compose d'un rotor en fer avec des pôles mais sans enroulements, associé à un stator multiphasé. Lorsqu'une paire de pôles du stator est alimentée, le rotor tourne vers le chemin de moindre réluctance magnétique, comme illustré ci-dessous.
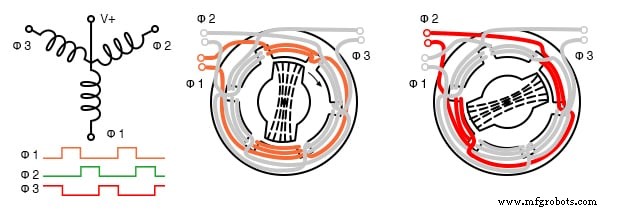
La commutation séquentielle des phases propulse le rotor pas à pas, suivant le flux magnétique qui cherche toujours le chemin de moindre réluctance. Le diagramme simplifié ci-dessous montre le mouvement du rotor et les formes d'onde associées.
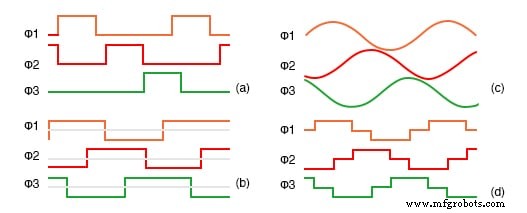
Si une extrémité de chaque enroulement triphasé est commune, le SRM peut être entraîné comme un moteur pas à pas : une séquence d'entraînement en vague tire chaque bobine à la masse à tour de rôle, faisant avancer le rotor par incréments de 60°. Plusieurs formes d'onde sont possibles : entraînement en vague unipolaire (a), pas complet bipolaire (b), approximation sinusoïdale 6 pas (c), et vraie onde sinusoïdale (d) générée par PWM.
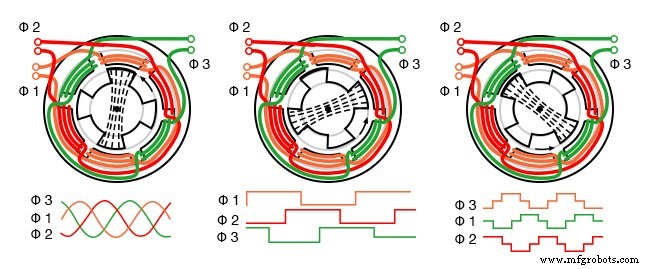
Le doublement du nombre de pôles du stator réduit la vitesse tout en augmentant le couple, obviant souvent le besoin de réduction d'engrenages. Lorsque le moteur est destiné à un pas à pas discret, à l'arrêt et au démarrage, on l'appelle moteur pas à pas à réluctance variable.
Moteur à réluctance variable à commande électronique
Bien que les SRM performent mal lorsqu'ils sont alimentés directement par le secteur, les microprocesseurs modernes et les drivers à semi-conducteurs leur permettent de devenir des solutions économiques et performantes pour les applications à grand volume.
La commutation séquentielle des bobines de champ génère un champ magnétique tournant qui entraîne le rotor de forme irrégulière le long du chemin de moindre réluctance. Cependant, la relation couple-courant est hautement non-linéaire, rendant un contrôle précis essentiel.
La conception à commande électronique ressemble à un moteur brushless DC mais sans rotor à aimant permanent, simplifiant la construction. Bien que le contrôleur soit plus complexe que pour un BLDC, il élimine les balais, collecteurs et enroulements de rotor, réduisant le coût de fabrication pour les grandes séries.
Un contrôle efficace nécessite une détection précise de la position du rotor — généralement via des encodeurs optiques ou magnétiques — ou la surveillance de la force contre-électromotrice. Un microprocesseur exécute alors des algorithmes de commutation sophistiqués, souvent dans une boucle d'asservissement, pour réguler le couple et la vitesse et minimiser le couple de ripple et le bruit audible.
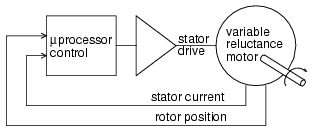
Comme le couple de ripple est minimisé, ces moteurs excellent dans le fonctionnement continu à haute vitesse. Ils sont déjà utilisés dans les ventilateurs d'aspirateurs écoénergétiques, les pompes industrielles et les moteurs de ventilateurs à haute vitesse, comme un ventilateur à 100 000 tr/min utilisé dans un aspirateur moderne.
Avantages
- Construction simple, sans balais — pas de collecteur, d'enroulements de rotor ou d'aimants permanents.
- Rendement et fiabilité élevés comparés aux moteurs AC ou DC conventionnels.
- Couple de démarrage robuste.
- Rentable pour les gros volumes de production.
- Excellentes performances à températures ambiantes élevées.
- Contrôle précis de la vitesse réalisable en fabrication de grande série.
Inconvénients
- Caractéristique couple-courant non-linéaire compliquant le contrôle.
- Commutation de phase précise requise pour supprimer le couple de ripple.
- Régulation du courant de phase essentielle pour un fonctionnement doux.
- Bruit acoustique et électrique potentiel.
- Non adapté à la production de faible volume en raison des besoins de contrôle complexes.
Technologie industrielle
- Comprendre les moteurs à induction monophasés : types, fonctionnement et améliorations du rendement
- Comprendre les moteurs à collecteur à courant alternatif : conception, types et applications
- Comment réparer un moteur DC CNC : guide d'expert
- Raspoulette : Prototype de système autonome de porte de poulailler à énergie solaire
- Dimensionnement moteur et système d'entraînement : éviter le sous- ou sur-dimensionnement pour une performance optimale
- Guide Étape par Étape pour l'Inspection et le Diagnostic des Problèmes de Moteurs CC
- Comprendre les moteurs linéaires : de l'énergie électrique au mouvement linéaire précis
- Servomoteurs expliqués : fonctionnement et importance
- Optimiser le contrôle de mouvement avec les moteurs servo sans carcasse Parker série K