



Voiture robot intelligente Bolt IoT – Arduino UNO et pilote moteur L298
Composants et fournitures
| Module WiFi Bolt IoT | × | 1 |
| Arduino UNO | × | 1 |
| Pilote moteur double pont en H L298 (SparkFun) | × | 1 |
| Fils de connexion (genériques) | × | 1 |
| Capteur de proximité | × | 1 |
| Kit robotique de base | × | 1 |
| Adaptateur d'alimentation | × | 1 |
Applications et services en ligne
- Bolt Cloud – Plateforme cloud pour module Bolt
- Arduino IDE – Environnement de développement
À propos de ce projet
Avertissement :
Aucun composant électronique n'a été endommagé lors de la réalisation de ce projet.
Acte 1 : Un beau jour...
Nous travaillions depuis le matin et avions encore beaucoup de documentation et de tests de code à faire, mais nous avions désespérément besoin d'une pause. Jouer au baby-foot n'était pas idéal car cela nous aurait sortis de notre « zone de travail ». Pour garder notre calme, nous avons réfléchi à ce que nous pourrions faire qui nous détendrait mais nous garderait dans cette « zone de travail ». C'est alors que notre manager a suggéré : « Pourquoi ne feriez-vous pas un petit projet et le mettriez-vous sur Hackster ? » Bonne idée, Pranav.
Nous avons donc décidé de réaliser un robot RC contrôlé par Internet avec une petite fonctionnalité bonus (que nous révélerons plus tard car le suspense est important).

Nous étions motivés et nous sommes précipités vers le magasin de matériel interne.
Acte 2 : La forêt du matériel
Nous arrivons au magasin, rempli de kits et composants qui font briller les yeux de convoitise, vos mains seront attirées vers eux et avant de vous en rendre compte, vous serez en train de souder des pièces pour faire une calculatrice 8 bits. Mais nous sommes restés concentrés et n'avons pas laissé ces distractions nous tenter, nous avons juste pris ce dont nous avions besoin (vous devriez faire de même).
- Module WiFi Bolt
- Kit robotique de base
- Arduino UNO ou Boltduino
- Module pilote moteur L298N
- Capteur de proximité
- Fils de connexion
- Adaptateur d'alimentation
Acte 3 : La forge
Nous sommes revenus sains et saufs de la Forêt du Matériel avec toutes les pièces nécessaires. Il était temps pour Devashish, le Grand Seigneur du Matériel, de faire sa magie et d'assembler ce petit robot.

Voici comment il a procédé.
Assemblage du matériel
- Fixez la roue pivotante à l'avant central du châssis comme indiqué.
- Assemblez le châssis de la voiture robotique et fixez les deux moteurs à courant continu à l'aide des écrous et boulons fournis avec les roues.
- NOTE : Soudez les fils aux bornes du moteur avant de le fixer au châssis.
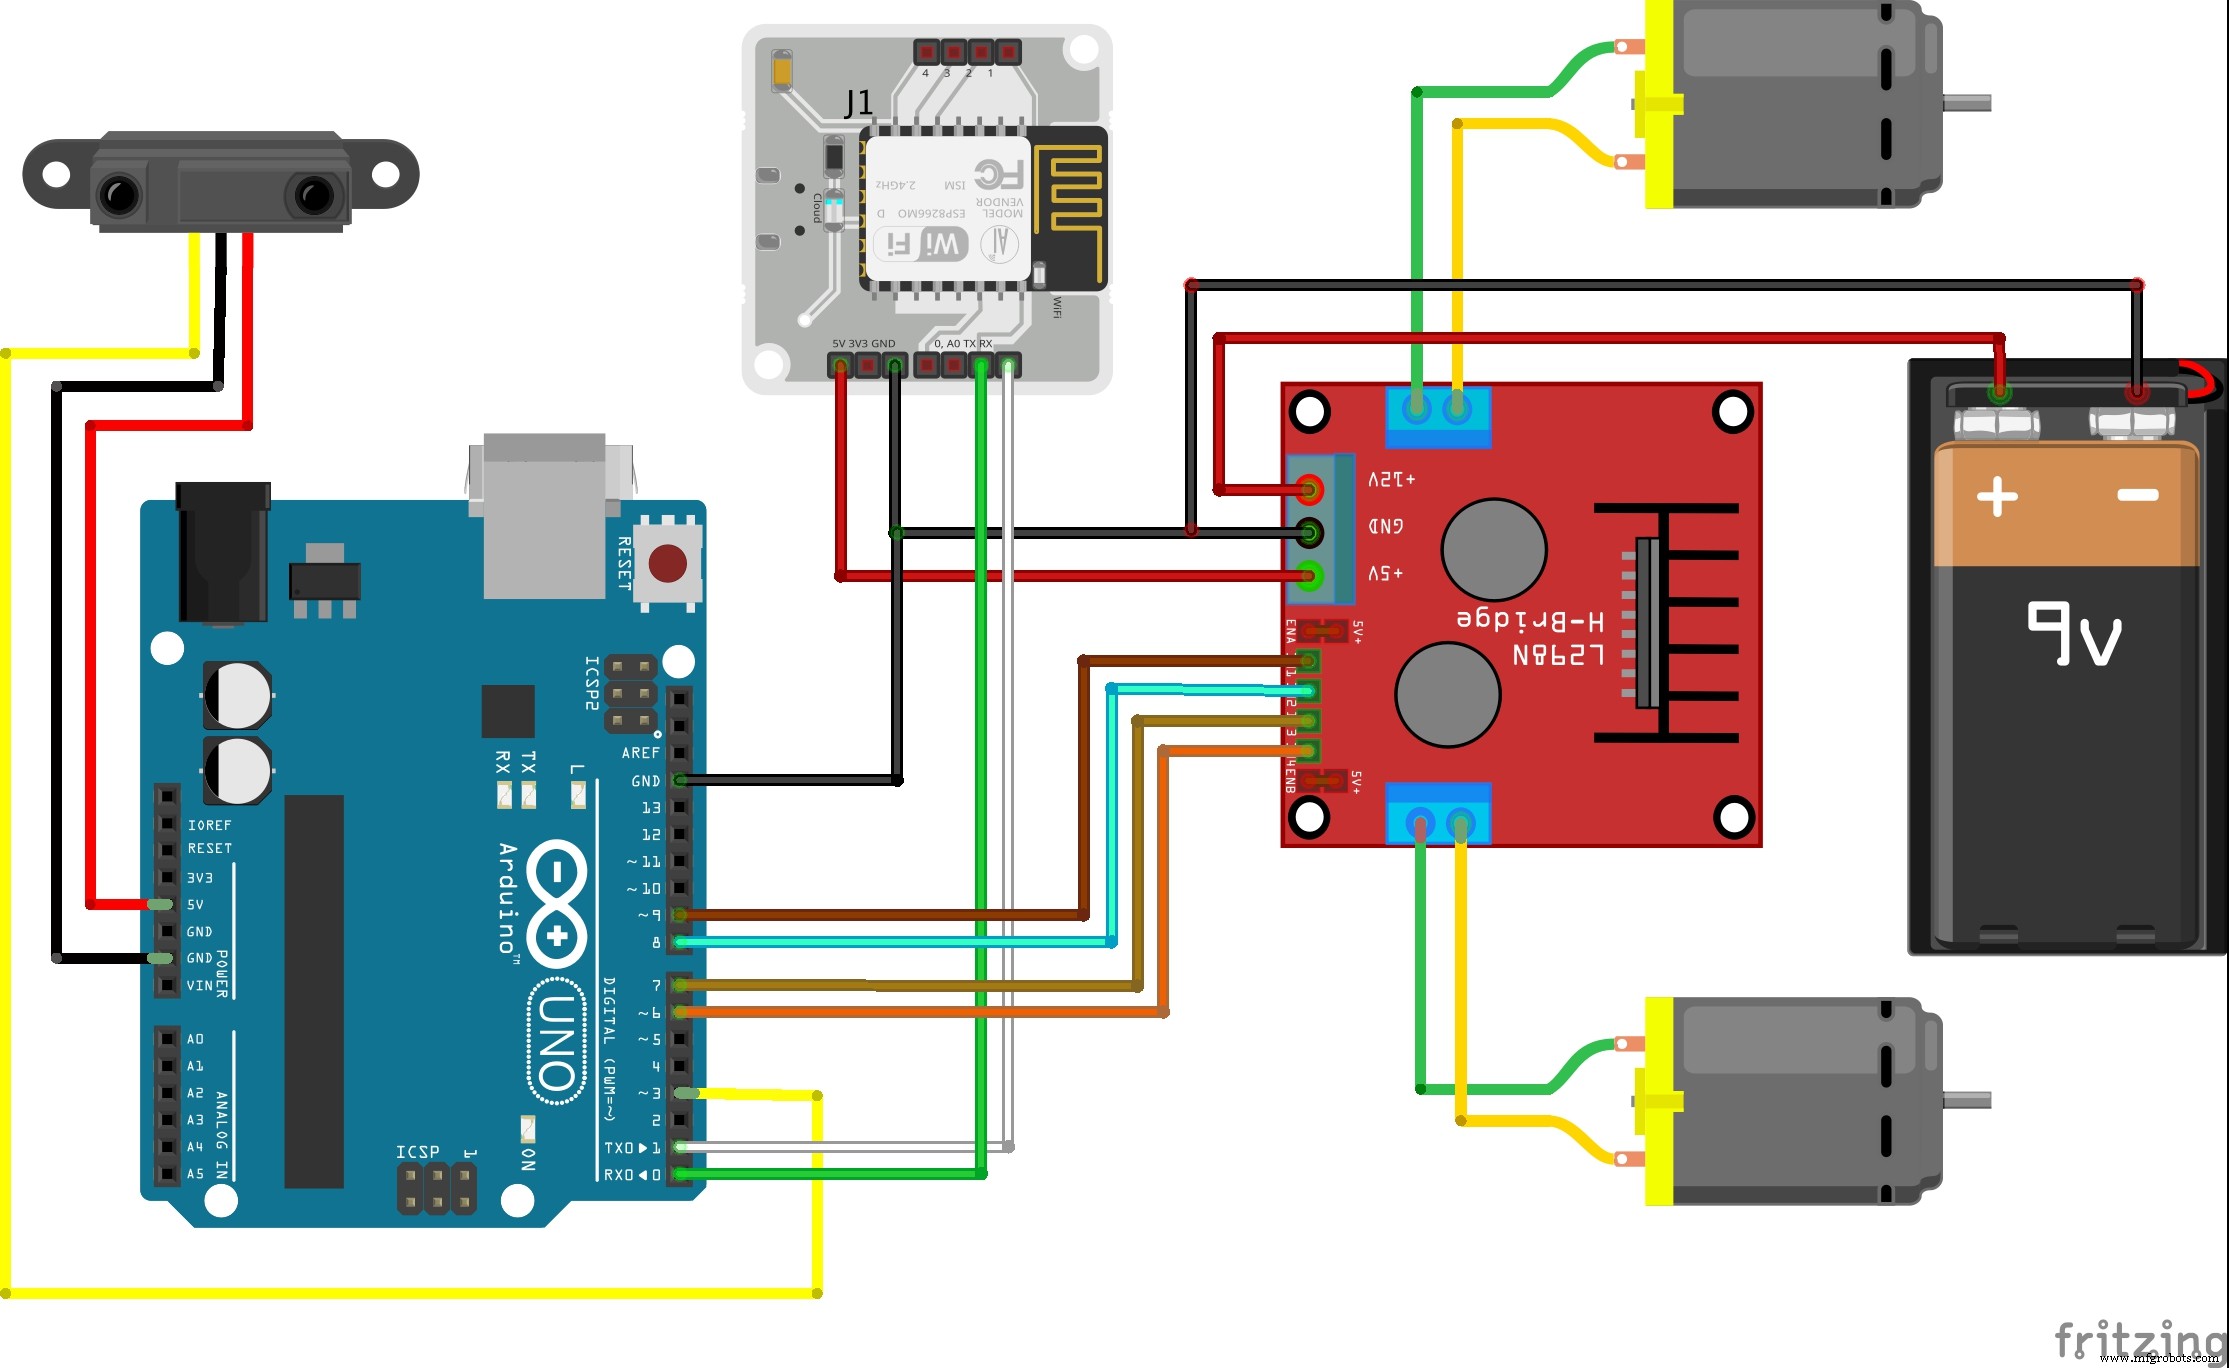
- Connectez maintenant les bornes du moteur au module pilote moteur L298N comme indiqué ci-dessous.
- NOTE : Connectez les deux bornes du moteur du même côté du module pilote.
- Connectez la broche 5 V et GND du module pilote aux broches 5 V et GND de l'Arduino respectivement.
- Connectez les broches 5 V, GND, Tx et Rx du Bolt aux broches 5 V, GND, Rx et Tx de l'Arduino respectivement. Pour le Boltduino, insérez le module Bolt dans l'emplacement prévu.
- Connectez les quatre bornes d'entrée (IN1, IN2, IN3, IN4) aux broches 6, 7, 8 et 9 respectivement.
- Connectez les broches 5 V, GND et OUT du capteur de proximité aux broches 5 V, GND et 3 de l'Arduino respectivement.


NOTE : Pour toute aide supplémentaire, consultez les schématiques ci-dessous.
Connexion du Bolt au Cloud
Après l'assemblage du matériel, enregistrez et connectez le module Bolt au Bolt Cloud. En savoir plus sur l'enregistrement et la connexion du Bolt au cloud.
Acte 4 : Et puis il y eut la connectivité
Le Grand Seigneur du Matériel a fait appel à l'Assassin du Fourneau du Code (c'est-à-dire moi).

Il a été chargé de donner vie à ce robot avec son code et de le connecter au Cloud. Suivez ses pas pour faire fonctionner votre robot également.
Étape 1 : Obtenir le code
Récupérez le code depuis le dépôt GitHub du projet. Téléchargez un fichier .zip ou clonez-le sur votre système, comme vous préférez.
Étape 2 : Travailler avec le code
Il y a deux parties de code :
- Un dossier nommé app
- À l'intérieur, deux fichiers : i. controller.html ii. controller.js. Nous en parlerons plus tard.
- Puis il y a le firmware pour votre Arduino dans un fichier nommé Bolt_Robot_Car.ino. Ce sera flashé/téléversé sur votre Arduino.
Étape 3 : Configuration de l'Arduino
Une fois le matériel assemblé et le Bolt connecté au cloud, téléversez le firmware présent dans le fichier Bolt_Robot_Car.ino sur votre Arduino. Pour savoir comment configurer l'IDE Arduino et téléverser un code, suivez ce lien.
Étape 4 : L'application contrôleur
Double-cliquez sur le fichier controller.html et vous devriez voir la page web suivante.

Entrez maintenant votre Clé API et ID de périphérique dans leurs champs respectifs, et cliquez sur SOUMETTRE. Vous pouvez obtenir votre Clé API et ID de périphérique depuis votre tableau de bord Bolt Cloud.
Après cela, vous pouvez utiliser les boutons de contrôle pour commander le mouvement de votre robot. Les pressions sur les boutons déclenchent des fonctions JavaScript spécifiques (voir le fichier controller.js) pour envoyer des commandes au Bolt Cloud puis à votre module WiFi Bolt. Vous avez maintenant un bot RC, faites-en ce que vous voulez. Il y a plusieurs choses possibles : vous pouvez y attacher quelques capteurs, le rendre autonome ou ce que vous souhaitez. Et si vous faites une erreur, ne vous inquiétez pas, nous les natifs du Pays des Makers sommes là pour vous aider à tout moment.
Acte 5 : Easter Eggs
Je sais que certains d'entre vous pourraient penser : « Hé, vous avez dit qu'il y avait une fonctionnalité bonus, où est-elle ? » Ne vous inquiétez pas, nous ne vous laissons pas tomber, mais il y a de fortes chances que vous ayez déjà remarqué la fonctionnalité dans Acte 3 : La Forge si ce n'est pas le cas, jetez-y un autre coup d'œil. Mais bon, qui a ce genre de temps ? En résumé : votre robot s'arrêtera automatiquement s'il rencontre un obstacle ou un blocage sur son chemin pour que vous ne finissiez pas par l'écraser contre un mur. Voici la fin de cette histoire, jetez un œil à cette vidéo pour voir le tutoriel vidéo de ce projet.
Démonstration :
Code
BoltBot
https://github.com/vimalsheoran/BoltBot
Schématiques
Processus de fabrication
- Composants Clés de la Voiture & Comment Ils Assurent un Fonctionnement Fluide
- Construire un robot Raspberry Pi piloté par Bluetooth avec retour audio
- Robot à commande gestuelle piloté par Raspberry Pi
- Construire un robot piloté Wi‑Fi avec Raspberry Pi & Smartphone Android
- Construire un robot piloté par la parole avec Windows 10 IoT Core sur Raspberry Pi 2
- Construire un robot Raspberry Pi piloté Wi-Fi avec Python – Guide pas à pas
- ROObockey : Robot de hockey sur rue télécommandé à visée assistée de précision
- Transformez une vieille voiture RC en véhicule piloté au joystick avec Arduino
- Robot commandé par la voix avec Arduino Nano et Bluetooth