



Voiture Bluetooth DIY : Véhicule télécommandé Arduino
Composants et fournitures
| Composant | Quantité |
|---|---|
| Arduino UNO | 1 |
| Moteur DC 12 V 200 tr/min | 2 |
| Shield pilote moteur L293D pour Arduino Uno | 1 |
| Module Bluetooth HC-05 | 1 |
| Plaque d'essai (breadboard) | 1 |
| Fils de câblage (jumper wires) | 1 lot |
Applications et services en ligne
À propos de ce projet
Bonjour ! Tout ce qui se contrôle est passionnant. L'automatisation et la robotique nous fascinent car nous aimons contrôler notre environnement. Ce tutoriel vous apprend à construire votre propre voiture commandée par Bluetooth. C'est parti !
Nous utilisons le module Bluetooth HC-05 pour recevoir les commandes. Une application Android tierce (télécharger ici) enverra les paquets de commande au module Bluetooth.
Construction du matériel
Châssis de la voiture
Voiture à deux moteurs. J'ai utilisé deux moteurs DC 12 V 200 tr/min. Vous pouvez utiliser un châssis tout fait. J'ai découpé une plaque PVC comme châssis.


La structure de base est prête. Vous pouvez adapter le design, mais gardez le poids minimal (conception deux moteurs).
Circuit
Suivez le schéma pour les connexions. Voici le résultat une fois tout branché :


Alimentation
Point crucial. L'Arduino est alimenté par une power bank 5 V. Mais les moteurs 12 V ont besoin d'une source séparée. J'ai mis deux piles 9 V en série (18 V), mais elles ne fournissaient pas assez de courant → moteurs très lents. Recommandation : utilisez une vraie batterie 12 V (type LiPo ou plomb) capable de délivrer le courant nécessaire.
Code
Le sens de rotation des moteurs détermine la direction de la voiture :
- Avant : Les deux moteurs tournent en avant
- Arrière : Les deux moteurs tournent en arrière
- Gauche : Moteur gauche arrière, moteur droit avant
- Droite : Moteur gauche avant, moteur droit arrière
- Stop : Les deux moteurs arrêtés
void forward() {
  motor1.run(FORWARD);
  motor2.run(FORWARD);
}
void backward() {
  motor1.run(BACKWARD);
  motor2.run(BACKWARD);
}
void left() {
  motor1.run(BACKWARD);
  motor2.run(FORWARD);
}
void right() {
  motor1.run(FORWARD);
  motor2.run(BACKWARD);
}
void Stop() {
  motor1.run(RELEASE);
  motor2.run(RELEASE);
}
Voilà !
- Téléversez le code sur l'Arduino.
- Faites les connexions.
- Lancez l'application Android.
- Connectez votre téléphone à la voiture via Bluetooth.
Notre magnifique résultat !


J'espère que ce tutoriel vous a plu. Suggestions bienvenues en commentaires !
Code
Code complet (C/C++)
#include <AFMotor.h>
AF_DCMotor motor1(1); // motor1 = moteur gauche
AF_DCMotor motor2(2); // motor2 = moteur droit
int val;

void setup() {
  Serial.begin(9600);
  motor1.setSpeed(255); // vitesse max
  motor2.setSpeed(255);
  Stop();
}

void loop() {
  val = Serial.read(); // lecture Bluetooth via port série
  if(val == '1') forward();    // avant
  if(val == '2') backward();   // arrière
  if(val == '3') left();       // gauche
  if(val == '4') right();      // droite
  if(val == '5') Stop();       // stop
}

void forward() {
  motor1.run(FORWARD);
  motor2.run(FORWARD);
}
void backward() {
  motor1.run(BACKWARD);
  motor2.run(BACKWARD);
}
void left() {
  motor1.run(BACKWARD);
  motor2.run(FORWARD);
}
void right() {
  motor1.run(FORWARD);
  motor2.run(BACKWARD);
}
void Stop() {
  motor1.run(RELEASE);
  motor2.run(RELEASE);
}
Schémas
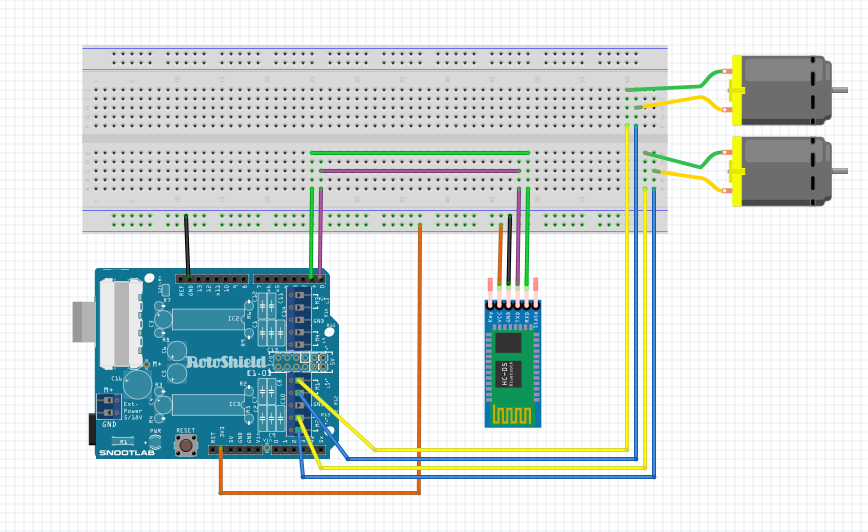
Processus de fabrication
- Construire un robot Raspberry Pi piloté par Bluetooth avec retour audio
- Transformez votre voiture RC en véhicule piloté par Bluetooth
- Transformez une vieille voiture RC en véhicule piloté au joystick avec Arduino
- Contrôler une LED par Bluetooth avec Arduino et MIT App Inventor
- Calculatrice basique Arduino UNO - Projet facile pour débutants
- Robot commandé par la voix avec Arduino Nano et Bluetooth
- Construire un affichage à persistance rétinienne portable avec Arduino UNO et ATtiny85
- Appareils électroménagers à commande vocale : contrôle Bluetooth avec Google Assistant
- Wi-Servo : Contrôlez des servomoteurs via Wi-Fi depuis un navigateur Web