



Transformez votre voiture RC en véhicule piloté par Bluetooth
Composants et fournitures
 |
|
× | 1 | |||
 |
|
× | 1 |
Outils et machines nécessaires
 |
|
Applications et services en ligne
|
|
À propos de ce projet
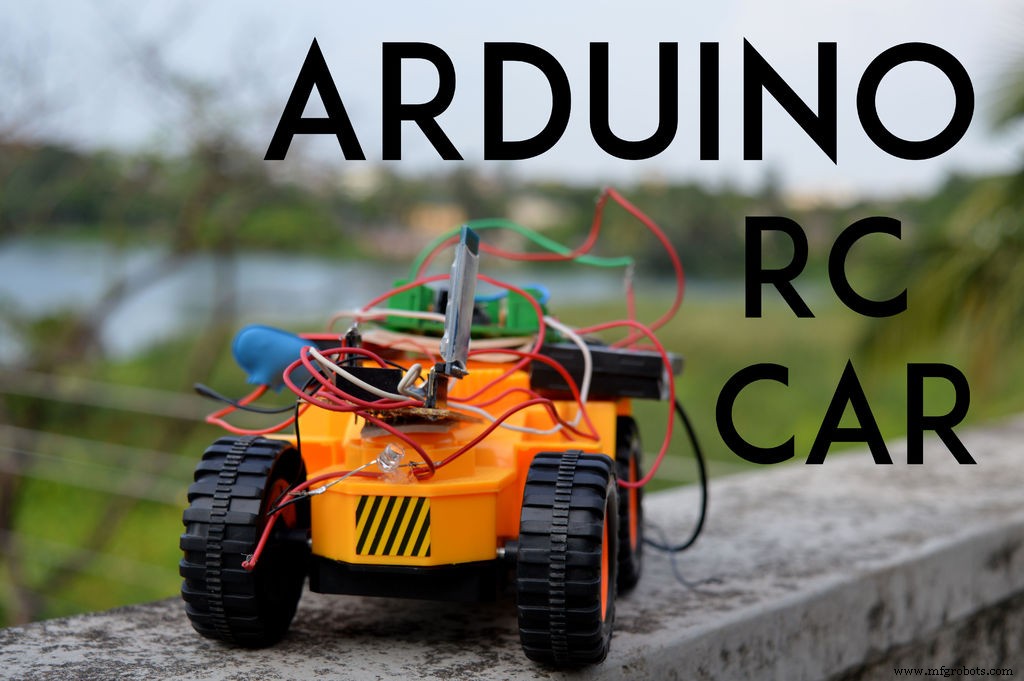


Les voitures RC sont vraiment amusantes à hacker et elles fournissent de bons châssis à bas prix pour faire des robots, mais en choisir une parmi des millions de types est un casse-tête. Mon petit frère a eu son anniversaire récemment et je voulais lui donner quelque chose de vraiment cool, j'ai fini par lui donner cette voiture RC. Le hack de voiture RC est facile et dur à la fois, à cause des différentes façons dont les voitures RC sont faites, il n'y a pas de façon facile et définie de hacker la voiture, mais ce hack est universel. J'essaierai aussi de couvrir les bases sur toutes les pièces et la théorie derrière chaque module. Nous avons utilisé un module mais vous êtes encouragés à faire votre propre circuit, sauf le Pro Mini.
J'étais vraiment mal à l'aise avec le Pro Mini car il était trop petit mais c'était amusant.
Regardez la vidéo et assurez-vous de vous abonner pour les vidéos à venir.
Étape 1 : Choisir le bon châssis
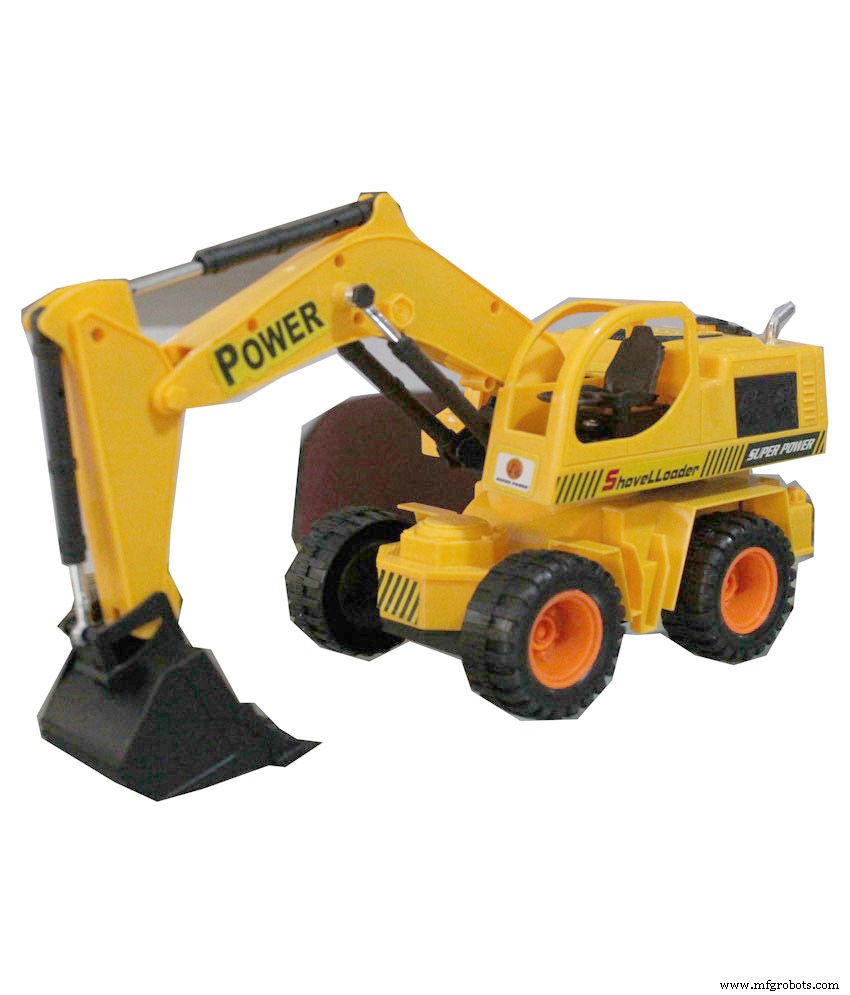


Liste des pièces
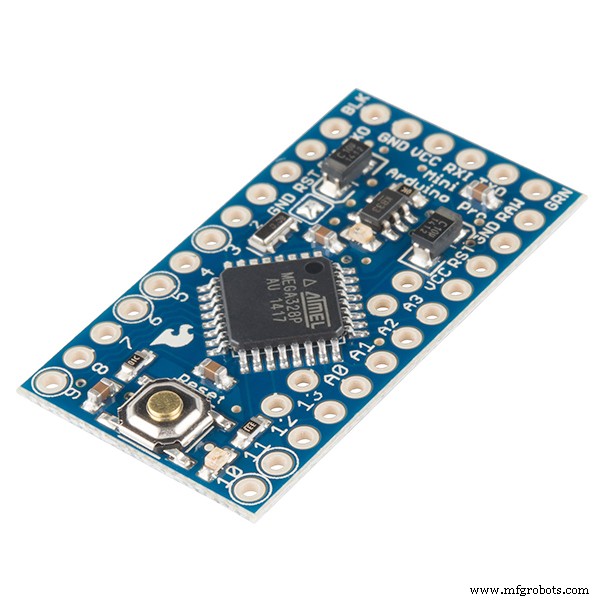
- ProMini
- Module L293D
- HC-05
- Voiture RC
Choisir le bon châssis
Choisir le châssis est une question de mécanisme d'entraînement, il y en a beaucoup.
Parlons des deux mécanismes les plus populaires.
Entraînement différentiel — Qu'est-ce que c'est ?
Le terme différentiel signifie différence entre deux entités, en robotique c'est juste la différence de vitesse entre deux moteurs. Basée sur cette différence de vitesse, un robot peut être déplacé dans n'importe quelle direction sur un plan 2D.
Quand deux moteurs sont connectés à des roues sur une ligne, opposés l'un à l'autre (comme une paire de roues connectées à un seul arbre), la vitesse à laquelle chaque moteur tourne détermine la direction du mouvement. Quand les deux roues tournent à la même vitesse, la différence entre les moteurs est zéro. Cela fait avancer le robot en ligne droite. Le robot peut aller en arrière si le sens de rotation des deux moteurs est inversé. Ce sera encore une ligne droite si la différence de vitesse est zéro. Maintenant, changer la vitesse de l'un des moteurs résultera en un mouvement dans une direction s'éloignant de la ligne droite. Par exemple, réduire la vitesse du moteur droit résultera en une différence de vitesse et donc un changement de direction. La force résultante fait tourner le robot à droite. Ce changement de direction peut être contrôlé à l'angle requis en réduisant davantage la vitesse du moteur. Plus le moteur droit est lent, plus le virage à droite est serré. C'est exactement la même chose pour le virage à gauche.
En conclusion : Moteur droit plus lent = virage à droite plus serré. Moteur gauche plus lent = virage à gauche plus serré. Voici des scénarios expliquant le fonctionnement de l'entraînement différentiel. M1 et M2 sont les moteurs qui entraînent les roues gauche et droite respectivement.
Entraînement de type direction (Steer Type Drive)
Qu'est-ce que l'entraînement de type direction ?
L'entraînement type voiture est le plus courant dans le monde réel mais pas dans le monde robotique. Il est caractérisé par une paire de roues motrices et une paire séparée de roues directrices. La translation et la rotation sont indépendantes l'une de l'autre. Mais translation et rotation sont liées, donc ce système fait face à de sévères problèmes de planification de chemin. Quatre roues sont plus efficaces comparé à trois ou deux roues. Les deux premières des quatre roues peuvent être utilisées pour diriger et les deux suivantes pour entraîner le robot. L'équilibrage d'un robot à quatre roues n'est jamais un problème. La plupart des voitures quotidiennes sont à quatre roues et l'exemple suffit à prouver son existence et ses capacités.
Inconvénients de l'entraînement type voiture : Le mécanisme de direction doit être contrôlé avec précision. Une légère inexactitude peut causer de grosses erreurs d'odométrie. Le système est Non-Holonome donc la planification de chemin est extrêmement difficile et imprécise. Il n'y a pas d'actionneurs directionnels directs.
Donc il vaut mieux utiliser l'entraînement différentiel pour sa simplicité et facilité d'utilisation.
Étape 2 : Contrôler les moteurs


Pour contrôler le moteur, nous avons besoin de quelque chose appelé driver de moteur.
Qu'est-ce qu'un Driver de Moteur ?
Un driver de moteur est un petit amplificateur de courant ; la fonction des drivers de moteur est de prendre un signal de contrôle à faible courant et de le transformer en un signal à plus fort courant qui peut entraîner un moteur.
Il y a beaucoup de drivers de moteur, j'utilise le module driver L293D.
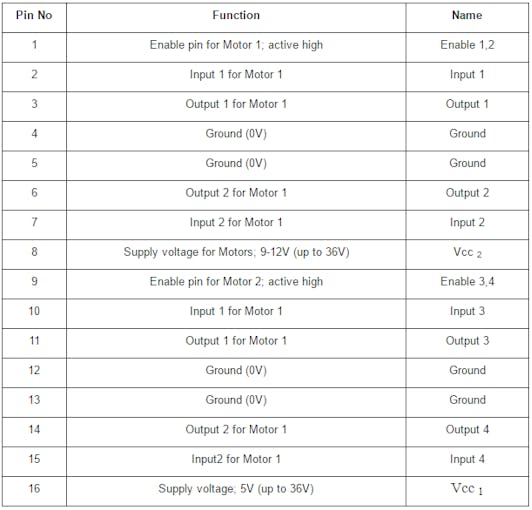
Le L293D est un circuit intégré driver de moteur utilisé pour faire tourner des moteurs DC dans les deux sens. C'est un CI 16 broches qui peut contrôler un ensemble de deux moteurs DC simultanément. Le L293D utilise 5V pour sa propre alimentation et une source d'alimentation externe est nécessaire pour entraîner les moteurs, jusqu'à 36V et 600mA. Le L293D fonctionne sur le concept de pont en H typique, un circuit qui permet au haut voltage de circuler dans les deux sens. Dans un seul CI L293D, il y a deux circuits pont en H qui peuvent faire tourner deux moteurs DC indépendamment.
Description des broches du L293D
1 Enable pin pour Moteur 1 ; actif haut Enable 1,2
2 Input 1 pour Moteur 1 Input 1
3 Output 1 pour Moteur 1 Output 1
4 Ground (0V) Ground
5 Ground (0V) Ground
6 Output 2 pour Moteur 1 Output 2
7 Input 2 pour Moteur 1 Input 2
8 Tension d'alimentation pour Moteurs ; 9-12V (jusqu'à 36V) Vcc 2
9 Enable pin pour Moteur 2 ; actif haut Enable 3,4
10 Input 1 pour Moteur 1 Input 3
11 Output 1 pour Moteur 1 Output 3
12 Ground (0V) Ground
13 Ground (0V) Ground
14 Output 2 pour Moteur 1 Output 4
15 Input 2 pour Moteur 1 Input 4
16 Tension d'alimentation ; 5V (jusqu'à 36V) Vcc 1
Étape 3 : À propos de l'App
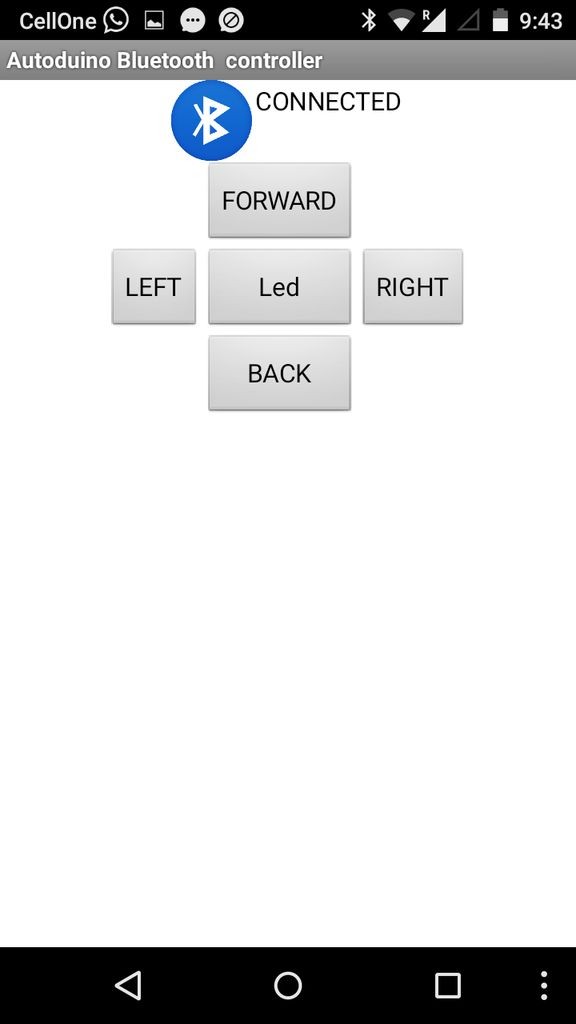


Il y a beaucoup d'apps pour contrôler, j'en ai fait une. La logique est très simple : tous les boutons envoient un caractère quand pressé via Bluetooth et l'Arduino le traite.
Fonctions des caractères
X État nul
F Mouvement avant
B Mouvement arrière
L Tourner à gauche
R Tourner à droite
Étape 4 : Connexion de toutes les pièces
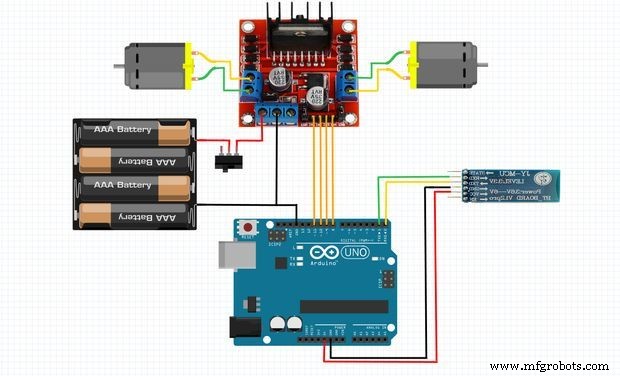


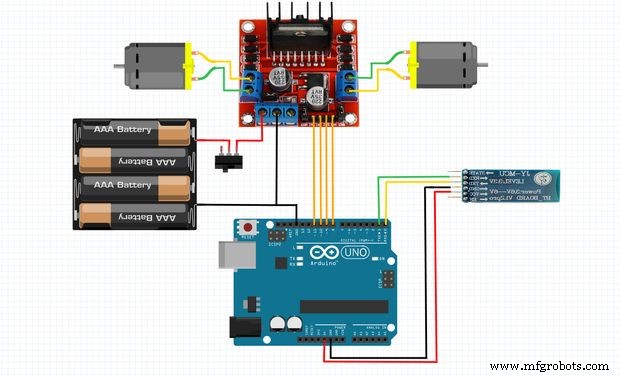
Les connexions sont simples
Voici les connexions comme suit
Le Module Bluetooth
HC-05 Arduino
Vcc 5V
Gnd Gnd
Rx Tx
Tx Rx
Le Driver Moteur
Driver Moteur Arduino
pin 2 8
pin 7 7
pin 10 6
pin 4 9
pin 3 et 6 Moteur 1
pin 11 et pin 14 Moteur 2
pin 1 5V
pin 9 5V
Étape 5 : Codage
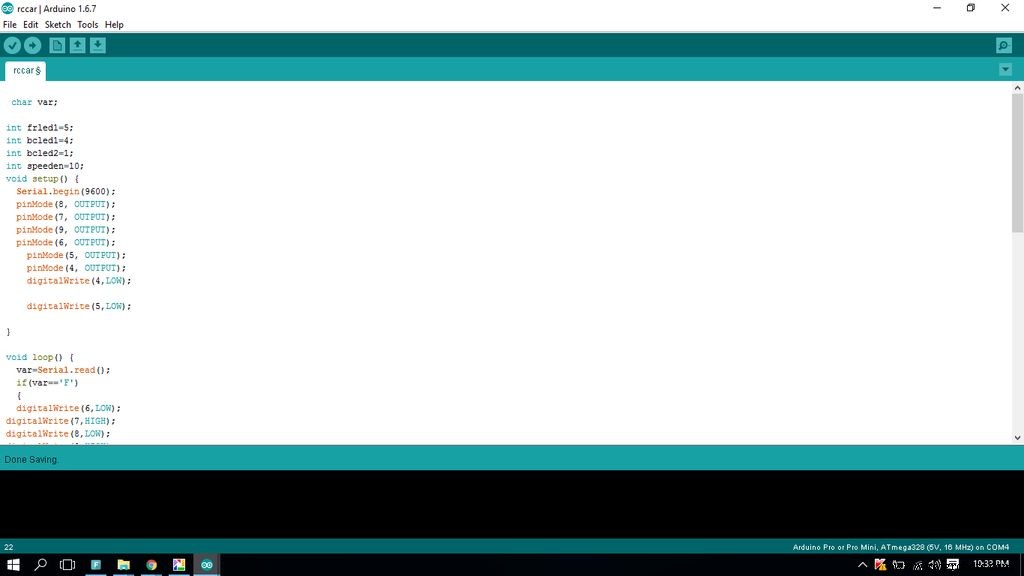


void setup() { Serial.begin(9600); pinMode(8, OUTPUT); pinMode(7, OUTPUT); pinMode(9, OUTPUT); pinMode(6, OUTPUT); pinMode(5, OUTPUT); pinMode(4, OUTPUT); digitalWrite(4,LOW); digitalWrite(5,LOW); } // the loop function runs over and over again forever void loop() { var=Serial.read(); if(var=='F') { digitalWrite(6,LOW); digitalWrite(7,HIGH); digitalWrite(8,LOW); digitalWrite(9,HIGH); } if(var=='H') { digitalWrite(frled1,HIGH); } if(var=='B') { analogWrite(speeden,150); digitalWrite(6,HIGH); digitalWrite(7,LOW); digitalWrite(8,HIGH); digitalWrite(9,LOW); digitalWrite(bcled1,HIGH); } if(var=='X') {digitalWrite(9,LOW); digitalWrite(8,LOW); digitalWrite(7,LOW); digitalWrite(6,LOW); digitalWrite(frled1,LOW); digitalWrite(bcled1,LOW ); } if(var=='L') {digitalWrite(6,LOW); digitalWrite(7,LOW); digitalWrite(8,HIGH); digitalWrite(9,LOW); } if(var=='R') {digitalWrite(6,HIGH); digitalWrite(7,LOW); digitalWrite(8,LOW); digitalWrite(9,LOW);; } } J'espère que vous apprécierez faire ce projet autant que moi. Je posterai bientôt d'autres projets cool, alors suivez-moi pour avoir toutes les mises à jour. Aimez aussi ma page https://www.facebook.com/makewithRex/
F09ZCJSIP2UG2XP.inoCode
- Extrait de code #1
Extrait de code #1 Texte brut
void setup() { Serial.begin(9600); pinMode(8, OUTPUT); pinMode(7, OUTPUT); pinMode(9, OUTPUT); pinMode(6, OUTPUT); pinMode(5, OUTPUT); pinMode(4, OUTPUT); digitalWrite(4,LOW); digitalWrite(5,LOW); } // the loop function runs over and over again forever void loop() { var=Serial.read(); if(var=='F') { digitalWrite(6,LOW); digitalWrite(7,HIGH); digitalWrite(8,LOW); digitalWrite(9,HIGH); } if(var=='H') { digitalWrite(frled1,HIGH); } if(var=='B') { analogWrite(speeden,150); digitalWrite(6,HIGH); digitalWrite(7,LOW); digitalWrite(8,HIGH); digitalWrite(9,LOW); digitalWrite(bcled1,HIGH); } if(var=='X') {digitalWrite(9,LOW); digitalWrite(8,LOW); digitalWrite(7,LOW); digitalWrite(6,LOW); digitalWrite(frled1,LOW); digitalWrite(bcled1,LOW ); } if(var=='L') {digitalWrite(6,LOW); digitalWrite(7,LOW); digitalWrite(8,HIGH); digitalWrite(9,LOW); } if(var=='R') {digitalWrite(6,HIGH); digitalWrite(7,LOW); digitalWrite(8,LOW); digitalWrite(9,LOW);; } }
Schémas
Processus de fabrication
- Constructeurs C# : Types, exemples et patterns avancés
- Suivre l'exercice quotidien de votre hamster avec un tracker de fitness Raspberry Pi
- Comment les smartphones façonnent l'avenir des voitures connectées
- Transformez votre chaîne d'approvisionnement en une centrale de profits
- Du concept à la réalité : transformer des designs créatifs en produits tangibles
- Guide rapide : réparez votre climatisation auto en 5 étapes simples
- Choisir le bon turbocompresseur pour votre voiture : guide pratique
- Guide étape par étape pour réparer la poignée de porte de votre voiture
- Comment recharger la climatisation de votre voiture : guide étape par étape