



Robot Contrôlé par Gestes : Projet Arduino UNO Mains Libres
Composants et Fournitures
| Composant | Quantité | Remarques |
|---|---|---|
| Arduino UNO | 1 | Cerveau émetteur (télécommande) |
| Accéléromètre ADXL335 (SparkFun Triple Axis) | 1 | Détection gestes 3 axes (X,Y,Z) |
| Module RF 434 MHz | 1 | Émetteur/récepteur radio |
| Encodeur HT12E | 1 | Émetteur : encode données 4 bits |
| Décodeur HT12D | 1 | Récepteur : décode données 4 bits |
| Double Pont-H L298 (SparkFun) | 1 | Pilote moteurs DC côté récepteur |
| PCB Prototypage | 1 | Circuit récepteur permanent |
| Régulateur Linéaire 7805 | 2 | Alimentation 5V (émetteur + récepteur) |
| Moteur DC (standard) | 1 | Moteur robot (récepteur) |
Applications
- Arduino IDE – Programmation émetteur
À Propos du Projet
MISE À JOUR : Version améliorée disponible ici
Introduction
Contrôler tout par gestes de la main : assis, on commande comme un chef ! Ce robot DIY suit les commandes gestuelles. C'est une évolution de mon précédent projet « Voiture RC avec module RF ». Architecture similaire : émetteur (télécommande) et récepteur (robot). Le récepteur est quasi identique ; l'émetteur ajoute un accéléromètre et programmation Arduino.
Robot en Action
Vidéo démonstration disponible sur la page projet.
Qu'est-ce qu'un Accéléromètre (ADXL335) ?
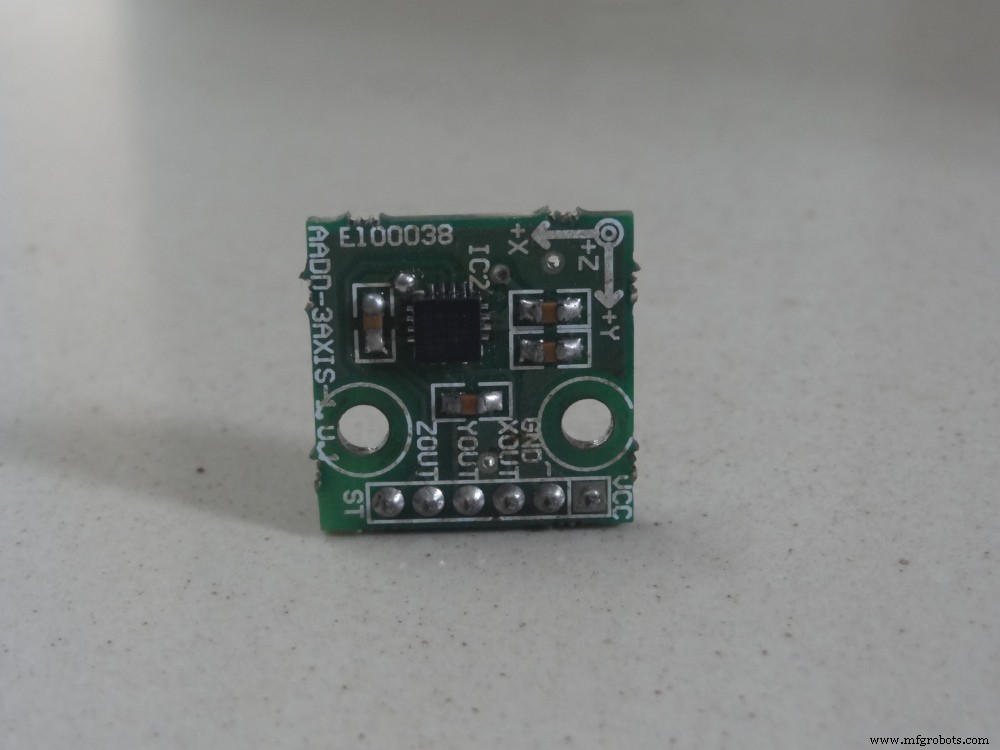
Capteur mesurant l'accélération sur 3 axes (X, Y, Z). Présent dans quasi tous smartphones (jeux de type Temple Run : inclinaison téléphone = déplacement personnage). Le gyroscope (autre capteur) n'est pas utilisé ici.
Fonctionnement & Reconnaissance Gestes
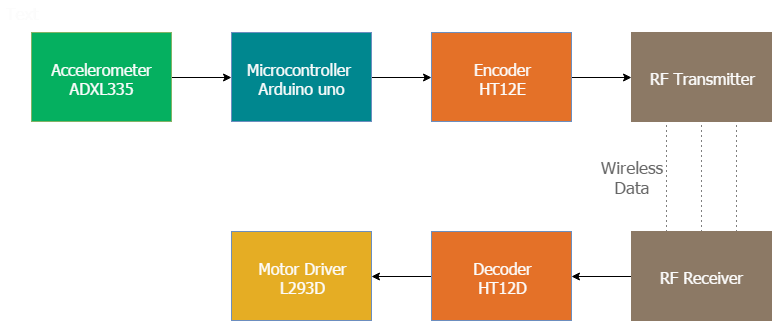
- Accéléromètre lit coordonnées X,Y,Z lors gestes main (Z ignoré).
- Arduino Uno (ATmega32) analyse valeurs X,Y.
- Arduino envoie code 4 bits à l'encodeur HT12E.
- HT12E → module RF TX → ondes radio.
- Module RF RX → décodeur HT12D → pilote moteur L298.
- L298 commande les 2 moteurs DC selon code reçu.
Alimentation : Deux Circuits Séparés
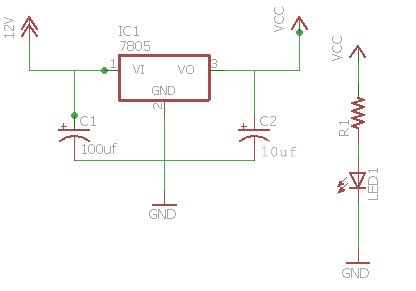
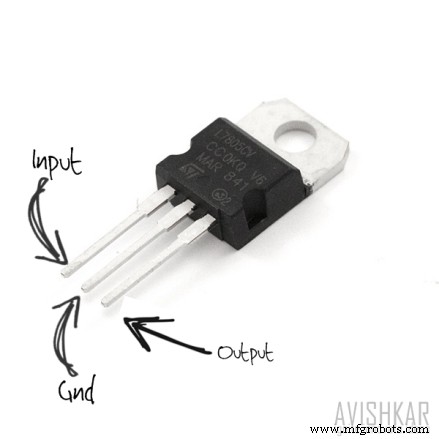
- Récepteur (robot) : Alimentation 12 V (moteur 12 V) → 7805 → 5 V pour électronique. Condensateurs 0,1 µF + 470 µF. LED état via 1 kΩ. Radiateur obligatoire sur 7805 (chute 7 V = forte chaleur).
- Émetteur (télécommande) : Pile 9 V → 7805 → 5 V pour Arduino + accéléromètre + RF.
Construction Émetteur (Télécommande Gestuelle)
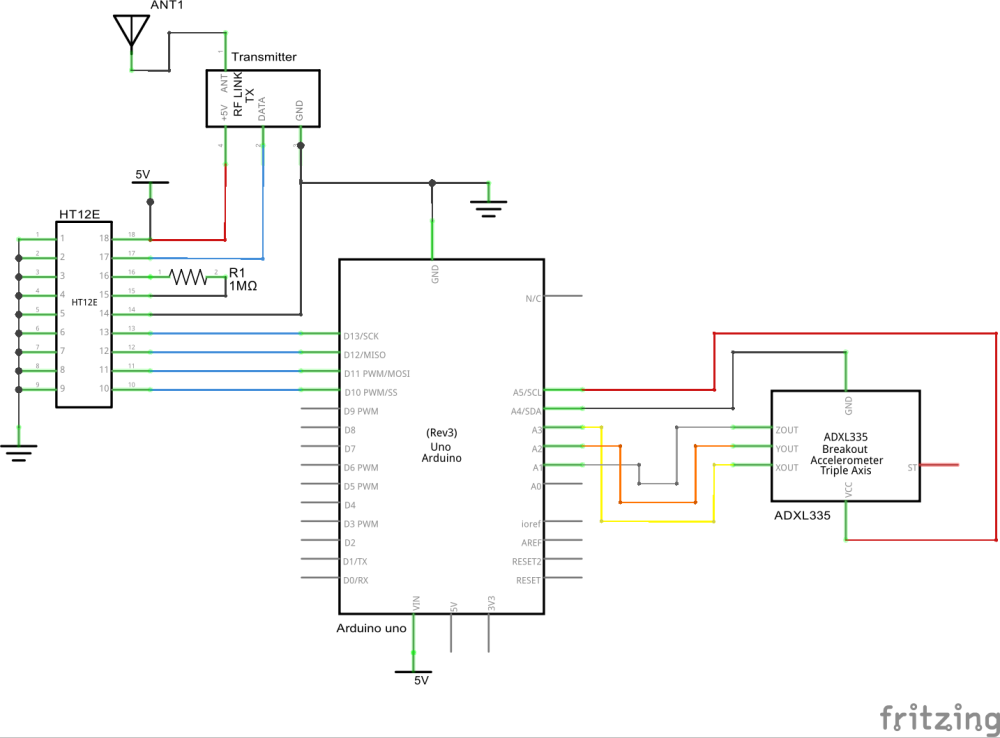
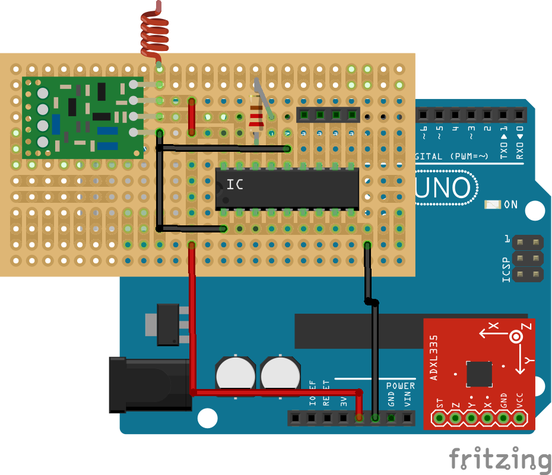
Téléversement Code Arduino
Code mis à jour disponible dans la section Code. Téléverser sur l'Arduino UNO de l'émetteur.
Construction Récepteur (Robot)
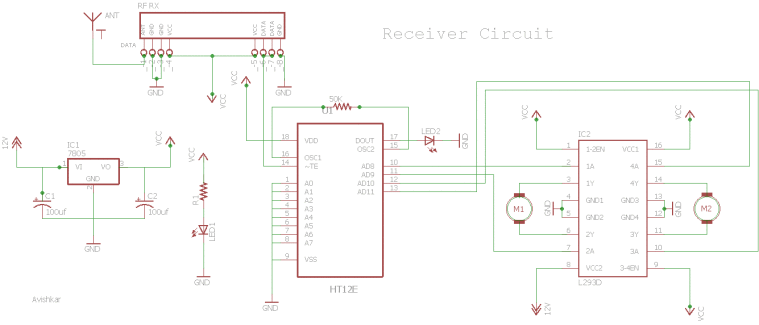
Composants : HT12D (décodeur), L293D (pilote moteur), module RF RX. Deux LEDs : une pour alimentation récepteur, une près HT12D indiquant transmission valide (VT) quand émetteur sous tension. Si VT ne s'allume pas → problème câblage ou module RF.
Gestes Reconnus (5 Commandes)
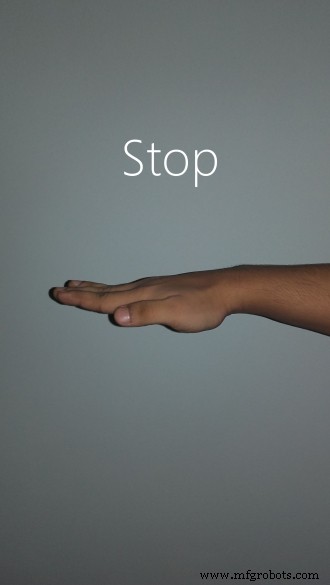
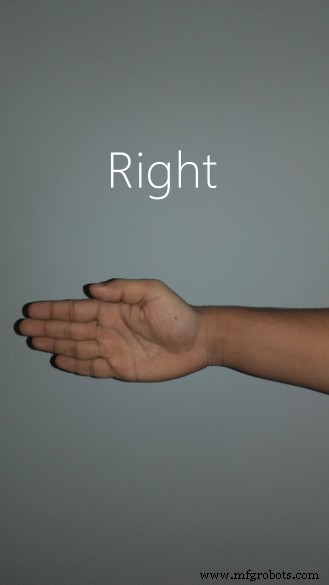
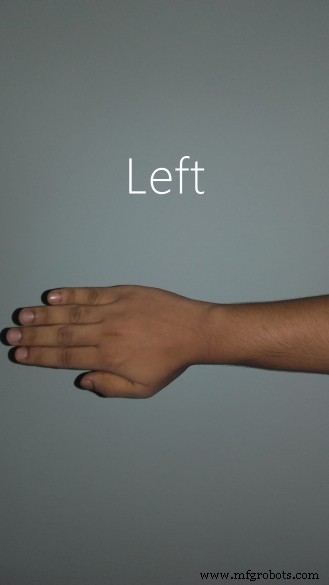
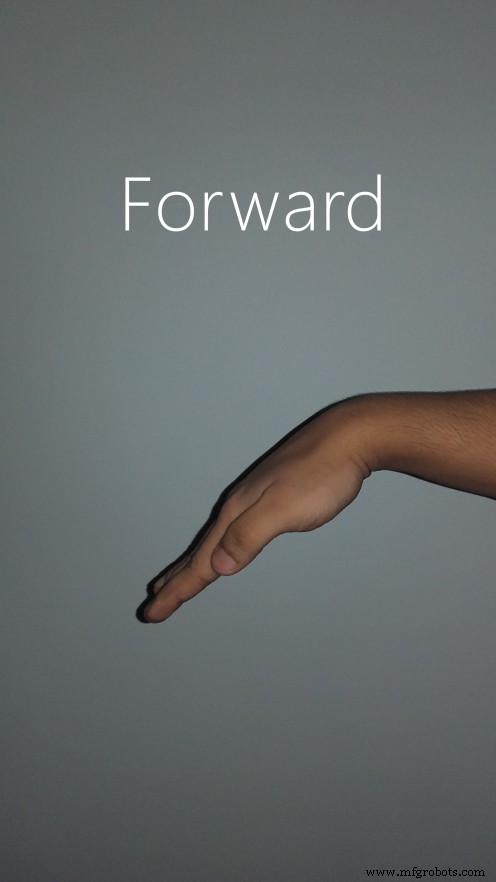
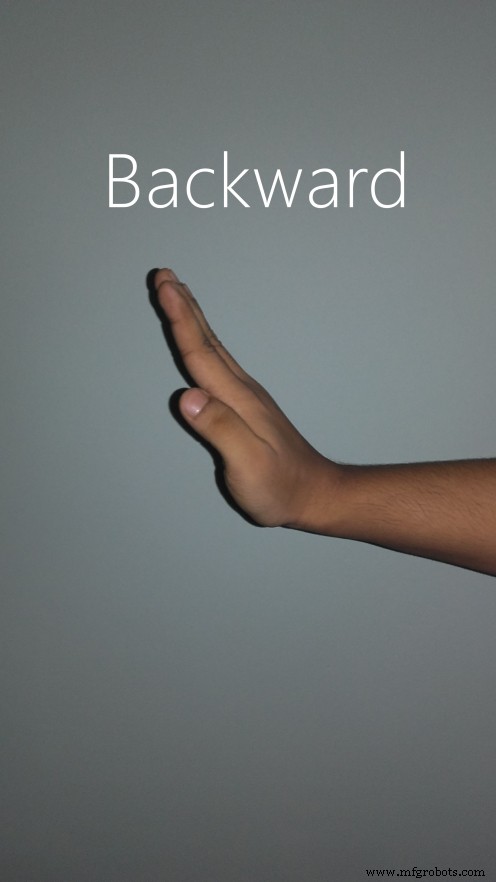
Amusez-vous à piloter votre robot !
Miniaturisation & Version Permanente
Arduino UNO encombrant sur la main. Pour rendre le projet permanent et réutiliser l'Arduino, j'ai conçu un PCB standalone (ATmega8). Plans PCB (miroir et normal) :
standalone_etch_copper_top_mirror1.pdfstandalone_etch_copper_top1.pdf
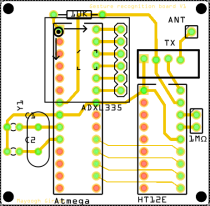
Vidéo montrant transfert code sur ATmega8 (sorties visualisées par LEDs).
Nouveaux projets sur mon blog – commentaires bienvenus là-bas (suivi plus régulier).
Processus de fabrication
- Construire un robot Raspberry Pi piloté par Bluetooth avec retour audio
- Robot à commande gestuelle piloté par Raspberry Pi
- Construire un robot piloté par la parole avec Windows 10 IoT Core sur Raspberry Pi 2
- Construire un robot Raspberry Pi piloté Wi-Fi avec Python – Guide pas à pas
- ROObockey : Robot de hockey sur rue télécommandé à visée assistée de précision
- Lampe de table RGB à commande gestuelle – Éclairage interactif, mains libres
- Manette de jeu USB Arduino DIY – Construisez votre propre gamepad haute performance
- Bouteille d'eau intelligente Arduino : Suivi temps réel et alertes
- Robots collaboratifs à guidage manuel : explications des normes de sécurité