Tito : Robot Arduino UNO imprimé en 3D avec actionneurs servo, capteurs et contrôle BLE
Composants et fournitures
Arduino UNO
×
1
Servos (Tower Pro MG996R)
Servo Futaba S3003
×
4
Buzzer
×
1
Capteur à ultrasons HC-SR04 (générique)
×
1
Bloc écrou OpenBuilds pour vis trapézoïdale métrique 8mm
×
20
Plaque de prototypage soudable SparkFun - Mini
×
1
Fils de connexion Mâle/Femelle
×
16
Plaque d'essai (générique)
×
1
LED (générique)
×
3
DFRobot Romeo BLE - Carte de contrôle robot Arduino avec Bluetooth 4.0
en option pour remplacer l'Arduino UNO et la plaque d'essai
×
1
Kit fabricant Otto DIY
×
6
Outils et machines nécessaires
Imprimante 3D (générique)
Fer à souder (générique)
Clé Allen OpenBuilds
Applications et services en ligne
Arduino IDE
Arduino Web Editor
Arduino IoT Cloud
À propos du projet
Si vous n'avez pas ou avez du mal à trouver les pièces, vous pouvez simplement acheter nos kits complets !
Visitezwww.ottodiy.com
Tito est un robot bipède danseur DIY, dérivé de Zowi et Bob. Il a été adapté pour une carte Arduino UNO standard avec des connexions et des supports plus faciles. C'était la première itération pour Otto DIY.
Outils & Matériaux
Carte Arduino UNO ou compatible (dans mon cas un DFRduino UNO)
Plaque d'essai nano
Buzzer
Servo Futaba S3003 ×4
Capteur à ultrasons HC-SR04
Batterie externe (optionnelle)
Écrou M3 ×20
Vis M3 ×20
Tête imprimée en 3D
Base imprimée en 3D
Jambe imprimée en 3D ×2
Pied droit imprimé en 3D
Pied gauche imprimé en 3D
Outils :
Imprimante 3D
Clé Allen
Tournevis
Pièces à imprimer en 3D
Fichiers STL 3D ici. Trouvez un moyen d'imprimer les pièces en 3D ; elles sont conçues sans supports, donc très faciles à imprimer avec 20% de remplissage et 0,2 mm de résolution. Tito étant entièrement open source, vous pouvez trouver les fichiers de modèles 3D conçus dans Autodesk 123D Design ici :
Pré-assemblage
Il y a plusieurs façons de construire Tito, mais une recommandation est : avant de connecter les servos, assemblez les disques de manivelle sur les jambes, puis placez les servos dans le corps et les pieds.
Le schéma
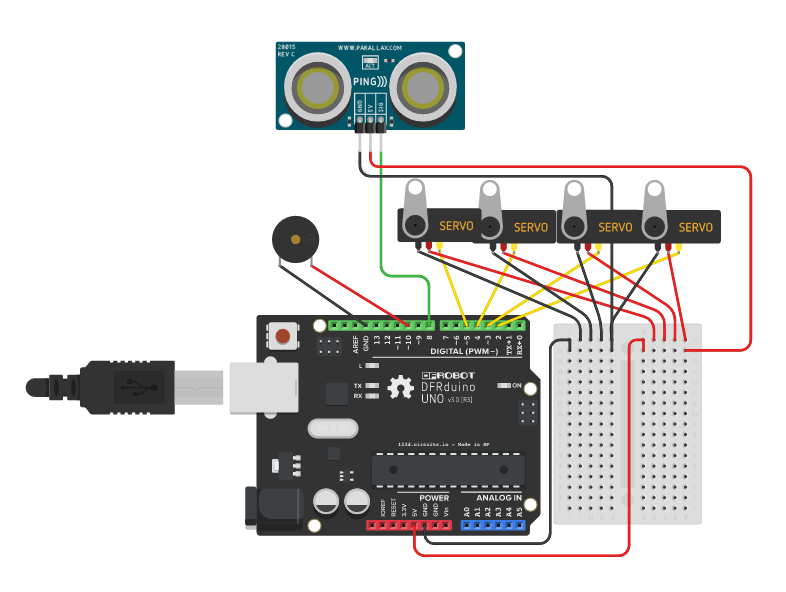
Suivez l'image pour les connexions. Capteur à ultrasons HC-SR04 (trig sur broche 8 et echo sur broche 9). Pendant l'assemblage, vous devrez peut-être déconnecter et reconnecter fréquemment, gardez donc ce schéma à portée de main pour d'éventuelles corrections.
Tester la position des servos
Sur la photo, les câbles sont déconnectés, mais l'idée est de téléverser un code sur l'Arduino UNO qui mettra tous les servos à 90 degrés. Ensuite, alignez le bon angle pour les disques de manivelle dans le corps et les pieds. Tito doit être dans une position comme sur la photo. Vous pouvez alors fixer tous les servos avec la vis d'axe.
Assembler la carte Arduino UNO
Ce design permet de fixer facilement toute carte compatible Arduino Uno (dans mon cas un DFRduino UNO) dans la partie tête, en utilisant jusqu'à 4 vis.
Assemblage final
Si toutes les connexions sont sécurisées, vous pouvez fermer la partie tête et la fixer au corps à l'aide des vis latérales.
Arduino IDE & Programmation
Toutes les bibliothèques et codes de sketch sont dans ce dépôt GitHub. Connectez simplement votre câble USB à l'Arduino UNO et téléversez les codes. Il y a de nombreux mouvements programmés pour le robot : marche dans différentes directions, ultrasons, redressement, inclinaison et danse.
Publiez vos remixes et modifications dans la communauté Hackster ou sur Thingiverse