



Kit robot pick-and-place piloté par Bluetooth : Arduino UNO + bras 2 DoF et châssis voiture intelligente
Composants et fournitures
| Arduino UNO | × | 1 |
| Bras robot 2 DoF avec pince et base | × | 1 |
| Module Bluetooth HC-05 | × | 1 |
| Shield moteur Adafruit | × | 1 |
| Kit châssis voiture robot 2WD | × | 1 |
| Batterie NiMH rechargeable (5V-1500mAh) | × | 1 |
| Batterie 7.4V | × | 1 |
| Mini plaque d'essai | × | 1 |
| Fils de connexion (jumper wires) | × | 1 |
Outils et machines nécessaires
- Fer à souder
Applications et services en ligne
- Arduino IDE
- MIT App Inventor
À propos de ce projet
Introduction
Ce tutoriel montre comment construire un robot pick-and-place contrôlé par votre smartphone Android. Nous avons créé une application mobile avec la plateforme MIT App Inventor. Nous aborderons chaque partie séparément :
- 1 Comment contrôler un servomoteur
- 2 Comment contrôler un moteur DC
- 3 Comment utiliser le module Bluetooth
- 4 Comment contrôler votre robot avec votre téléphone mobile
J'espère que ce tutoriel couvre tous vos besoins pour construire votre bot.
Le scénario
D'abord, il faut savoir comment le robot recevra les ordres. Nous utilisons un module Bluetooth connecté à une application mobile que nous construirons ensuite. Pour l'instant, sachez que nous enverrons nos commandes au robot avec notre mobile via la connexion Bluetooth.

Matériel
- Le kit nécessite un assemblage simple, mais cela prend du temps. Suivez les instructions incluses avec votre kit pour l'assemblage.
À la fin de l'assemblage, cela devrait ressembler à ceci :
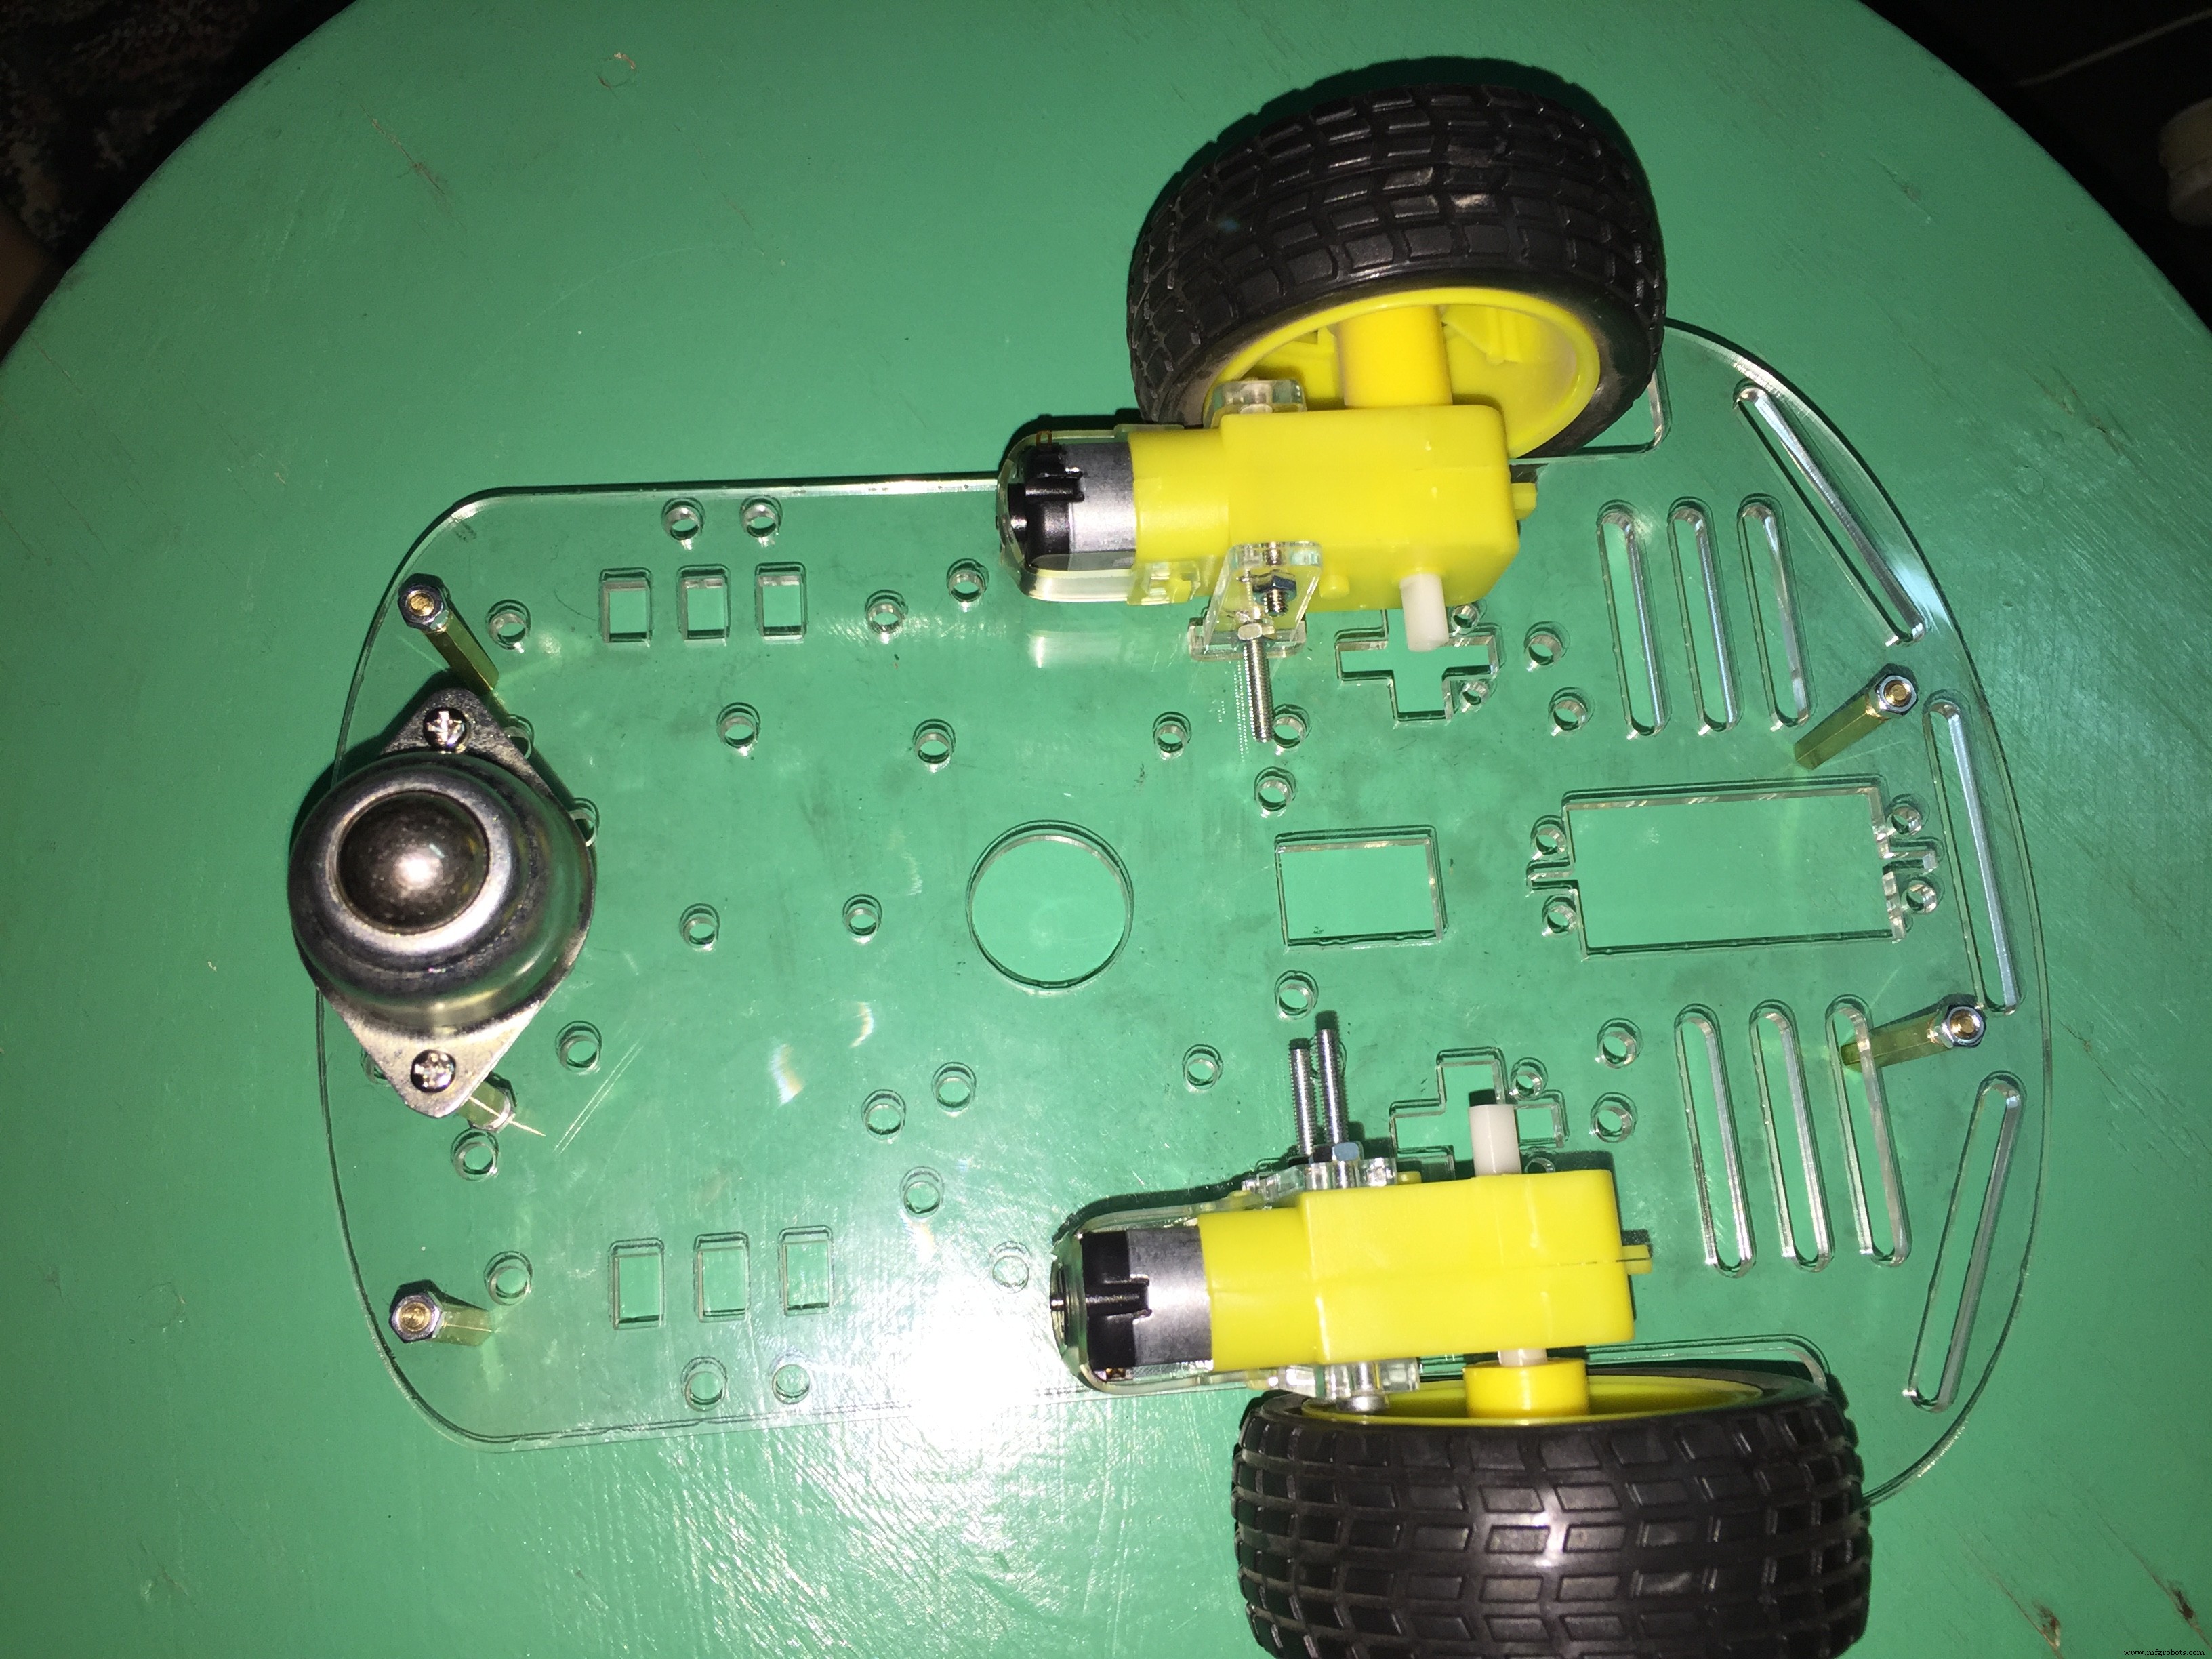
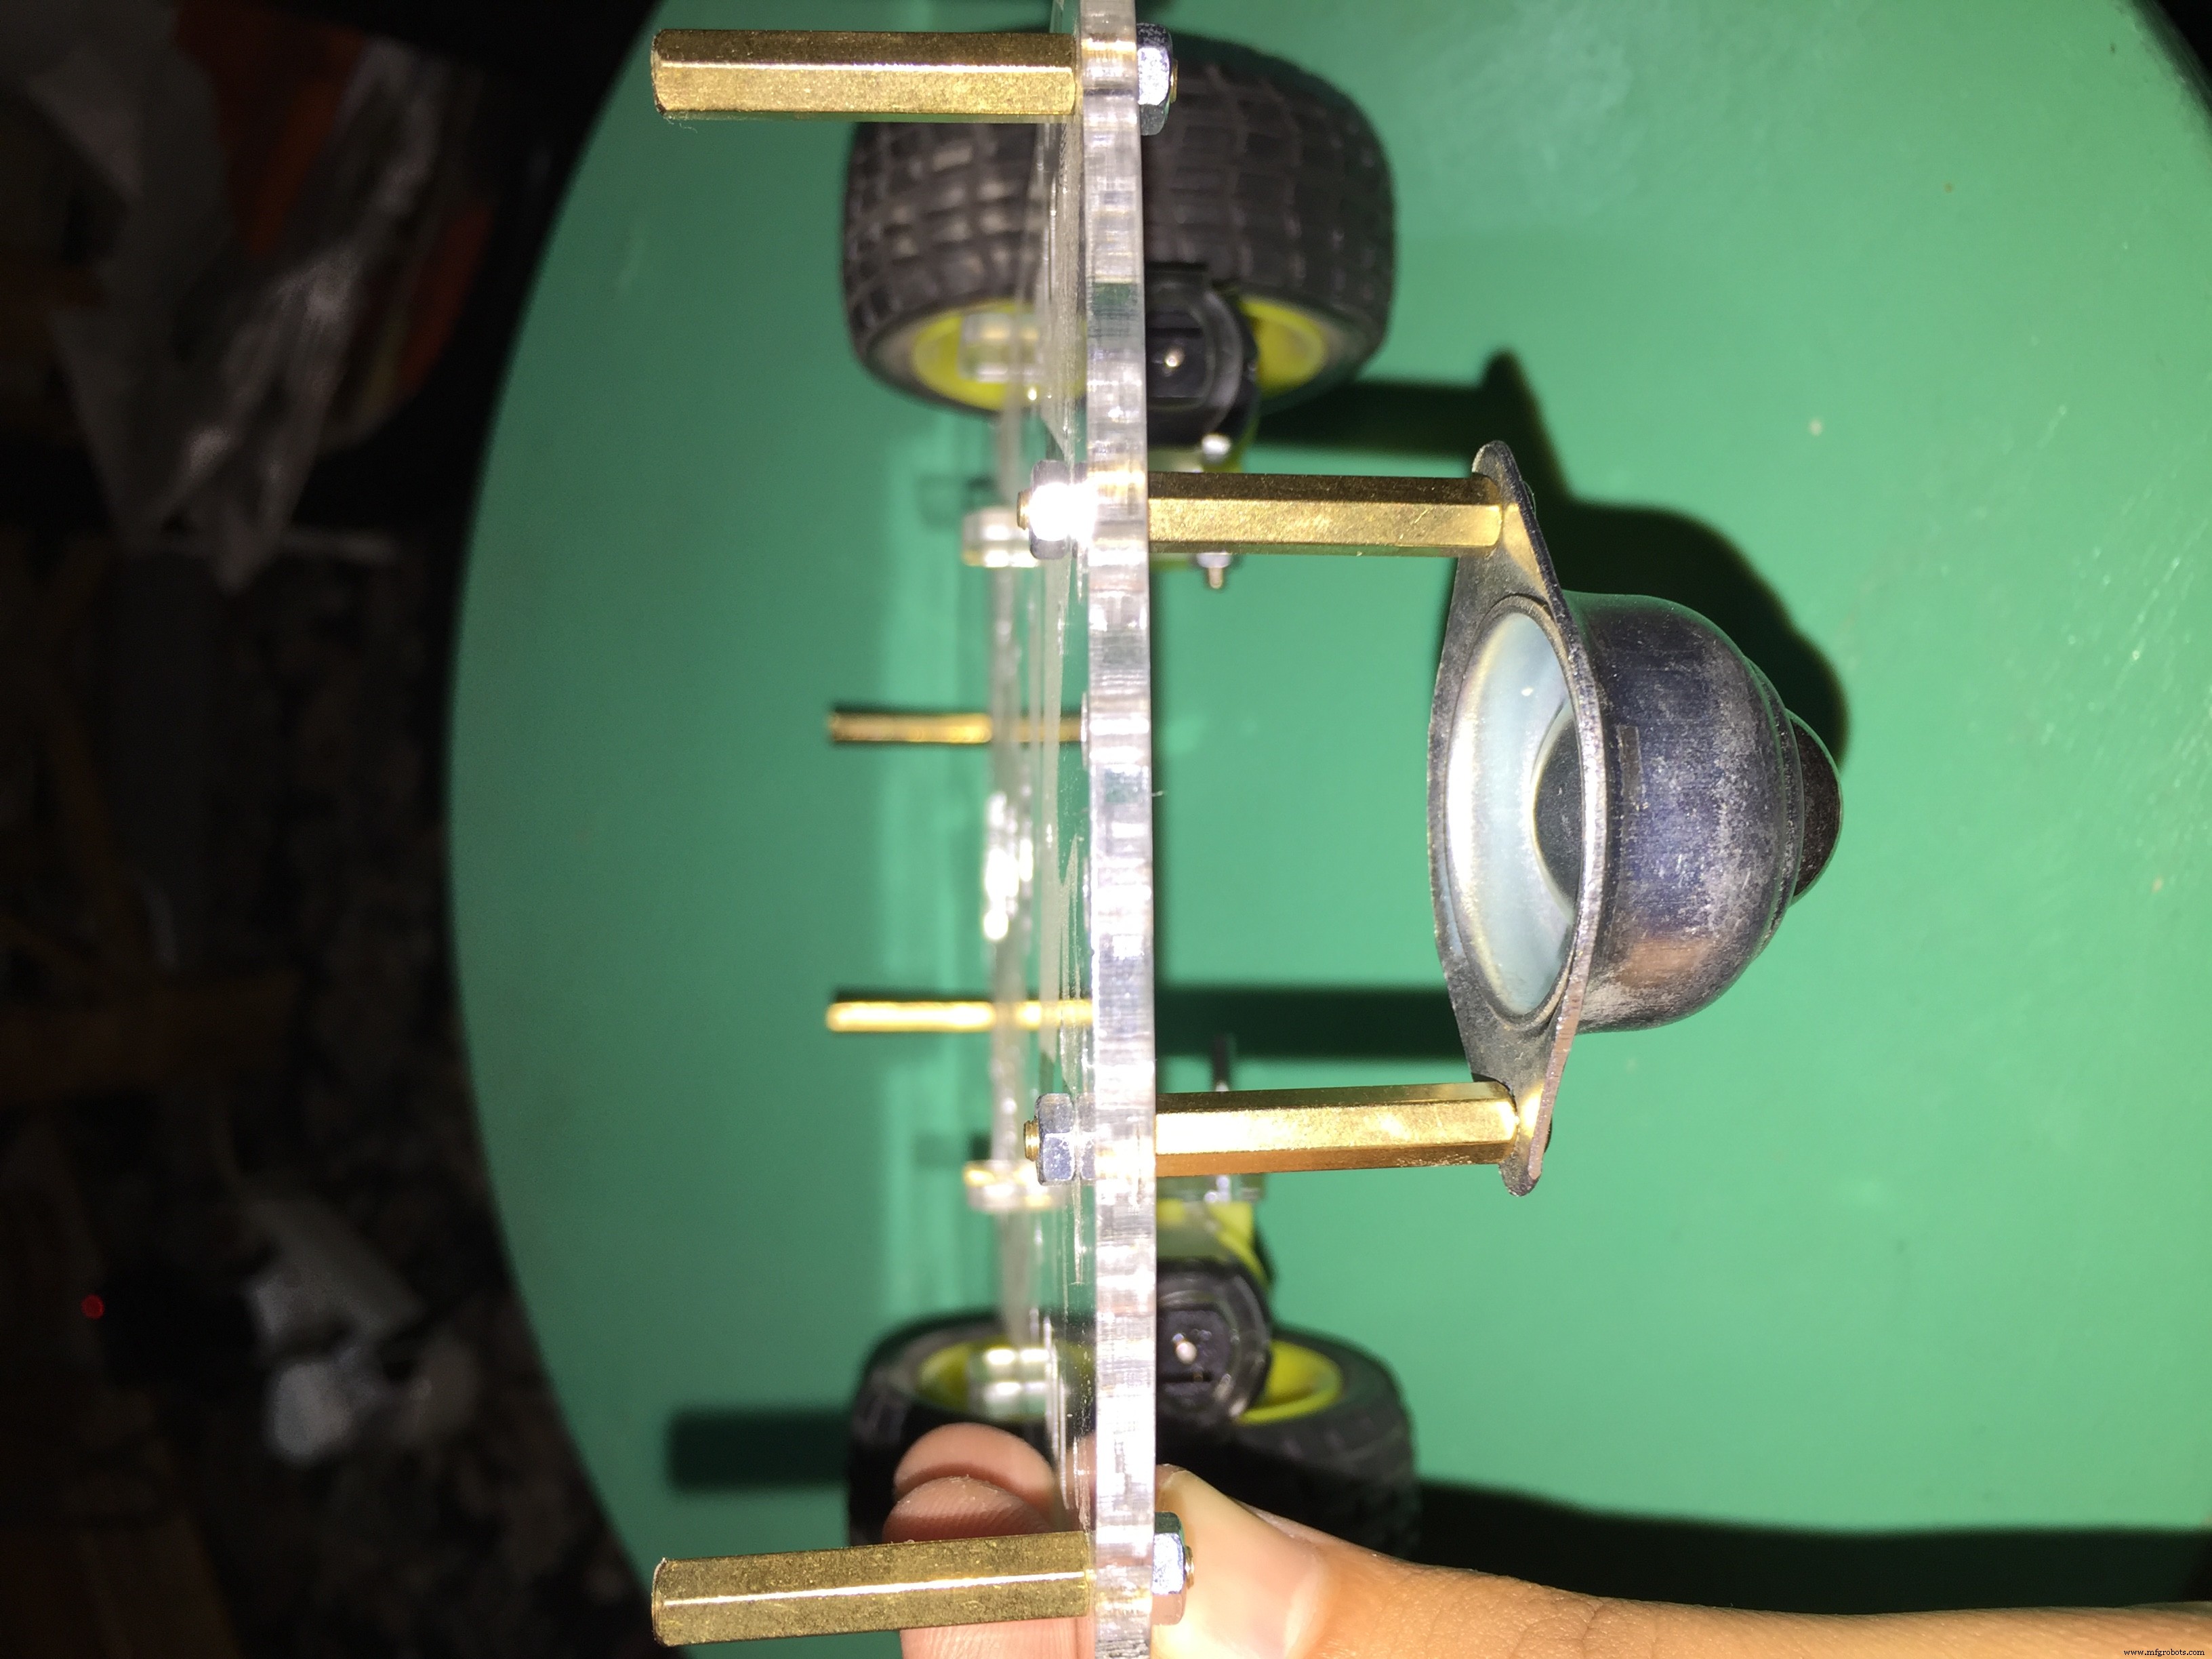
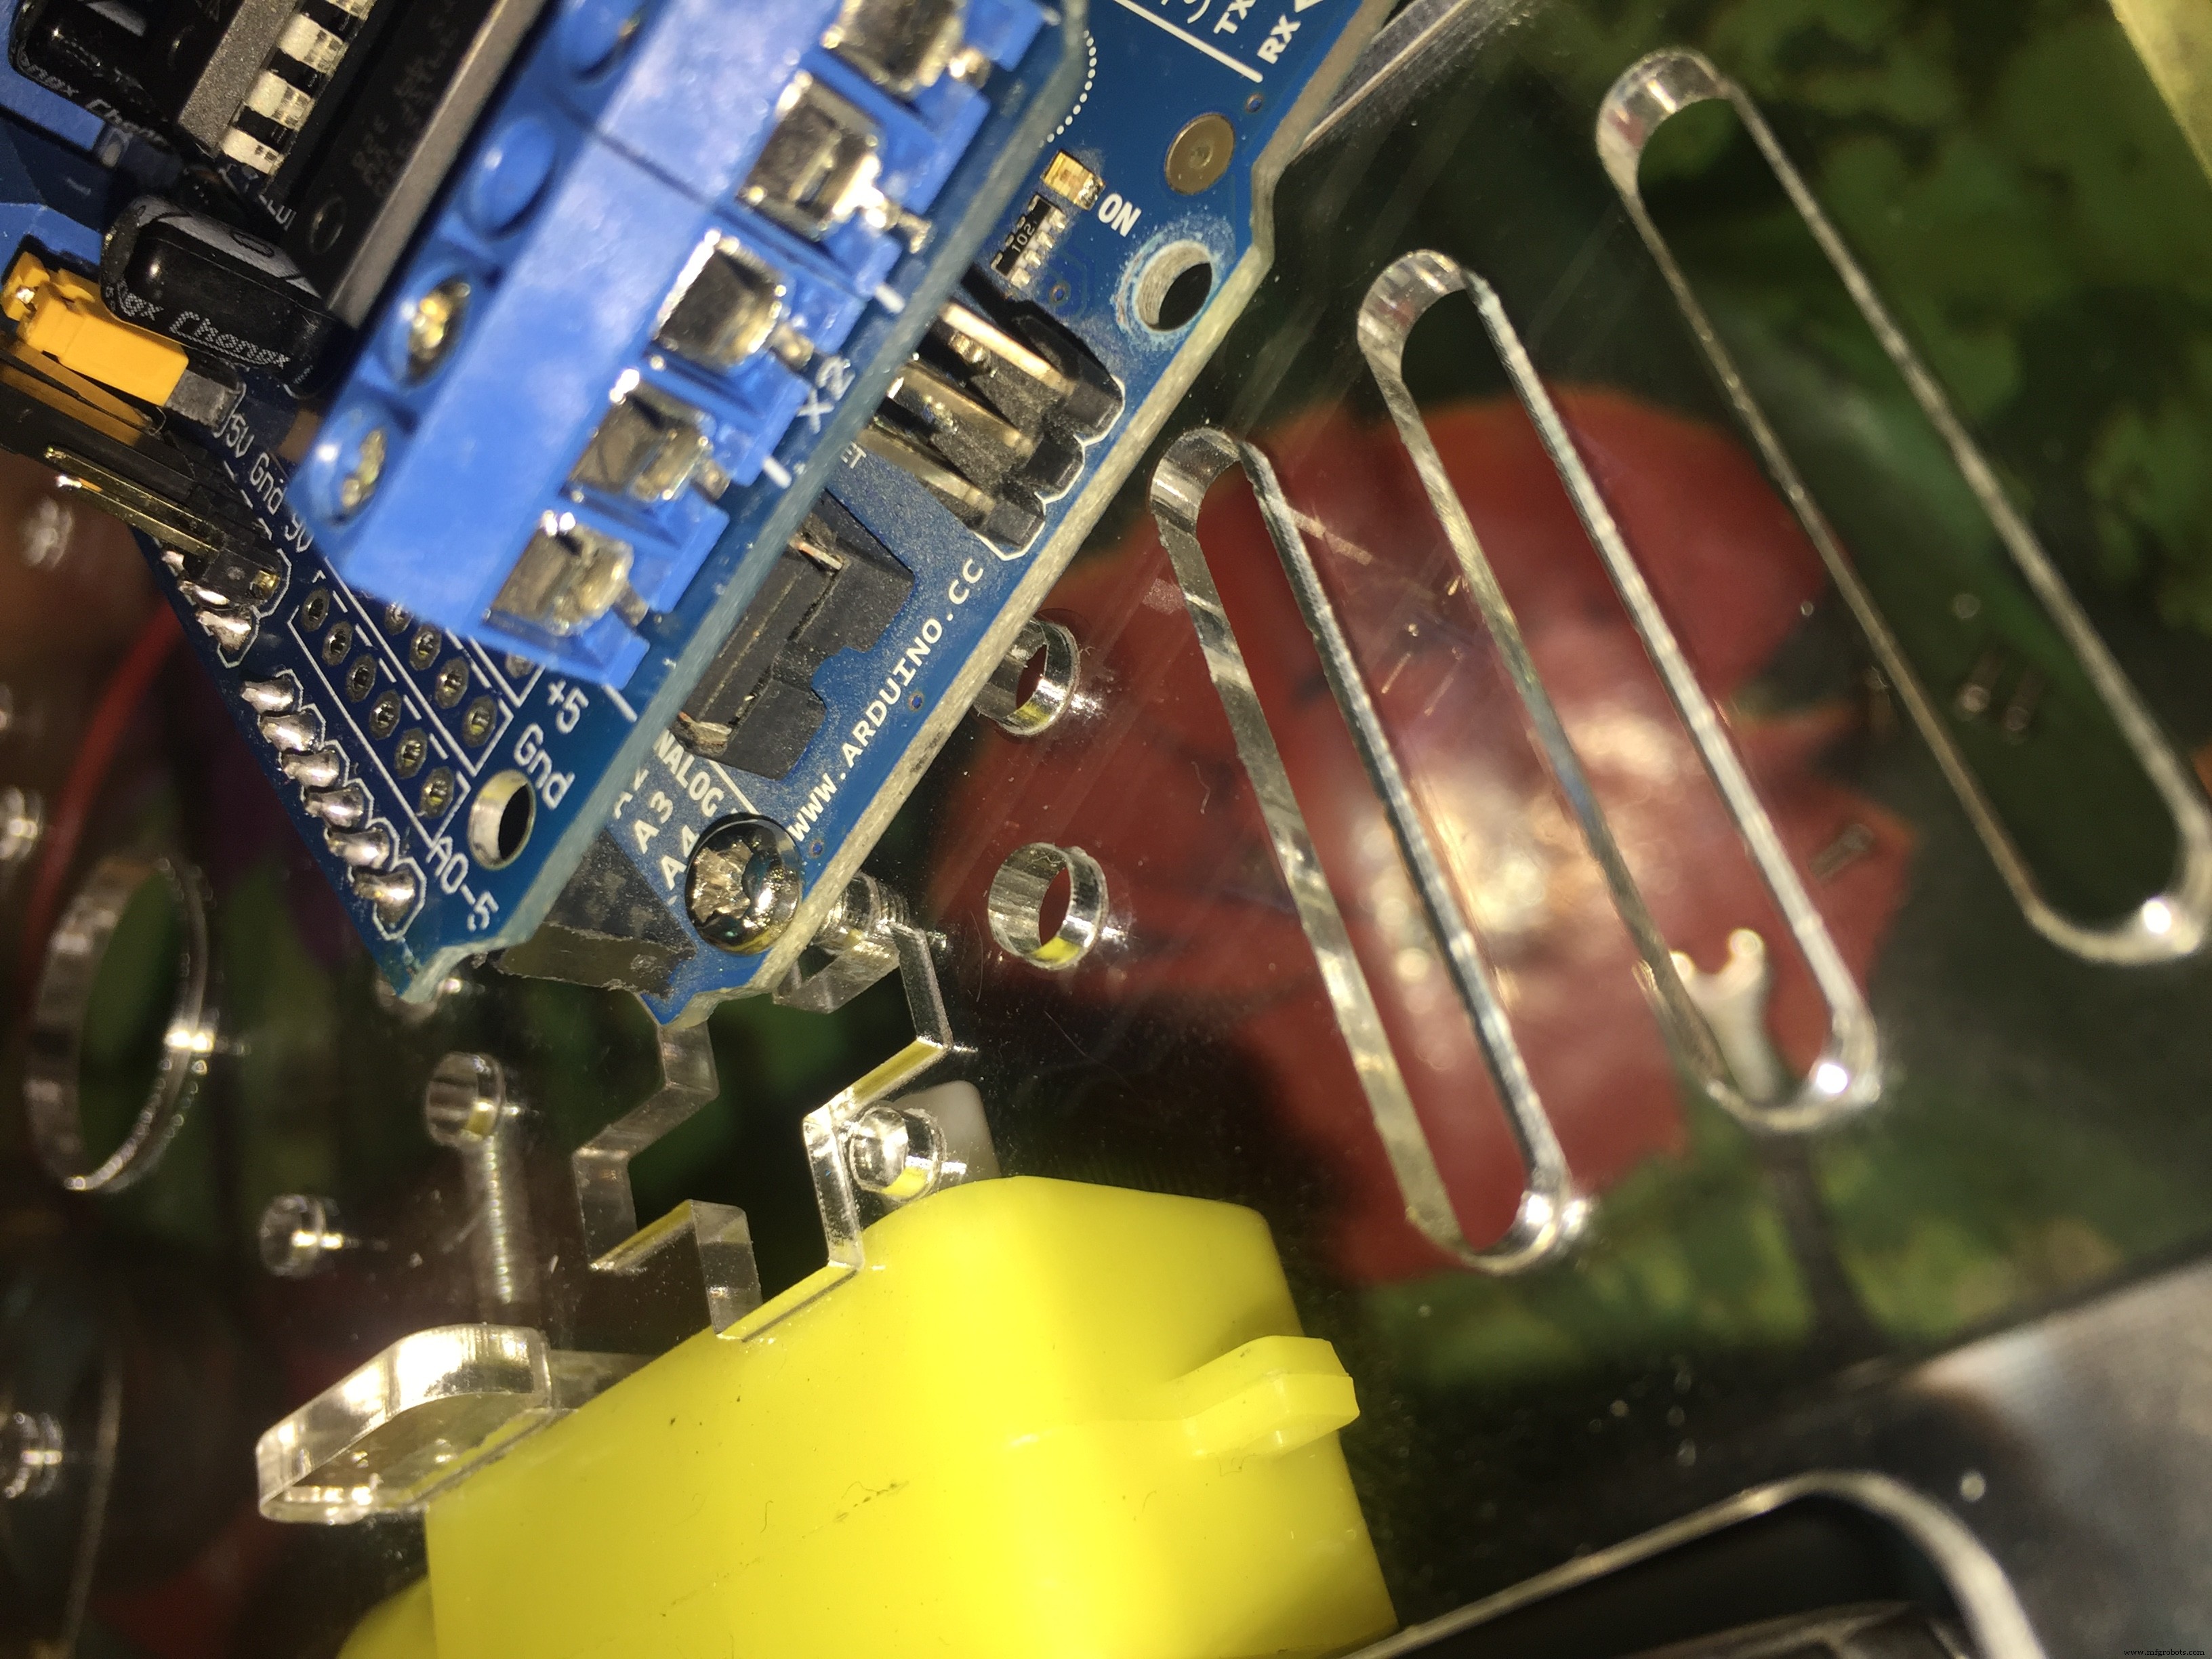
Le shield moteur permet de communiquer avec vos moteurs. Si vous connectez les moteurs directement à la carte Arduino, ça va provoquer un incendie ! car chaque moteur a besoin d'au moins 80mA mais le courant max qu'une broche numérique Arduino peut fournir est de 40mA, donc NE PAS essayer de connecter le moteur directement à votre carte Arduino.
- Le shield moteur vous aide à contrôler le sens de votre moteur (ex: AVANT, ARRIÈRE, LIBRE).

- Le shield moteur permet de contrôler jusqu'à 4 moteurs DC bidirectionnels avec sélection de vitesse 8 bits individuelle (donc environ 0,5% de résolution).
Vous pouvez souder des connecteurs mâles sur le dessus du shield pour pouvoir utiliser les broches de l'Arduino.
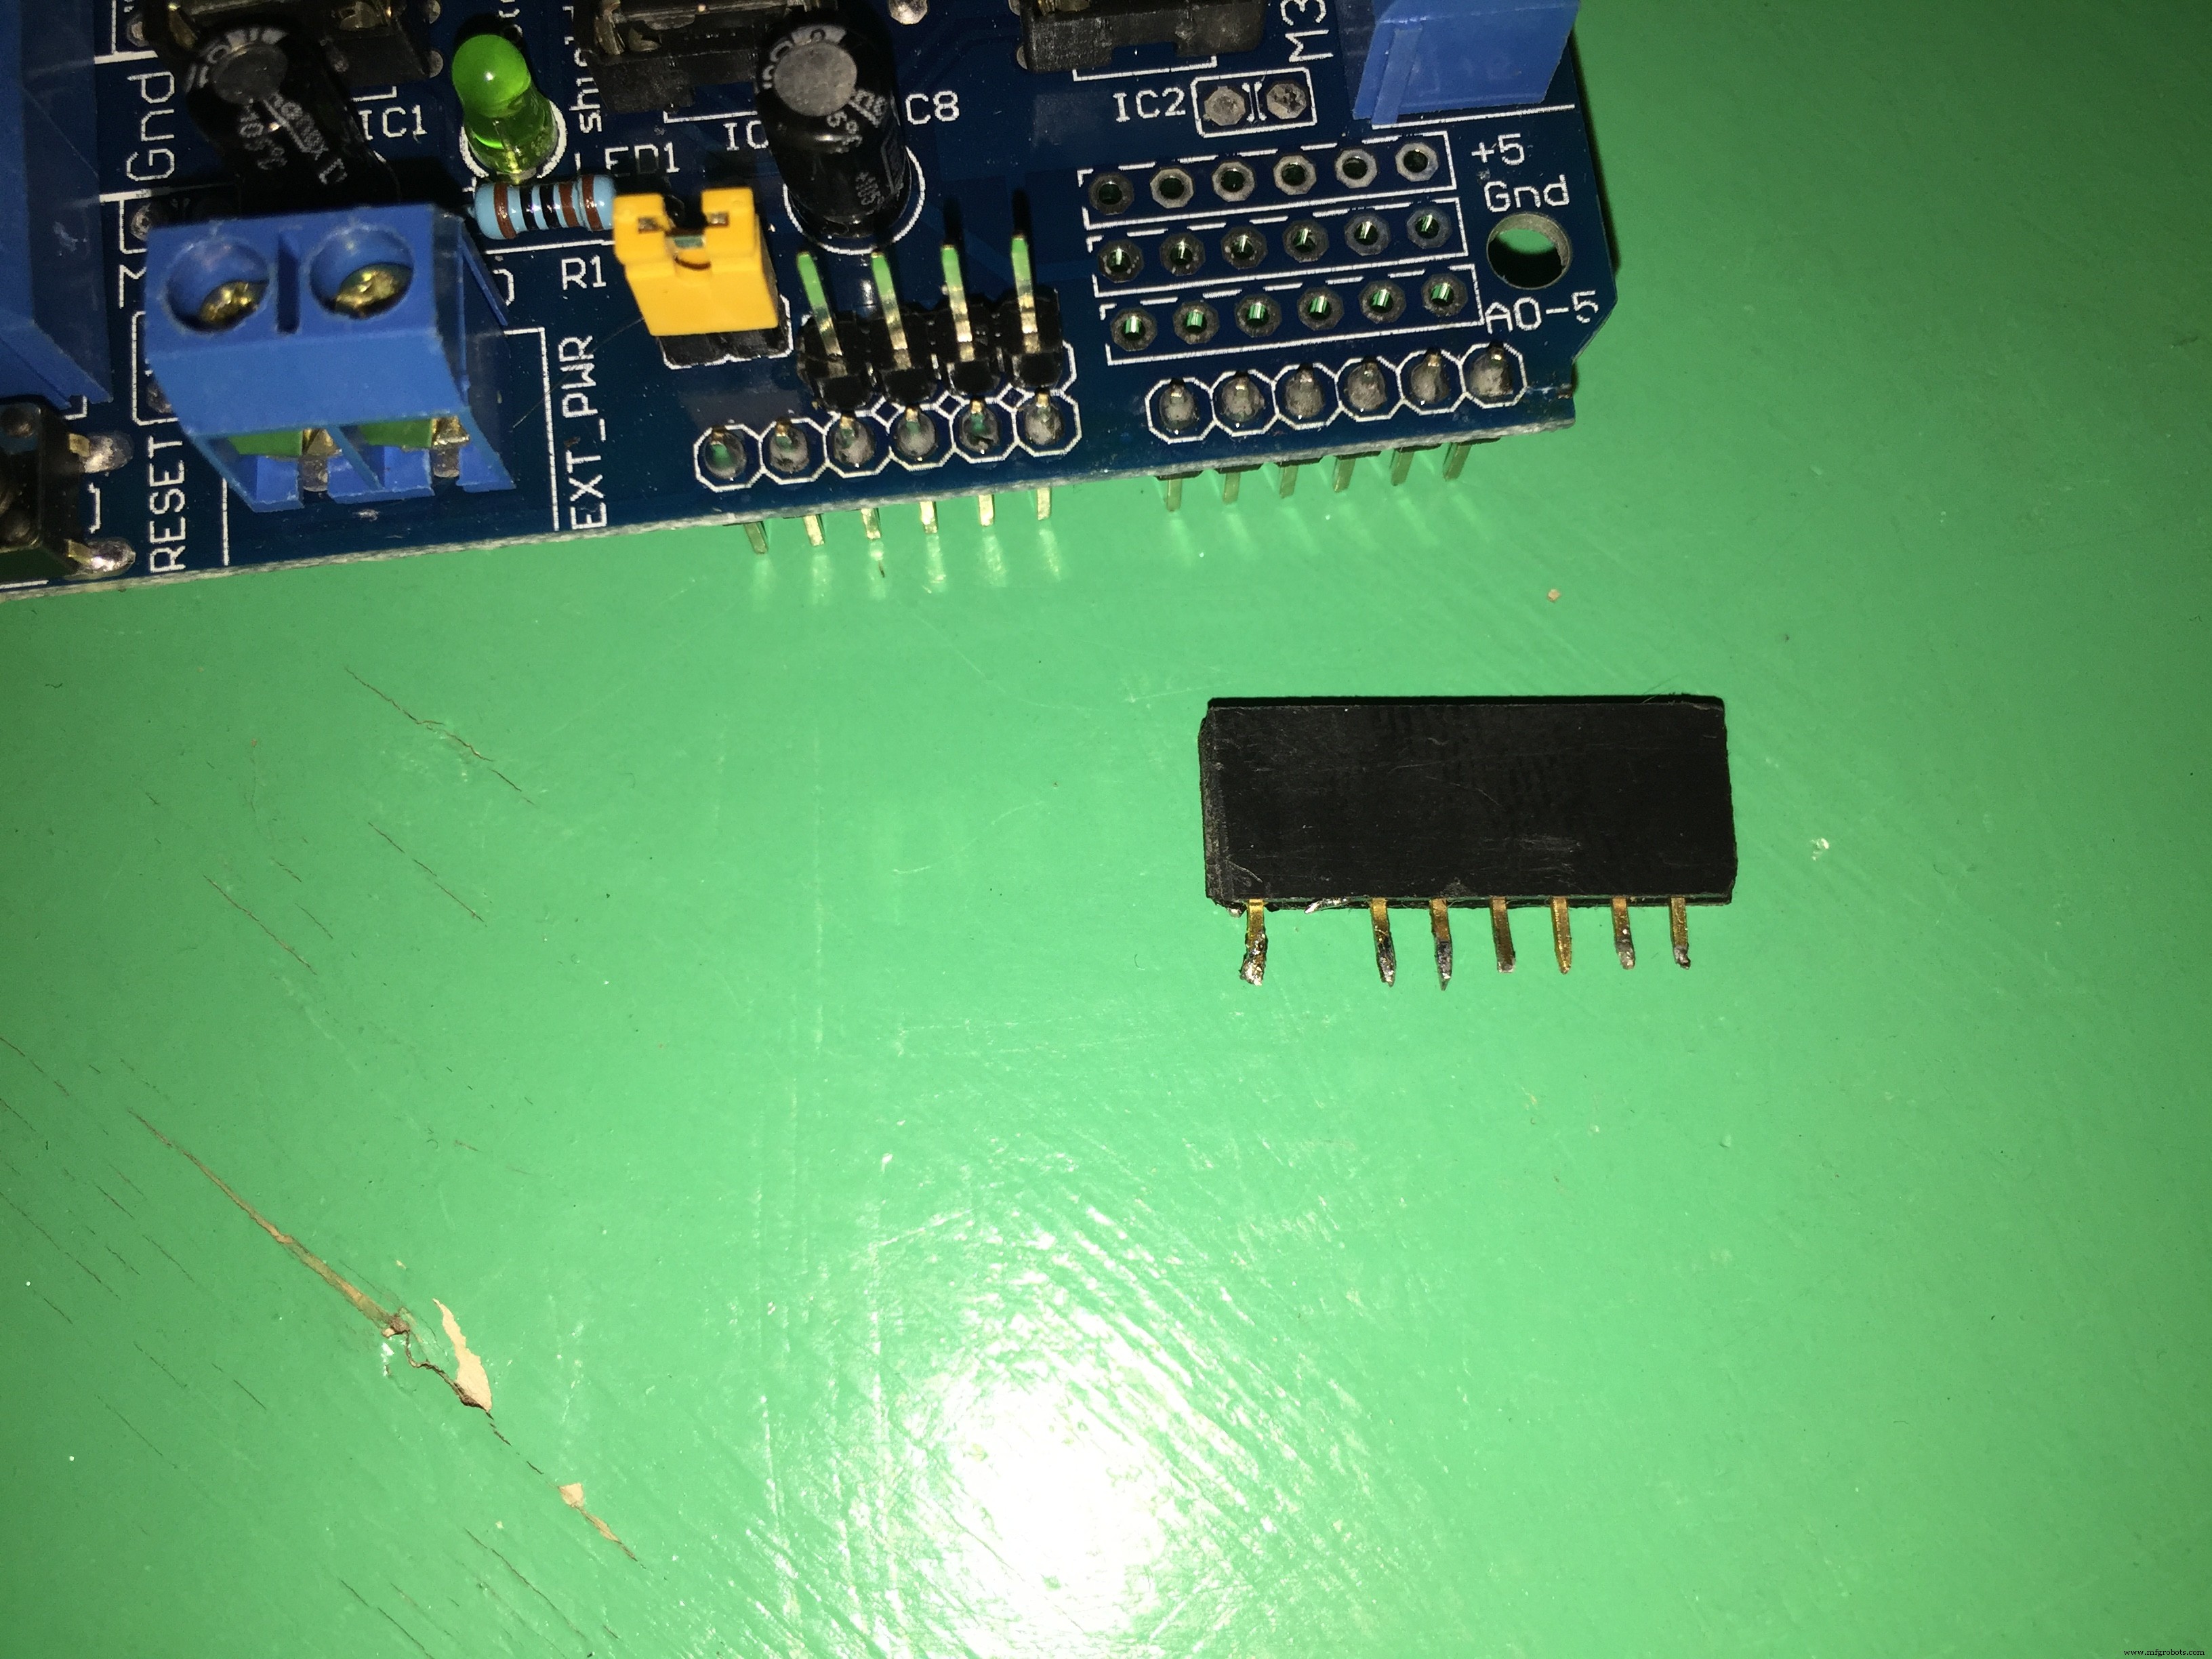
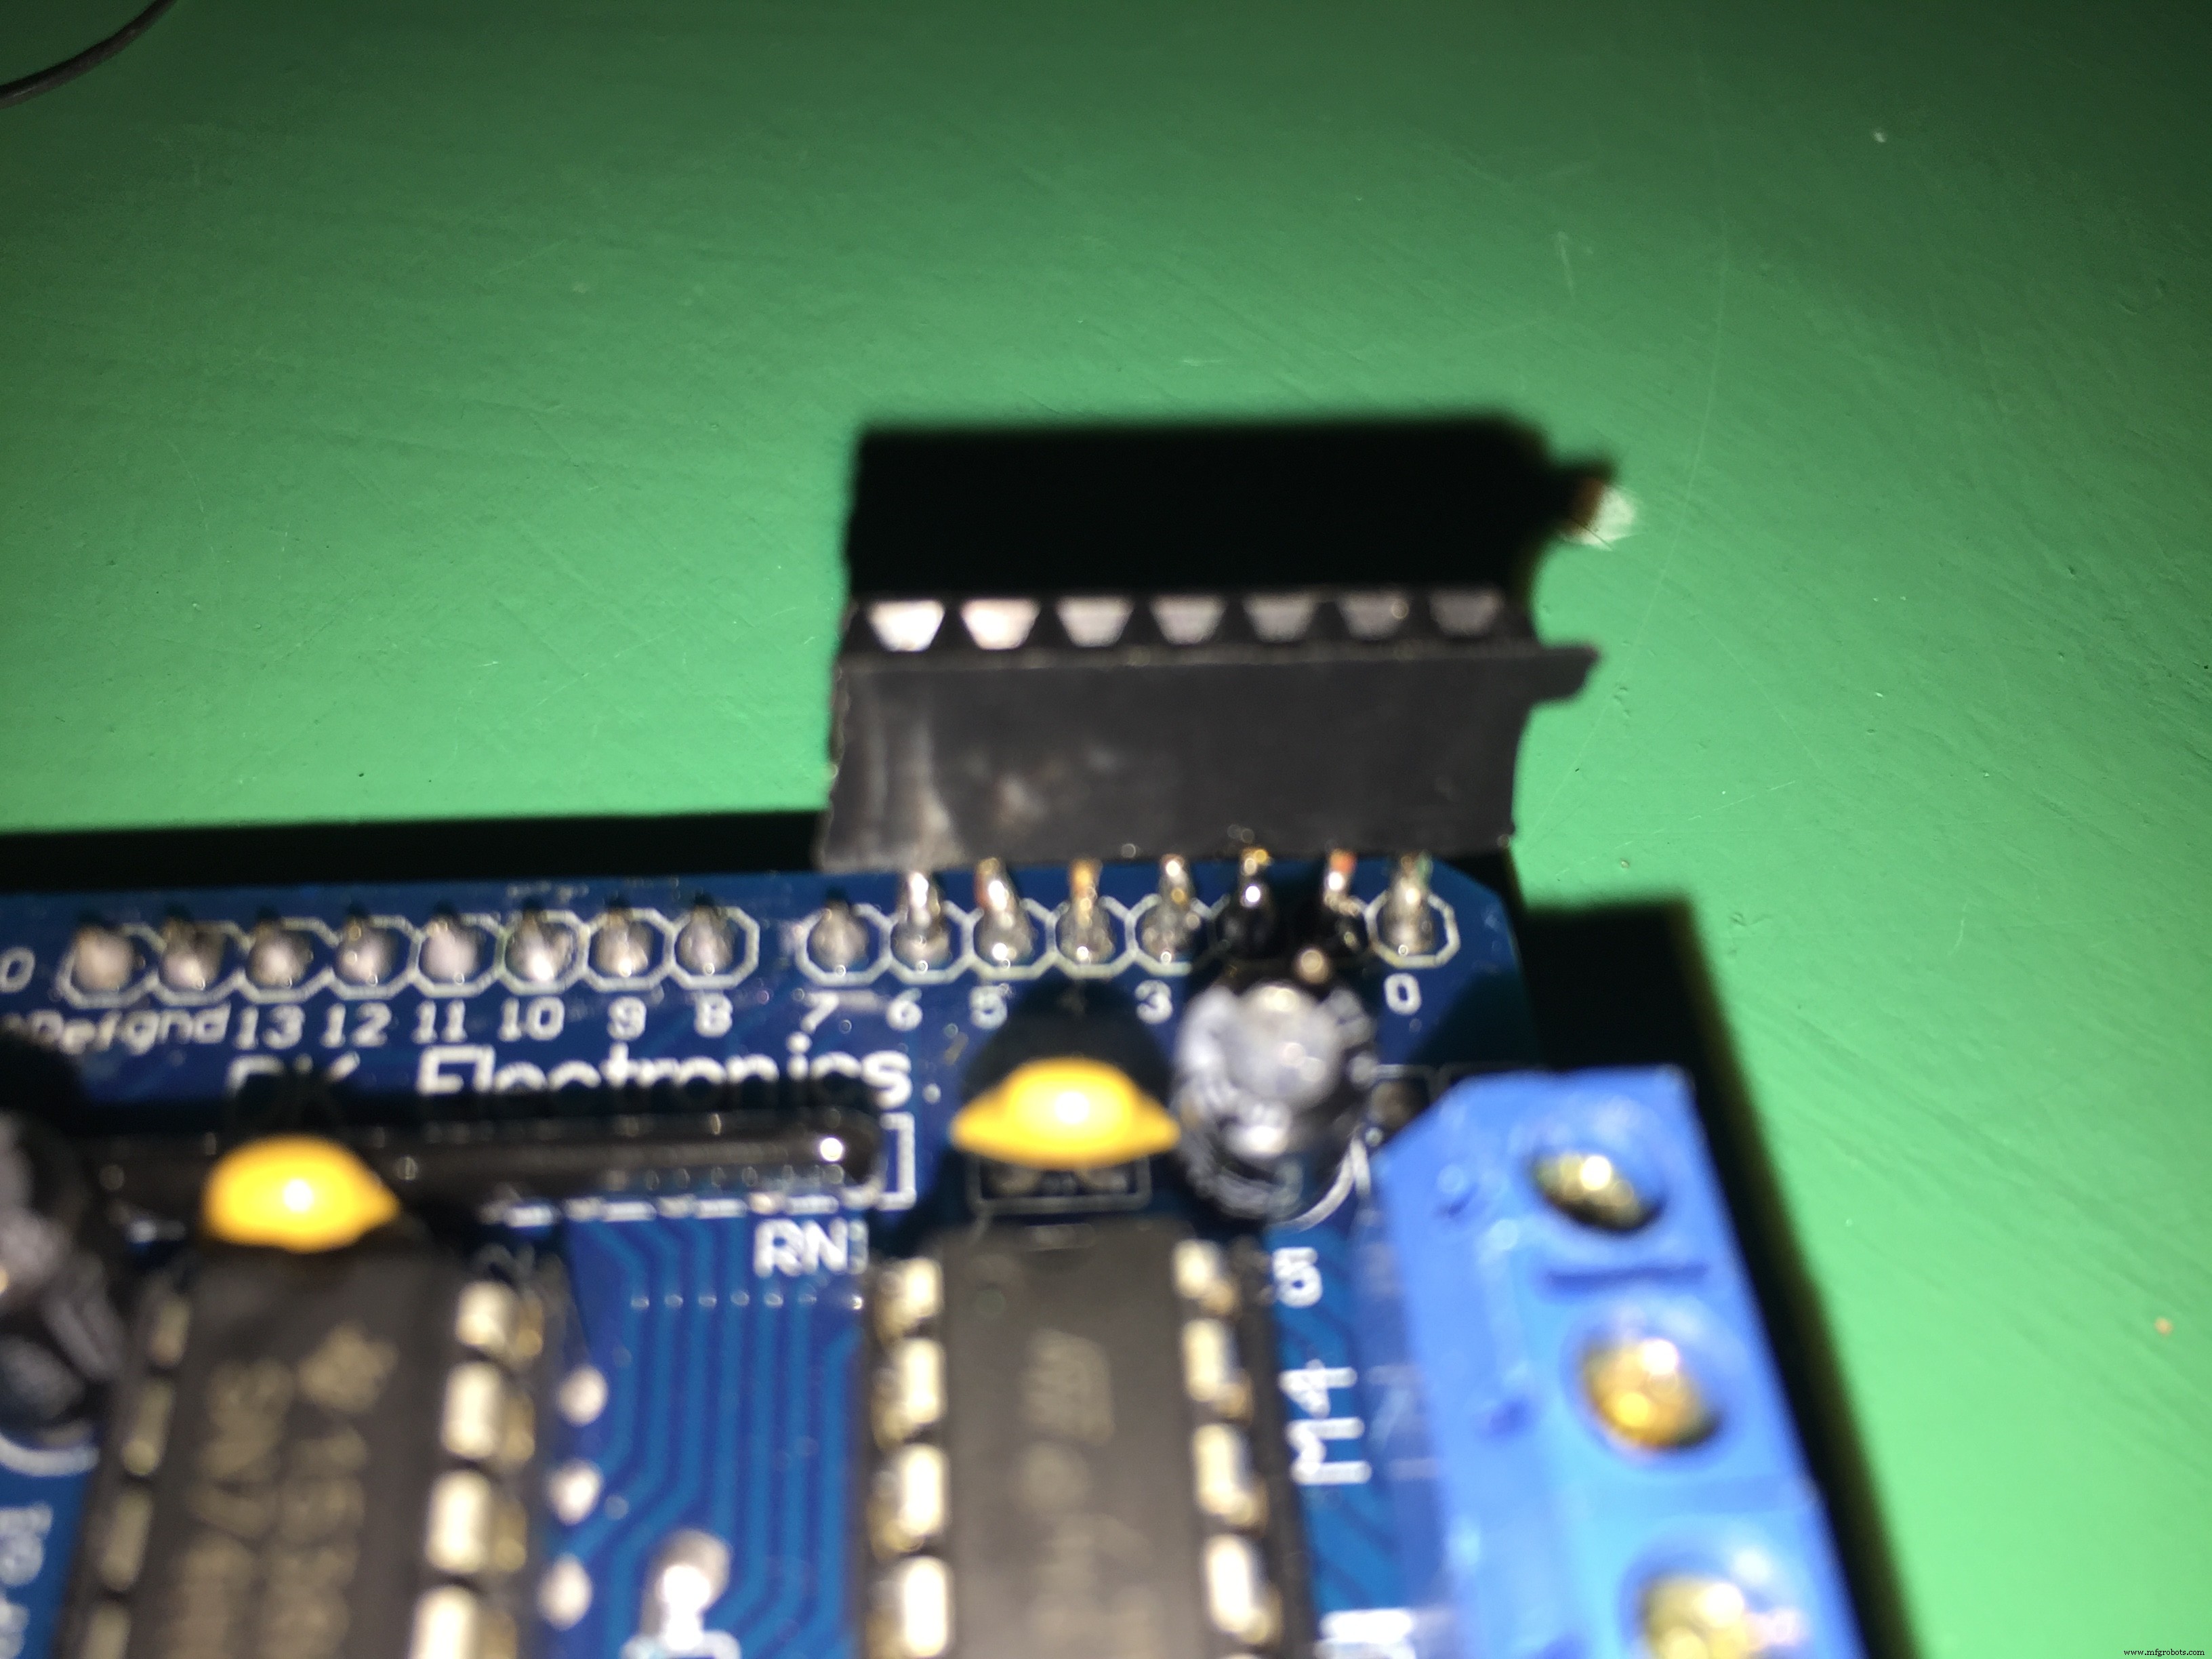
Il faut enficher votre shield moteur au-dessus de votre carte Arduino comme ceci :
Le module Bluetooth : c'est le canal entre le pilote et le robot pour envoyer des ordres et exécuter des actions.
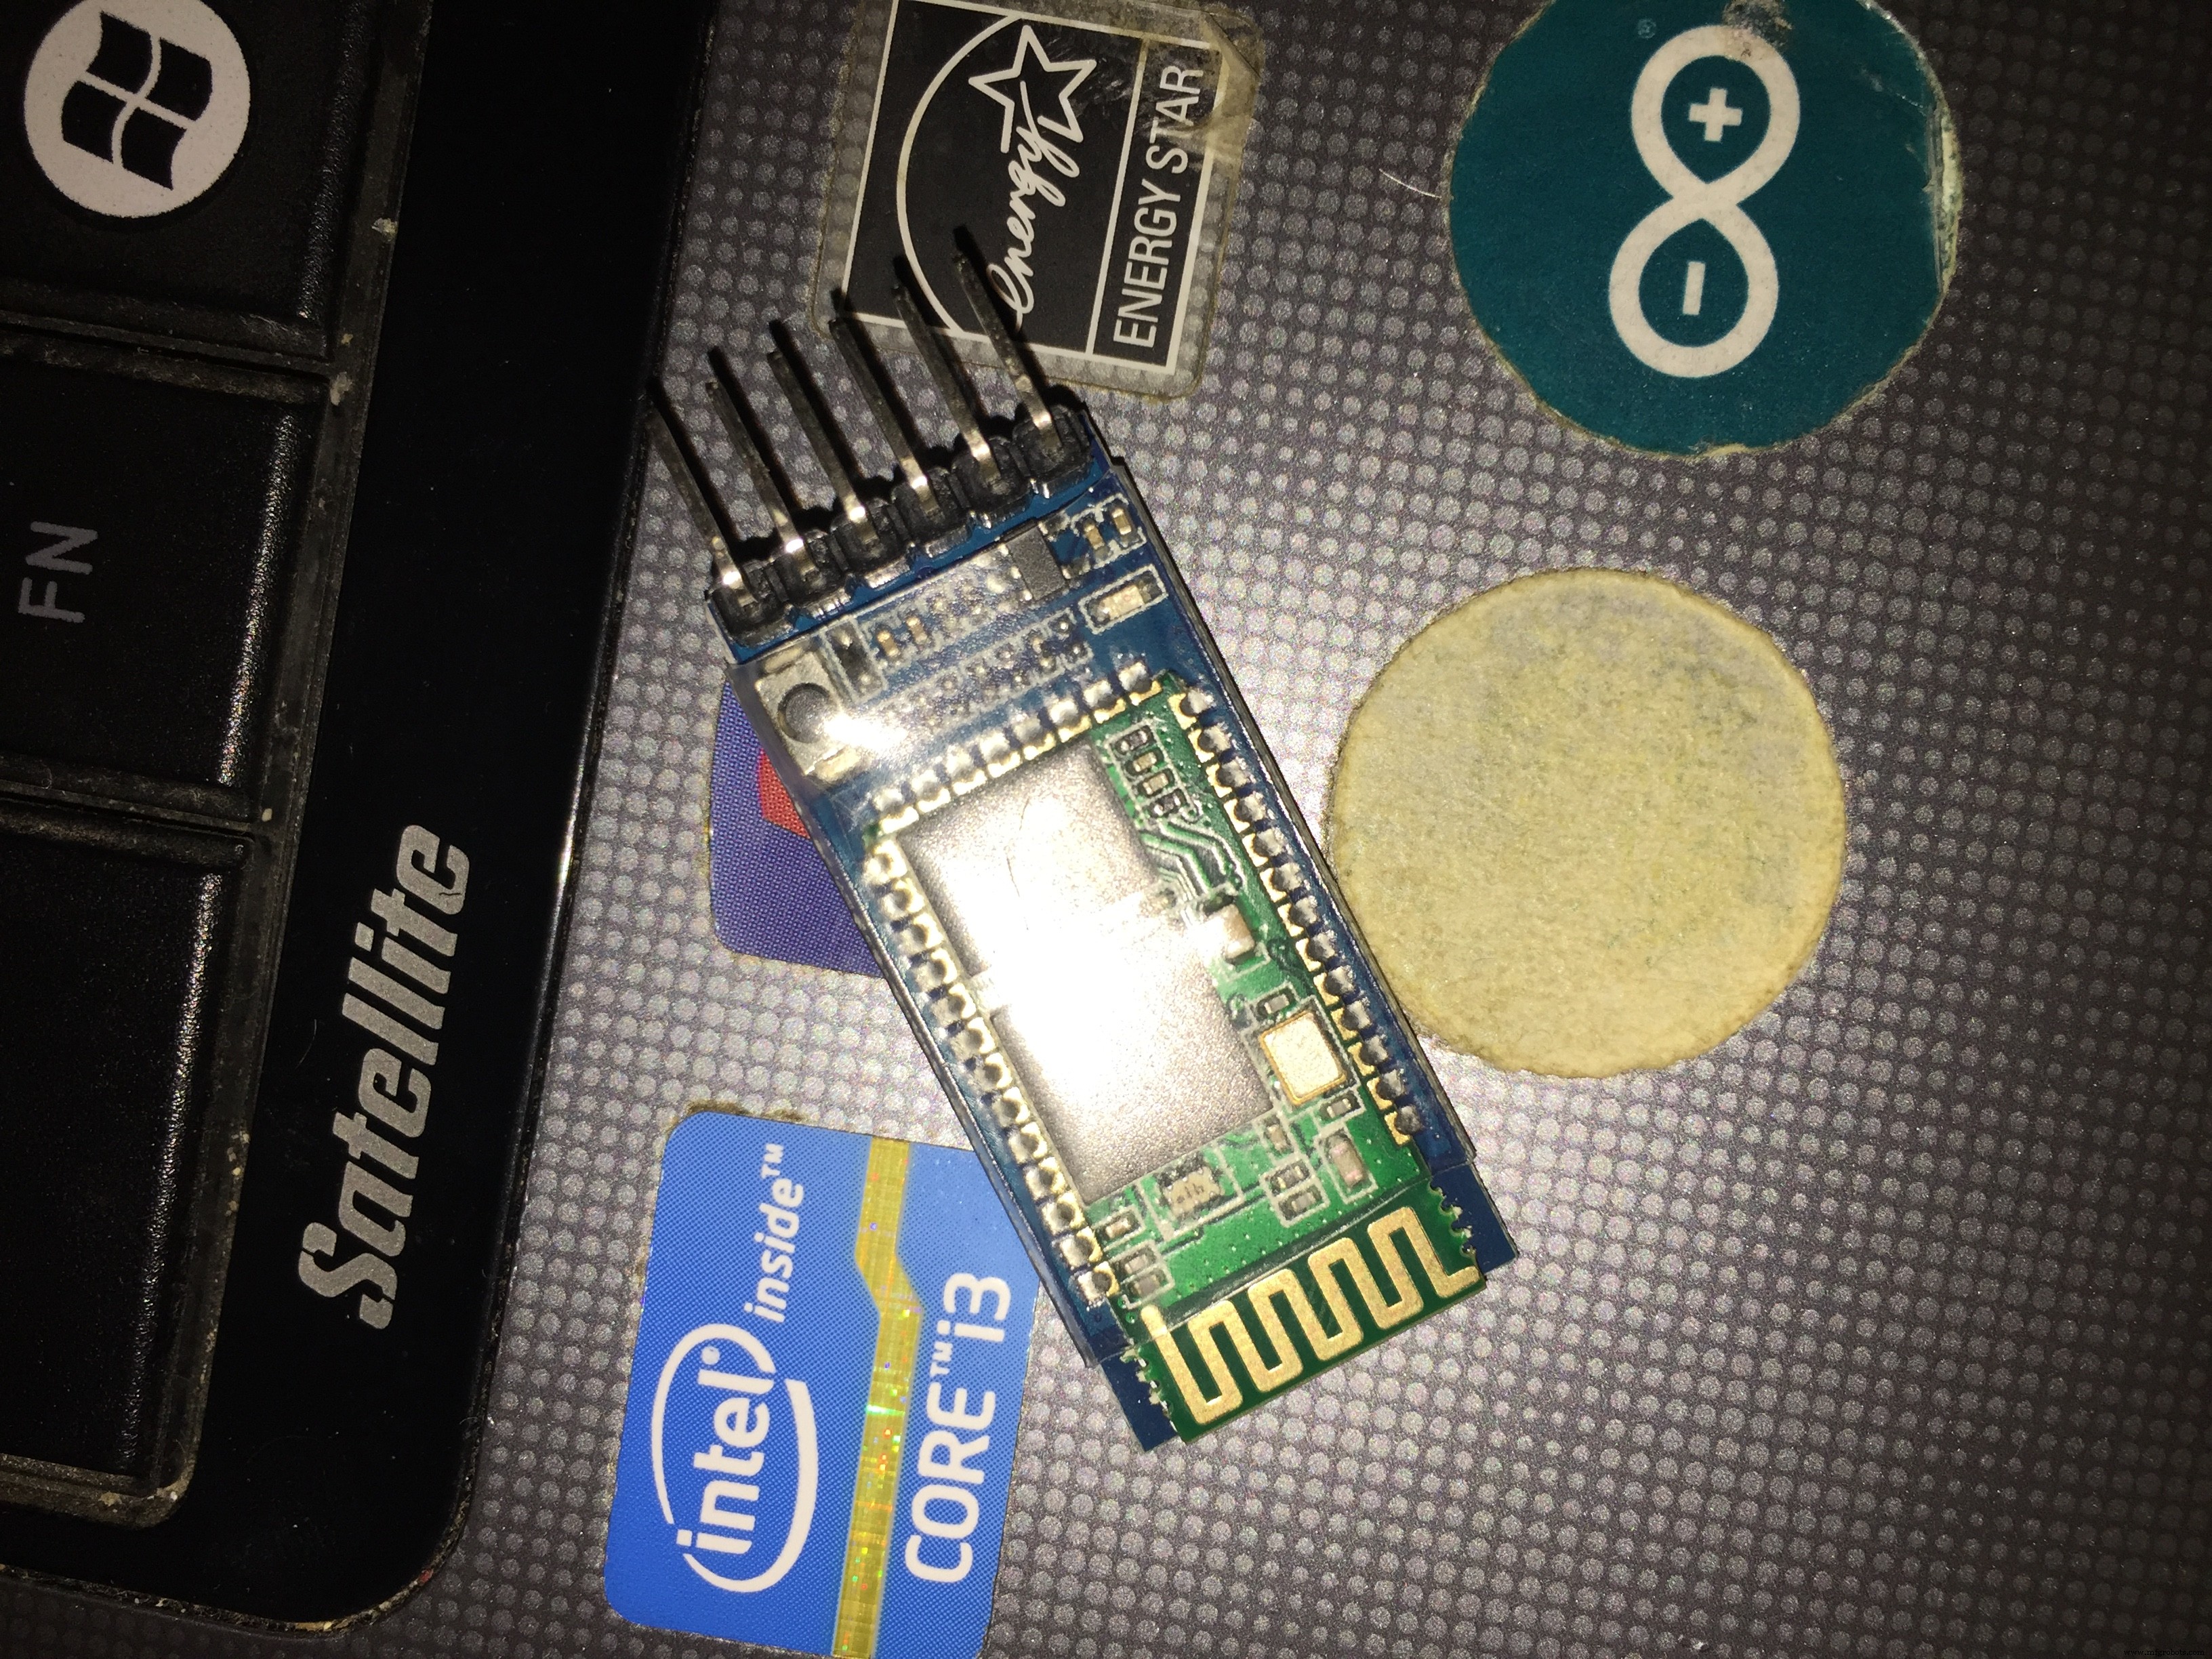
Il a 6 broches ; nous n'utiliserons que les 4 du milieu (RX-TX-GND-+5V) :

Nous allons connecter :
- +5V sur le module Bluetooth au 5V de l'Arduino
- GND sur le module Bluetooth au GND de l'Arduino
- Rx sur le module Bluetooth au Tx de l'Arduino
- Tx sur le module Bluetooth au Rx de l'Arduino
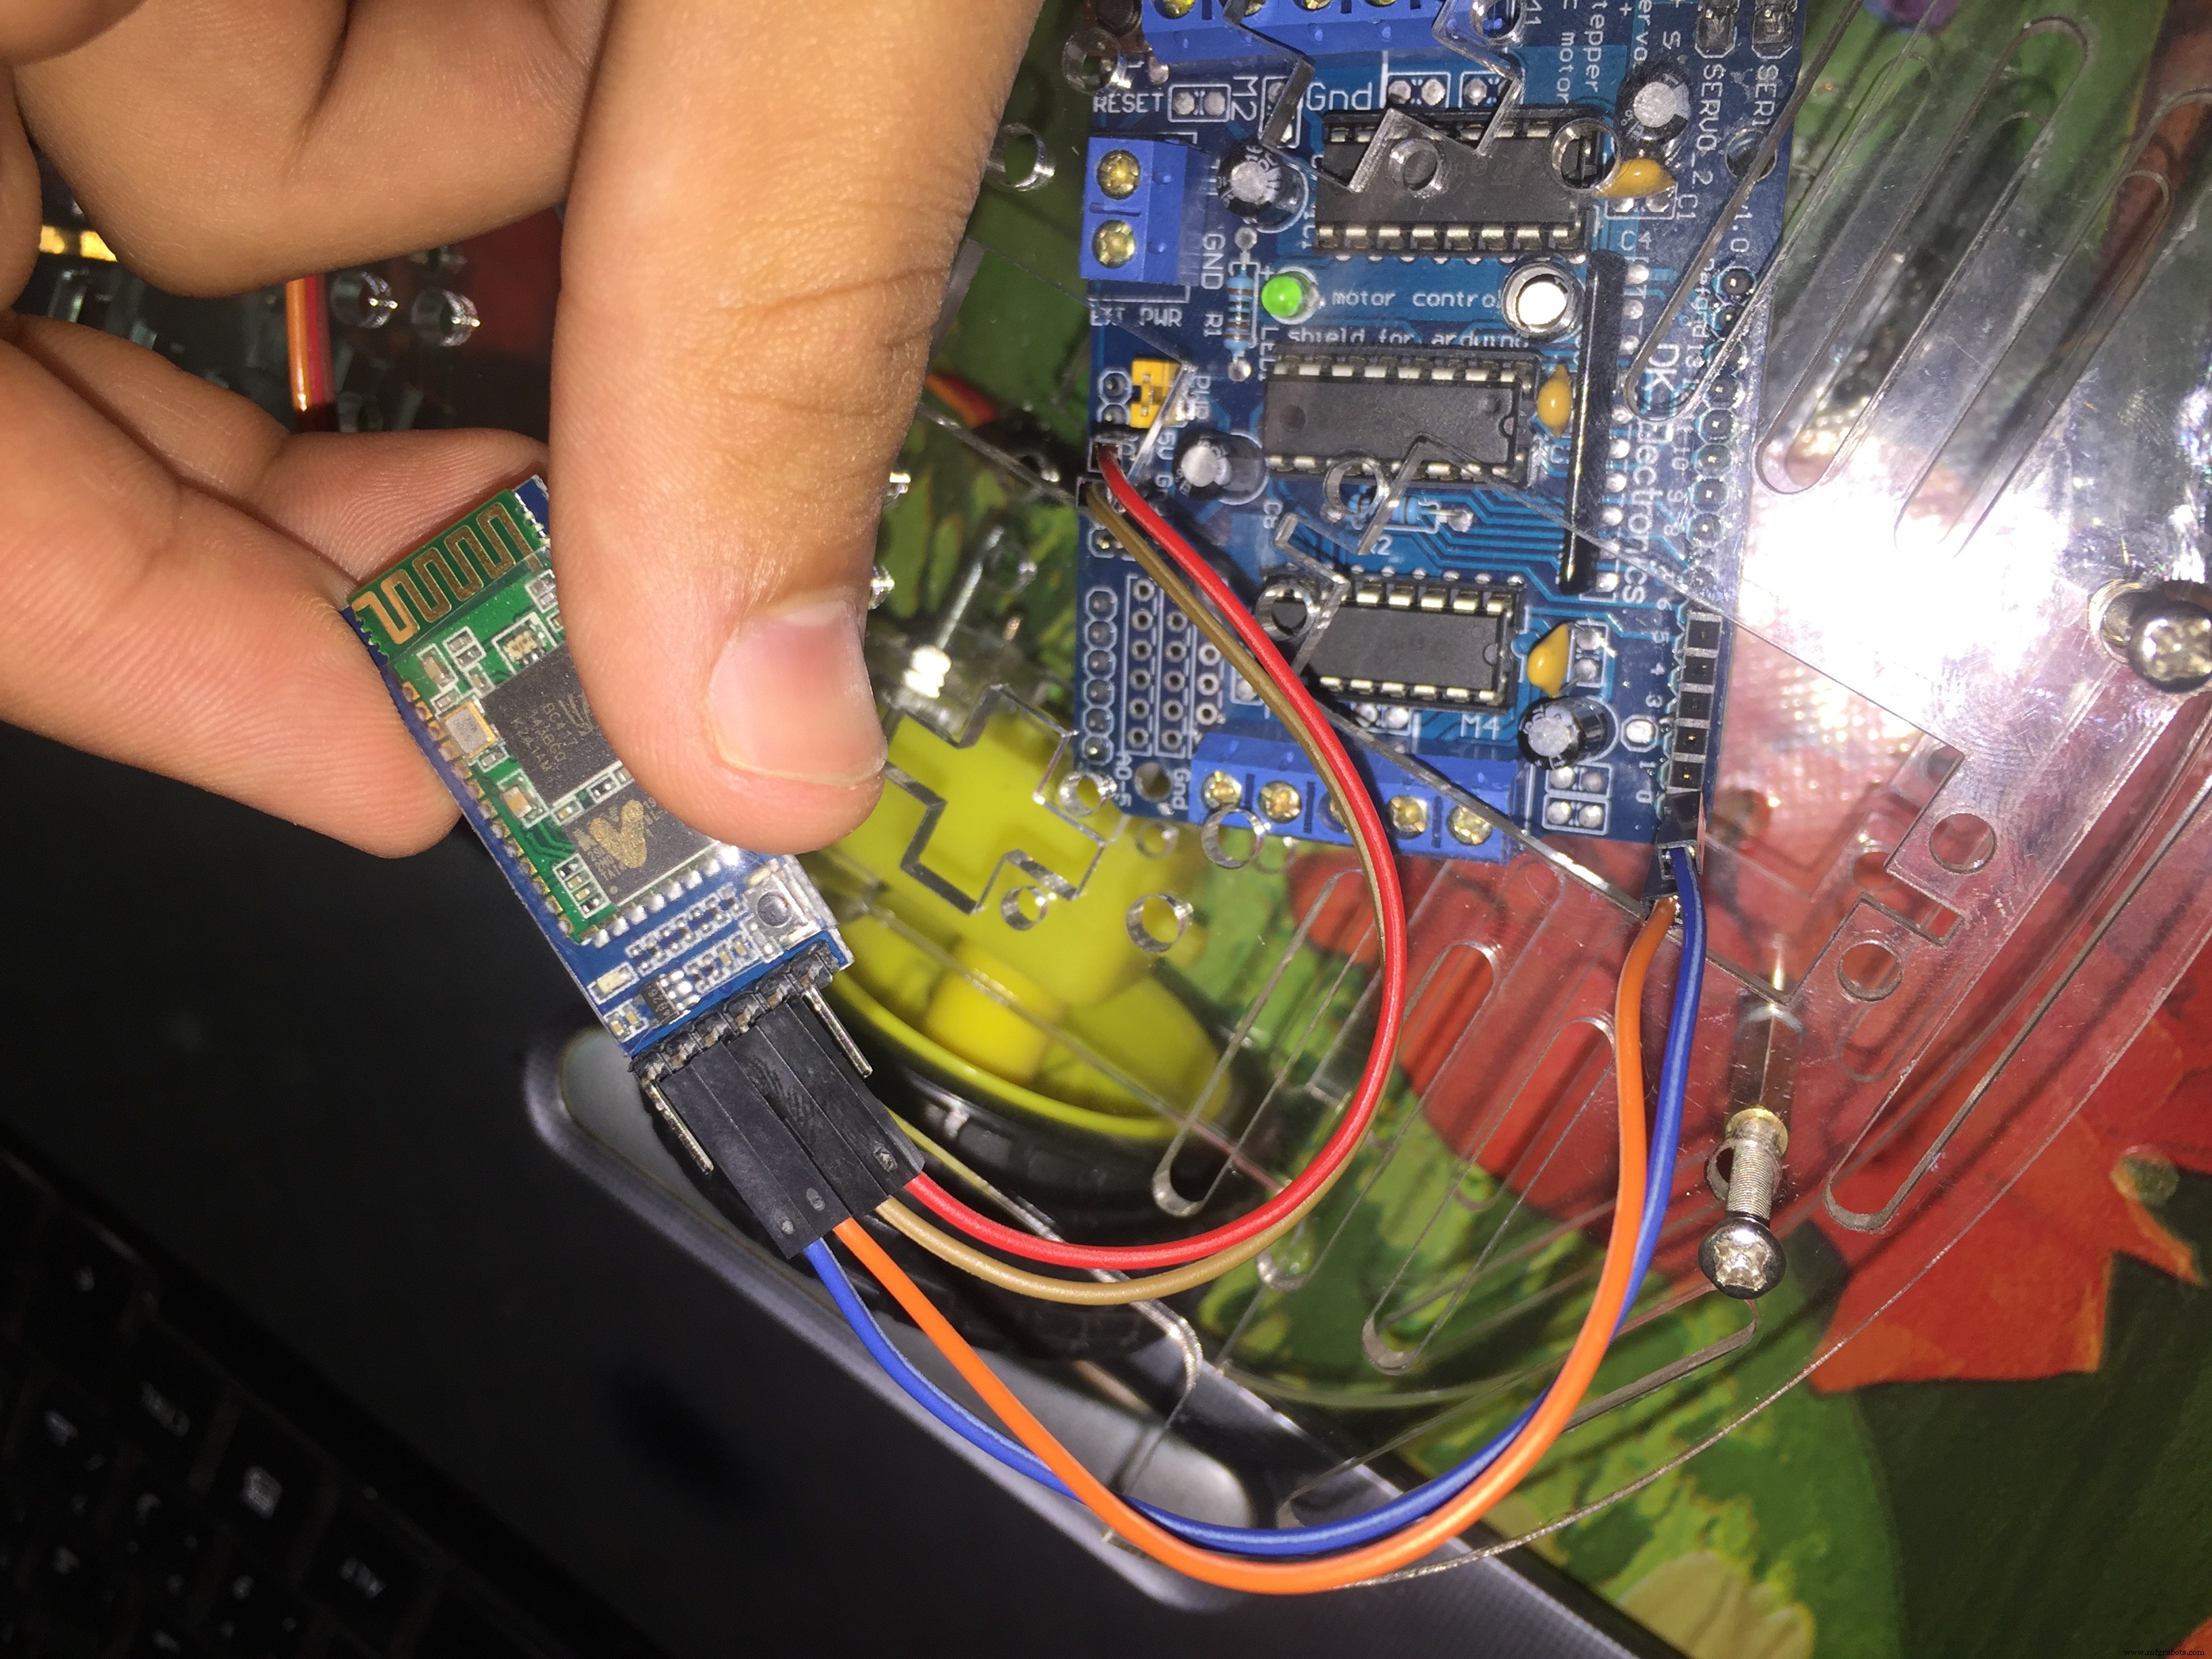
NOTE : POURQUOI Rx vers Tx et Tx vers Rx ?
Parce que le module Bluetooth envoie des données (Tx) et l'Arduino reçoit ces données (Rx).
L'un envoie et l'autre reçoit
4) Le servomoteur a 3 fils : rouge (positif), marron (négatif), jaune ou orange (signal).
Note : NE PAS connecter le positif et le négatif des servomoteurs au 5V et GND de la carte Arduino. La carte Arduino va prendre feu à cause du fort courant absorbé par les moteurs ; utilisez la batterie externe.


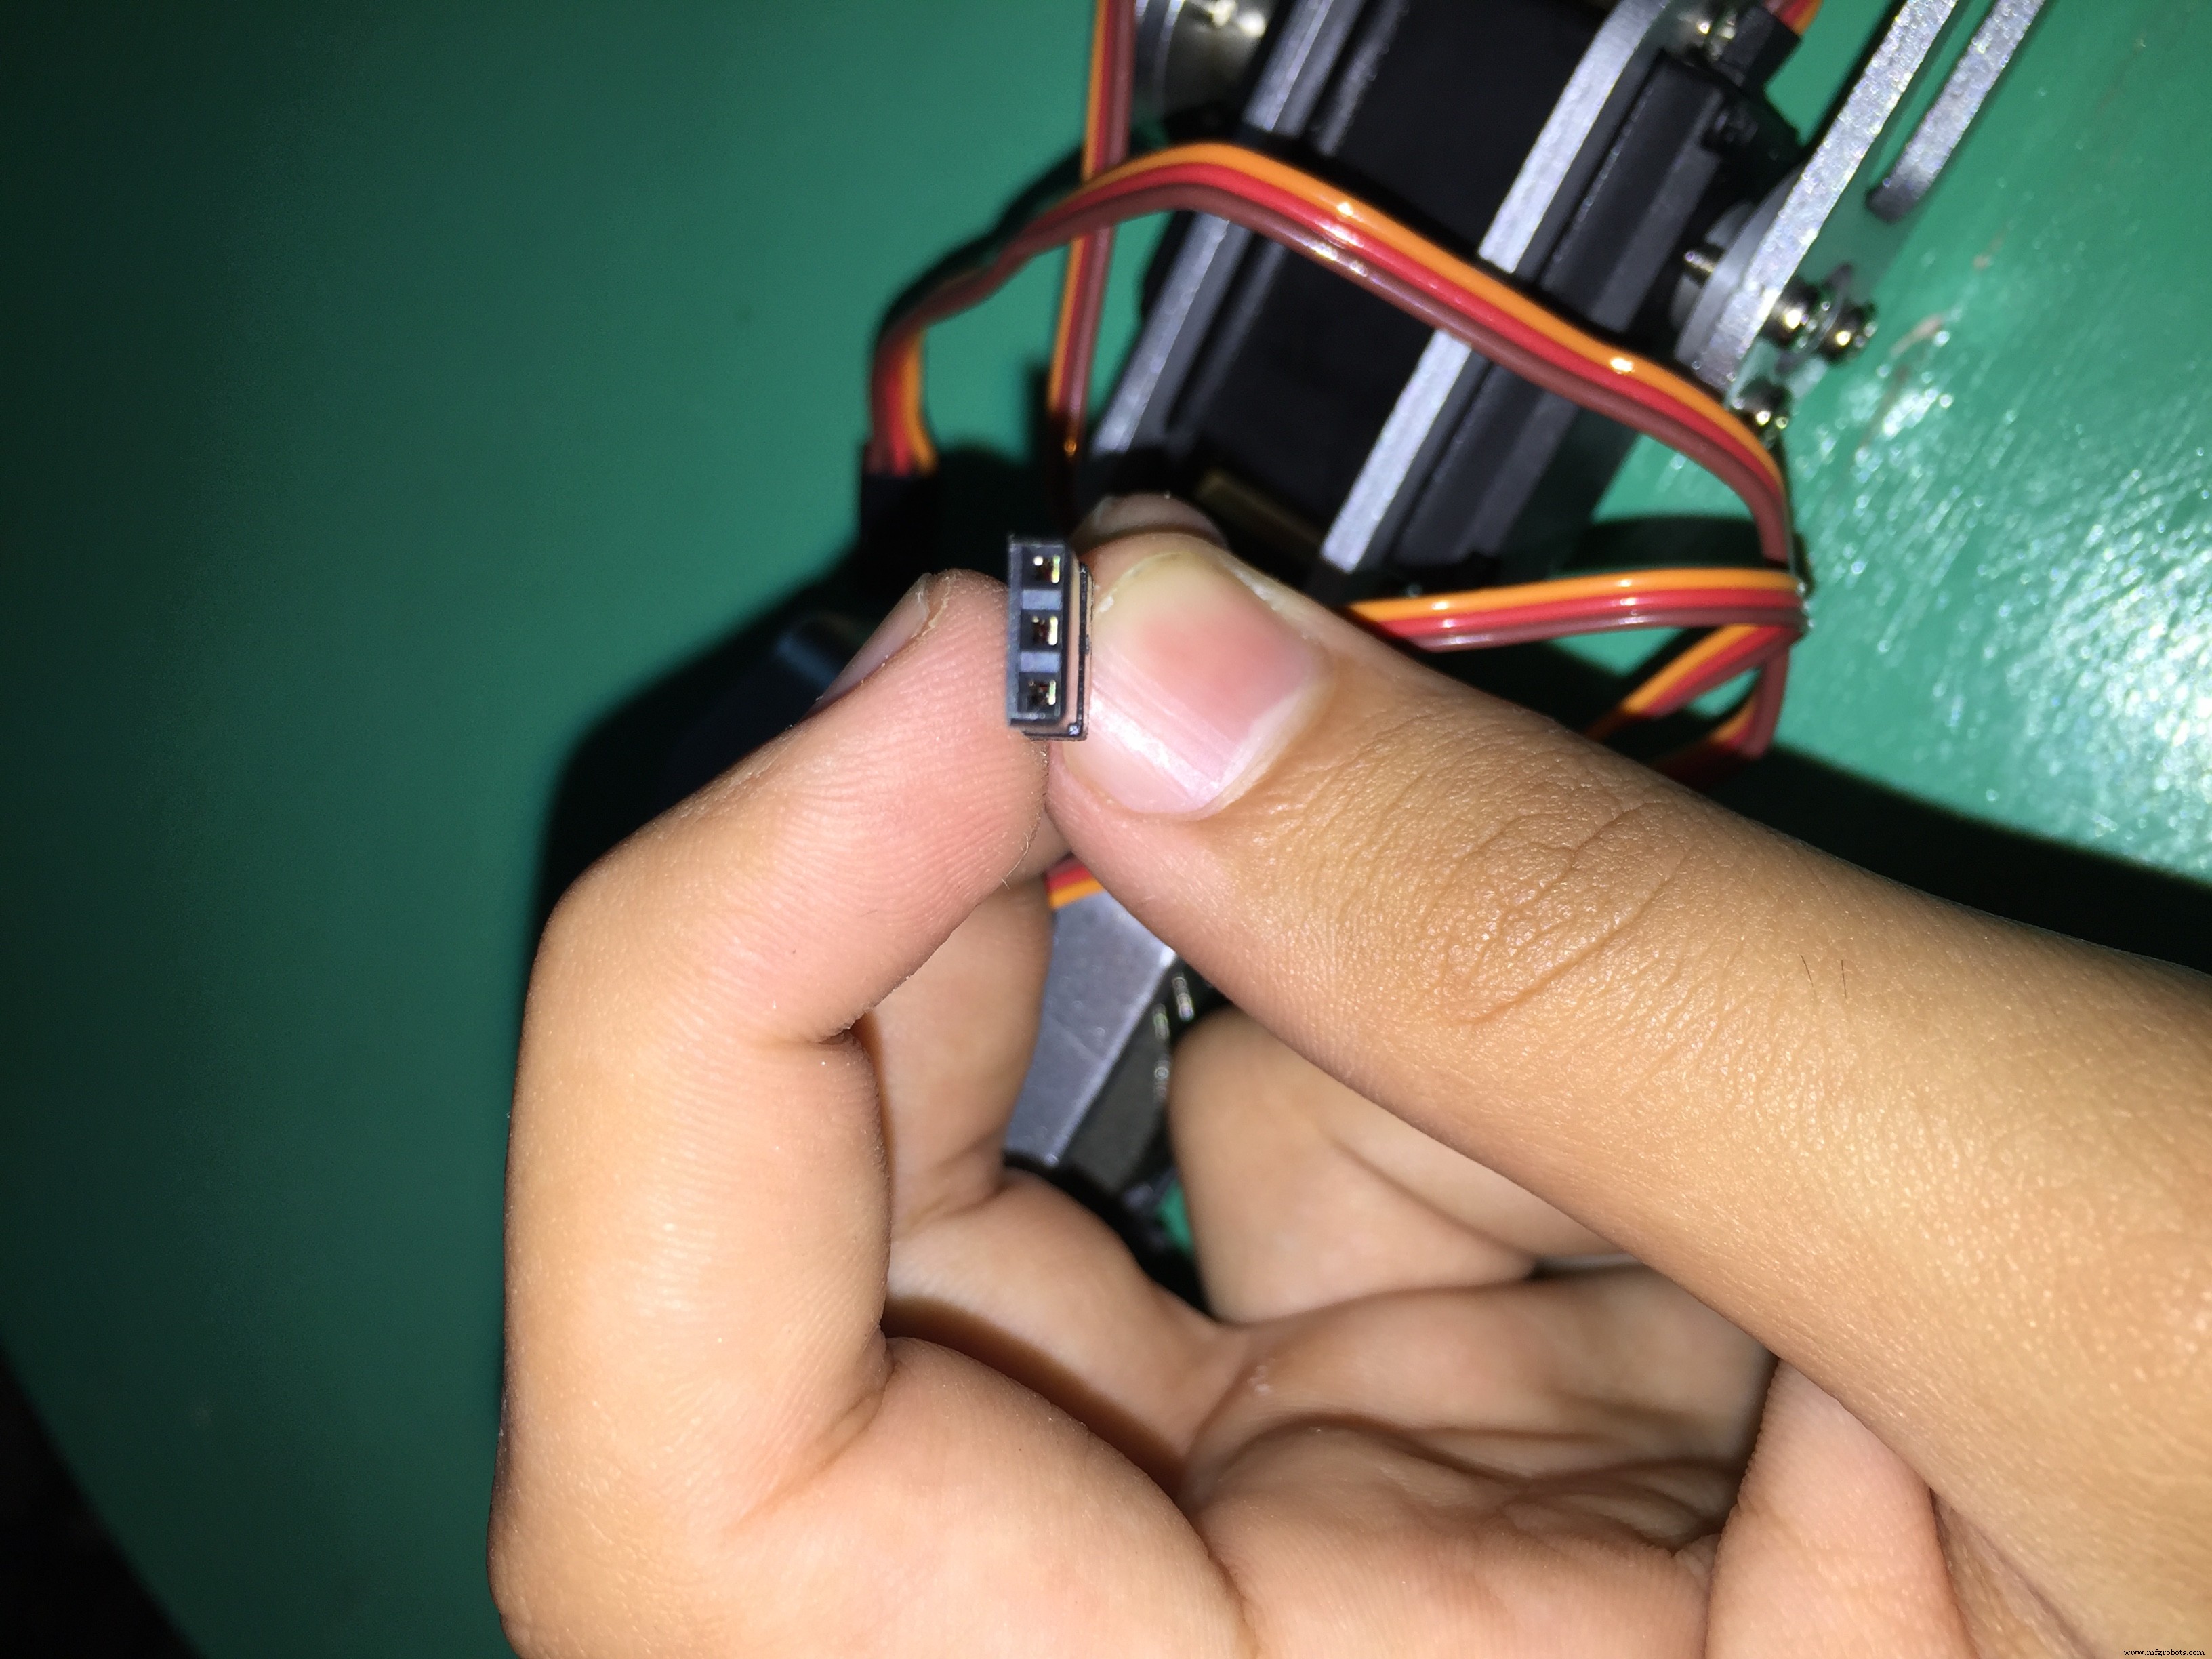
- Fil rouge au positif de la batterie externe
- Fil marron au négatif de la batterie externe
- Fil orange à n'importe quelle broche numérique (PWM) de l'Arduino
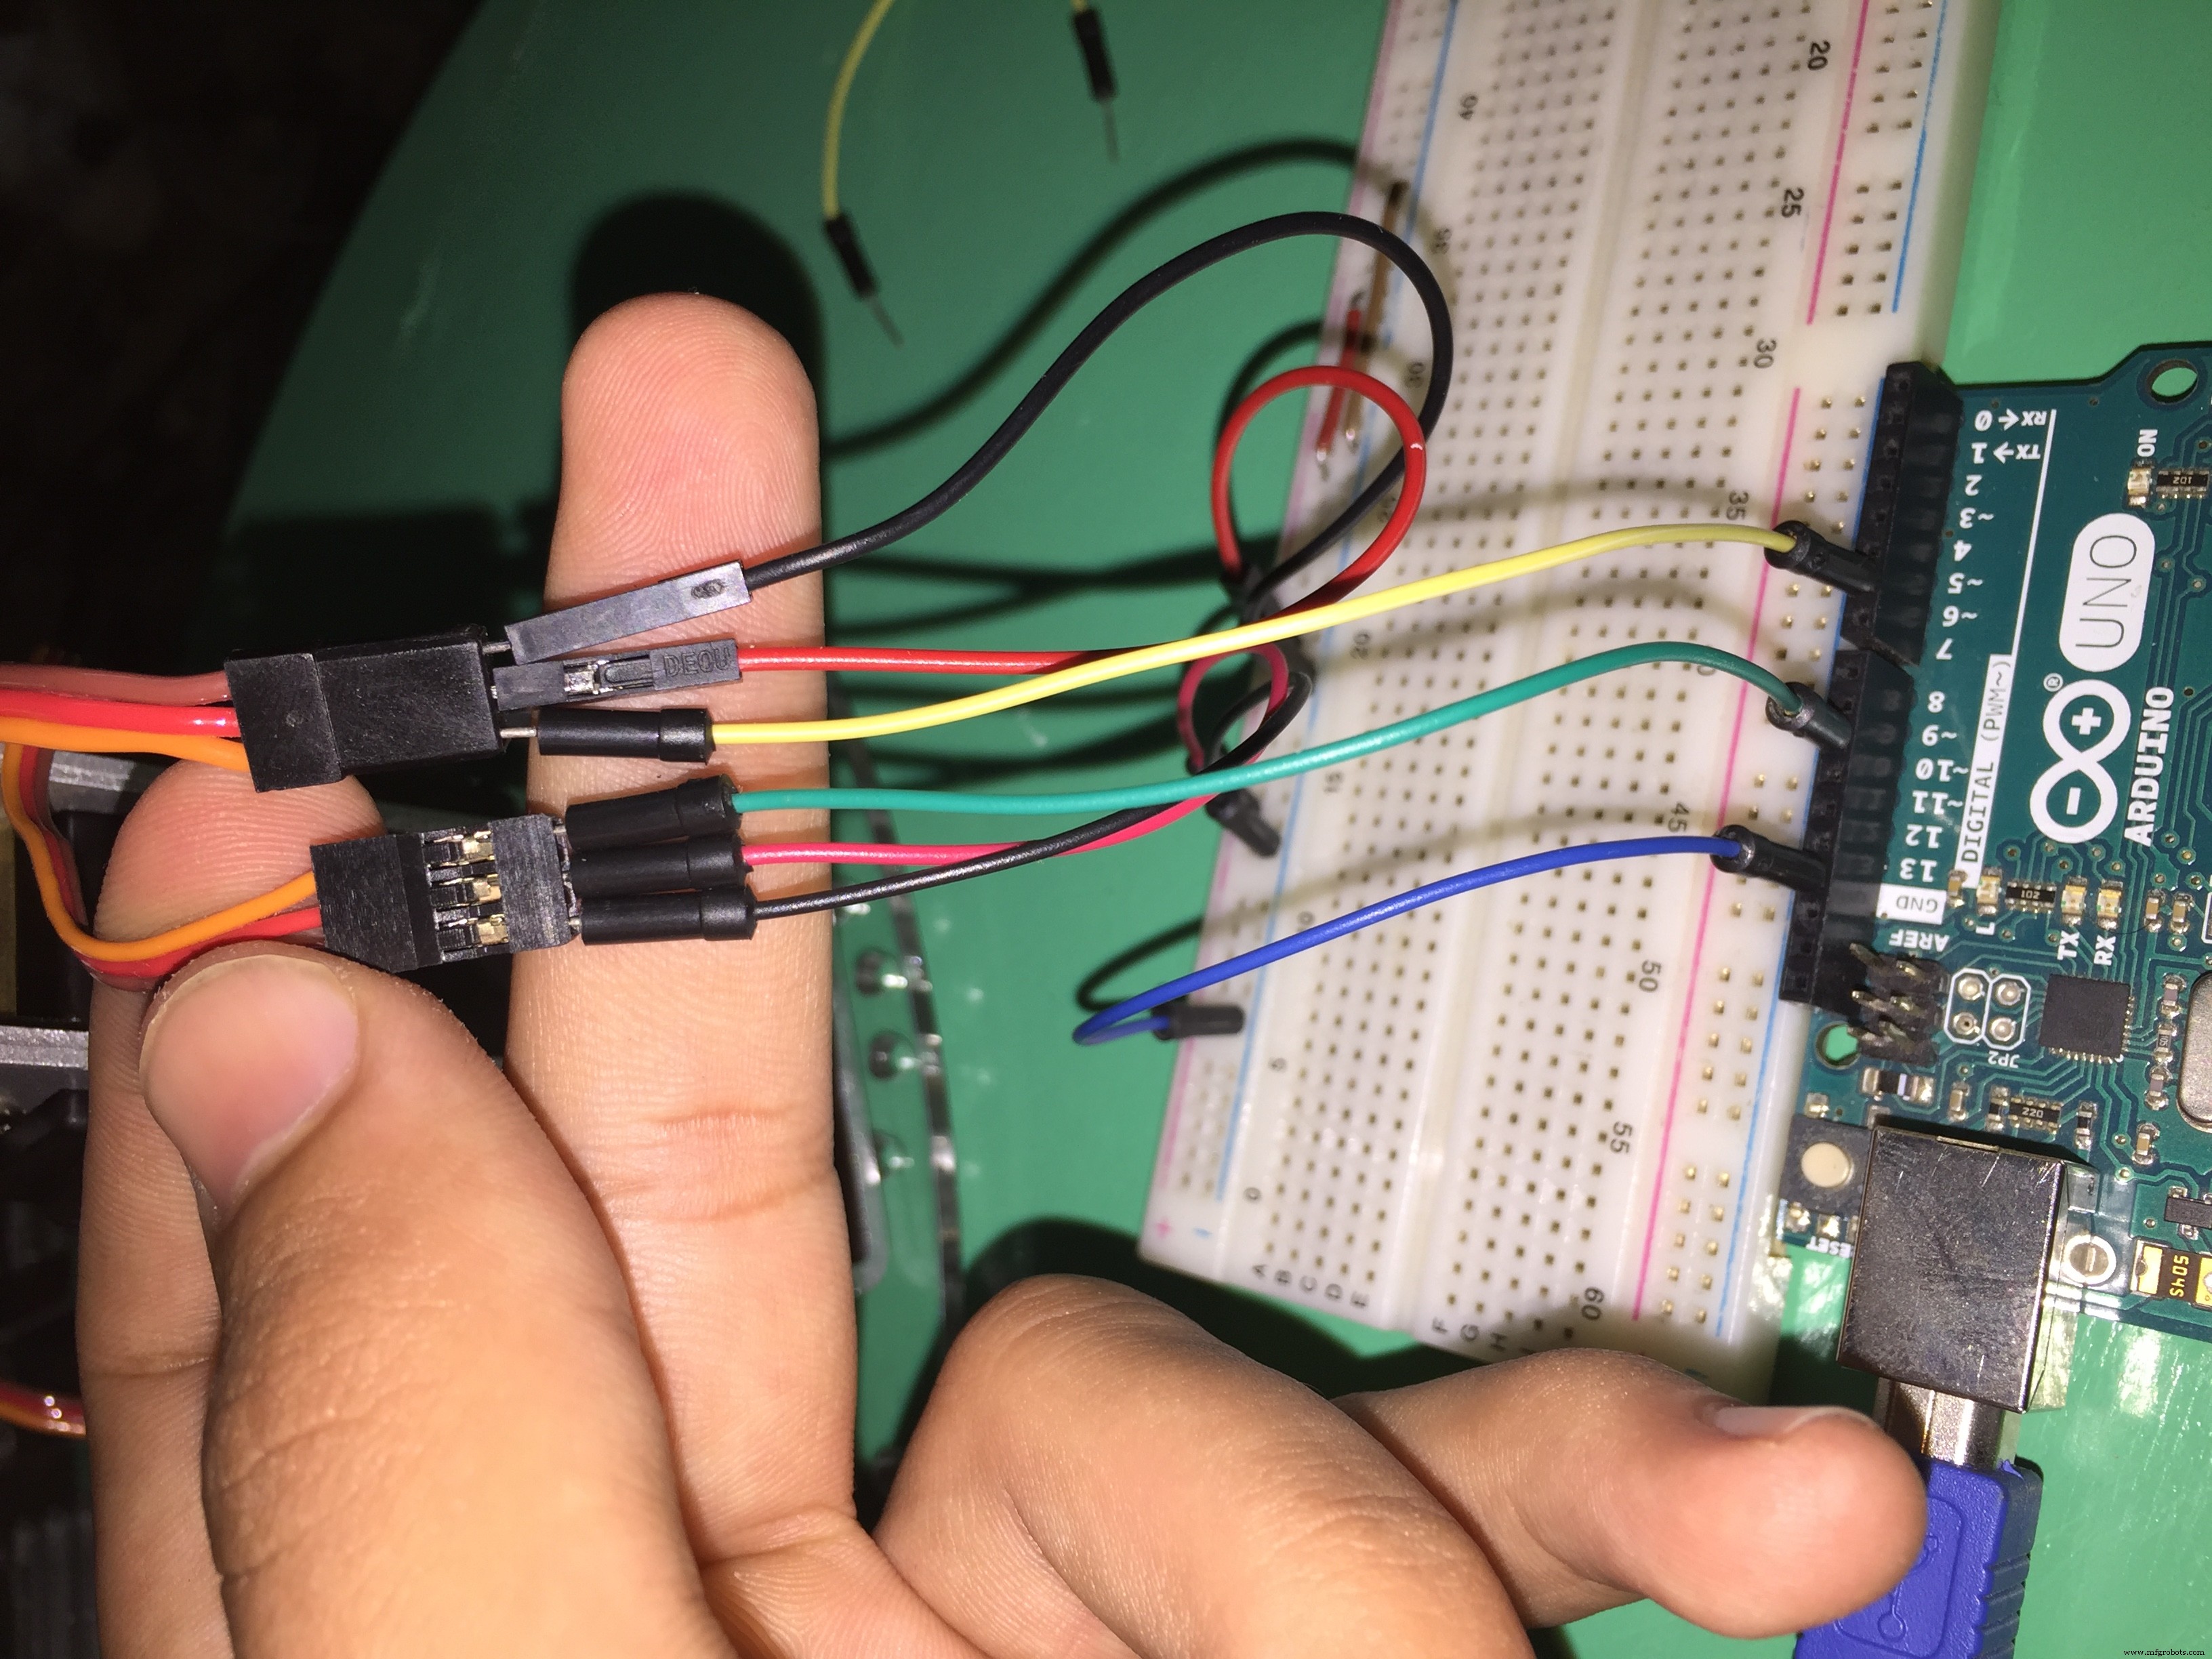
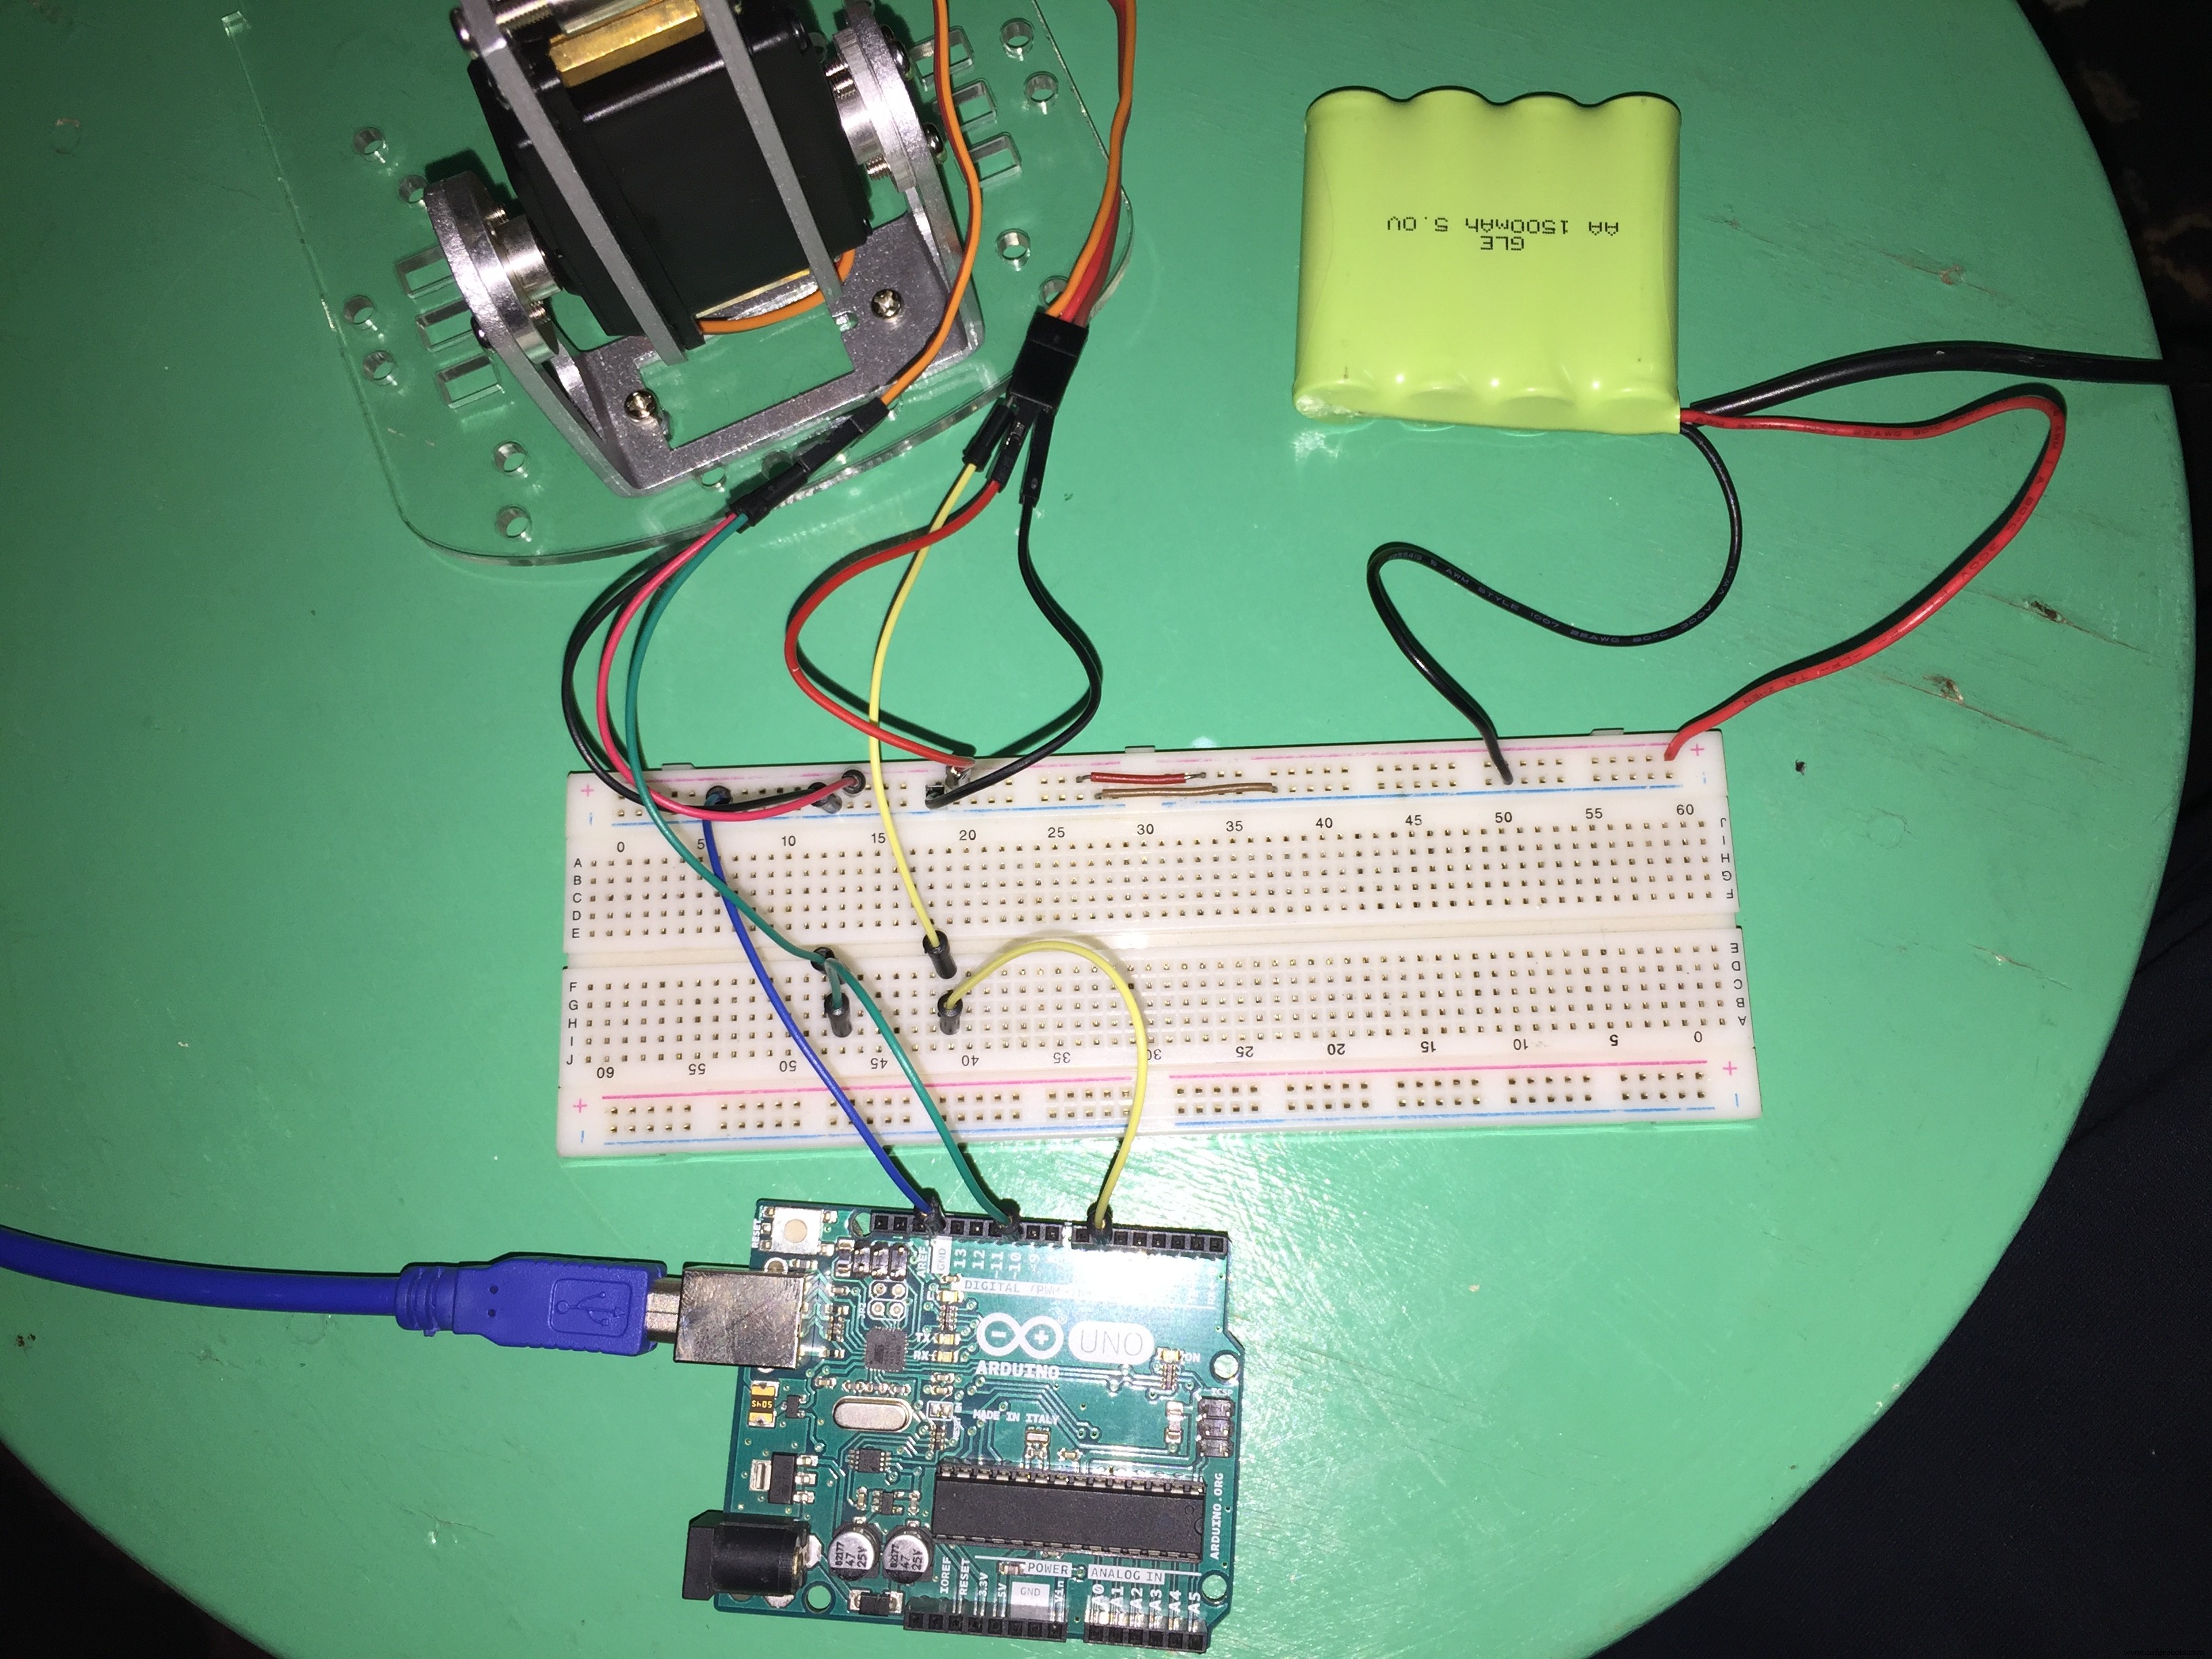
NOTE : N'oubliez pas de mettre la masse de la batterie et la masse de l'Arduino en commun, en connectant chaque GND à l'autre.
5) Les moteurs DC
Il faut souder des fils sur les bornes du moteur pour pouvoir les utiliser.
Le moteur DC n'a pas de polarité. Il n'y a pas de positif ni de négatif. Si vous inversez les connexions du moteur, le sens de rotation changera.
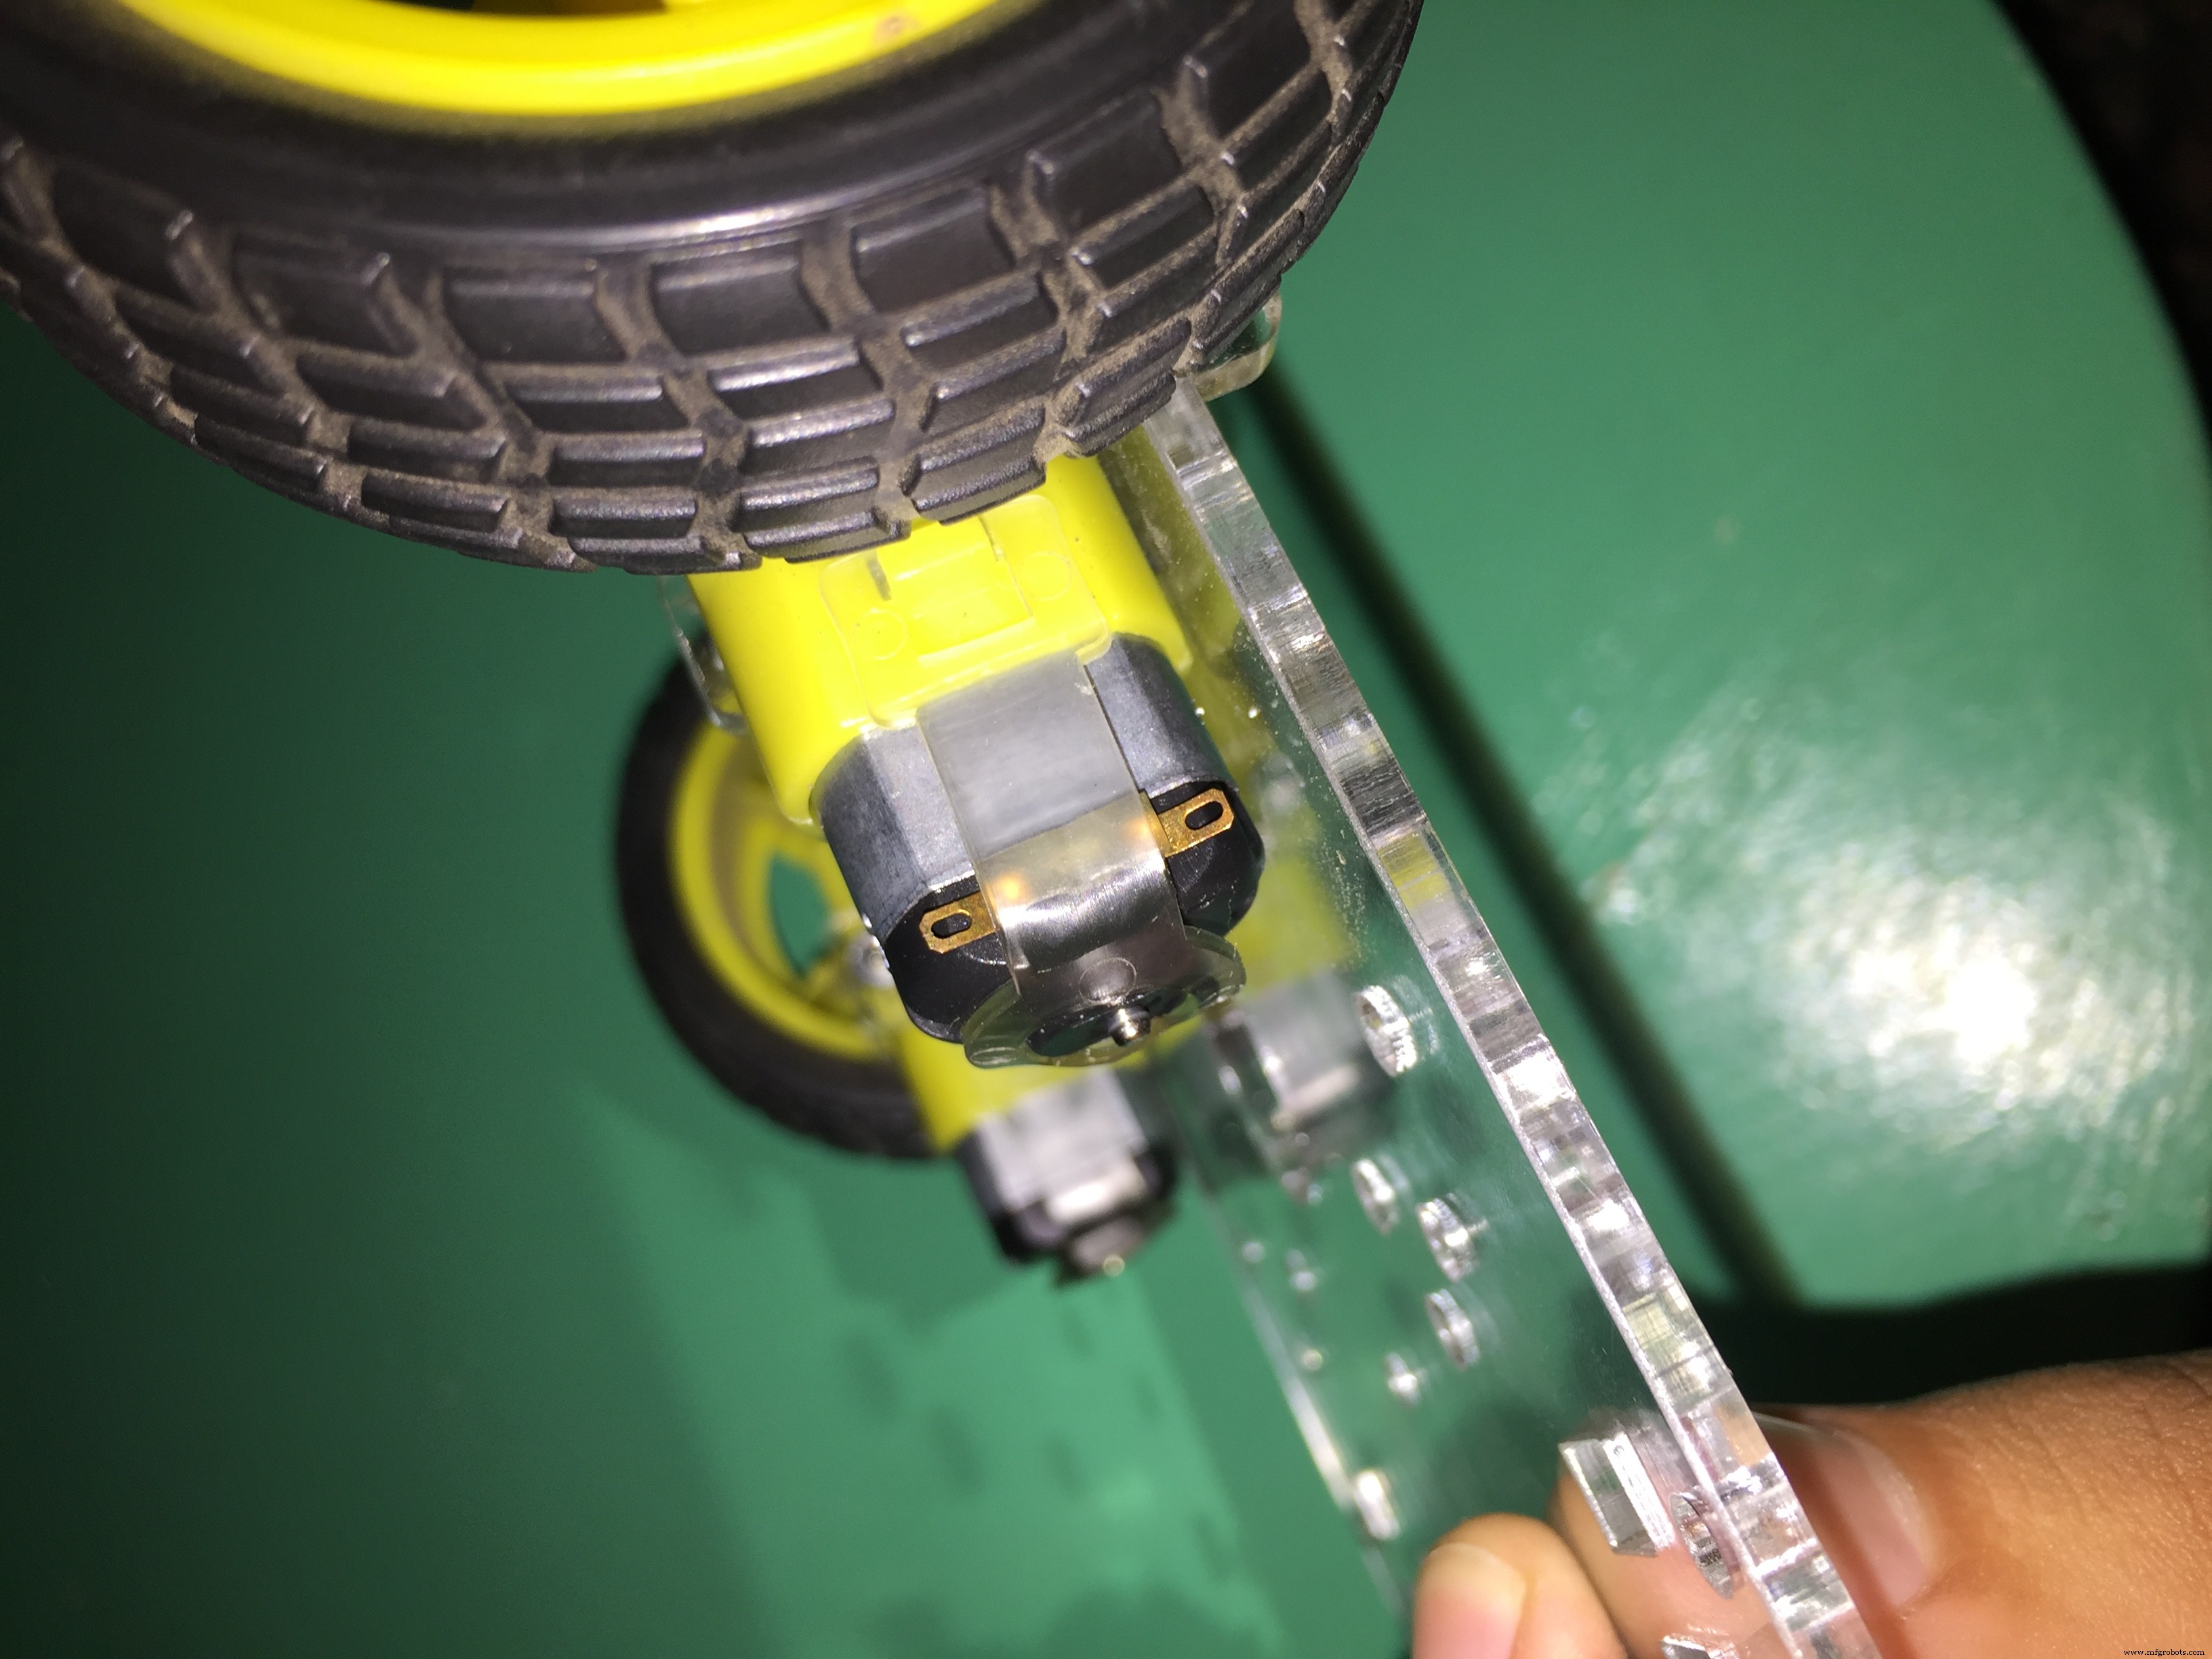

Après avoir soudé les bornes du moteur, connectez ces bornes au shield moteur.

NOTE : Dans le code Arduino, j'ai utilisé Moteur 1 et Moteur 2 - pas Moteur 3 et Moteur 4.
Le schéma
Comment connecter les moteurs du robot et la batterie avec le pilote de moteur.
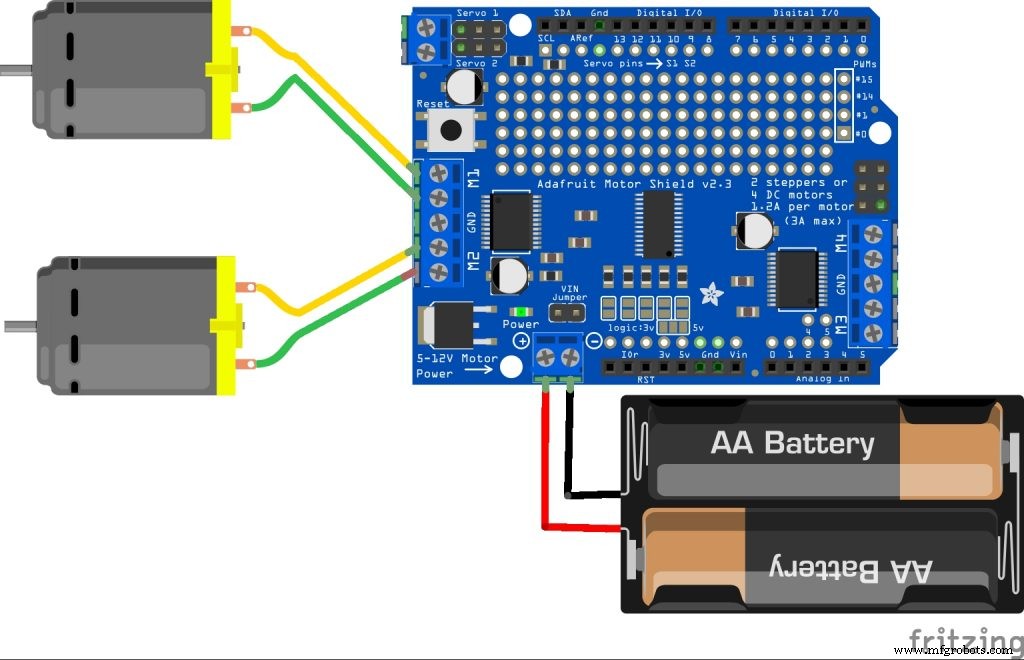
Comment connecter les servomoteurs du bras et la batterie avec la carte Arduino.

Comment connecter le module Bluetooth avec la carte Arduino.

NOTE : déconnectez (retirez le FIL ROUGE +5V) le module Bluetooth pendant le téléversement du code sur la carte Arduino. Reconnectez-le après la fin du téléversement.
Code Arduino
#include
#include

AF_DCMotor motorR(1);
AF_DCMotor motorL(2);
Servo elbowServo;
Servo gripperServo;

int command;

void setup() {
  gripperServo.attach(9);
  elbowServo.attach(10);
  Serial.begin(9600);
  motorR.setSpeed(255);
  motorL.setSpeed(255);
}

void loop() {
  command = Serial.read();

  /* CODE BRAS */
  if(command >= 1 && command <= 180) // servo coude selon position pouce sur app mobile entre 0-180
  {
    elbowServo.write(command);
  }
  else if (command == 205) // Pince angle 0
  {
    gripperServo.write(0);
  }
  else if (command == 206) // Pince angle 90
  {
    gripperServo.write(90);
  }
  else if (command == 207) // Pince angle 180
  {
    gripperServo.write(180);
  }

  /* CODE VOITURE */
  else if (command == 200) {
    motorR.run(FORWARD);
    motorL.run(FORWARD);
  }
  else if(command == 201) {
    motorR.run(FORWARD);
    motorL.run(BACKWARD);
  }
  else if(command == 202) {
    motorR.run(RELEASE);
    motorL.run(RELEASE);
  }
  else if(command == 203) {
    motorR.run(BACKWARD);
    motorL.run(FORWARD);
  }
  else if(command == 204) {
    motorR.run(BACKWARD);
    motorL.run(BACKWARD);
  }
  else if(command == 0) {
    motorR.run(RELEASE);
    motorL.run(RELEASE);
  }
}
Processus de fabrication
- Construire un robot Raspberry Pi piloté par Bluetooth avec retour audio
- Construire un robot piloté par Internet avec streaming vidéo Arduino & Raspberry Pi
- Construire un robot Raspberry Pi piloté Wi-Fi avec Python – Guide pas à pas
- Préhensiles d'injecteurs de carburant imprimés en 3D sur mesure : Optimisation de l'efficacité pick-and-place
- Principaux fabricants de robots pick-and-place en Inde
- Comment fonctionnent les robots pick-and-place : améliorer l'efficacité en fabrication
- Améliorer l'efficacité avec l'automatisation Pick-and-Place : Intégration robotique fluide avec EasyWork
- L'automatisation robotique booste la production de batteries pour la montée en puissance des VE
- Outillage de bout de bras : améliorer les performances de prélèvement et placement des robots