



Programmer rapidement un robot industriel pick-and-place avec RoboDK
La programmation pick-and-place est une compétence fondamentale en robotique. Mais comment créer ce programme robotique rapidement et facilement pour votre robot industriel ?
Avec l'interface de programmation simple de RoboDK, vous pouvez créer un programme pick-and-place en seulement quelques minutes.
Voici comment démarrer avec la programmation simple pick-and-place.
Les avantages du pick-and-place avec un robot industriel
C'est une tâche simple, peut-être même la tâche robotique la plus simple qui soit !
Même si vos plans pour votre robot sont plus avancés, cela vaut la peine d'apprendre à programmer cette tâche de base avant de passer à des configurations plus complexes.
Les robots industriels sont une solution parfaite pour cette application. Ils sont plus constants que les travailleurs humains, dont l'efficacité à la tâche a tendance à baisser sur de longs quarts de travail faisant le même mouvement répétitif.
De nombreuses tâches industrielles relèvent du pick-and-place, y compris l'empilage, le tri, l'emballage et le chargement/déchargement de machines.
Pourquoi programmer le pick-and-place avec RoboDK
Il y a diverses options pour programmer un robot industriel pour cette tâche spécifique.
Ces options incluent l'utilisation du pupitre d'apprentissage du robot, le guidage manuel, ou le codage avec le langage propriétaire du fabricant.
L'avantage d'utiliser RoboDK est que l'interface de programmation est extrêmement facile à utiliser. Vous pouvez programmer ce mouvement en quelques minutes seulement et il est compatible avec des centaines de robots industriels.
Aucune des options de programmation alternatives pour un robot industriel n'offre cette flexibilité.
Comment programmer un robot pick-and-place avec RoboDK
Programmer cette tâche est très simple avec RoboDK. L'exercice vous présente quelques concepts de base qu'il est bon de connaître sur l'environnement de simulation de l'outil.
Voici 9 étapes pour programmer votre premier robot pick-and-place dans RoboDK :
1. Créez votre programme robot
D'abord, vous devez créer votre programme robot. Cela implique de charger votre modèle de robot depuis notre Bibliothèque de robots, d'ajouter tout autre objet de simulation (ex: tables, objets convoyeurs pour la prise), et d'ajouter votre pince ou un autre effecteur terminal.
2. Apprenez à attacher et détacher des objets du robot
Dans RoboDK, les actions de prise et de pose sont centrées sur deux « événements de simulation » — attacher objet et détacher objet. Vous devez vous familiariser avec ces deux événements.
Quand vous voulez que le robot prenne un objet, vous déplacez simplement son effecteur terminal près de l'objet et sélectionnez « attacher objet ». RoboDK attachera l'effecteur terminal à l'objet le plus proche. Avec « détacher objet », le robot relâche tout objet attaché.
3. Créez votre cible de prise
Pour commencer à créer votre programme, créez une cible où le robot prendra votre objet choisi. Vous pouvez déplacer rapidement le robot vers n'importe quel objet dans la simulation RoboDK en faisant un clic droit sur l'objet et en choisissant « Prendre avec le robot ».
4. Définissez un décalage d'approche
C'est presque toujours une bonne idée d'ajouter un décalage d'approche quand vous programmez n'importe quel mouvement robotique.
Cela évite au robot de heurter l'objet quand il se déplace dans l'espace libre. Vous pouvez programmer le robot pour qu'il se déplace rapidement vers la distance d'approche (en utilisant un mouvement d'articulation non contrôlé) puis lentement (avec un mouvement linéaire contrôlé) pour saisir l'objet.
5. Programmez le sous-programme d'attachement
C'est souvent une bonne idée de programmer les tâches pick-and-place avec deux sous-programmes séparés : l'action de prise et l'action de pose. Cela vous permet de dupliquer facilement les actions du robot et garde votre programme robot aussi gérable que possible.
Créez le sous-programme d'attachement avec les étapes suivantes :
- Déplacez le robot vers le décalage d'approche avec un mouvement d'articulation.
- Utilisez un mouvement linéaire pour aller à la position de saisie.
- Saisissez l'objet avec l'événement de simulation Attacher Objet.
- Reculez le robot vers le décalage d'approche avec un mouvement linéaire.
6. Créez les cibles de position de pose
Vous avez maintenant tous les blocs fondamentaux du mouvement pick-and-place dont vous avez besoin. À ce stade, il est souvent plus efficace de simplement copier-coller des parties de votre programme puis les ajuster.
Par exemple, vous pouvez créer rapidement la position de pose en copiant votre position de prise et en la déplaçant vers une autre partie de l'espace de travail. Cela devrait aussi copier le décalage d'approche.
7. Programmez le sous-programme de détachement
L'action de pose est fondamentalement la même que l'action de prise. Cependant, au lieu d'utiliser Attacher Objet, vous choisissez l'événement de simulation Détacher Objet. Vous pouvez copier votre sous-programme de prise et le modifier simplement.
8. Intégrez dans votre programme principal
Enfin, vous voulez créer votre programme principal. Dans celui-ci, vous inclurez d'abord votre sous-programme de prise, puis votre sous-programme de pose. Quand vous lancez le programme principal, le robot devrait prendre l'objet à un endroit et le placer à l'autre.
9. Astuce bonus : Remplacez les objets de simulation
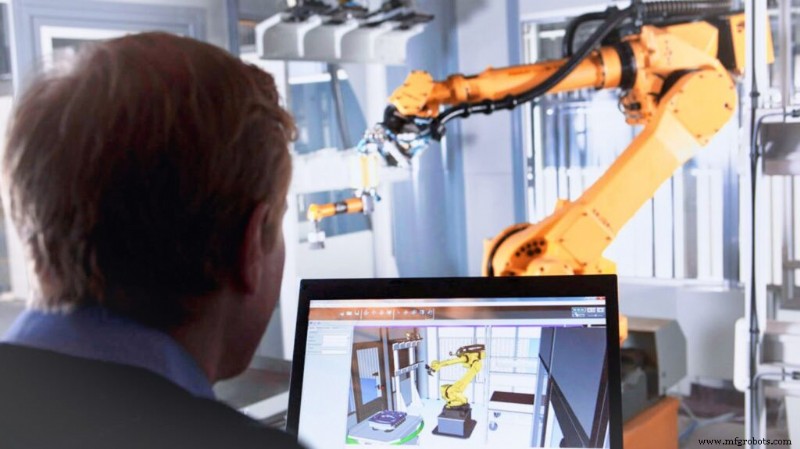
Une fois que vous avez exécuté votre programme, vous constaterez que l'objet est maintenant au mauvais endroit pour redémarrer la simulation. Vous pouvez réinitialiser rapidement votre programme en choisissant l'événement de simulation Définir Position Objet et en sauvegardant la position de départ de vos objets.
Voyez cela en action dans notre cours gratuit de programmation pick-and-place
Il peut être difficile de suivre des instructions comme celles ci-dessus sans le voir en action, n'est-ce pas ?
Vous pouvez voir toute cette formation et bien plus dans notre cours vidéo gratuit de programmation pick-and-place. Il inclut la formation pour des applications simples pick-and-place et des exemples plus complexes, comme avec des objets de formes différentes.
Cliquez simplement ici pour accéder au cours complet.
Quelles questions avez-vous sur la programmation de tâches pick-and-place avec RoboDK ? Dites-le-nous dans les commentaires ci-dessous ou rejoignez la discussion sur LinkedIn, Twitter, Facebook, Instagram, ou sur le forum RoboDK. Également, consultez notre vaste collection de vidéos et abonnez-vous à la chaîne YouTube RoboDK
Robot industriel
- 5 Conseils d'Experts pour Programmer des Robots Industriels (Plus un Bonus Qui Change la Donne)
- Préhensiles d'injecteurs de carburant imprimés en 3D sur mesure : Optimisation de l'efficacité pick-and-place
- Maîtriser l'Héritage et le Polymorphisme en C# : Exemples de Code Pratiques
- Principaux fabricants de robots pick-and-place en Inde
- Top 10 des fournisseurs de robots Pick & Place de confiance pour l'automatisation industrielle
- Composants de bras robotique haute performance pour une automatisation pick-and-place efficace
- Comment fonctionnent les robots pick-and-place : améliorer l'efficacité en fabrication
- Améliorer l'efficacité avec l'automatisation Pick-and-Place : Intégration robotique fluide avec EasyWork
- Outillage de bout de bras : améliorer les performances de prélèvement et placement des robots