



Maîtriser la programmation robotique de convoyeur : guide étape par étape
Programmer un convoyeur robotique est plus délicat que beaucoup l'imaginent. Une bonne simulation est la clé du succès, mais comment le faire sans devenir fou ?
Les bandes transporteuses sont un moyen facile de déplacer des produits vers votre robot, non ?
Eh bien… pas vraiment. Nous pensons souvent aux convoyeurs comme une solution simple mais, en fait, ce sont l'une des méthodes de livraison de pièces les plus compliquées. Ils exigent que le robot détecte et suive des objets qui bougent sur le convoyeur. Ils doivent être contrôlés via le programme robot. Ils souffrent aussi de divers problèmes mécaniques au fil de leur vie, comme un mauvais suivi, l'usure de la bande et le glissement. Tout cela signifie que les convoyeurs peuvent vous rendre un peu fou.
Au lieu d'être simples, ils peuvent être délicats à utiliser.
Nous ne pouvons pas résoudre les problèmes mécaniques de vos convoyeurs — pour cela, vous avez besoin d'un bon planning de maintenance comme celui montré dans cette liste de contrôle pratique de Cisco-Eagle. Cependant, nous pouvons vous aider à simuler le convoyeur facilement pour que vous puissiez le tester et l'intégrer avec votre programmation robotique.
Voici comment programmer votre convoyeur robotique sans devenir fou.
Les 5 parties mobiles délicates d'un convoyeur robotique
D'abord, il est important de comprendre pourquoi programmer un convoyeur est un défi.
Il y a 5 « parties mobiles » qui rendent difficile l'intégration de la programmation robotique avec les convoyeurs.
1. Contrôle du convoyeur lui-même
On pourrait croire que le contrôle du convoyeur est juste une affaire de « marche/arrêt » mais c'est généralement un peu plus complexe que ça. Les convoyeurs ont une variété d'options de contrôle, selon le modèle. Certains ont une vitesse fixe tandis que d'autres peuvent être contrôlés avec des vitesses variables. Certains ont un mode marche arrière, un freinage actif, ou une commutation rapide. Ensuite, il y a différentes méthodes de contrôle, les trois plus courantes étant le contrôle par impulsions, le contrôle de vitesse et le contrôle distribué.
Vous devrez peut-être contrôler le convoyeur à l'intérieur même du programme robot. Sinon, vous devrez peut-être faire l'interface avec le convoyeur via un réseau. Ces deux options ajoutent de la complexité à la programmation.
2. Suivi et détection des objets
Pour ramasser des objets d'un convoyeur en mouvement, le robot doit pouvoir les localiser de manière fiable. Cela signifie que vous avez besoin d'un capteur pour détecter quand un objet arrive devant le robot. De plus, le robot peut avoir besoin d'un moyen de suivre les objets pendant que le convoyeur bouge.
Les capteurs les plus courants pour cela sont les capteurs de vision (par exemple caméras 2D ou 3D) et les capteurs de détection de pièces (par exemple faisceaux lumineux, capteurs magnétiques, capteurs inductifs, etc). Certains sont plus simples à intégrer que d'autres mais tous ajoutent de la complexité supplémentaire à votre programme.
3. Manipulation d'objets en mouvement
Une cible en mouvement est toujours plus difficile à manipuler qu'une statique. Cela introduit de la complexité lors de la préhension depuis une bande transporteuse. Le robot doit pouvoir se mettre en position, saisir l'objet fermement, et s'éloigner pendant que de nouveaux objets continuent d'arriver.
La vitesse du convoyeur doit être précisément ajustée à la vitesse du robot, sinon des objets peuvent être manqués. Si vous avez vu la célèbre « scène du chocolat » de la comédie des années 1950 I Love Lucy, vous saurez ce que je veux dire (et la voici si vous ne l'avez pas encore vue).
4. Choix de l'effecteur final
Le bras robotique n'est pas la seule partie du système qui doit suivre la cadence. L'effecteur final peut avoir un effet significatif sur le temps de cycle et, donc, la vitesse du convoyeur. Certains types d'effecteur final sont plus rapides que d'autres.
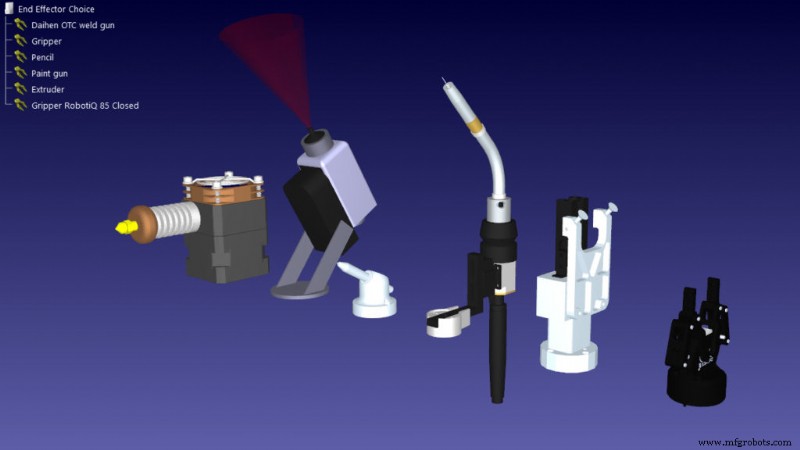
Cela signifie que nous devons maintenant contrôler et coordonner 3 vitesses indépendantes simultanément : la vitesse du convoyeur, la vitesse du bras robotique, et la vitesse de préhension de l'effecteur final.
5. Utilisation de fixations
La dernière partie mobile est, en fait, pas une partie mobile du tout. Les fixations sont des pièces mécaniques statiques qui sont fixées au convoyeur pour déplacer les objets en position. Ce sont un moyen fiable d'ordonner les objets sur le convoyeur sans utiliser de capteurs.
Par exemple, vous pouvez utiliser une fixation comme alternative à l'utilisation d'un capteur de vision. Avec de la tôle spécialement formée, vous pouvez entonner les objets dans une file statique, permettant au robot de les ramasser sans capteurs supplémentaires. Elles simplifient la programmation, mais augmentent la complexité de la conception mécanique.
Comment simuler un convoyeur avec RoboDK
Vous pouvez surmonter les cinq défis ci-dessus en simulant votre système robotique et en le testant soigneusement avant d'utiliser le système physique. Ce n'est pas toujours facile avec les simulateurs de robots, dont beaucoup n'ont pas une capacité simple pour ajouter des convoyeurs.
Heureusement, les convoyeurs sont assez simples dans RoboDK. Il y a même deux options pour les ajouter, selon le niveau de contrôle dont vous avez besoin.
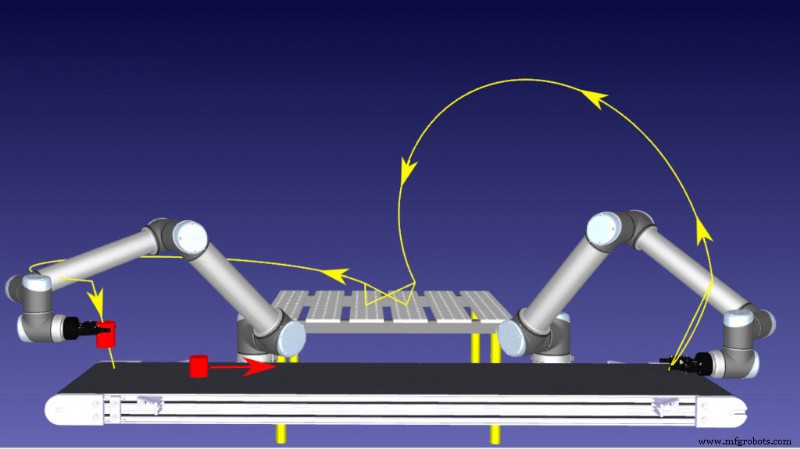
Les deux types de convoyeur dans RoboDK sont :
Option 1 : Programmation Python
La méthode la plus flexible de créer un convoyeur dans RoboDK est de le programmer en Python. Vous pouvez voir cela en action dans la vidéo d'exemple Simulation de convoyeur avec RoboDK.
Avantages de la programmation Python :
- C'est très flexible. Le mouvement du convoyeur n'est limité que par vos compétences en programmation. Vous pouvez programmer le convoyeur simulé pour correspondre aux propriétés de votre vraie bande.
- C'est complètement personnalisable. Vous pouvez programmer le convoyeur pour bouger comme vous voulez. Vous avez un contrôle total sur ses mouvements et comment il gère les objets.
- Ça permet des convoyeurs plus complexes. Si votre convoyeur a des modes de contrôle avancés, ceux-ci peuvent être inclus dans le code Python. Aussi, si vous avez placé une fixation pour déplacer les objets sur le côté de la bande, par exemple, cela peut être programmé dans le code.
Inconvénients de la programmation Python :
- Ça nécessite des compétences en programmation. Vous devez savoir programmer en Python. C'est l'un des langages les plus faciles à apprendre, mais ça demande quand même une courbe d'apprentissage si vous n'avez utilisé que l'interface graphique de RoboDK jusqu'à maintenant.
- Ça prend un peu plus de temps. Comparé à l'option mécanisme linéaire, la programmation Python prend du temps. Plus votre convoyeur est complexe, plus ça prendra de temps à programmer.
Option 2 : Mécanisme linéaire
L'autre option est de créer un mécanisme linéaire en utilisant l'assistant « Modéliser Mécanisme ». Cela vous permet de créer un convoyeur simple avec un seul axe linéaire.
Avantages du mécanisme linéaire :
- C'est rapide. Vous pouvez créer un mécanisme linéaire en quelques minutes et ajouter le convoyeur à votre simulation robotique très rapidement.
- Ça utilise l'assistant graphique. Vous pouvez créer le mécanisme en utilisant l'assistant avec seulement des repères et des cibles.
- Ça nécessite peu ou pas de programmation. Vous n'avez pas à faire de programmation Python pour créer le convoyeur. Cependant, sachez que vous devrez probablement faire de la programmation pour détecter les objets sur le convoyeur.
Inconvénients du mécanisme linéaire :
- C'est limité. La nature simple du mécanisme signifie que vous ne pouvez modéliser qu'un convoyeur à un seul axe.
- C'est inflexible. Cette option rend difficile la modélisation des options de contrôle plus avancées de votre convoyeur. Elle rend aussi difficile la détection quand les objets tombent du convoyeur.
Comment commencer
Le choix de l'option dépend largement de combien vous voulez éviter la programmation Python. À moins que vous ayez une bonne raison de choisir le mécanisme linéaire, nous recommanderions généralement de choisir l'option Python. Elle est bien plus flexible et — je pense (bien que je sois programmeur) — elle est plus facile à comprendre et à implémenter.
Quelle que soit l'option que vous choisissez, vous n'avez pas à créer la simulation de convoyeur à partir de zéro.
Nous avons les deux options disponibles en téléchargement dans notre Bibliothèque de robots. Choisissez juste « Objet » dans le menu « Type » et vous verrez les deux options : « Modèle Python » pour l'option Python ; et « Modèle Mécanisme » pour l'option mécanisme linéaire.
Si vous êtes bloqué, vous pouvez toujours poster un commentaire sur le Forum RoboDK et nous ferons de notre mieux pour vous aider.
Robot industriel
- Améliorer la Constance avec les Robots de Pulvérisation Autonomes
- Comment les Robots de Peinture Réduisent les Retouches, Améliorent la Constance et Économisent les Coûts
- Comment les Robots Atteignent l'Autonomie Totale : De la Perception à l'Action
- Conseils d'experts pour la maintenance des convoyeurs : Prévenir les pannes
- Livre blanc : Débloquez votre potentiel d'automatisation — 7 étapes éprouvées vers projets robotiques à faible risque et haut rendement
- Choisir le robot SCARA idéal : guide complet pour les fabricants
- Accélérer la formation au soudage robotique : gagner du temps, booster l'efficacité
- Maîtriser la simulation de convoyeur robotique : meilleures pratiques éprouvées
- Comment sélectionner la structure convoyeur optimale pour votre industrie