



Robot Chasse-Neige Avancé : Déneigement Autonome Télécommandé (Arduino + PS2)
Composants et Fournitures
| Composant | Quantité |
|---|---|
| Arduino UNO R3 | 1 |
| Carte Relais 1 Canal | 1 |
| Motor Shield Arduino (pilote moteurs DC) | 1 |
| Moteurs DC 24V 250W (réducteurs, chenilles) | 2 |
| Actionneurs Linéaires 12V (course 5cm, charge 50kg) | 3 |
| Supports pour Actionneurs Linéaires | 4 |
| Pilote Moteurs Puissance (Double Pont H 35V/15A) | 1 |
| Convertisseur DC/DC Step-Up (pour projecteur LED) | 1 |
| Shield PS2 (récepteur 2.4 GHz manette PlayStation 2) | 1 |
| Batteries Plomb-Gel 12V 7,2 Ah | 6 |
Description Générale
L'objectif : éviter la fatigue et le froid du déneigement manuel en créant un robot chasse-neige télécommandé, réplique miniature d'un vrai engin : chenilles, lame motorisée (hausse/baisse + orientation), projecteur LED pour travail nocturne, pilotage par manette PlayStation 2 sans fil (2,4 GHz).
Dimensions : 600 × 375 × 240 mm (sans lame). Poids : ~30 kg. Châssis : profilés acier rectangulaires soudés.


Architecture Électronique
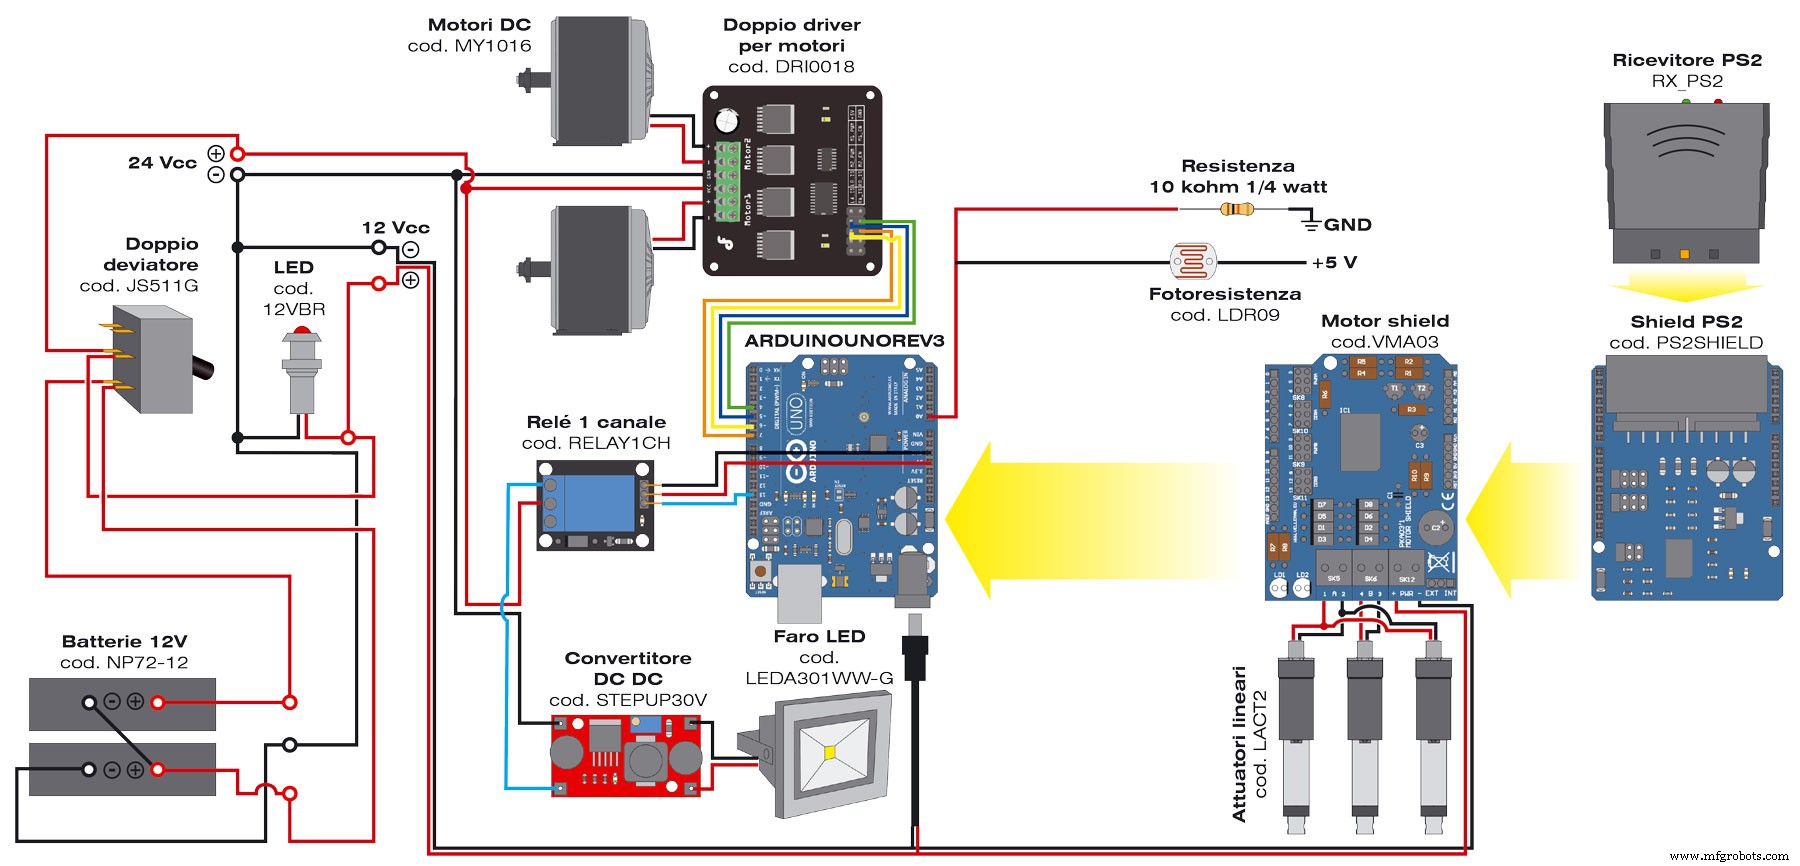
L'Arduino Uno héberge 3 shields :
- Motor Shield : pilote les 3 actionneurs linéaires (lame) via bibliothèque dédiée. Alimentation externe 12V (jumper sur EXT) car forte consommation.
- PS2 Shield : interface récepteur RX-PS2 (2,4 GHz) pour manette PS2. Bibliothèque constructeur.
- Carte Relais 1 Canal : commande le projecteur LED (via convertisseur DC/DC) depuis broche D13.
Gestion Alimentation (Double Tension)
6 batteries 12V 7,2 Ah montées en série par paires :
- Ligne 12V : point milieu (2 batteries en série) → alimente Arduino (Vin), shields, actionneurs linéaires (via Motor Shield EXT), LED témoin Arduino.
- Ligne 24V : série complète (4 batteries) → alimente pilote moteurs traction (double pont H 35V/15A) et convertisseur DC/DC pour projecteur LED.
Interrupteur bipolaire (125V, 2×15A) coupe les deux lignes. Diodes de roue libre sur actionneurs.
Actionneurs Linéaires (Lame)
- Moteur 12V DC + vis sans fin, course 5 cm.
- Charge dynamique 50 kg, statique 250 kg.
- Auto-freinant (maintien position sans courant).
- Fins de course intégrés + diodes pour inversion.
- Indice IP63 (poussière/éclaboussures).
Les 3 actionneurs gèrent : hausse/baisse lame, orientation gauche/droite, et éventuellement inclinaison/rotation.
Pilote Moteurs Traction (Double Pont H)
- Alimentation 24V (batteries).
- 4 entrées logiques Arduino (2 PWM + 2 DIR) → vitesse + sens chaque chenille.
- 4 LED indicateurs sens rotation.
- 2 radiateurs aluminium (dissipation forte puissance).
- Bibliothèque constructeur pour Arduino.
- Câbles section ≥ 1,5 mm². Respecter polarité (sinon chenilles inversées).
Projecteur LED (Optionnel)
Projecteur 220V AC modifié : suppression étage AC/DC, LED de puissance raccordée directement sur convertisseur DC/DC Step-Up (sortie ~30V, ~340 mA pour ~10W). Relais commandé par Arduino D13. Photoresistance (diviseur 10kΩ sur A0) → allumage automatique projecteur si obscurité.
Réception Manette PS2
Shield PS2 + module RX-PS2 (2,4 GHz). Bibliothèque constructeur : décodage commandes → actions moteurs/actionneurs/relais.

Instructions de Construction (Guide Rapide)
Le projet est complexe (soudure, mécanique lourde, câblage puissance). Étapes clés :
- Châssis : Soudure profilés acier selon cotes. Précision alignement axes chenilles.
- Motorisation chenilles : Fixation moteurs 24V 250W, montage chenilles, tensionnement.
- Lame et actionneurs : Fixation 3 actionneurs sur supports, liaison mécanique lame (articulations robustes).
- Électronique : Montage shields sur Arduino, câblage selon schéma (attention puissance 24V).
- Alimentation : Montage batteries en série/parallèle, interrupteur, fusibles, répartition 12V/24V.
- Projecteur : Modification projecteur 220V → DC, câblage convertisseur + relais.
- Récepteur PS2 : Insertion module RX-PS2 sur shield, appairage manette.
- Programmation : Téléversement firmware (voir section Code).
- Tests : Vérification sens moteurs, fins de course actionneurs, portée radio, projecteur auto.
Code Arduino (Firmware)
Le sketch complet est disponible en téléchargement :
Il inclut :
- Bibliothèques : Motor Shield (actionneurs), PS2 Shield (manette), Pilotage Double Pont H (tractions).
- Gestion double alimentation 12V/24V.
- Lecture manette PS2 (joysticks, boutons) → commande proportionnelle vitesse chenilles + actions lame (haut/bas, gauche/droite) + projecteur auto/manuel.
- Gestion photorésistance (A0) → allumage projecteur automatique nuit.
- Sécurités : coupure moteurs si perte liaison radio, fins de course actionneurs.
Schéma de Câblage (Image)
Points Critiques et Conseils
- Sécurité 24V : isolations soignées, fusibles, gants pour manipulation batteries.
- Poids/Adhérence : 30 kg + charge batteries → bonne traction, mais attention pentes.
- Étanchéité : actionneurs IP63, mais électronique Arduino à protéger (boîtier étanche recommandé).
- Autonomie : 6×7,2Ah ≈ 43Ah à 12V (≈ 500 Wh). Traction 2×250W = 500W max → ~1h à pleine charge, plusieurs heures usage réel.
- Portée radio : 2,4 GHz ~30-50m en extérieur, antenne récepteur bien positionnée.
Projet impressionnant mêlant mécanique lourde, électronique puissance et télécommande ludique. Idéal pour makers expérimentés ayant accès à atelier soudure/mécanique.
Processus de fabrication
- Construire un robot intelligent avec le Bridge Shield – Intégration Raspberry Pi & Arduino
- Robot DIY inspiré de Wall‑E : Raspberry Pi dans une boîte de CD recyclée
- Robot réveil roulant : Système mobile intelligent piloté par Raspberry Pi et Google Calendar
- Construire un robot Creeper motorisé Minecraft avec Arduino
- Archimède : Le hibou robotique IA à détection d'émotions
- Construire un robot vision par ordinateur piloté par la parole sur Windows 10 IoT Core
- Robot ROS : Navigation pilotée par terminal sur Raspberry Pi
- Simple Pi Robot – Construire un rover autonome 2 roues motrices avec Raspberry Pi
- Moteurs BLDC Avancés et Solutions d'Automatisation