



Comment la technologie a transformé la fabrication des robots
Introduction : Attention, cela pourrait vous faire sentir VIEUX
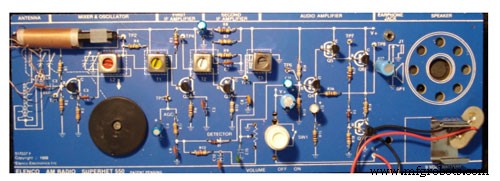
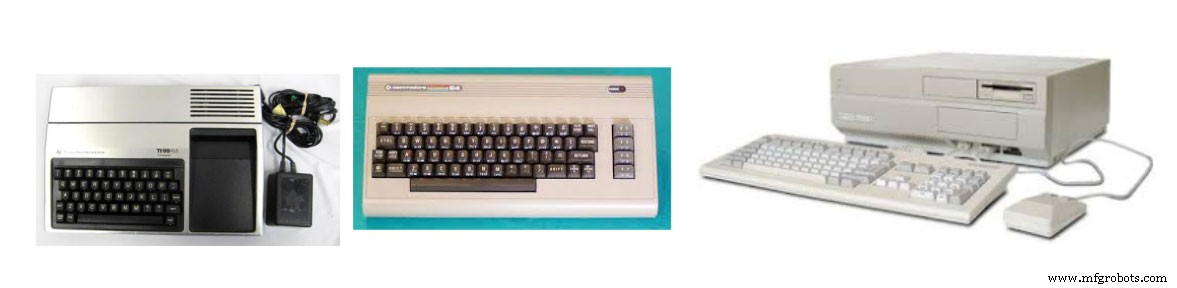
Je m'appelle Steve Spano, mon premier projet électronique était de connecter une batterie, deux fils et une ampoule de poche quand j'avais 4 ans. De 6 à 16 ans, je me suis auto-enseigné divers langages de programmation (assembleur, BASIC, et même C) sur des ordinateurs comme le Texas Instruments TI-99/4A, Commodore C64, Amiga 2000, et IBM 386. J'ai aussi construit plusieurs projets électroniques Heathkit comme le kit récepteur radio « Solid State ». Combien d'entre vous ont déjà entendu parler de Heathkit ?
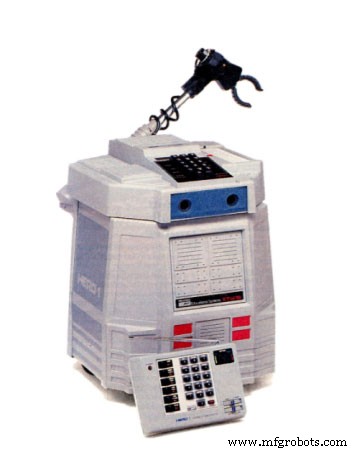
Je voulais vraiment le robot Heathkit HERO 1, incroyablement sophistiqué avec sa détection d'objets par ultrasons, bras mobile, et unité centrale 8 bits. Il venait même avec un clavier radio télécommandé pour le programmer directement en assembleur hexadécimal ! Pouvez-vous imaginer ? Programmer directement en hexadécimal avec un clavier et aucun débogueur ? L'horreur ! Étonnamment, ce petit robot se vend encore 1500 $ US sur eBay. Je devrais en acheter un – je l'ai toujours voulu – et il est si mignon !
Pendant de nombreuses années, avant Internet, si vous pouvez imaginer un tel temps, j'ai même géré un service « BBS » sur un modem 9600 bauds appelé « Inter-Dimension » où nous échangions messages et logiciels Commodore/Amiga. Mon rêve informatique à l'époque était d'économiser 2000 dollars (une somme fantastiquement énorme en 1995 pour un jeune de 16 ans) pour acheter un disque dur de 10 Mo pour mon Amiga 2000. Si j'avais eu ce disque dur, j'aurais eu le meilleur BBS basé sur modem !
J'ai grandi à Scranton, Pennsylvanie (USA) et suis allé à l'école pour le génie électrique (Université de Scranton) et obtenu un Master en EE avec concentration en systèmes de contrôle à l'Université d'État de New York. Mon premier job EE après l'école était la conception de matériel pour imprimantes thermiques utilisées dans les caisses enregistreuses et applications retail. Le projet principal à mon premier job EE, en 1998, était d'aider à mettre à jour les produits de l'entreprise de leur CPU Intel 8 bits vers un tout nouveau processeur 32 bits 50 MHz avec un bus mémoire 16 bits. C'était un gros projet impliquant les équipes logiciel, matériel et mécanique. Mon deuxième job EE était pour une entreprise qui concevait des systèmes de réseau de stockage. C'était en 2001 et le gros projet était d'aider à concevoir une série de systèmes SAN supportant la toute nouvelle interface Fibre Channel 2 Gbit/s. C'était vraiment rapide, 2 Gbit/s sur fibre optique en 2001 ! Comment la technologie pourrait-elle être meilleure que ça ??
Projet de fin d'études 1997
J'ai découvert la page ElectronicsLovers sur Instagram et les administrateurs cherchaient des articles « Projet Senior » à mettre en avant. Aucune date n'était spécifiée, alors j'ai pensé soumettre mon article de dernière année de fac de 1997, surtout comme rappel amusant de comment la technologie a changé.
Quand je finissais mon diplôme BSEE en 1997 à l'Université de Scranton, notre projet de dernière année était de concevoir un robot autonome capable de naviguer dans un labyrinthe. J'ai immédiatement pensé au Heathkit HERO1 ; maintenant je pouvais tenter d'en construire un à l'école et un robot bien plus avancé. Après tout, le Heathkit HERO1 était basé sur un simple CPU Motorola 6808 8 bits avec 4 Ko de RAM (note : les cartes réseau PCI-Express 1G typiques d'aujourd'hui ont un tampon de 64 Ko à 256 Ko juste pour les données de paquets).
L'architecture de conception pour mon robot utilisait un Intel 87x196KC bien plus avancé. C'était un CPU 16 bits qui fournissait 32 Ko de mémoire EEPROM interne pour le stockage du programme mais seulement 512 octets de RAM totale. Le compilateur « C » générait du code très non optimisé ce qui rendait la gestion de la pile sur 512 octets un défi significatif, et il n'y avait pas de débogueur JTAG temps réel ni d'aucun autre type de débogueur. Cependant, le CPU avait un port série/UART interne qu'on pouvait utiliser pour écrire des sorties de caractères simples pour déterminer ce que le code faisait. Les appels de fonctions « C » standards vers printf/sprintf n'étaient même pas supportés sur le CPU parce que la mémoire RAM était trop petite.
En développant le robot, divers circuits comme des drivers FET de contrôle moteur étaient utilisés pour permettre le contrôle CPU sur une série de moteurs 12V DC pour que le robot puisse se déplacer dans une pièce. Un système « Lidar » rudimentaire a été construit avec une LED laser, un miroir et un détecteur. Cela permettait une simple vue « 1 bit » de la pièce devant le robot à être imagée. J'utilise le terme « imagé » très librement. Une simple carte « marche/arrêt » pour les obstacles était créée dans environ 32 octets de mémoire. Le code CPU essayait alors de déterminer si le robot se dirigeait vers un espace ou un mur dans le labyrinthe qu'il essayait de traverser. Pendant la compétition, le robot a réussi à naviguer dans le labyrinthe. J'ai même écrit un article sur la conception du robot et il a gagné la 2e place au concours d'articles étudiants IEEE en 1997 à l'Université George Washington. Le robot a marché et ils m'ont laissé diplômer avec un diplôme en génie électrique.
Projets de dernière année 2018
Je suis récemment allé à l'Université de Scranton comme conseiller industriel pour aider à fournir des idées pour les cours basés sur ce dont l'industrie a besoin et quelles compétences/technologies sont pertinentes pour les défis d'ingénierie d'aujourd'hui. J'ai demandé à un de mes professeurs à propos des projets robotiques et ce que font les étudiants maintenant.
L'Université de Scranton organise toujours une compétition robotique pour leurs étudiants en ingénierie chaque année, mais c'est maintenant une compétition régionale et nationale. Les robots que les étudiants conçoivent sont des centaines de fois plus complexes. Les robots actuels utilisent des CPUs ARM9/ARM11 comme le Raspberry Pi. Les étudiants écrivent du code « C » qui tourne sur Linux pour interfacer directement des caméras USB-HD, permettant une vraie imagerie sur les robots. En combinant Linux, Raspberry Pi et la richesse des projets open source disponibles via GitHub et Google, les étudiants ont alors accès à des algorithmes de détection et reconnaissance d'images. Pendant le développement des projets robotiques d'aujourd'hui, les étudiants peuvent télécharger des algorithmes open source, les déboguer avec des moniteurs Ethernet à distance leur permettant de voir chaque variable et faire du pas-à-pas dans leur code pour le débogage. Les étudiants passent alors plus de temps à développer des algorithmes de navigation très astucieux pour donner à leur robot un meilleur avantage pendant la compétition.
Après avoir entendu cela, j'ai immédiatement répondu « Comme c'est injuste ! ». À mon époque, nous devions stocker une image entière dans 32 octets et coder à la main un gestionnaire de pile pour permettre à notre code de tourner sur les misérables 512 octets de RAM qu'on nous fournissait. Bien sûr, le Raspberry Pi n'est même pas le « pic » de la technologie d'aujourd'hui – mais il est des années-lumière au-delà de tout ce qui était disponible en 1997. Non seulement le matériel est plus sophistiqué, mais les environnements de débogage et développement permettent aux étudiants de se concentrer sur la conception plutôt que de lutter avec les problèmes de mémoire. Cependant, certaines choses restent les mêmes. Le robot doit encore bouger. Bien que les étudiants aient accès à des CPUs plus performants, ils doivent toujours faire tourner un port 3.3V sur un processus pour allumer/éteindre un moteur 12V DC. Cela ramène les étudiants à la conception de circuits pour transistors et FETs, ils apprennent comment ces composants de base fonctionnent et permettent à leurs robots de bouger.
J'ai souri et dit que les bases s'appliquent toujours, et les étudiants le reconnaissent. L'électronique sophistiquée repose toujours sur le fonctionnement fondamental de transistors individuels ; peut-être un à l'extérieur d'un CPU pour allumer un moteur, ou 5 billions d'entre eux à l'intérieur d'un CPU pour traiter une image et un code de navigation.
https://news.scranton.edu/articles/2017/03/FIRST-Robot-Comp-2017.shtml
Alors, qu'est-ce qui vient ensuite ?
Mon 3e « Job » – que j'ai encore aujourd'hui – est de gérer ma propre entreprise de conseil en électronique et logiciel. J'ai commencé un cabinet de conseil en 2001 et ça a définitivement été plein de travail et d'activités inattendues. J'ai directement employé plus d'une douzaine de personnes et nous avons travaillé sur des projets matériels et logiciels allant de la conception d'alimentations, pilotes d'imprimante, traitement d'image, appliances réseau, disques durs, et cryptographie. Pour moi personnellement, je prévois de me concentrer plus sur mon article technologique favori – les FPGA Xilinx.
Les dispositifs FPGA modernes comme les séries Kintex/Artix rassemblent les meilleures parties du développement matériel et logiciel ; matériel reconfigurable, logiciel reconfigurable, et débogage simultané. Un projet particulier sur lequel j'ai travaillé est pour un spectromètre de masse. Dans ce design particulier, il y avait beaucoup de contraintes pour la vitesse et la collecte de données. Une partie de la correction était « juste ajouter un autre cœur de processeur ». Presque comme par magie, un dispositif monocœur devient un dispositif bicœur permettant la partition des tâches de maintenance et des fonctions critiques temps. La capacité de reconfigurer un dispositif physique, comme un FPGA, avec des cœurs de processeur supplémentaires aurait été difficile à concevoir en 1997. Les dispositifs FPGA modernes vous permettent de faire cela tout le temps maintenant.
Je prévois de retourner à l'Université de Scranton plus tard cette année pour parler à certains étudiants des projets FPGA actuels. Je me concentrerai plus sur eux dans mon travail ; peut-être qu'à l'avenir, je pourrai mentoriser de nouveaux ingénieurs quand ils commencent le premier job de leur nouvelle carrière. P.S. Un « score » c'est 20 ans. J'ai dû revérifier. Je suis ingénieur, pas major en anglais.
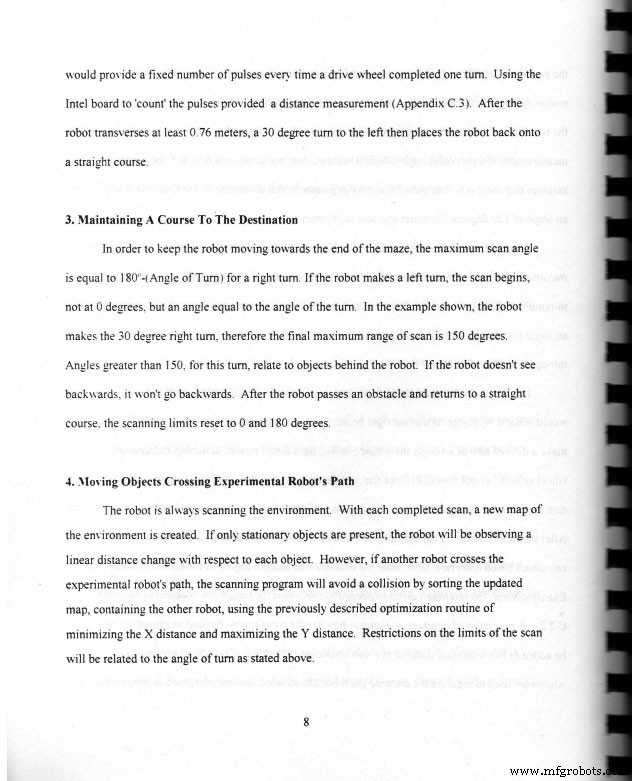
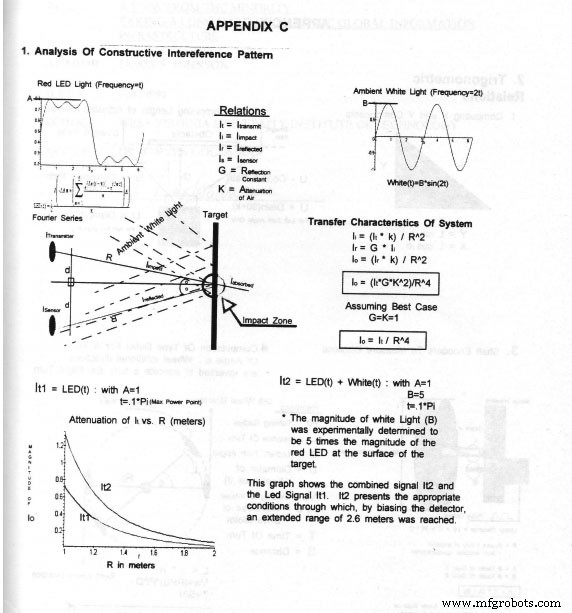
Annexe A – Extraits de mon article sur le robot ou
« Comment les temps ont changé »
Cet article a été écrit par M. Spano, il fait partie de notre équipe, cliquez ici si vous voulez lire sa biographie.
Technologie industrielle
- Sécuriser la Technologie Cloud : Meilleures Pratiques pour Protection Données et Atténuation Risques
- Construire un robot Arduino piloté par Raspberry Pi – Guide pas à pas
- Comment la technologie moderne a révolutionné la sculpture d'œufs de Pâques
- Le robot calligraphe de Star Automation brille au NPE2018
- 9 lois technologiques fondamentales qui ont révolutionné le monde
- Révolutionner la fabrication : l'impact des machines CNC sur la précision et l'efficacité
- Investir dans la tech : comment les prestataires logistiques peuvent moderniser leurs opérations
- L'impact transformateur des routeurs CNC sur la vie quotidienne
- Michael Loggins : Piloter la transformation numérique de SMC vers une culture globale agile et unifiée