



Contrôle robot sans fil via Bluetooth : Aperçu thèse et projet DIY
Un robot est défini comme une conception mécanique capable d'effectuer des tâches humaines ou de se comporter de manière humaine. Construire un robot nécessite de l'expertise et une programmation complexe. Il s'agit de construire des systèmes et d'assembler moteurs, capteurs sonar, fils, parmi d'autres composants importants | Projet de fin d'études pour étudiants en électronique et communication | Génie électrique.
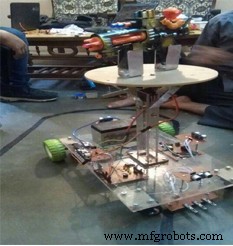
Ce document couvre la conception et la construction d'un robot capable de détecter l'ennemi. Ce robot implémente les concepts suivants : détection environnementale, contrôle proportionnel des moteurs. Ce robot traite l'information de ses divers capteurs et éléments matériels clés via un microcontrôleur (Arduino Mega). Il utilise des capteurs sonar pour détecter l'accident d'incendie. Un robot capable de détecter l'ennemi et de tirer dessus. Les capteurs sonar seront utilisés pour la détection initiale. Une fois l'ennemi détecté, le robot activera automatiquement son buzzer en quelques secondes, s'activera et commencera à tirer vers l'ennemi. Le projet aide à générer de l'intérêt ainsi que des innovations dans les domaines de la robotique tout en travaillant vers une solution pratique et réalisable pour sauver des vies et atténuer les risques de dommages matériels.
1.1 Aperçu général
Le projet comprend une hiérarchie de robot contrôlée sans fil car il est contrôlé par les commandes du dispositif Bluetooth qui contrôle le mouvement du robot. Le robot est complètement distant et fournit une vue complète de la zone à contrôler.
1.2 Objectifs et buts :
Le but principal du projet est de fournir la sécurité aux zones qui ne peuvent pas être contrôlées par les forces armées. Donc ce robot peut entrer dans ces lieux grâce à sa taille et sa facilité de contrôle.
Objectifs : • Fournir une application de surveillance et contrôle à distance pour l'analyse. • Permettre à l'utilisateur de manipuler l'ennemi en utilisant le bras robotique. • Fournir un retour visuel pour la zone sous surveillance. • Fournir une application de contrôle très conviviale.
1.3 Énoncé de portée du système : Le robot utilise une application de contrôle, au niveau utilisateur, pour contrôler le robot à distance en utilisant la technologie sans fil. L'entrée de l'utilisateur est transmise en série via un dispositif Bluetooth au robot, où elle est reçue, identifiée et relayée au module approprié.
- L'entrée du système vient de l'utilisateur pour le mouvement du robot.
- Cette entrée est d'abord traitée par l'application de contrôle, transmise en série via une liaison Bluetooth. Cette entrée est ensuite reçue au robot et traitée à nouveau.
- La sortie du système est le signal traité vers le module approprié. Ce module peut être un moteur de la base du robot.
Entrées et sorties principales :
- Signaux d'entrée
- Mouvement du bras robotique
- Mouvement du robot.
Nous l'avons conçu comme un robot assistant pour équipe de sécurité mais il y a un nombre d'autres applications pour ce robot.
Il peut être utilisé par : • Police : Dans les situations d'otages • Militaire : Pour missions de reconnaissance • Bases aériennes : Pour manipuler des matériaux dangereux ou radioactifs.
1.4 Bases théoriques et organisation
La thèse se compose de cinq chapitres. Une courte explication est introduite ici :
- Chapitre 1 : Introduction – Discute les questions relatives au contexte de la thèse, objectifs et structure de recherche.
- Chapitre 2 : Revue de littérature – Discute principalement du dispositif Bluetooth, certaines littératures concernant ce sujet de thèse sont aussi incluses.
- Chapitre 3 : Outils et techniques – Discute de tous les outils et logiciels utilisés pour la réalisation du projet.
- Chapitre 4 : Méthodologies – Se concentre principalement sur la procédure, la méthode et l'implémentation théorique via la simulation de conception du robot détecteur d'ennemi proposé lié au sujet de thèse.
- Chapitre 5 : Résultats et analyse – Le robot est testé et vérifié pratiquement. Les tests incluent l'efficacité du système de détection du robot conçu et sa performance.
- Chapitre 6 : Conclusion – Finalement, une conclusion sur les résultats obtenus est présentée. Cela inclut aussi les nouveautés dans le travail et suggestions pour travaux futurs.
Espérons que cet article aidera les étudiants universitaires qui font un bachelor ou master en électronique et communication. Contactez-nous pour le rapport de thèse complet
Technologie industrielle
- Robotique au 21e siècle : systèmes distribués, téléprésence et exploration spatiale
- Construire un robot Raspberry Pi piloté par Bluetooth avec retour audio
- Réussir votre première intégration robotique : guide pratique
- Contrôle domotique d'appareils via applications Web et Mobile
- Contrôler une LED par Bluetooth avec Arduino et MIT App Inventor
- Bras robotique piloté par Ethernet : contrôle à distance simplifié
- Kit robot suiveur de ligne à contrôle PID – Arduino UNO, capteurs IR, châssis robuste
- Réussite de la Migration de Système de Contrôle : Stratégies Expertes pour une Transition Fluide
- Maîtriser le contrôle PID pour une pince robot 3D dans MATLAB/Simulink