



Maîtriser le contrôle PID pour une pince robot 3D dans MATLAB/Simulink
Introduction
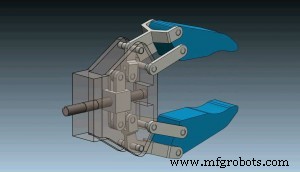
Dans ce tutoriel, nous verrons comment faire un contrôle PID d'un modèle 3D d'un mécanisme de pince robot. Le modèle Simulink est organisé en deux sous-systèmes. Un sous-système moteur DC modélisé avec des blocs Simulink et un modèle 3D importé de SolidWorks en utilisant le lien SimMechanics. Nous utilisons une fonction échelon pour activer le moteur DC pour entraîner la pince robot et nous utilisons le bloc PID Simulink pour régler automatiquement les paramètres du PID.
Vous pouvez regarder la vidéo suivante ou lire le tutoriel écrit ci-dessous.
Téléchargez le modèle Simulink de l'exemple ici :
Simulink Model - PID Control
1 fichier(s) 538,71 KB TéléchargerTrouvez et téléchargez le modèle 3D du mécanisme de pince robot sur le lien suivant :
Maîtriser le contrôle Arduino avec interface graphique MATLAB : Tutoriel Étape par Étape
Maîtriser l'intégration Arduino & MATLAB : Tutoriel Communication Série Étape par Étape
Processus de fabrication
- Robotique au 21e siècle : systèmes distribués, téléprésence et exploration spatiale
- La pilule contraceptive : histoire, avantages, risques et production
- Trains miniatures Lionel : histoire, fabrication et avenir
- Robots industriels : conception, fabrication et tendances futures
- Construire et piloter un robot alimenté par Pi avec streaming vidéo en direct
- Robot de tri de recyclage propulsé par Google Coral Edge TPU
- Maîtriser le Contrôle PID : Principes Fondamentaux et Réglage Efficace des Boucles
- Maîtriser le contrôle PID pour une pince robot 3D dans MATLAB/Simulink
- Intégration SolidWorks avec MATLAB/Simulink : Tutoriel de Simulation Étape par Étape