



Moteurs synchrones : conception, fonctionnement et applications
Moteurs synchrones monophasés
Les moteurs synchrones monophasés compacts sont idéaux pour les dispositifs de chronométrage de précision tels que les horloges à quartz et les lecteurs de bande. Bien que les horloges à quartz alimentées par piles soient omniprésentes, la version sur secteur offre une précision à long terme supérieure car les opérateurs de centrales maintiennent activement la fréquence du réseau. Si la fréquence fléchit, les opérateurs compensent pour maintenir les horloges parfaitement précises.
Moteurs synchrones de grande et petite puissance
Lorsque la puissance nominale dépasse 10 ch (10 kW), le rendement supérieur et le facteur de puissance d'avance des grands moteurs synchrones deviennent particulièrement précieux dans l'industrie. Ces moteurs sont généralement quelques pourcents plus efficaces que les moteurs à induction conventionnels, bien qu'ils soient mécaniquement plus complexes.
Puisque les moteurs et les générateurs partagent la même construction fondamentale, un générateur peut fonctionner comme un moteur et vice versa.
Un moteur asynchrone ressemble à un alternateur avec un champ tournant. La figure ci-dessous montre de petits alternateurs avec un champ tournant à aimants permanents. La configuration pourrait être deux alternateurs synchronisés entraînés mécaniquement, un alternateur couplé à un moteur synchrone, ou deux moteurs alimentés par une source externe.
L'exigence clé est que tous les rotors fonctionnent à la même fréquence nominale et restent en phase — c'est-à-dire qu'ils sont synchronisés. La procédure de synchronisation est :
- Ouvrir l'interrupteur.
- Entraîner les deux alternateurs à la même vitesse mécanique.
- Avancer ou retarder la phase d'une unité jusqu'à ce que les sorties alternatives soient en phase.
- Fermer l'interrupteur avant toute dérive.
Une fois synchronisés, les alternateurs sont verrouillés ensemble, nécessitant un couple substantiel pour désynchroniser l'un de l'autre.
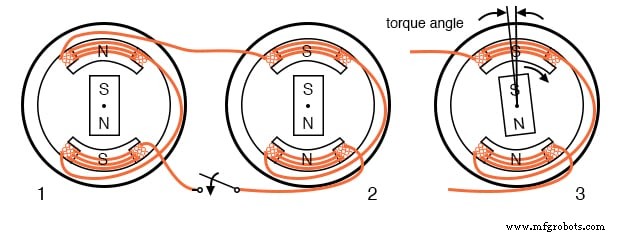
Moteur synchrone tournant en phase avec l'alternateur
Comptabilisation du couple avec les moteurs synchrones
L'application d'un couple supplémentaire dans le sens de rotation à l'un des alternateurs en rotation avance son rotor par rapport au champ magnétique du stator tout en restant synchronisé. Le rotor fournit alors de l'énergie à la ligne alternative comme un alternateur. Inversement, l'ajout d'une charge telle qu'un frein retarde le rotor, tirant de l'énergie de la ligne alternative comme un moteur.
Un couple ou un freinage excessif peut pousser le rotor au-delà de l'angle de couple maximal, provoquant une perte de synchronisme. La génération de couple n'est possible que lorsque le synchronisme est maintenu.
Mise à vitesse des moteurs synchrones
Contrairement aux alternateurs, un petit moteur synchrone ne démarre pas de lui-même. Il doit être amené à une vitesse proche de la vitesse électrique avant de pouvoir se verrouiller sur la vitesse de rotation du générateur. Une fois à la vitesse synchrone, le moteur maintient le synchronisme et développe un couple.
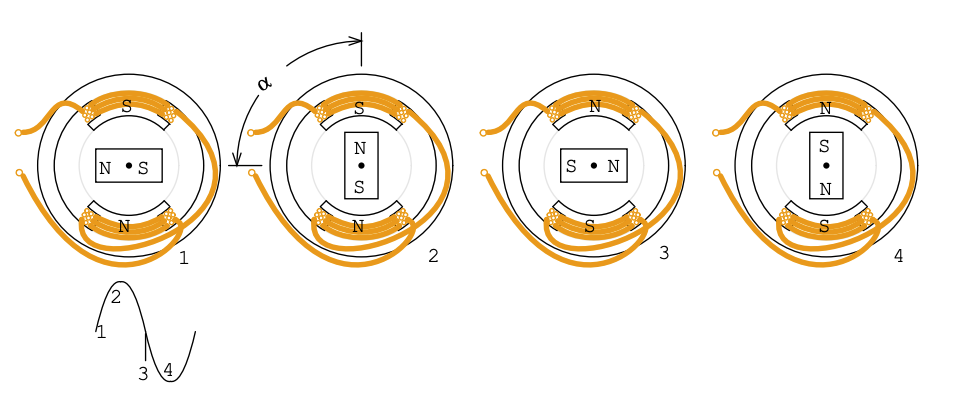
Onde sinusoïdale entraînant un moteur synchrone
Le rotor du moteur subit un couple variable alors que le champ du stator balaie son cycle. Au pic positif, le pôle nord du rotor est maximalement repoussé ; à zéro volt, le couple est minimal ; au pic négatif, la situation s'inverse. Sur un cycle complet, le couple oscille entre le maximum et le minimum.
Sous charge, le rotor retarde la position idéale d'un angle α. Le couple maximal se produit à α = 90°, au-delà duquel le synchronisme est perdu. En pratique, le courant du moteur synchrone monophasé pulse tout en alternant de polarité.
Comme le rotor est un aimant permanent, il doit être accéléré jusqu'à près de la fréquence du champ alternatif à l'aide d'un moteur à induction auxiliaire avant de se synchroniser.
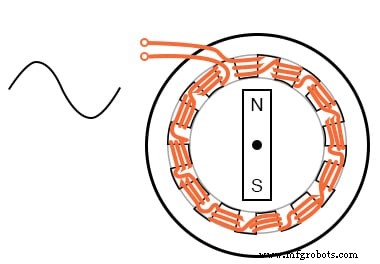
L'ajout de pôles de champ diminue la vitesse
Un alternateur à 2 pôles produit une onde sinusoïdale de 60 Hz à 3 600 tr/min (60 tr/s). L'ajout de paires de pôles réduit la vitesse : 4 pôles → 1 800 tr/min ; 12 pôles → 600 tr/min. Les moteurs synchrones multi-pôles sont plus efficaces et ont un couple plus élevé.
Moteur synchrone 12 pôles à un enroulement
Au lieu de bobiner 12 bobines pour un moteur à 12 pôles, une seule bobine est entrelacée avec douze pièces polaires en acier. Au cours d'une rotation mécanique, le rotor à aimant permanent rencontre six paires de pôles, résultant en une vitesse un-sixième de celle d'un moteur à 2 pôles.
Reproduit avec l'autorisation de Westclox History sur www.clockHistory.com
Le stator du moteur synchrone d'horloge Westclox à 12 pôles est construit avec une seule bobine, le rendant économique pour les applications à faible couple. Le moteur à 600 tr/min entraîne des engrenages de réduction qui déplacent les aiguilles de l'horloge.
Q : Si le moteur Westclox tournait à 600 tr/min à partir d'une source de 50 Hz, combien de pôles seraient nécessaires ?
R : Un moteur à 10 pôles (5 paires de pôles) tournerait à 50 Hz ÷ 5 = 10 tr/s, soit 600 tr/min.
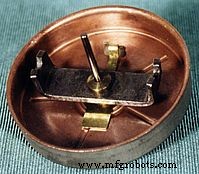
Reproduit avec l'autorisation de Westclox History sur www.clockHistory.com
Le rotor combine une barre à aimant permanent avec une coupelle d'induction en acier. La coupelle d'induction permet l'autodémarrage ; les conceptions antérieures omettraient ce composant.
Moteurs synchrones triphasés
Un moteur synchrone triphasé génère un champ tournant électrique dans le stator. Ces moteurs ne sont pas autodémarrants à partir d'une alimentation fixe de 50 ou 60 Hz et utilisent généralement un rotor à électroaimant plutôt qu'un aimant permanent pour les unités de plusieurs chevaux.
Les grands moteurs synchrones industriels surpassent les moteurs à induction en rendement et peuvent corriger un facteur de puissance retardé grâce à leur facteur de puissance d'avance. La vitesse du rotor en tr/min est donnée par S = f × 120 / n, où f est la fréquence du réseau (Hz) et n est le nombre de paires de pôles.
Un moteur à 4 pôles par phase tourne à 1 800 tr/min sur 60 Hz et 1 500 tr/min sur 50 Hz. Lorsque les phases du stator sont alimentées séquentiellement (φ-1, φ-2, φ-3), le champ magnétique résultant tourne en douceur plutôt que par pas discrets.
Les grands moteurs synchrones utilisent des électroaimants alimentés par bagues collectrices et sont autodémarrés par des conducteurs à cage d'écureuil intégrés. Le rotor n'est excitée qu'après l'atteinte d'une vitesse proche de la synchronisme.
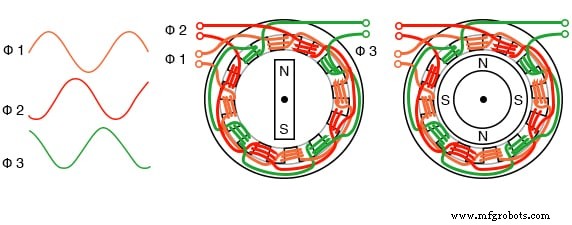
Moteur synchrone triphasé à 4 pôles
Petits moteurs synchrones multiphasés
Les petits moteurs synchrones multiphasés sont démarrés en augmentant progressivement la fréquence d'entraînement de zéro à la fréquence de fonctionnement. Les signaux d'entraînement sont généralement générés électroniquement ; dans la plupart des cas, ce sont des ondes sinusoïdales, mais des ondes carrées peuvent être utilisées dans des applications moins exigeantes.
Ces moteurs sont communément appelés moteurs brushless DC. Les vrais moteurs synchrones sont entraînés par des formes d'onde sinusoïdales, tandis que les entraînements bi- ou triphasés nécessitent des enroulements de stator en conséquence.
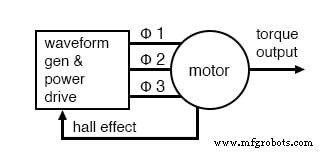
Moteur synchrone électronique
Le diagramme de blocs montre l'électronique d'entraînement pour un moteur synchrone basse tension (12 V CC). Le moteur contient un capteur de position intégré qui fournit un signal de bas niveau proportionnel à la vitesse de rotation.
Les options de détection de position incluent les dispositifs à effet Hall pour le timing de commutation, les résolveurs haute résolution, les encodeurs magnétiques inductosyn, ou les encodeurs optiques. Pour une vitesse constante et précise (par exemple, lecteurs de disque), un tachymètre et une boucle à verrouillage de phase (PLL) peuvent être employés. La PLL compare le signal du tachymètre à une référence quartz pour maintenir le synchronisme.
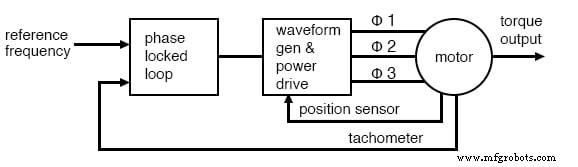
Boucle à verrouillage de phase contrôlant la vitesse du moteur synchrone
Moteur brushless DC
Les moteurs entraînés par des courants à onde carrée, utilisant souvent des capteurs à effet Hall, sont appelés moteurs brushless DC. Ils présentent un couple de ripple plus élevé que les moteurs synchrones à onde sinusoïdale, ce qui peut être acceptable pour de nombreuses applications. Cependant, dans les dispositifs de précision tels que les lecteurs de bande, le couple de ripple doit être minimisé.
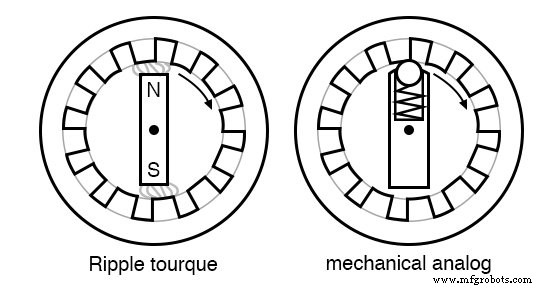
Couple de ripple du moteur et analogie mécanique
Le couple de ripple, ou crénelage, résulte de l'attraction magnétique entre les pôles du rotor et les pièces polaires du stator. Une force contre-électromotrice sinusoïdale n'est produite que lorsque le champ du stator est distribué sinusoïdalement. Les ceintures d'enroulement distribuées sur de nombreux créneaux réduisent les harmoniques impairs, produisant un champ plus sinusoïdal.
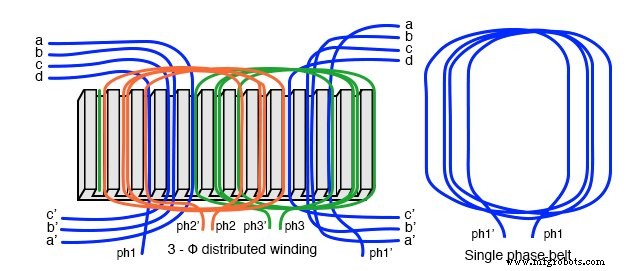
Enroulements distribués en ceinture produisant un champ plus sinusoïdal
Pour un moteur biphasé entraîné par des ondes sinusoïdales, le couple reste constant tout au long d'une révolution grâce à l'identité sin²θ + cos²θ = 1. La synchronisation nécessite un indicateur précis de la position du rotor — les résolveurs ou encodeurs fournissent cette résolution.
La modulation de largeur d'impulsion (PWM) peut approximer une onde sinusoïdale efficacement. Chaque phase nécessite un circuit d'entraînement qui fournit la forme d'onde décalée en phase de manière appropriée.
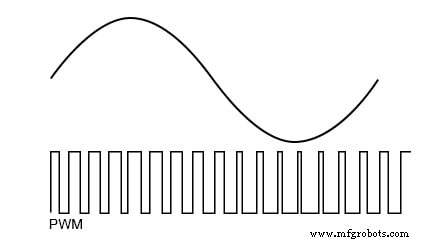
PWM approximant une onde sinusoïdale
Avantages des moteurs synchrones
Les moteurs synchrones atteignent un rendement supérieur aux moteurs à induction et peuvent être plus compacts lorsque des aimants permanents à haute énergie sont utilisés. L'électronique de puissance moderne à semi-conducteurs permet un fonctionnement à vitesse variable.
Bien que les moteurs à induction dominent la traction ferroviaire, de petits moteurs synchrones intégrés dans les roues motrices offrent des avantages en poids et en rendement. Les moteurs synchrones à supraconductivité haute température peuvent peser un cinquième à un tiers du poids des moteurs conventionnels à enroulements en cuivre.
Des moteurs synchrones supraconducteurs expérimentaux ont atteint le niveau de puissance requis pour propulser un navire de classe destroyer. Les entraînements à vitesse variable sont essentiels dans toutes ces applications ; ils doivent également réduire la tension d'alimentation à basse vitesse en raison de la réactance inductive diminuée.
Le couple maximal se produit lorsque le rotor retarde le champ du stator de 90°. Dépasser cet angle détruit le synchronisme, tandis qu'un retard plus faible réduit le couple. Une mesure précise de la position du rotor et un contrôle vectoriel de phase — mis en œuvre via un microprocesseur rapide et la PWM — sont donc critiques.
Puisque le stator d'un moteur synchrone est identique à celui d'un moteur à induction, le contrôle électronique de vitesse de qualité industrielle utilisé pour les moteurs à induction peut être appliqué aux grands moteurs synchrones. Le dépliage du rotor et du stator produit un moteur linéaire synchrone, idéal pour le positionnement linéaire de haute précision.
FICHE CONNEXE :
- Fiche de théorie des moteurs à courant alternatif
Technologie industrielle
- Comprendre les moteurs à induction monophasés : types, fonctionnement et améliorations du rendement
- Comprendre les moteurs à collecteur à courant alternatif : conception, types et applications
- Dépannage des moteurs à rotor bobiné : guide pratique
- Astuce fiabilité moteurs électriques : réduire les cycles de démarrage pour protéger votre équipement
- Prolonger la durée de vie des moteurs : conseils d'experts en maintenance
- Pourquoi les moteurs à refroidissement liquide offrent performance supérieure et faible bruit dans les applications industrielles
- 7 étapes éprouvées pour optimiser la maintenance des moteurs électriques
- Comprendre les différences clés entre moteurs électriques CC et CA
- Moteurs BLDC Avancés et Solutions d'Automatisation