



Automates programmables (PLC) : commande numérique moderne pour systèmes industriels
Avant l'arrivée des circuits logiques à semi-conducteurs, la commande industrielle reposait sur des relais électromécaniques. Bien que les relais restent précieux pour les applications de fort courant ou haute tension, la plupart des fonctions de commande marche/arrêt sont maintenant gérées par des ordinateurs numériques qui peuvent être programmés pour effectuer une large gamme d'opérations logiques.
Histoire des automates programmables
À la fin des années 1960, Bedford Associates a introduit le MODICON — un acronyme pour Modulaire Digital Contrôleur. Le MODICON est rapidement devenu le standard industriel pour les systèmes de commande dédiés et a éventuellement donné naissance au terme générique Automate Programmable Industriel (API ou PLC en anglais). Les PLC étaient conçus pour remplacer les relais électromécaniques par un ordinateur à semi-conducteurs qui pouvait émuler le comportement de milliers de contacts relais via un programme stocké.
Logique en échelle et programmation des PLC
Les PLC comportent plusieurs bornes d'entrée qui lisent des états logiques haut ou bas depuis des capteurs et interrupteurs, et des bornes de sortie qui pilotent des lampes, solénoïdes, contacteurs ou petits moteurs. Pour rendre la programmation intuitive, le langage PLC miroir les diagrammes de logique en échelle — un format familier aux électriciens et ingénieurs qui ont travaillé avec des schémas relais.
La plupart des PLC fonctionnent sur 120 V CA, correspondant aux niveaux de puissance des relais qu'ils remplacent. Bien que certains modèles supportent des signaux CC bas niveau, 120 V CA reste le défaut. Les connexions de signaux et la syntaxe de programmation varient légèrement entre fabricants, mais les concepts sous-jacents sont cohérents, permettant une introduction générique ici.
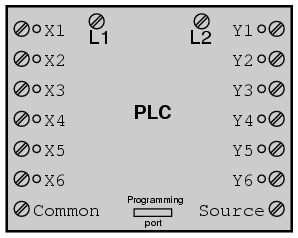
Ci-dessous une vue frontale typique d'un PLC simple. Deux bornes à vis alimentent 120 V CA (L1 et L2). Six bornes à vis à gauche fournissent des canaux d'entrée, chacun étiqueté X1–X6, avec une borne commune liée au neutre.
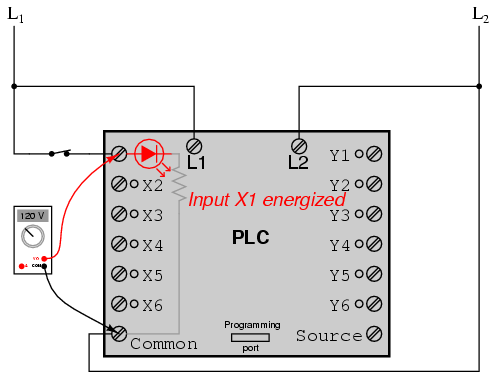
Interne, chaque canal d'entrée est connecté à un opto-isolateur (LED + phototransistor). Quand 120 V CA est appliqué entre une borne d'entrée et la commune, la LED s'allume, et un transistor à l'intérieur du PLC l'interprète comme un niveau logique haut. Une LED en façade indique que l'entrée est énergisée.
Les signaux de sortie sont générés par le processeur logique du PLC activant un dispositif de commutation — transistor, TRIAC ou relais — connectant la borne « Source » (généralement liée à L1) à l'une des bornes de sortie étiquetées Y. Une LED de panneau confirme quand une sortie est énergisée.
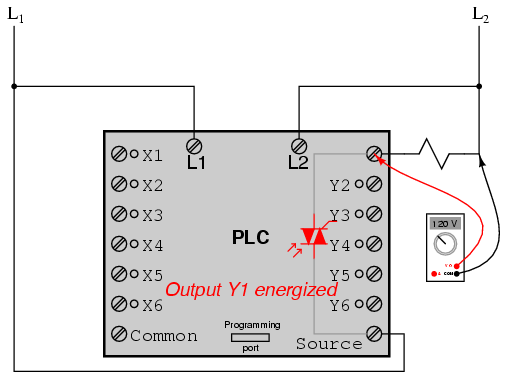
Ainsi, un PLC peut interfacer avec des dispositifs réels pendant que toutes les relations logiques sont définies à l'intérieur de la mémoire du contrôleur. Le programme — souvent affiché comme un diagramme en échelle — dicte quelles sorties s'activent sous quelles conditions d'entrée. Les contacts et bobines du diagramme sont virtuels ; ils existent seulement comme instructions de programme, pas comme composants physiques.
Comportement du système de commande
Puisque les PLC sont programmables, changer le comportement du système ne requiert qu'une mise à jour logicielle, pas un recâblage matériel. Par exemple, un simple circuit interrupteur-lampe peut être inversé en changeant la logique en échelle de contacts normalement ouverts à normalement fermés.
Considérez un scénario plus complexe : énergiser une lampe seulement quand au moins deux des trois boutons poussoirs sont pressés simultanément. Une solution relais électromécanique aurait besoin de multiples relais et contacts, alors qu'un PLC peut réutiliser un seul bit d'entrée plusieurs fois dans le programme, éliminant le matériel supplémentaire.
Une autre application courante est le contrôle démarrage-arrêt moteur. Un PLC peut implémenter un verrouillage (seal-in) en utilisant un contact de sortie comme bobine de relais virtuelle, maintenant le moteur énergisé après le relâchement du bouton démarrage. Un bouton arrêt peut briser ce verrouillage pour arrêter le moteur.
Design fail-safe dans les systèmes commandés par PLC
Les considérations fail-safe sont aussi critiques pour les PLC que pour les circuits relais. Par exemple, une défaillance de câblage qui ouvre l'entrée arrêt ferait normalement qu'un contrôle moteur à base de relais reste allumé. En concevant la logique PLC pour traiter l'entrée arrêt comme normalement fermée et l'entrée démarrage comme normalement ouverte, le système s'arrête automatiquement si le câblage d'arrêt échoue.
Les PLC fournissent aussi des bobines et contacts internes — essentiellement des relais virtuels — qui peuvent inverser la logique ou fournir des fonctions de sécurité additionnelles sans câblage supplémentaire.
Fonctionnalités avancées des PLC
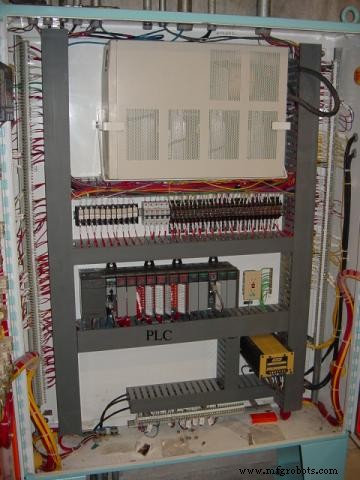
Au-delà du contrôle marche/arrêt de base, les PLC peuvent exécuter des fonctions de temporisation précises, du séquençage tambour (drum sequencing), et d'autres tâches complexes avec une précision bien supérieure aux relais électromécaniques. Beaucoup de PLC supportent bien plus de six entrées et sorties ; par exemple, un PLC Allen-Bradley peut héberger des modules de seize points chacun, permettant de surveiller et contrôler des douzaines de dispositifs depuis un seul armoire.
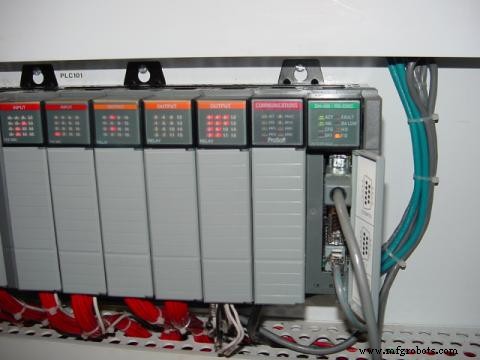
Dans une armoire de commande, un PLC occupe un espace minimal comparé à l'array de relais requis pour une fonctionnalité équivalente.
Surveillance et commande à distance des PLC via réseaux numériques
Un avantage unique aux PLC est la capacité de surveiller et contrôler les processus à distance sur des réseaux informatiques numériques. Un PC peut afficher des graphiques de processus en temps réel — comme un schéma de niveau liquide pour une station de relevage d'eaux usées — pendant que le PLC gère la logique de commande sous-jacente.
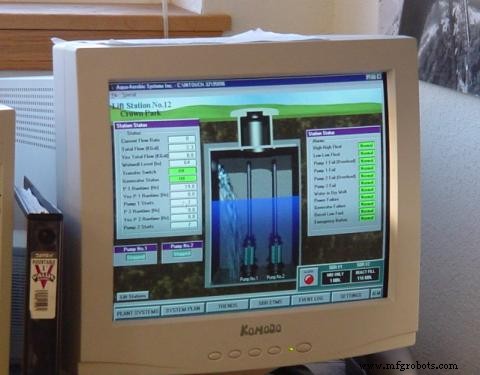
La connectivité à distance permet aux opérateurs d'ajuster les consignes, dépanner les problèmes et vérifier la performance du système depuis n'importe quel endroit avec accès réseau.
Technologie industrielle
- Circuits intégrés : fondamentaux des portes logiques numériques
- Comprendre l'algèbre de Boole : des fondements logiques aux circuits numériques
- Comprendre les automates programmables : faits clés pour le succès industriel
- PLC vs DCS : choisir le bon système d'automatisation
- Logique à contacts avancée : maîtriser les techniques de balayage des automates
- Les API industriels alimentent les variateurs de vitesse
- Contrôle de production rentable avec automates PLC et Ethernet temps réel
- PLC vs DCS : Choisir le bon système de contrôle pour vos besoins d'automatisation
- PLC vs CNC : comprendre les différences clés en automatisation industrielle