



MIT CSAIL présente le Robo-Starfish, faisant progresser l'étude détaillée de la vie marine
Des scientifiques ont inventé un « robo-starfish » qui nous donne plus d'informations sur la vie aquatique, comme le rapporte Adam Conner-Simons du MIT CSAIL. (Voir vidéo ci-dessous.)
Les biologistes ont longtemps connu les défis de la documentation de la vie océanique, de nombreuses espèces de poissons se révélant assez sensibles aux mouvements sous-marins des humains.
Comme solution possible, les informaticiens ont développé des robots marins spéciaux qui peuvent se déplacer furtivement parmi leurs homologues à base de carbone. En 2018, par exemple, une équipe du Laboratoire d'Informatique et d'Intelligence Artificielle du MIT (CSAIL) a fabriqué un poisson robotique souple qui a nagé de manière autonome avec de vrais poissons le long des récifs coralliens de Fidji. Cependant, la dynamique complexe de la façon dont l'eau se déplace – et sa capacité à ruiner rapidement certains systèmes électroniques parfaitement bons – a rendu les robots sous-marins particulièrement difficiles à développer comparés à ceux pour l'air ou la terre. Avec le poisson, l'équipe CSAIL a dû passer par des mois d'essais et erreurs pour ajuster manuellement le design pour qu'il puisse réellement fonctionner de manière fiable dans l'eau.
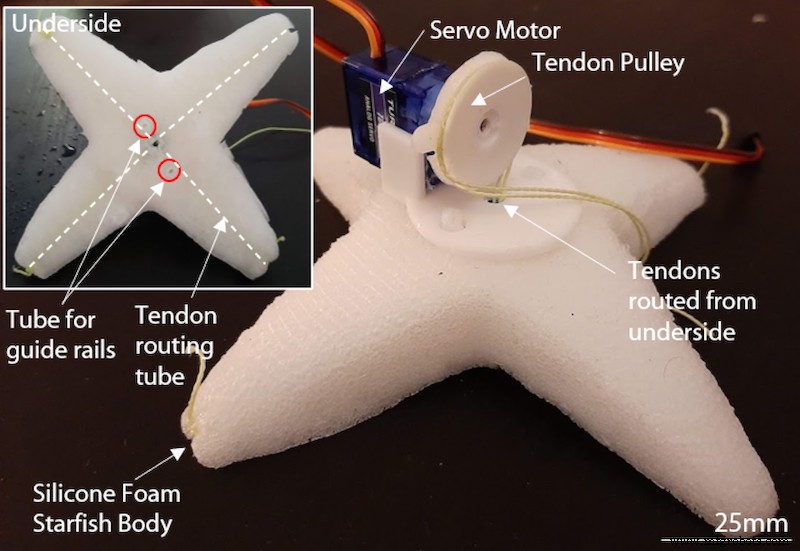
Bien que ce robot était particulièrement complexe, un groupe dirigé par les professeurs du MIT Wojciech Matusik et Daniela Rus a estimé qu'il y avait de la place pour accélérer le processus de production. Dans cet esprit, ils ont maintenant créé un nouvel outil pour simuler et fabriquer un robot souple fonctionnel en quelques heures. L'équipe a utilisé leur système pour créer une étoile de mer robotique souple faite de mousse de silicone et capable de se déplacer avec un unique actionneur basse puissance. L'étoile de mer se déplace via des tendons dans ses quatre pattes, qui sont connectés à un servomoteur utilisé pour fléchir et relâcher les pattes.
La postdoctorante du CSAIL Josephine Hughes, co-auteur principal d'un nouvel article aux côtés de l'étudiant en doctorat Tao Du sur l'étoile de mer, dit : « Les interactions passives entre un robot sous-marin et les forces fluides autour de lui – que ce soit un courant calme ou une vague ondulante – sont bien plus compliquées que quand un robot marche sur un terrain stable, ce qui rend la création de ses systèmes de contrôle assez difficile. Mais en utilisant ce simulateur, un processus qui prendrait normalement des jours ou des semaines peut se produire en seulement quelques heures. »
Du dit que l'équipe a choisi un design d'étoile de mer en raison de la simplicité et l'élégance de son mouvement, avec le serrage et le relâchement de ses pattes créant le mouvement vers l'avant. Cependant, l'équipe a découvert que le simulateur fonctionne pour une gamme de types de corps, et ils exploreront ensuite des designs inspirés par les tortues de mer, raies manta et requins qui impliquent des structures plus complexes telles que articulations, nageoires et palmes.
L'outil du groupe implique un modèle d'apprentissage automatique faisant une simulation et conception initiale des mécanismes de contrôle du robot, qui est ensuite rapidement fabriqué. Des expériences réelles avec le robot sont ensuite utilisées pour acquérir plus de données pour améliorer et optimiser son design de manière répétée. Le résultat est que le robot n'a généralement besoin d'être re-fabriqué qu'une fois de plus. (Un article séparé sur le développement de l'outil de simulation est actuellement sous revue.)
« Quand on fait de la simulation robotique, on doit faire des approximations qui, par définition, créent un fossé entre simulation et réalité », dit Cecilia Laschi, professeure de contrôle et méchatronique à l'Université Nationale de Singapour qui n'était pas impliquée dans la recherche. « Ce travail vise à réduire cet écart de réalité, avec une boucle mixte d'expériences simulées et réelles qui est assez efficace. »
Pour le corps de l'étoile de mer, l'équipe a utilisé de la mousse de silicone en raison de ses propriétés élastiques, flottabilité naturelle, et capacité à être fabriquée rapidement et facilement. Dans les expériences, les chercheurs ont découvert que l'étoile de mer pouvait se déplacer dans l'eau quatre fois plus vite qu'en utilisant un contrôleur fabriqué à la main par un expert humain. En effet, Hughes dit que l'équipe a découvert que le simulateur semble employer des stratégies de contrôle que les humains n'auraient pas pensées eux-mêmes. « Avec le robot étoile de mer, nous avons appris qu'en plus de ces propulsions de pattes assez visibles qu'ils font, il y a des mouvements plus subtils de haute fréquence qui peuvent leur donner un élan important », dit Hughes.
Le projet s'appuie sur une série de projets CSAIL axés sur les robots souples, qui selon Rus ont le potentiel d'être plus sûrs, plus robustes et plus agiles que leurs homologues à corps rigide. Les chercheurs se tournent de plus en plus vers les robots souples pour les environnements nécessitant de se déplacer dans des espaces restreints, car de tels robots sont plus résilients en étant capables de récupérer des collisions. Laschi dit que l'outil de l'équipe pourrait être utilisé pour développer des robots pour mesurer des données à différents endroits dans l'océan profond, et pour imaginer généralement des robots qui peuvent se déplacer de nouvelles façons que les chercheurs n'ont pas encore pensées. « Les robots bio-inspirés comme le robot étoile de mer et SoFi peuvent s'approcher de la vie marine sans la déranger », dit Rus. « À l'avenir, en concevant et construisant rapidement des instruments robotiques bio-inspirés, il sera possible de créer des observatoires personnalisés qui pourront être déployés dans la nature pour observer la vie. » Du et Hughes ont co-écrit l'article avec Matusik, Rus, et l'étudiant de premier cycle du MIT Sebastien Wah. L'article a été publié cette semaine dans le Journal of Robotics Automation Letters, et sera également présenté virtuellement le mois prochain à la Conférence Internationale IEEE sur la Robotique Souple (RoboSoft).
Système de contrôle d'automatisation
- Sepro lance son premier robot fabriqué aux États-Unis, étendant sa production à Warrendale
- NPE 2018 : robots plus rapides, plus intelligents et plus collaboratifs
- Maximiser l'efficacité : une cellule de moulage multi-robot produit un gobelet shaker complet en un cycle
- Sepro accélère le moulage par injection avec Speed S5‑25 et Seprobot collaboratif
- Les OEM robotiques s'associent aux cobots pour propulser l'automatisation plastique
- Sepro dévoile la refonte de sa gamme de robots 5 axes Success, son best-seller
- Omron lance le robot SCARA i4 pour assemblage haute vitesse et haute précision
- Nachi-Fujikoshi dévoile les nouveaux modèles compacts EC06 et MZ12H pour booster l'automatisation
- 5 facteurs essentiels à évaluer avant d'acheter un robot