



Des chercheurs de Virginia Tech développent des systèmes de démarche bio-inspirés pour la robotique avancée
Il y a deux ans, Kaveh Hamed a vu son fils Nikaan faire ses premiers pas seul. Il a regardé le corps d'un an de Nikaan vaciller sur des jambes instables alors que le bébé marchait en avant.
Et il a vu les progrès de Nikaan : il est passé de ramper sur le ventre à se tenir debout en oscillant, aux premières marches, à s'élancer à travers le sol sur deux pieds assurés.
Ces souvenirs font penser à Hamed aux mathématiques, comme quand il regarde son chien Telli courir. Quand il la voit bondir vers lui et passer au trot, il se demande à nouveau comment il pourrait transmettre son agilité à un robot.
Depuis plus de 10 ans, Hamed développe des algorithmes de contrôle qui permettent aux robots à pattes de marcher et courir plus comme les humains et les animaux.
Voir Nikaan et Telli en mouvement lui rappelle qu'il reste tant à apprendre. « Cela semble être un problème simple », dit Hamed. « Nous faisons ces choses tous les jours – nous marchons, courons, montons les escaliers, franchissons des espaces. Mais traduire cela en mathématiques et en robots est un défi. »
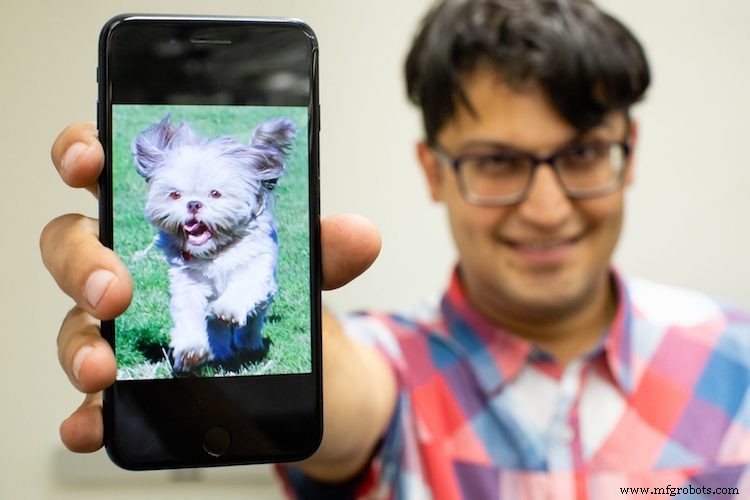
Hamed a rejoint Virginia Tech l'année dernière en tant que professeur adjoint au département de génie mécanique du College of Engineering et en tant que responsable du laboratoire Hybrid Dynamic Systems and Robot Locomotion Lab.
Depuis, lui et son équipe de recherche ont travaillé à améliorer la locomotion bio-inspirée chez les robots, aux côtés de collaborateurs du département et d'autres universités du pays.
Ils travaillent actuellement sur quatre projets financés par la National Science Foundation, tous s'inspirant des humains ou des animaux et se concentrant sur le développement logiciel.
L'un de leurs projets implique l'examen des applications de la locomotion bipède (à deux pattes) à la locomotion résiliente de jambes prosthétiques motorisées.
L'équipe de recherche de Hamed collabore avec Robert Gregg, professeur associé au département de génie électrique et informatique de l'Université du Michigan, pour développer des algorithmes de contrôle décentralisés pour le modèle de jambe prosthétique motorisée de Gregg.
Trois des projets actuels de l'équipe tournent autour des robots quadrupèdes (à quatre pattes) et de l'utilisation combinée de capteurs, d'algorithmes de contrôle et d'intelligence artificielle pour améliorer l'agilité, la stabilité et la dextérité des chiens robotiques, ainsi que leur réactivité à leur environnement et les uns aux autres.
Hamed dit que bien que de plus en plus de robots à pattes soient construits chaque année, le domaine a encore un long chemin à parcourir avant que les robots puissent égaler l'agilité de leurs sources d'inspiration à deux ou quatre pattes.
« Nous pensons que l'agilité que nous voyons dans la locomotion animale – comme chez un chien, un guépard ou un puma – ne peut pas être poursuivie de près par les robots, même les plus avancés », dit-il.
« La technologie robotique progresse rapidement, mais il y a encore un fossé fondamental ici, entre ce qu'on voit dans les robots et ce qu'on voit dans leurs homologues biologiques. »
S'inspirer des amis à quatre pattes
Dans son travail avec les chiens robotiques, Hamed vise à combler le fossé en développant des algorithmes de contrôle avancés et intelligents qui sous-tendent l'agilité et la stabilité de la locomotion animale.
En intégrant l'utilisation d'algorithmes avancés de contrôle par rétroaction et de techniques d'optimisation mathématique avec l'utilisation de capteurs, son approche s'appuie sur la biologie de base des animaux.
Le contrôle de l'équilibre pour les vertébrés, par exemple, se produit principalement dans la moelle épinière, où des neurones oscillatoires communiquent entre eux pour générer un mouvement rythmique.
C'est une fonction naturelle – la raison pour laquelle les animaux à pattes et les humains peuvent fermer les yeux et marcher quand même, explique Hamed.
Mais pour naviguer dans des environnements plus complexes – comme un ensemble d'escaliers ou de rochers – les humains et les animaux ont besoin de la vision, et nous avons besoin du cerveau pour interpréter ce que nous voyons.
L'équipe de recherche de Hamed utilise des capteurs et des algorithmes de contrôle robustes pour créer des effets similaires parmi leurs chiens robotiques.
Ils utilisent des encodeurs – capteurs attachés aux articulations pour lire leur position par rapport les unes aux autres – ainsi que des unités de mesure inertielle – capteurs mesurant l'orientation du corps du robot par rapport au sol – pour créer plus du contrôle d'équilibre et de mouvement qui vient naturellement aux vertébrés.
L'équipe attache également des caméras et du Lidar, une forme de technologie laser pour une cartographie plus précise de l'environnement, pour utiliser la vision machine, qui peut mieux informer chaque robot sur son contact avec ou son évitement d'obstacles.
L'équipe de Hamed a équipé trois chiens robotiques, construits par Ghost Robotics, une entreprise spécialisée dans la production de robots à pattes, avec ces capteurs et les a utilisés pour tester leurs algorithmes de contrôle intelligents et robustes nouvellement développés.
Une fois que les robots ont lu les mesures de leur propre mouvement et de leur environnement, l'idée est de les amener à agir en conséquence : les ordinateurs embarqués calculent les actions de contrôle robustes que les robots devraient utiliser pour se diriger du point A au point B.
Jusqu'à présent, les chercheurs ont simulé et commencé à tester plusieurs allures différentes reflétant celles des vrais animaux.
Les chiens robotiques ont commencé à marcher, trotter et courir à des angles plus vifs avec plus d'agilité, d'équilibre et de vitesse.
L'équipe explore également l'intégration de l'intelligence artificielle dans leurs algorithmes de contrôle pour améliorer la prise de décision en temps réel des robots dans des environnements réels.
Collaboration avec des partenaires de Virginia Tech et au-delà
Hamed s'appuie sur la collaboration pour adopter de nouveaux concepts comme l'intelligence artificielle et les algorithmes de contrôle critiques pour la sécurité.
Dans deux de ses projets, il collabore avec Aaron Ames, professeur de génie mécanique et civil au Caltech.
Ensemble, ils visent à développer la prochaine génération d'algorithmes de contrôle intelligents, sûrs et robustes qui permettront une locomotion agile de robots quadrupèdes et bipèdes dans des environnements complexes.
Ils visent également à s'appuyer sur ce travail avec des essaims de robots à pattes, en créant des algorithmes de contrôle par rétroaction distribués qui permettent aux robots à pattes de coordonner leur mouvement dans des tâches collaboratives.
Récemment, Alex Leonessa, professeur de génie mécanique à Virginia Tech, a rejoint Ames et Hamed dans un projet qui adapte l'utilisation d'algorithmes de contrôle distribués pour la locomotion coopérative de chiens guides robots et d'humains.
« J'apprends de la collaboration », dit Hamed. « C'est ce que nous faisons pour faire avancer la connaissance. Des entreprises bien connues font des choses incroyables en ce moment, mais on ne peut pas voir ce qu'elles font.
« Nous voudrions apprendre de la science et des mathématiques et partager ce que nous trouvons. En publiant, nous pouvons dire à d'autres universités : "Voici les algorithmes que nous utilisons. Comment pouvez-vous les développer ?" »
Hamed voit les bénéfices potentiels et les applications réelles de ces améliorations en termes de mobilité, de capacité d'assistance, et d'une combinaison des deux.
Avec plus de la moitié du paysage terrestre marqué comme inaccessible aux véhicules à roues, des robots à pattes agiles pourraient mieux naviguer sur des terrains accidentés et escarpés, comme ceux des montagnes ou des bois.
Dans les maisons et bureaux, le sol est plat et prévisible, mais les limitations pour les robots prennent encore forme dans les échelles et escaliers conçus pour les marcheurs bipèdes.
Hamed pense qu'il sera important de s'assurer que les robots peuvent gérer les mêmes conditions, s'ils doivent être utilisés pour aider les personnes à mobilité réduite et vivre avec elles.
Et alors que les robots soutiennent ou remplacent les humains dans les interventions d'urgence – une mission de sauvetage pour un incendie d'usine, par exemple – ils bénéficieront d'un usage habile de leurs pattes.
Hamed trouve les premiers tests sur les algorithmes de contrôle avec ses chiens robotiques prometteurs, mais le développement de ces algorithmes sera un processus continu.
« Les algorithmes que nous utilisons sont-ils réellement bio-inspirés ? » s'est demandé Hamed. « Agissent-ils vraiment comme des chiens ? Nous essayons de faire les maths.
« Mais ça doit être bio-inspiré. Nous devons regarder les animaux et puis corriger nos algorithmes – pour voir comment ils réagissent à ce scénario et comment nos algorithmes de contrôle réagissent. »
Système de contrôle d'automatisation
- L'automatisation renforcée propulse une robotique plus performante dans le moulage par injection
- Les robots pilotent l'avenir de l'Industrie 4.0 au NPE
- Robots d'emballage 101 : types, applications et intégration fluide
- Comment les robots collaboratifs révolutionnent la sécurité et l'efficacité dans la fabrication
- Technologie portable : protéger les travailleurs et freiner le COVID-19 sur les lieux de travail modernes
- D'anciens ingénieurs de Kiva lancent une nouvelle entreprise et dévoilent un robot logistique innovant
- La menace croissante : cyberattaques sur robots industriels et leurs implications
- Robots Industriels en Ascension : Vers une Intelligence de Niveau Doctorat
- Choisir le meilleur robot industriel : Guide des principaux fabricants