



Guide 2026 positionneurs soudage : choisir systèmes 1, 2 et 3 axes
Par l'Équipe Éditoriale EVST · Dernière mise à jour : 11 juin 2026
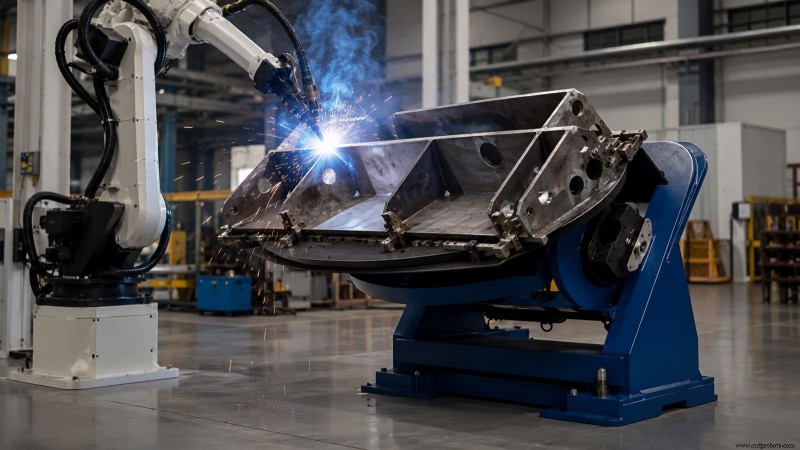
Un positionneur de soudage est une machine motorisée qui rotate, incline ou soulève une pièce pour que chaque joint de soudure puisse être accédé en orientation plate ou horizontale — les positions livrant la plus haute qualité soudure et taux de dépôt. Positionneurs sont catégorisés par nombre d'axes motorisés : unités single-axis rotent sur un axe, unités two-axis ajoutent fonction inclinaison, et unités three-axis introduisent seconde rotation ou levée verticale. Sélectionner la bonne configuration hinge sur géométrie pièce, poids, et si soudure effectuée par opérateur humain ou robot.
Pourquoi un positionneur soudage importe
Qualité soudure est intrinsèquement liée à position soudure. AWS D1.1, code soudage acier structurel, spécifie que positions plate (1G/1F) et horizontale permettent courant plus haut, voyage plus rapide, et fusion supérieure car gravité stabilise bain fondu. Un positionneur garde joints dans ces orientations favorables pendant que soudure progresse, éliminant besoin pour soudeur ou robot de chasser joint autour pièce fixe.
Bénéfices sont triple : taux dépôt plus hauts de paramètres optimaux, taux défauts plus bas en évitant soudure hors-position (cause leader porosité et manque fusion), et temps cycle réduits car pièce indexe automatiquement au joint suivant au lieu d'être dé-serrée, rotée, et re-fixée manuellement. Dans cellule robotique, positionneur permet bras unique souder géométries complexes en un programme continu. Pour vue plus large soudage robotique, voir notre guide robot soudage heavy industry.
Trois classes positionneurs par compte axes
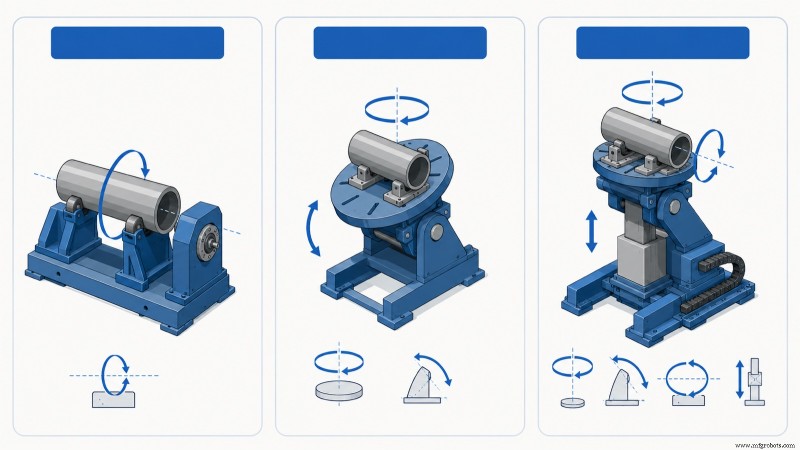
Chaque positionneur soudage fit dans une de trois familles basé sur ses axes motorisés. Le compte axes détermine quels joints peuvent être présentés plat et set première spécification pour sizing cellule.
Positionneurs single-axis
Unités single-axis fournissent mouvement motorisé unique — usually rotation autour axe horizontal ou near-horizontal. Sont workhorses pour pièces cylindriques et rotationnellement symétriques comme tuyaux, coques vessels pression, brides, arbres. Pièce tourne sous torche fixe pendant joint reste position plate, idéal pour soudures circonférentielles. Lineup single-axis EVST — Single Axis Main Box Servo Positioner, Single Axis Horizontal Servo Positioner, et Head & Tail Stock Single Axis Welding Positioner — clampe long pièce entre headstock entraîné et tailstock free-spinning pour qu'elle rotate sur sa propre centerline.
Positionneurs two-axis
Ajoutant inclinaison à rotation, unités two-axis spin et tip, enabling toute face pièce boxy ou irrégulière être amenée position plate. Cette classe est most versatile pour fabrication générale, weldments, brackets, frames, et bases machine avec joints multi-plans. Catalogue two-axis EVST inclut L Type, U Type, C Type, et Platform Type configurations, différant mainly en support table et clearance inclinaison autour pièces bulky.
Positionneurs three-axis
Positionneurs three-axis combinent rotation, inclinaison, et troisième mouvement motorisé — typically seconde gyration ou levée verticale. L'axe ajouté garde joint non seulement plat mais aussi à hauteur travail constante et orientation relative à robot, simplifiant programmation sur assemblies larges ou tall. EVST liste Vertical Gyration et Horizontal Gyration three-axis servo positioners pour ces applications heavy, geometry-rich.
| Classe | Mouvements motorisés | Adapté à | Pairing typique |
|---|---|---|---|
| Single-axis | Rotation only | Pipes, shells, flanges, shafts, joints circonférentiels | Manuel ou single robot, torche fixe |
| Two-axis | Rotation + inclinaison | Weldments, frames, brackets multi-plane joints | Manuel ou robot, fabrication générale |
| Three-axis | Rotation + inclinaison + seconde gyration/levée | Assemblages larges, tall, ou geometry-rich | Cellule robot, mouvement coordonné |
Headstock/Tailstock vs Turntable : point confusion commun
Acheteurs souvent ask s'ils besoin « positionneur » ou « headstock/tailstock ». Ces termes décrivent comment pièce supported plutôt que catégories competing. Turntable-style positionneur rests pièce sur single table rotative, cantilevered d'un côté. Arrangement headstock/tailstock supports long pièce both ends — one end driven while other idles — so pièce rotates sur centerline stable, similar à tour.
Longueur et élancement dictent choix. Pièces courtes, compactes fit confortablement sur single turntable. Longs arbres, beams, ou rotors would sag ou whip si cantilevered, making headstock/tailstock correct solution. Pour pièces extrêmement longues, tailstock avec son propre support powered ou steady rests intermédiaires keeps deflection within tolerance. En pratique, EVST engineers frequently design two-station setups : two-axis table pour brackets compact et headstock/tailstock pour long frames, plutôt que forcer single machine performer both tasks poorly.
Spécifications qui pilotent sélection
Une fois classe choisie, liste concise paramètres détermine machine exacte. Ce sont figures supplier needs pour quote et ones buyer should verify against heaviest, largest pièce in family.
- Charge nominale — masse maximum table porte. Size against pièce plus fixture, not bare pièce.
- Centre gravité et excentricité — capacité charge diminue as pièce CoG moves away from table face et off rotation axis. Positionneur rated pour charge avec CoG on-axis peut être overloaded quand même masse mounted off-center.
- Vitesse rotation et couple — must match vitesse voyage soudage pour largest diameter, assurant surface speed au joint stays within process window.
- Range inclinaison et vitesse — pour two- et three-axis units, angular travel amenant chaque joint à plat, commonly up to 90 or 135 degrés depending frame type.
- Diamètre table et pattern T-slot — définit comment fixture mounts et maximum pièce size face supports.
- Chemin courant ground/slip-ring — pour soudage, positionneur must carry courant across rotating joint sans arcing through bearings, que slip-ring rated soudage provides.
Most common sizing error is rating positionneur solely on pièce weight while ignoring eccentric load. Heavy pièce mounted avec masse offset from rotation axis impose turning moment drive must hold at every angle; exceeding rated tilt or rotation torque causes stalling ou back-driving under load. EVST publishes load et moment limits per model on request rather than single headline number because safe limit depends on masse location.
Positionnement manuel vs robotique
Positionneur sert deux masters distincts. Dans shop manuel ou semi-auto, il simply presents joint à soudeur humain à hauteur et angle confortable, avec opérateur controlling indexing. Dans cellule robotique, positionneur devient axe mouvement coordonné : robot controller drives positionneur et bras together so torche et joint move in concert, maintenant ideal work angle through curved ou compound welds.
Coordinated motion distingue robotic welding positionneur from simple turntable. Il requiert positionneur servo axes être controlled by, ou tightly synchronized with, robot controller, which is why robot-grade positionneurs use servo drives avec absolute encoders rather than variable-frequency motors. Pour complete cell build — including power source, robot, et positionneur quoting — voir EVST welding robot cell selection guide.
Comment choisir : chemin cinq étapes
- Profiler famille pièce. List largest, heaviest, most awkward pièces cell must handle. Size to worst case, not average.
- Fixer compte axes. Rotation-only pour pièces cylindriques ; add tilt pour multi-plane joints ; add third axis only quand large ou tall geometry requiert constant work height under robot.
- Choisir méthode maintien. Single turntable pour pièces compactes ; headstock/tailstock pour long ou slender pièces qui would deflect.
- Confirmer charge avec excentricité. Check rated load at actual center-of-gravity offset, including fixture, not just bare weight on rotation axis.
- Matcher interface soudage. Slip-ring rated soudage pour chemin courant, servo control pour robot coordination, et travel speeds aligning avec votre process.
Pour model-by-model walkthrough EVST positionneur line against payload et tilt/rotate requirements, avec path to quotation, voir companion guide, EVST welding positioner selection 2026. Pour comparer positionneur against alternative workpiece-handling machines, lire welding positioner vs turntable vs manipulator. Pour complete robotic welding cell, voir notre welding robot guide et cell selection guide. Pour procurement questions, EVST sales can be reached via contact page.
À propos auteur : Équipe Éditoriale EVST écrit sur robotique industrielle et manufacturing intelligent pour ingénieurs et leaders opérations évaluant projets automatisation. EVST (EVS TECH CO., LTD), founded Chengdu 2018, delivered 600+ automation projects et ships to 100+ countries, avec IATF 16949 automotive-grade certification et CE / SGS / TUV third-party certifications across QJAR, collaborative robot, SCARA, et delta product families.
Robot industriel
- Positionneurs robotiques : clé de la précision et de l'efficacité en soudage
- Fournitures industrielles fiables à Niles, IL : W.W. Grainger et robotique
- GE leader de l'innovation dans les logiciels d'automatisation robotique industrielle
- Fanuc M-430iA/2P : Robotique de précision pour pharma et agroalimentaire
- Soudage MIG robotisé : Précision, efficience, sécurité — Pourquoi basculer ?
- Comment l'adoption précoce de l'automatisation aide les fabricants à prospérer dans une économie post-COVID
- Décoder les Codes Lettres Fanuc : Comprendre les Désignations de Modèles
- Maximiser l'efficacité des robots : stratégies expertes de maintenance d'équipement
- ABB IRB 2600iD : Puissance compacte pour automatisation efficace