



Positionneur, table tournante ou manipulateur ? Guide expert 2026 automatisation soudage
Par l'Équipe Éditoriale EVST · Dernière mise à jour : 11 juin 2026
Positionneurs de soudage, tables tournantes et manipulateurs déplacent tous pièce ou torche pour rationaliser le soudage de joint, pourtant chacun adresse une limitation distincte. Un positionneur réoriente la pièce pour que chaque joint siège en position plate optimale. Une table tournante indexe entre stations chargement et soudage, permettant chargement pendant que robot soude. Un manipulateur porte la tête de soudage sur pièces grandes ou fixes, étendant portée au-delà capacité d'un fixe rotatif. Sélectionner le bon équipement hinge sur si votre contrainte principale est orientation pièce, chevauchement cycle ou portée torche.
Les trois machines, définies
Confusion surgit souvent car une seule cellule peut abriter les trois. Clarifier le rôle core de chaque machine simplifie la décision.
Positionneur de soudage
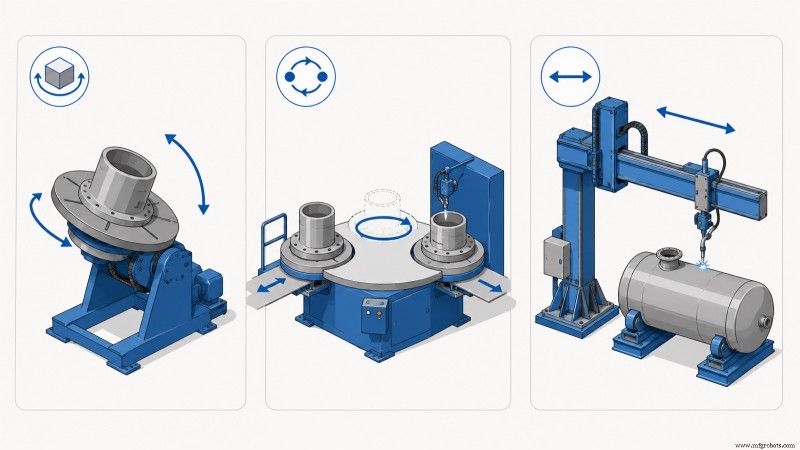
Un positionneur saisit la pièce et rotate, incline, ou effectue les deux mouvements pour amener chaque joint en position plate, horizontale où qualité soudage et taux dépôt sont maximisés. Quand soudeurs luttent avec joints hors position, positionneur livre amélioration vitesse et qualité la plus grande — jusqu'à 30 % voyage plus rapide per AWS D1.1 guidelines.
Table tournante de soudage (Table d'indexage)
Typiquement table rotative d'indexage deux stations, la table tournante alterne pièces entre station chargement/déchargement et station soudage. Pendant que robot ou soudeur engagé, opérateur peut charger pièce suivante ou décharger finie. Ce chevauchement élève utilisation station, boostant souvent temps arc-on robot de ~50 % à >80 % du cycle.
Manipulateur de soudage
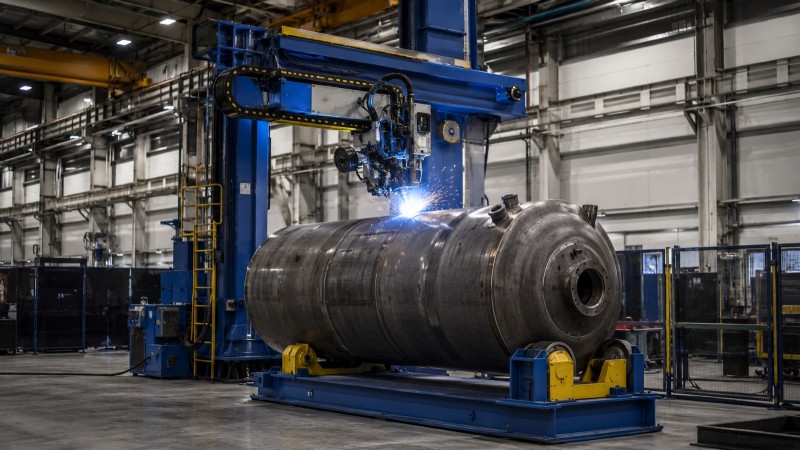
Aussi connu comme colonne-et-flèche, le manipulateur bouge la torche plutôt que la pièce. Une colonne verticale supporte flèche horizontale qui porte torche (et parfois alimentateur fil ou système flux) sur grands vessels, tanks ou fabrications longues qui ne peuvent rotate librement. Il est usually paired avec positionneur single-axis pour rotater vessel sous flèche.
| Machine | Ce qui bouge | Job principal | Quand ça gagne |
|---|---|---|---|
| Positionneur | Pièce (rotate/incline) | Amener joints position plate | Joints hors position sur pièce mobile |
| Table tournante / Table index | Pièce (index entre stations) | Chevaucher chargement avec soudage | Temps chargement/déchargement limite débit |
| Manipulateur (colonne & flèche) | Torche/tête | Atteindre joints sur gros travail fixe | Pièce trop grande pour orienter librement |
Comment choisir : matcher machine à contrainte
L'approche la plus claire est identifier goulot dans votre processus actuel puis sélectionner équipement qui l'élimine.
Si contrainte est position soudure
Quand soudeurs opèrent en plafond ou angles raides, ou robot ne peut maintenir angle travail proper, limitation est orientation. Positionneur résout en réorientant pièce à plat, ce que AWS D1.1 confirme supporte courant plus haut et vitesse voyage, yield gains qualité et vitesse significatifs. Positionneurs deux-axes gèrent joints multi-plans ; unités single-axis conviennent géométrie cylindrique.
Si contrainte est temps chargement
Quand robot ou soudeur attend pièces inactif, goulot est chevauchement cycle. Table tournante deux-stations bouge chargement off critical path, améliorant souvent utilisation robot 30-40 % et fournissant boost débit low-cost.
Si contrainte est taille pièce
Pour grands vessels, tanks, ou structures longues qui ne peuvent rotate librement, limitation est portée. Manipulateur, typically paired avec positionneur single-axis, laisse torche voyager le long joint pendant pièce rotate sous flèche — standard en fabrication vessels pression et pipe-spool.
Ils travaillent souvent ensemble
En pratique, cellule soudage rarement demande « lequel ? » ; elle demande « quelle combinaison ? » Cellule fabrication lourde pourrait combiner positionneur single-axis rotater vessel avec colonne-flèche manipulateur porter tête le long joint. Cellule job-shop robotique pourrait paire table tournante deux-stations pour chevauchement chargement avec positionneurs deux-axes sur chaque face pour orientation joint, permettant un robot souder une pièce pendant opérateur recharge l'autre. Nommer chaque machine par sa fonction — orientation, chevauchement, ou portée — garde décisions layout claires même quand les trois coexistent.
Dans cellules automatisées, les trois systèmes deviennent axes mouvement coordonnés contrôlés par robot PLC. Spécifications et devis pour robot, source puissance, et positionneur présentés ensemble dans guide sélection cellule robot soudage EVST.
Coût et complexité, brièvement
Roughly, positionneur single-axis est option simplest et lowest-cost ; table tournante deux-stations ajoute second fixture set et mécanisme indexage ; colonne-flèche manipulateur typically most capital-intensive due à structure et portée. Cependant, vraie comparaison est coût par bon soudure à votre target débit. Table tournante qui double utilisation robot peut récupérer prix vite, tandis manipulateur oversized acheté pour pièce soudée seulement deux fois an peut ne pas justifier investissement. Pour analyse ROI détaillée positionneurs, voir guide coût et ROI positionneur soudage EVST.
Gamme manutention pièce EVST
EVST, headquartered Chengdu avec manufacturing Wenling, offre positionneurs soudage across single, two, et three-axis classes comme part de cellules robotiques soudage complètes, alongside robots soudage QJAR et intégration source puissance. Positionneurs peuvent être combinés avec stations indexage et structures portage tête pour que orientation pièce, chevauchement chargement, et portée torche sont engineered ensemble pour famille pièce donnée plutôt que vendus comme machines séparées.
Ligne robotic et welding-automation EVST holds IATF 16949 automotive-grade quality certification, avec CE, SGS, et TUV third-party certifications. Parce que right solution usually combination, EVST taille équipement manutention against worst-case pièce et target débit together, plutôt que selling single machine isolation.
Questions fréquemment posées
Quelle différence entre positionneur soudage et table tournante ?
Positionneur soudage rotate et incline pièce pour amener chaque joint à plat, résolvant problème orientation. Table tournante, ou table index, swap pièces entre stations chargement et soudage, résolvant problème chevauchement cycle. Souvent combinées ; table tournante peut porter positionneurs sur chaque face.
À quoi sert manipulateur soudage ?
Manipulateur soudage bouge torche plutôt que pièce. Idéal pour grands vessels, tanks, fabrications longues qui ne peuvent rotate librement. Usually paired avec positionneur single-axis qui rotate pièce sous flèche.
Ai-je besoin positionneur ou manipulateur ?
Choisissez par taille pièce. Si pièce peut rotate et incliner pour amener joints à plat, positionneur suffit et est simpler. Si pièce trop grande pour orienter librement et torche doit voyager au joint, manipulateur — typically avec positionneur single-axis — requis. Beaucoup cellules heavy-fab utilisent both.
Une cellule peut-elle utiliser positionneur, table tournante, manipulateur ensemble ?
Oui, et beaucoup le font. Chaque résout contrainte différente — orientation, chevauchement chargement, ou portée — donc cellule often combine eux. Dans cellules automatisées ils sont commissionnés comme axes mouvement coordonnés sous contrôleur robot.
Quelle option donne biggest amélioration débit ?
Dépend du goulot. Si soudeurs travaillent hors position, positionneur donne biggest gain qualité-et-vitesse. Si robot attend chargement, table tournante deux-stations donne biggest gain utilisation. Si pièce trop grande pour orienter, manipulateur est enabling machine. Identifiez contrainte first, puis pick machine qui la remove.
Où aller ensuite
Pour détails engineering sur classes positionneur, lire Guide Positionneur Soudage. Pour matcher positionneur EVST à votre pièce et recevoir devis, voir Sélection Positionneur page. Pour cellule robotique soudage complète, consulter notre Guide Robot Soudage et Guide Sélection Cellule. Pour questions procurement, contacter EVST sales via page contact.
À propos auteur : Équipe Éditoriale EVST écrit sur robotique industrielle et manufacturing intelligent pour ingénieurs et leaders opérations évaluant projets automatisation. EVST (EVS TECH CO., LTD), founded Chengdu 2018, delivered 600+ automation projects et ships to 100+ countries, avec IATF 16949 automotive-grade certification et CE/SGS/TUV third-party certifications across QJAR, collaborative robot, SCARA, et delta product families.
Robot industriel
- Conception de Cellules Robotisées pour Grandes Pièces : Surmonter les Défis Clés de l'Automatisation
- Robots meulage ABB : Sécurité, précision, efficacité boostées
- 10 produits excellant dans la palettisation robotique
- Précision et performance : Le robot Fanuc R-2000iA/165F
- Processus à valeur ajoutée : la prochaine frontière pour les robots autonomes
- Optimisez votre manutention lourde avec les robots Fanuc grande capacité
- Blog d'intégration robotique Genesis Systems : Expertise et automatisation de pointe
- KUKA Robotics : 100+ ans d'automatisation sûre et avancée
- Optimiser la taille de la couche cachée pour améliorer la précision du réseau de neurones