



Les 11 fondamentaux de la programmation robotique que tout débutant doit maîtriser
Quelles propriétés de base sont les plus utiles à connaître quand on débute en programmation robotique ?
Que vous soyez novice en robotique ou que vous cherchiez à améliorer vos compétences, voici les 11 bases essentielles de la programmation robotique.
On a parfois l'impression qu'il faut un diplôme en robotique pour se lancer. Les approches conventionnelles de la programmation robotique industrielle semblent difficiles à appréhender pour les nouveaux programmeurs.
Pourtant, avec une bonne compréhension des bases de la robotique et un bon logiciel de programmation, vous pouvez démarrer facilement et rapidement.
Voici les 11 notions les plus utiles en programmation robotique :
1. Les parties de base d'un robot
Avant d'apprendre à programmer un robot, il est utile de comprendre les composants de base de tout robot industriel. Ainsi, vous serez à l'aise avec la machine physique que vous allez programmer.
Par exemple, les parties de base d'un robot industriel à 6 degrés de liberté sont :
- Bras manipulateur
- Effecteur terminal
- Contrôleur
- Source d'alimentation
- Capteurs (le cas échéant)
Les composants varient légèrement selon le type de robot.
2. Degrés de liberté
J'ai déjà introduit un concept vital en robotique : les Degrés de Liberté (DDL ou DoF en anglais).
Le DDL d'un robot spécifie combien d'axes indépendants il peut mouvoir. Par exemple, un bras manipulateur à 6 DDL aura 6 axes contrôlables indépendamment. Certains DDL sont « rotules » (rotation autour d'un point) et d'autres sont « linéaires » (déplacement le long d'une ligne). Il est utile de se familiariser avec les DDL de tout robot avant de le programmer.
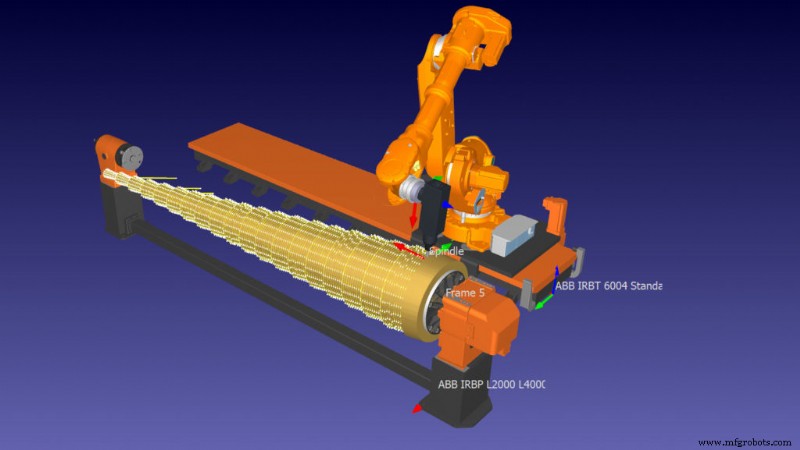
3. Articulations et effecteurs terminaux
Le « bout actif » du robot (la partie qui opère sur la tâche) est l'« effecteur terminal ». En programmation, vous êtes le plus souvent intéressé par le positionnement de l'effecteur terminal du robot à des emplacements précis.
Pour déplacer le robot, vous devez envoyer des instructions avec les positions souhaitées de chacun de ses DDL. Si vous utilisez un logiciel comme RoboDK, vous pouvez programmer directement la position souhaitée de l'effecteur terminal au lieu d'envoyer des positions articulaires spécifiques.
4. Pose : Position et Orientation
Comment programmer l'effecteur terminal pour lui dire où aller ?
La position et l'orientation de l'effecteur terminal du robot (ou de tout autre emplacement programmé) sont combinées pour former la « pose ». Vous devez spécifier la pose de tout emplacement vers lequel le robot se déplacera dans votre programme. La méthode la plus courante pour spécifier une pose en programmation est par les angles d'Euler.
Pour plus d'informations, consultez notre article « Angles d'Euler pour robots : Le guide essentiel ».
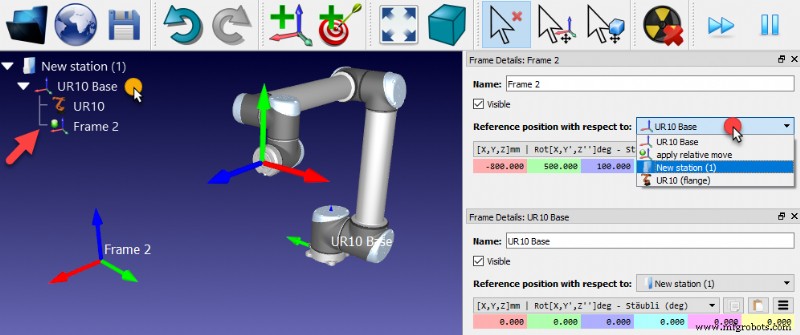
5. Point Central Outil (TCP)
Comme nous nous intéressons surtout à la pose de l'effecteur terminal, nous utilisons souvent le terme Point Central Outil (TCP) pour désigner le centre opérationnel de l'outil.
Voici quelques exemples pour différents effecteurs terminaux :
- Pistolet à colle — Le TCP peut être placé à l'extrémité de la buse.
- Pince — Le TCP peut être au centre des doigts de la pince.
- Pistolet de soudage — Le TCP peut être à quelques millimètres de l'extrémité, là où la flamme est la plus chaude.
En tant que programmeur, vous choisissez où il est le plus judicieux de placer le TCP du robot.
6. Cinématique
L'un des aspects les plus complexes de la robotique est la cinématique. Cela désigne simplement l'arrangement géométrique du robot. La cinématique est représentée par une équation ou un algorithme assez complexe.
L'équation de cinématique directe répond à la question : « Si je règle les articulations du robot à une position particulière, où se retrouvera le TCP ? »
L'algorithme de cinématique inverse répond à la question inverse : « Si je veux que le TCP atteigne cette pose, à quelle position dois-je régler les articulations ? »
Avec un bon logiciel de programmation robotique, vous n'avez probablement pas besoin de formuler votre propre cinématique, mais comprendre le concept de base aide.
7. Limites articulaires
Les équations cinématiques décrivent le robot par la géométrie et les mathématiques pures. Cependant, les robots sont des machines physiques. Le robot physique ne peut souvent pas atteindre toutes les positions que la géométrie permettrait.
On introduit des limites articulaires dans la programmation pour restreindre le mouvement des articulations aux positions physiquement possibles. Elles disent simplement au programme : « Cette articulation ne peut pas aller au-delà de cet angle. »
8. Types de mouvements
Lors de la programmation, il existe différents types de mouvements que vous pouvez demander au robot d'effectuer.
Les 3 mouvements de base sont :
- Mouvement articulaire (Joint Move) — Mouvement rapide et approximatif où chaque articulation tente d'atteindre sa position cible le plus vite possible. À utiliser uniquement dans l'espace libre pour éviter les collisions.
- Mouvement linéaire (Linear Move) — Mouvement contrôlé le long d'une ligne entre deux poses. Le robot se déplace plus lentement mais sans collisions intempestives.
- Mouvement circulaire (Circular Move) — Comme le mouvement linéaire, le robot se déplace sur une trajectoire contrôlée, cette fois circulaire.
9. Simulation et programmation hors ligne
Il existe de nombreuses façons de programmer un robot, y compris en se « salissant les mains » avec le langage de programmation (généralement complexe) fourni par le fabricant.
La simulation et la programmation hors ligne offrent une méthode plus facile. Au lieu de programmer le robot physique directement, vous programmez un modèle simulé du robot avec des commandes intuitives. Le logiciel convertit ensuite le programme en code compréhensible par le robot physique.
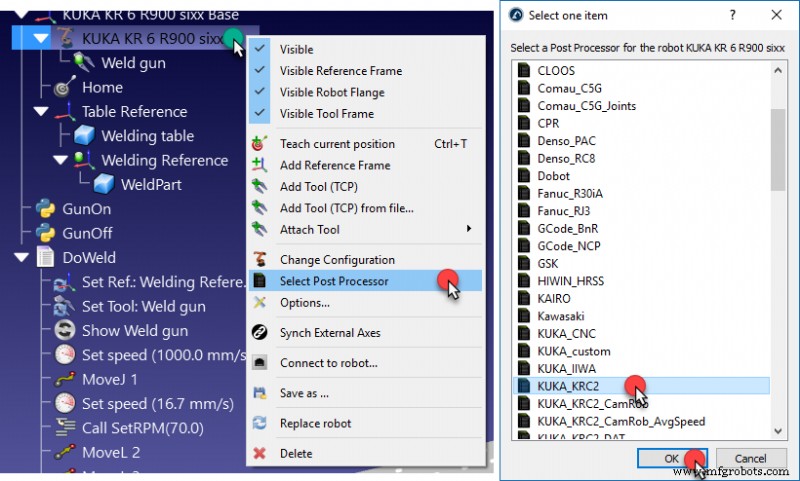
10. Post-processeurs
La partie du logiciel de programmation hors ligne qui convertit le programme robot est le post-processeur. Le logiciel aura un post-processeur différent pour chaque fabricant de robots, parfois plusieurs.
En savoir plus dans notre article « Post-processeurs robotiques : Tout ce qu'il faut savoir ».
11. Débogage
Quelle que soit la méthode de programmation utilisée, le débogage est une compétence de base vitale. Vous devez toujours déboguer votre programme pour vous assurer qu'il fonctionne comme prévu avant de lancer le robot en production.
La programmation hors ligne offre une étape de débogage supplémentaire car vous programmez un modèle simulé avant de télécharger le programme sur le robot physique, ce qui réduit les risques d'erreurs.
Si vous souhaitez débuter en programmation robotique immédiatement, vous pouvez télécharger un essai gratuit de RoboDK ici.
Sur quels aspects fondamentaux de la programmation robotique souhaiteriez-vous de l'aide ? Dites-le-nous dans les commentaires ci-dessous ou rejoignez la discussion sur LinkedIn, Twitter, Facebook, Instagram ou sur le forum RoboDK.
Robot industriel
- Comment la surveillance à distance, la programmation et la maintenance prédictive transforment la robotique industrielle
- Robots articulés : Le guide ultime des machines industrielles les plus polyvalentes
- Robots cartésiens : la solution évolutive pour l'automatisation avancée
- Robots SCARA : le guide ultime pour une automatisation industrielle polyvalente et haute vitesse
- Comprendre la programmation robotique : Méthodes expliquées
- Filament TPU : guide complet du matériau flexible pour impression 3D
- Comment savoir quand investir dans des outils de programmation robotique
- Débuter la programmation de robots industriels : Guide du débutant
- Comment choisir le meilleur logiciel de robot de prélèvement pour une automatisation efficace