



Maîtriser la programmation des robots FANUC : 5 techniques expertes éprouvées
Vous avez décidé qu'un robot FANUC est le meilleur choix pour votre application.
Mais quelle est la meilleure façon de programmer un FANUC ?
Avez-vous vraiment le choix ou devez-vous utiliser l'option par défaut du fabricant ?
Avec leurs robots jaunes distinctifs, le fabricant japonais FANUC est un choix populaire pour ajouter de l'automatisation robotique à son entreprise.
Vous voulez tirer le meilleur parti de votre robot… ce qui signifie choisir la meilleure méthode de programmation.
Pourquoi la méthode par défaut pour programmer un FANUC est restrictive
On pourrait penser qu'il faut utiliser la méthode de programmation par défaut fournie par FANUC. C'est une idée reçue courante ; il est vrai que beaucoup utilisent cette méthode par défaut.
Il existe 2 méthodes par défaut de programmation avec un robot FANUC :
- TP — C'est le langage utilisé par les consoles d'enseignement FANUC. Elles sont modifiables via la console et stockées sous forme de fichier binaire.
- Karel — C'est un langage de programmation dérivé de Pascal (comme beaucoup de langages de robots industriels). Il permet de programmer le robot à l'aide d'un éditeur de texte.
Si vous ou quelqu'un de votre équipe avez de l'expérience en programmation Karel ou avec les consoles FANUC, ces méthodes peuvent être viables pour vous.
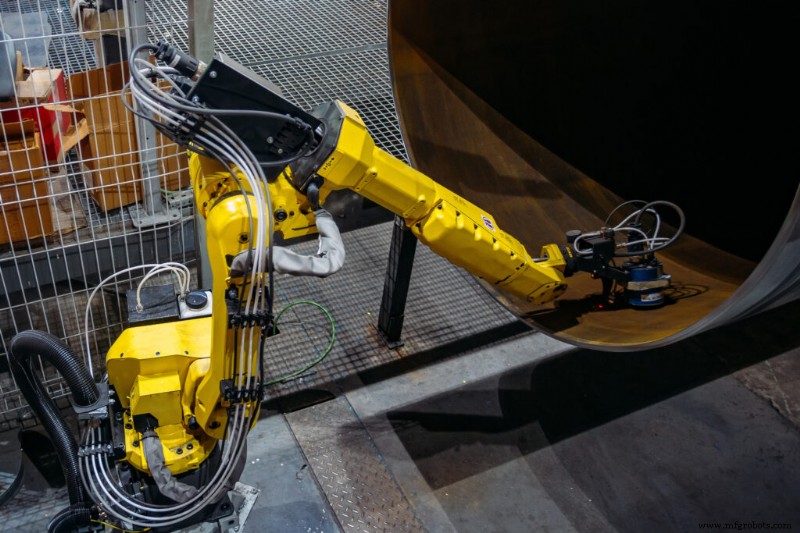
Cependant, les méthodes de programmation par défaut sont souvent bien plus difficiles à utiliser qu'elles ne devraient l'être. Elles manquent aussi des fonctionnalités puissantes offertes par d'autres méthodes.
Vous pourriez passer à côté d'une programmation plus intuitive et puissante si vous vous contentez de l'option par défaut.
5 façons expertes de programmer un robot FANUC
La meilleure façon de programmer un robot est celle qui exploite pleinement vos compétences existantes tout en donnant accès à toutes les capacités dont vous avez besoin.
Voici 5 excellentes façons de programmer votre robot FANUC, qui tirent le meilleur parti de vos compétences et des capacités du robot :
1. Avec la console d'enseignement
Bien sûr, la méthode par défaut est largement utilisée par les experts en programmation FANUC. La console fournie avec le robot permet d'accéder à de nombreux aspects de ses fonctionnalités de base.
La programmation par console implique beaucoup de travail : appuis sur les boutons, navigation dans les menus, et guidage du robot vers la position souhaitée à l'œil (technique appelée « jogging »). Créer un programme de taille et complexité raisonnables est un long processus. Modifier le programme plus tard est tout aussi fastidieux.
La programmation par console peut être puissante entre de bonnes mains. Mais le problème majeur est qu'il s'agit d'une méthode de programmation en ligne qui prend beaucoup de temps. Le robot doit être retiré de la production pour être reprogrammé, ce qui dégrade sa productivité.
2. Avec la programmation hors ligne textuelle
Vous pouvez réduire les effets négatifs de la programmation en ligne en utilisant la programmation hors ligne avec votre robot FANUC. Vous créez le programme sur un ordinateur, puis le téléchargez sur le contrôleur du robot une fois terminé.
La forme la plus rudimentaire de programmation hors ligne consiste à coder le programme dans un éditeur de texte en utilisant le langage Karel de FANUC. Cela demande beaucoup d'expérience en programmation de robots FANUC. Il n'y a aucun moyen de déboguer le programme au fur et à mesure. La phase de débogage sur le robot physique sera donc plus longue et causera des retards similaires à la programmation en ligne.
3. Avec la programmation hors ligne graphique
Une meilleure façon de programmer votre robot FANUC hors ligne est d'utiliser un logiciel dédié de programmation hors ligne. Cela permet de créer et déboguer le programme du robot à l'aide d'un simulateur graphique, avant d'avoir besoin de sortir le robot de la production.
Bien sûr, certains outils de programmation hors ligne sont plus faciles à utiliser que d'autres. Par exemple, RoboDK est un logiciel de simulation et programmation hors ligne que n'importe qui peut utiliser, même sans expérience en robotique.
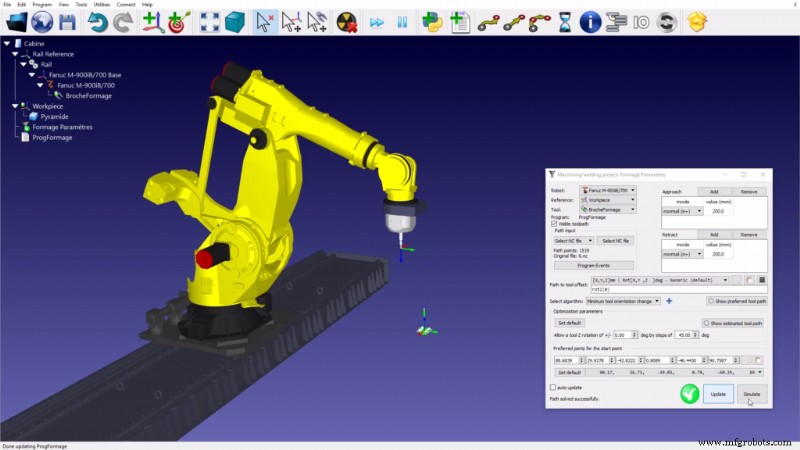
RoboDK offre une interface graphique intuitive et apporte des capacités supplémentaires à votre programmation robot, non disponibles avec les méthodes conventionnelles : assistant d'usinage dédié, capacité d'impression 3D, et bien plus.
4. Avec votre langage de programmation favori
Si vous êtes un programmeur expérimenté mais sans expérience spécifique des FANUC ou de la robotique, vous vous demandez peut-être si vous pouvez programmer votre robot avec votre langage préféré.
Autrefois, cela aurait été difficile car cela impliquait de créer des bibliothèques d'encapsulation et éventuellement des bibliothèques de communication réseau pour interfacer avec le contrôleur du robot. Mais maintenant, c'est à la fois possible et facile.
Avec RoboDK, vous pouvez utiliser l'un de plusieurs langages de programmation de haut niveau pour programmer votre FANUC. Vous pouvez tester le programme hors ligne dans le simulateur avant de le télécharger sur le robot.
5. Avec une sonde portable
Les quatre méthodes précédentes impliquent au moins une certaine compréhension de la géométrie et de la programmation robotique. Même avec un logiciel hors ligne graphique, où vous pouvez déplacer le robot dans la simulation, vous devez encore réfléchir à la relation entre l'environnement simulé et le monde réel.
Il existe une cinquième méthode experte pour programmer un robot FANUC, encore plus simple que toutes les autres.
Avec RoboDK TwinTrack, vous pouvez créer le programme simplement en traçant le mouvement souhaité du robot à l'aide d'une sonde portable. Le robot rejoue ensuite ce mouvement exact. TwinTrack est également compatible avec la programmation hors ligne, il n'impacte donc pas la production du robot.
Quelle est la meilleure façon de programmer votre robot FANUC ?
Alors, laquelle de ces méthodes de programmation sera la meilleure pour vous ?
Comme mentionné, la meilleure méthode est celle qui exploite au mieux vos compétences existantes de programmeur et vous donne accès au plus grand nombre de capacités du robot.
Certes, la méthode par défaut fournie avec les robots FANUC peut répondre à ces critères.
Avec les autres options listées dans cet article, vous pouvez accéder à des fonctionnalités plus puissantes plus facilement. Vous n'avez pas besoin d'appuyer indéfiniment sur les boutons de la console du robot ou de vous perdre dans le langage de programmation Karel.
Si vous souhaitez essayer de programmer votre FANUC avec RoboDK, vous pouvez obtenir une version d'essai gratuite sur la page de téléchargement de RoboDK.
Pour plus d'instructions sur la programmation d'un robot FANUC avec RoboDK, consultez notre page de documentation dédiée.
Quelles difficultés rencontrez-vous dans la programmation des robots FANUC ? Dites-le-nous dans les commentaires ci-dessous ou rejoignez la discussion sur LinkedIn, Twitter, Facebook, Instagram ou sur le forum RoboDK.
Robot industriel
- Fondamentaux de la programmation microprocesseur
- 5 étapes essentielles pour une programmation hors-ligne efficace des robots FANUC
- Maîtriser la programmation CNC robotique : 7 étapes simples pour une efficacité accrue
- Les 11 fondamentaux de la programmation robotique que tout débutant doit maîtriser
- Débuter la programmation de robots industriels : Guide du débutant
- Tendances robotiques 2022 : stratégies d'automatisation innovantes pour les fabricants
- Fanuc Robotics : innovations leaders en automatisation industrielle
- Robot de revêtement Fanuc P-250iA : couverture, précision et efficacité inégalées
- Fanuc P-50iB : Robot peinture constant, polyvalent, finitions parfaites