



Étude de cas : Kane Robotics réussit le polissage orbital sans faille via l'intégration RoboDK
La finition de surface avec un robot — c'est une application que vous n'avez peut-être pas envisagée auparavant.
Vous pourriez vous demander : Y a-t-il un bon effecteur final pour faire du ponçage ou du polissage avec un robot ? Et à quel point est-il facile de programmer un robot avec un tel effecteur final ?
Mais l'équipe de Kane Robotics a trouvé un moyen d'intégrer facilement leur robot et leur nouvel effecteur final de ponçage orbital avec RoboDK.
Voyons comment ils l'ont fait !
Le ponçage et le polissage sont des types de tâches traditionnellement difficiles à automatiser. Autrefois, vous deviez soit investir gros dans une machine de ponçage automatique — le genre qui prend la moitié de l'espace de votre atelier et coûte une petite fortune — soit faire la tâche manuellement.
Le problème avec la finition de surface manuelle est qu'elle est chronophage, physiquement dure, et fournit une qualité inconstante. Cela ressemble à la tâche parfaite pour un robot !
Ces dernières années, la finition de surface avec un robot industriel est devenue une option viable. En ajoutant un capteur de force sur l'effecteur final du robot, vous pouvez utiliser le contrôle de force pour fournir une finition de surface constante avec un outil de ponçage orbital.
Par conséquent, les robots industriels peuvent maintenant être utilisés pour des tâches de finition de surface qui exigent un haut degré de constance, comme le polissage de pales d'hélice pour avions…
… ce qui est exactement ce que l'équipe a fait chez Kane Robotics.
Présentation de… Kane Robotics
Kane Robotics est une entreprise d'intégration d'automatisation basée en Californie, USA. Ils servent principalement le secteur de l'aviation et de l'aérospatiale et fournissent des solutions d'automatisation aux fabricants à haut mélange/faible production.
Ils décrivent la mission de leur entreprise comme : « libérer la main-d'œuvre qualifiée de l'aérospatiale des tâches de fabrication répétitives et chronophages grâce à des solutions d'automatisation innovantes, peu coûteuses et flexibles. »
En particulier, ils aident les fabricants aérospatiaux avec des applications telles que le meulage, le ponçage, la finition, le dosage d'époxy, le perçage et le chargement/déchargement de machines.
Le projet de l'entreprise concernait le polissage de la pale d'hélice d'un avion.
Le projet : Polissage de pale d'hélice
Les pales d'hélice sont une pièce d'ingénierie délicate et impressionnante. Elles sont le principal moyen par lequel un avion obtient sa poussée dans l'air. Toute erreur dans leur processus de fabrication pourrait mener à une inefficacité de la propulsion de l'avion ou, dans les pires cas, au désastre.
L'étape de polissage est vitale dans la fabrication aéronautique. Une mauvaise finition de surface peut causer une traînée inutile dans l'air et amener l'avion à utiliser plus de carburant que nécessaire.
De plus, la Federal Aviation Administration (FAA) déconseille fortement le polissage après la fabrication de l'hélice car cela pourrait endommager les revêtements protecteurs délicats ajoutés à la surface de la pale. Par conséquent, l'étape de polissage pendant la fabrication est le dernier moment pour obtenir cette finition de surface si importante.
L'équipe de Kane Robotics s'est lancée pour produire une application de polissage utilisant un robot et un nouveau type d'effecteur final de ponçage orbital spécialement conçu pour la finition de surface robotique.
Le robot devait polir avec précision la pale d'hélice en utilisant cet effecteur final.
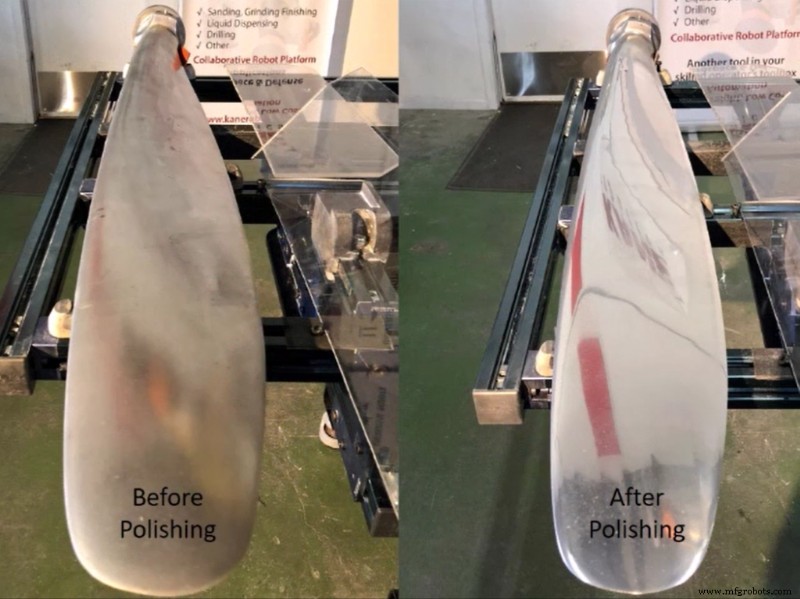
Intégration d'un ponçage orbital prêt pour robot avec RoboDK
Une partie de la motivation de l'équipe pour entreprendre ce projet était de tester un nouvel effecteur final de ponçage orbital qu'ils utilisaient.
Un problème courant avec la finition de surface robotique est qu'elle nécessite un contrôle de force. Quand nous ponçons ou polissons à la main, nous pouvons contrôler précisément la force appliquée par l'outil de finition. Avec un robot, la façon la plus courante de faire cela est d'ajouter un capteur de force et de programmer une compliance active dans l'outil. Cela peut être difficile à programmer.
L'effecteur final utilisé par Kane Robotics rend le déploiement de la finition de surface robotique plus facile qu'il ne l'a été par le passé en intégrant la compliance dans l'outil lui-même.
Le ponçage orbital conforme
L'effecteur final en question était le AOV-10 Compliant Orbital Sander d'ATI, également disponible comme composant UR+.
Ce nouvel outil est spécialement conçu pour rendre le ponçage robotique facile. Il intègre une compliance pneumatique dans l'axe de l'outil de ponçage orbital, donnant au robot la capacité de réagir aux changements subtils de la surface de la pièce.
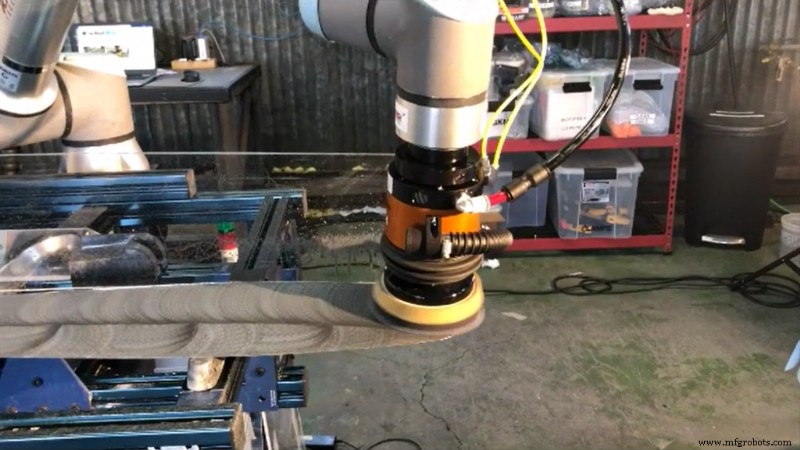
Comme l'a expliqué Alan Hiken, le COO de Kane Robotics :
L'un des avantages d'utiliser RoboDK avec de nouvelles options d'outillage de bout de bras (EOAT) comme celui-ci est qu'il est très facile d'ajouter un nouvel effecteur final dans le logiciel, comme nous l'avons expliqué dans notre article précédent « Le guide de 5 minutes pour utiliser n'importe quel effecteur final avec RoboDK ».
Leur configuration matérielle et logicielle
La configuration utilisée par l'équipe de Kane Robotics était raisonnablement simple, grâce à l'outil de ponçage ATI.
Les principaux composants de leur configuration étaient :
- Un robot collaboratif Universal Robotics.
- L'outil de ponçage orbital ATI AOV-10.
- Une table sur laquelle était fixée la pale d'hélice.
- RoboDK pour la programmation hors ligne.
Sans ce ponçage orbital particulier, l'équipe aurait peut-être dû intégrer un capteur de force externe. Cela aurait augmenté la complexité à la fois de la configuration matérielle et de la programmation du robot.
Avec RoboDK, leur programmation était simple.
Pourquoi Kane Robotics a-t-il utilisé RoboDK ?
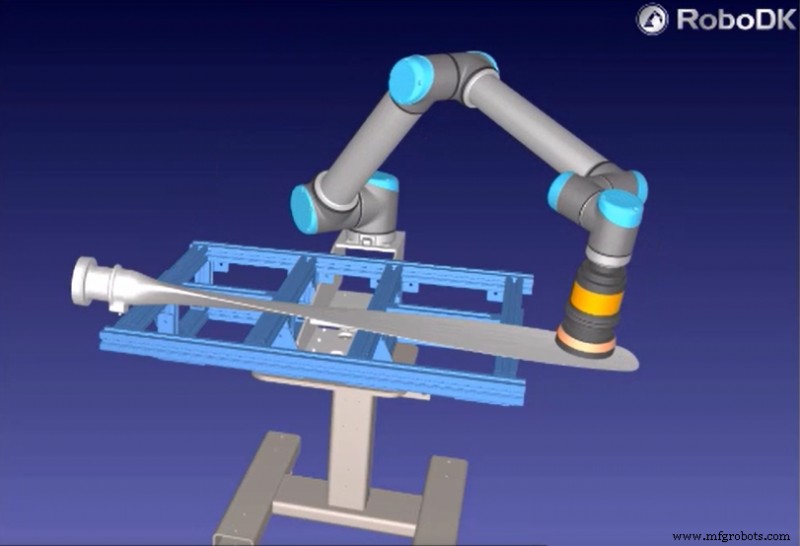
RoboDK a permis à l'équipe de mettre l'application en marche rapidement et facilement.
La programmation consistait seulement en une activité de planification de trajet, qui peut être réalisée dans RoboDK en seulement quelques étapes.
Voici ce que le COO Alan Hiken a dit à propos de RoboDK :
Quand on lui a demandé pourquoi ils avaient utilisé RoboDK, il a simplement dit : « Si vous avez les données CAO, pourquoi ne les utiliseriez-vous pas ? »
On ne peut guère contester !
Quelles applications pourriez-vous réaliser avec RoboDK ? Dites-le-nous dans les commentaires ci-dessous ou rejoignez la discussion sur LinkedIn, Twitter, Facebook, Instagram ou sur le Forum RoboDK.
Robot industriel
- Réduire le Gaspillage et les Coûts Énergétiques avec les Robots Autonomes
- Construction d'un autoencodeur variationnel avec TensorFlow : guide pratique
- Électropolissage expliqué : avantages, applications & services experts finition métal Junying
- Automatiser le chargement des machines CNC avec des cobots : gagner en efficacité et en précision
- Guide expert : restaurer les miroirs inox rayés
- Maîtrisez la programmation robotique avec RoboDK — Formation complète gratuite
- Étude de cas : Améliorer l'efficacité de la fabrication additive avec RoboDK
- Guide du débutant pour la programmation des robots Yaskawa Motoman : Gagner en rapidité et précision
- Guide débutant : Installation de RoboDK sur Raspberry Pi