



Étude de cas : Améliorer l'efficacité de la fabrication additive avec RoboDK
Améliorer votre flux de travail logiciel peut faire gagner des minutes vitales sur votre processus d'impression 3D. Voici comment des chercheurs ont amélioré le flux de travail de fabrication additive avec RoboDK.
Quand vous faites de l'impression 3D avec un robot, votre flux de travail logiciel peut avoir un impact important sur votre productivité. Si vous pouvez réduire même de quelques minutes le flux de travail, avec le temps cela pourrait se traduire par pas mal de productivité supplémentaire.
Le temps qu'il faut pour basculer entre différents packages logiciels est généralement court, mais cela rend votre flux de travail moins fluide et, par conséquent, peut rendre la fabrication additive moins efficace.
Des chercheurs du Portugal et de Norvège ont récemment développé une application pour rationaliser encore davantage le flux de travail de fabrication additive de RoboDK via l'API RoboDK.
Rencontrez les chercheurs
Cette application d'ingénierie a été développée pour une étude par les chercheurs Filipe Monteiro Ribeiro et J. Norberto Pires de l'Université de Coimbra, Portugal, et Amin S. Azar de SINTEF — le centre de recherche manufacturière leader de la Norvège.
L'étude, intitulée « Implémentation d'une architecture de contrôle robot pour applications de fabrication additive » a été publiée plus tôt cette année dans le journal Industrial Robot.
Que cherchaient les chercheurs à accomplir ?
RoboDK est un excellent moyen d'ajouter la robotique à la fabrication additive. Nous avons déjà vu des gens l'utiliser pour imprimer une gamme diverse d'objets, y compris des structures en béton imprimées en 3D, de l'art imprimé en 3D et de la nourriture imprimée en 3D.
Le flux de travail d'impression 3D est déjà assez bon dans RoboDK — vous générez simplement le GCODE avec un logiciel de tranchage (généralement le Slic3r open source) et chargez ensuite le parcours résultant dans RoboDK.
Cependant, l'équipe de chercheurs a identifié que RoboDK seul ne fournit pas le flux de travail le plus rationalisé possible. Leur étude décrit un programme qu'ils ont développé pour combiner directement les capacités de RoboDK et Slic3r sans avoir à déplacer manuellement les fichiers G-code entre les deux programmes.
Pour y parvenir, l'équipe a développé un programme graphique en utilisant Python et l'API RoboDK.
Les objectifs de cette étude étaient :
- Développer une simulation de fabrication additive — C'est particulièrement facile avec RoboDK, qui fournit un environnement intuitif pour la simulation robotique. L'équipe a aussi ajouté un simple programme Python pour simuler le dépôt de matériau imprimé en 3D, ce que RoboDK ne simule pas actuellement lui-même.
- Permettre la simulation hors ligne des robots — Selon les chercheurs, c'était une partie essentielle de leur application car l'utilisation d'un environnement virtuel réduisait le risque de dommage à un vrai robot. RoboDK rend très facile de transformer le programme robotique simulé en code pour le vrai robot via ses nombreux post-processeurs.
- Fonctionnement asynchrone — Il était important pour l'équipe que le programme qu'ils ont créé n'interfère pas avec le fonctionnement du robot simulé dans RoboDK. Par exemple, la simulation doit continuer à tourner quand le programme charge un nouveau modèle dans Slic3r. C'est facile à réaliser en utilisant notre module Python robolink, qui fournit un lien asynchrone entre RoboDK et n'importe quel programme Python.
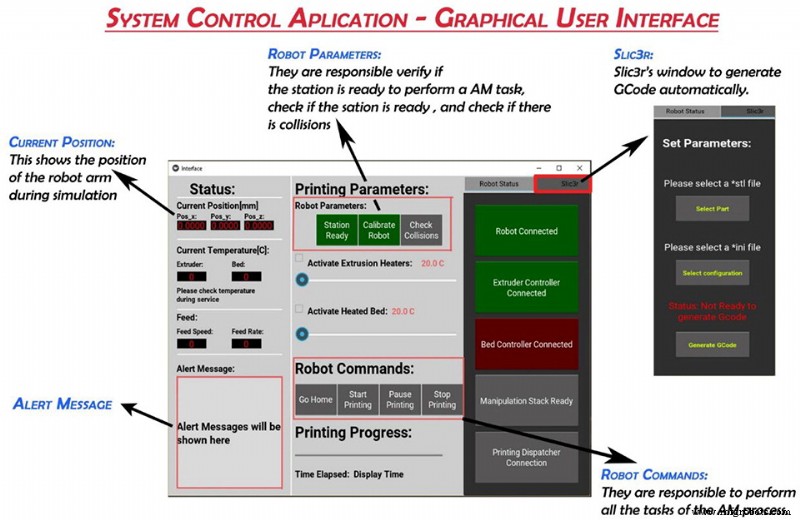
Le programme résultant se place entre Slic3r et RoboDK et coordonne le processus de fabrication additive.
Ce que l'étude a démontré
L'application de l'équipe a fait très bon usage des capacités de RoboDK. En particulier, ils ont démontré à quel point il peut être efficace d'utiliser l'API pour combiner des parties de votre propre flux de travail.
L'API RoboDK est une partie très puissante de RoboDK, mais elle n'est pas utilisée par beaucoup de nos utilisateurs. C'est dommage car elle peut aider à améliorer significativement la fluidité de votre flux de travail de programmation robotique. Elle prend en charge plusieurs langages de programmation, mais la bibliothèque Python que les chercheurs ont utilisée est particulièrement facile à utiliser — en supposant, bien sûr, que vous aimiez le langage de programmation Python (et pourquoi ne l'aimeriez-vous pas ? C'est un langage si facile !).
L'avantage du fonctionnement asynchrone
L'un des aspects clés de l'étude était le fonctionnement asynchrone. Il était important pour l'équipe de s'assurer qu'aucune partie du programme n'arrêterait le fonctionnement d'une autre partie.
RoboDK fonctionne déjà de manière asynchrone — vous pouvez exécuter plusieurs scripts Python en même temps et ils n'interféreront pas les uns avec les autres — mais l'équipe avait besoin que leur propre programme ait aussi cette capacité asynchrone.
Par exemple, ils ne voulaient pas que leur programme « bloque » en attendant que Slic3r finisse de générer le GCODE. Ils avaient besoin de pouvoir contrôler le robot pendant que le programme faisait d'autres choses. Ils ont réalisé cela avec la bibliothèque asyncio pour Python qui est une option populaire pour la programmation concurrente.
Comment améliorer votre propre flux de travail avec l'API
Bien que l'étude ait été réalisée par des chercheurs en robotique, ne pensez pas que cela signifie que la programmation avec l'API RoboDK est compliquée. Même si vous n'êtes pas un sorcier de la programmation, vous pouvez facilement utiliser l'API vous-même.
Si vous voulez développer votre propre programme pour booster votre flux de travail, vous pouvez suivre les étapes suivantes :
- Familiarisez-vous avec l'API via la page de documentation. Lisez ses capacités et pensez à ce que vous pourriez l'utiliser pour dans votre application.
- Planifiez quelles parties de votre application vous allez coder dans le programme externe.
- Créez votre programme en utilisant l'API pour interagir avec RoboDK.
- Testez votre programme avant de l'intégrer dans votre processus.
Bien sûr, vous n'avez pas besoin d'écrire votre propre code pour améliorer votre flux de travail. Vous pourriez aussi utiliser les plugins RoboDK pour des programmes comme SolidWorks qui rationalisent aussi le flux de travail quand vous utilisez d'autres programmes en conjonction avec RoboDK.
Mais, comme l'équipe de chercheurs l'a montré, l'API peut être très efficace pour lisser les parties disparates de votre flux de travail pour les logiciels qui n'ont pas déjà de plugin.
Rappelez-vous, même réduire de quelques minutes votre processus de programmation pourrait mener à une productivité supplémentaire à long terme.
Qu'est-ce que vous pourriez accomplir en utilisant l'API dans votre processus ? Dites-le-nous dans les commentaires ci-dessous ou rejoignez la discussion sur LinkedIn, Twitter, Facebook, Instagram ou sur le Forum RoboDK.
Robot industriel
- Impression 3D vs fabrication additive : comprendre les différences clés
- Comment l'Impression 3D Propulse Innovation, Efficacité et Personnalisation dans l'Industrie Automobile
- Pourquoi un système d'exécution de fabrication additive est indispensable pour la production de pièces de rechange
- Faire progresser la fabrication hybride : fusionner techniques additives et soustractives
- Fabrication hybride : Fusionner l'additif et le soustractif pour l'avenir de la production
- Pourquoi revitaliser la fabrication américaine est essentiel pour l'emploi et la durabilité
- Pourquoi l'impression 3D révolutionne la fabrication moderne
- Comment la fabrication additive révolutionne la production industrielle
- Explorer les méthodes principales de la fabrication additive