



Construire le robot suiveur de ligne Arduino le plus simple avec SparkFun L298
Composants et fournitures
| Composant | Quantité |
|---|---|
| Arduino UNO | 1 |
| Pilote moteur double pont en H L298 (SparkFun) | 1 |
| Capteur IR | 2 |
| Fils de connexion (génériques) | 1 |
Outils nécessaires
- Pistolet à colle chaude (générique)
- Tournevis
- Kit robot suiveur de ligne
Applications et services en ligne
- Arduino IDE
À propos du projet
Le robot suiveur de ligne est le "Hello World" de la robotique. Ce suiveur de ligne est très simple, facile à construire.
Code
Robot suiveur de ligne basé sur Arduino (C/C++)
/*------- Définition des Entrées ------*/
#define LS 2  // Capteur gauche
#define RS 5  // Capteur droit

/*------- Définition des Sorties ------*/
#define LM1 11 // Moteur gauche
#define LM2 10 // Moteur gauche
#define RM1 9  // Moteur droit
#define RM2 6  // Moteur droit

void setup() {
  pinMode(LS, INPUT);
  pinMode(RS, INPUT);
  pinMode(LM1, OUTPUT);
  pinMode(LM2, OUTPUT);
  pinMode(RM1, OUTPUT);
  pinMode(RM2, OUTPUT);
}

void loop() {
  if ((digitalRead(LS) == LOW) && (digitalRead(RS) == LOW)) // Condition 1 : Avancer
    MoveForward();
  if ((digitalRead(LS) == HIGH) && (digitalRead(RS) == HIGH)) // Condition 2 : Arrêt
    Stop();
  if ((digitalRead(LS) == LOW) && (digitalRead(RS) == HIGH)) // Tourner à gauche
    TurnLeft();
  if ((digitalRead(LS) == HIGH) && (digitalRead(RS) == LOW)) // Tourner à droite
    TurnRight();
}

void MoveForward() {
  analogWrite(LM1, 50); analogWrite(LM2, 0);
  analogWrite(RM1, 50); analogWrite(RM2, 0);
  delay(20);
}

void TurnRight() {
  analogWrite(LM1, 0); analogWrite(LM2, 60);
  analogWrite(RM1, 60); analogWrite(RM2, 0);
  delay(30);
}

void TurnLeft() {
  analogWrite(LM1, 60); analogWrite(LM2, 0);
  analogWrite(RM1, 0); analogWrite(RM2, 60);
  delay(30);
}

void Stop() {
  analogWrite(LM1, 0); analogWrite(LM2, 0);
  analogWrite(RM1, 0); analogWrite(RM2, 0);
  delay(20);
}
Schémas
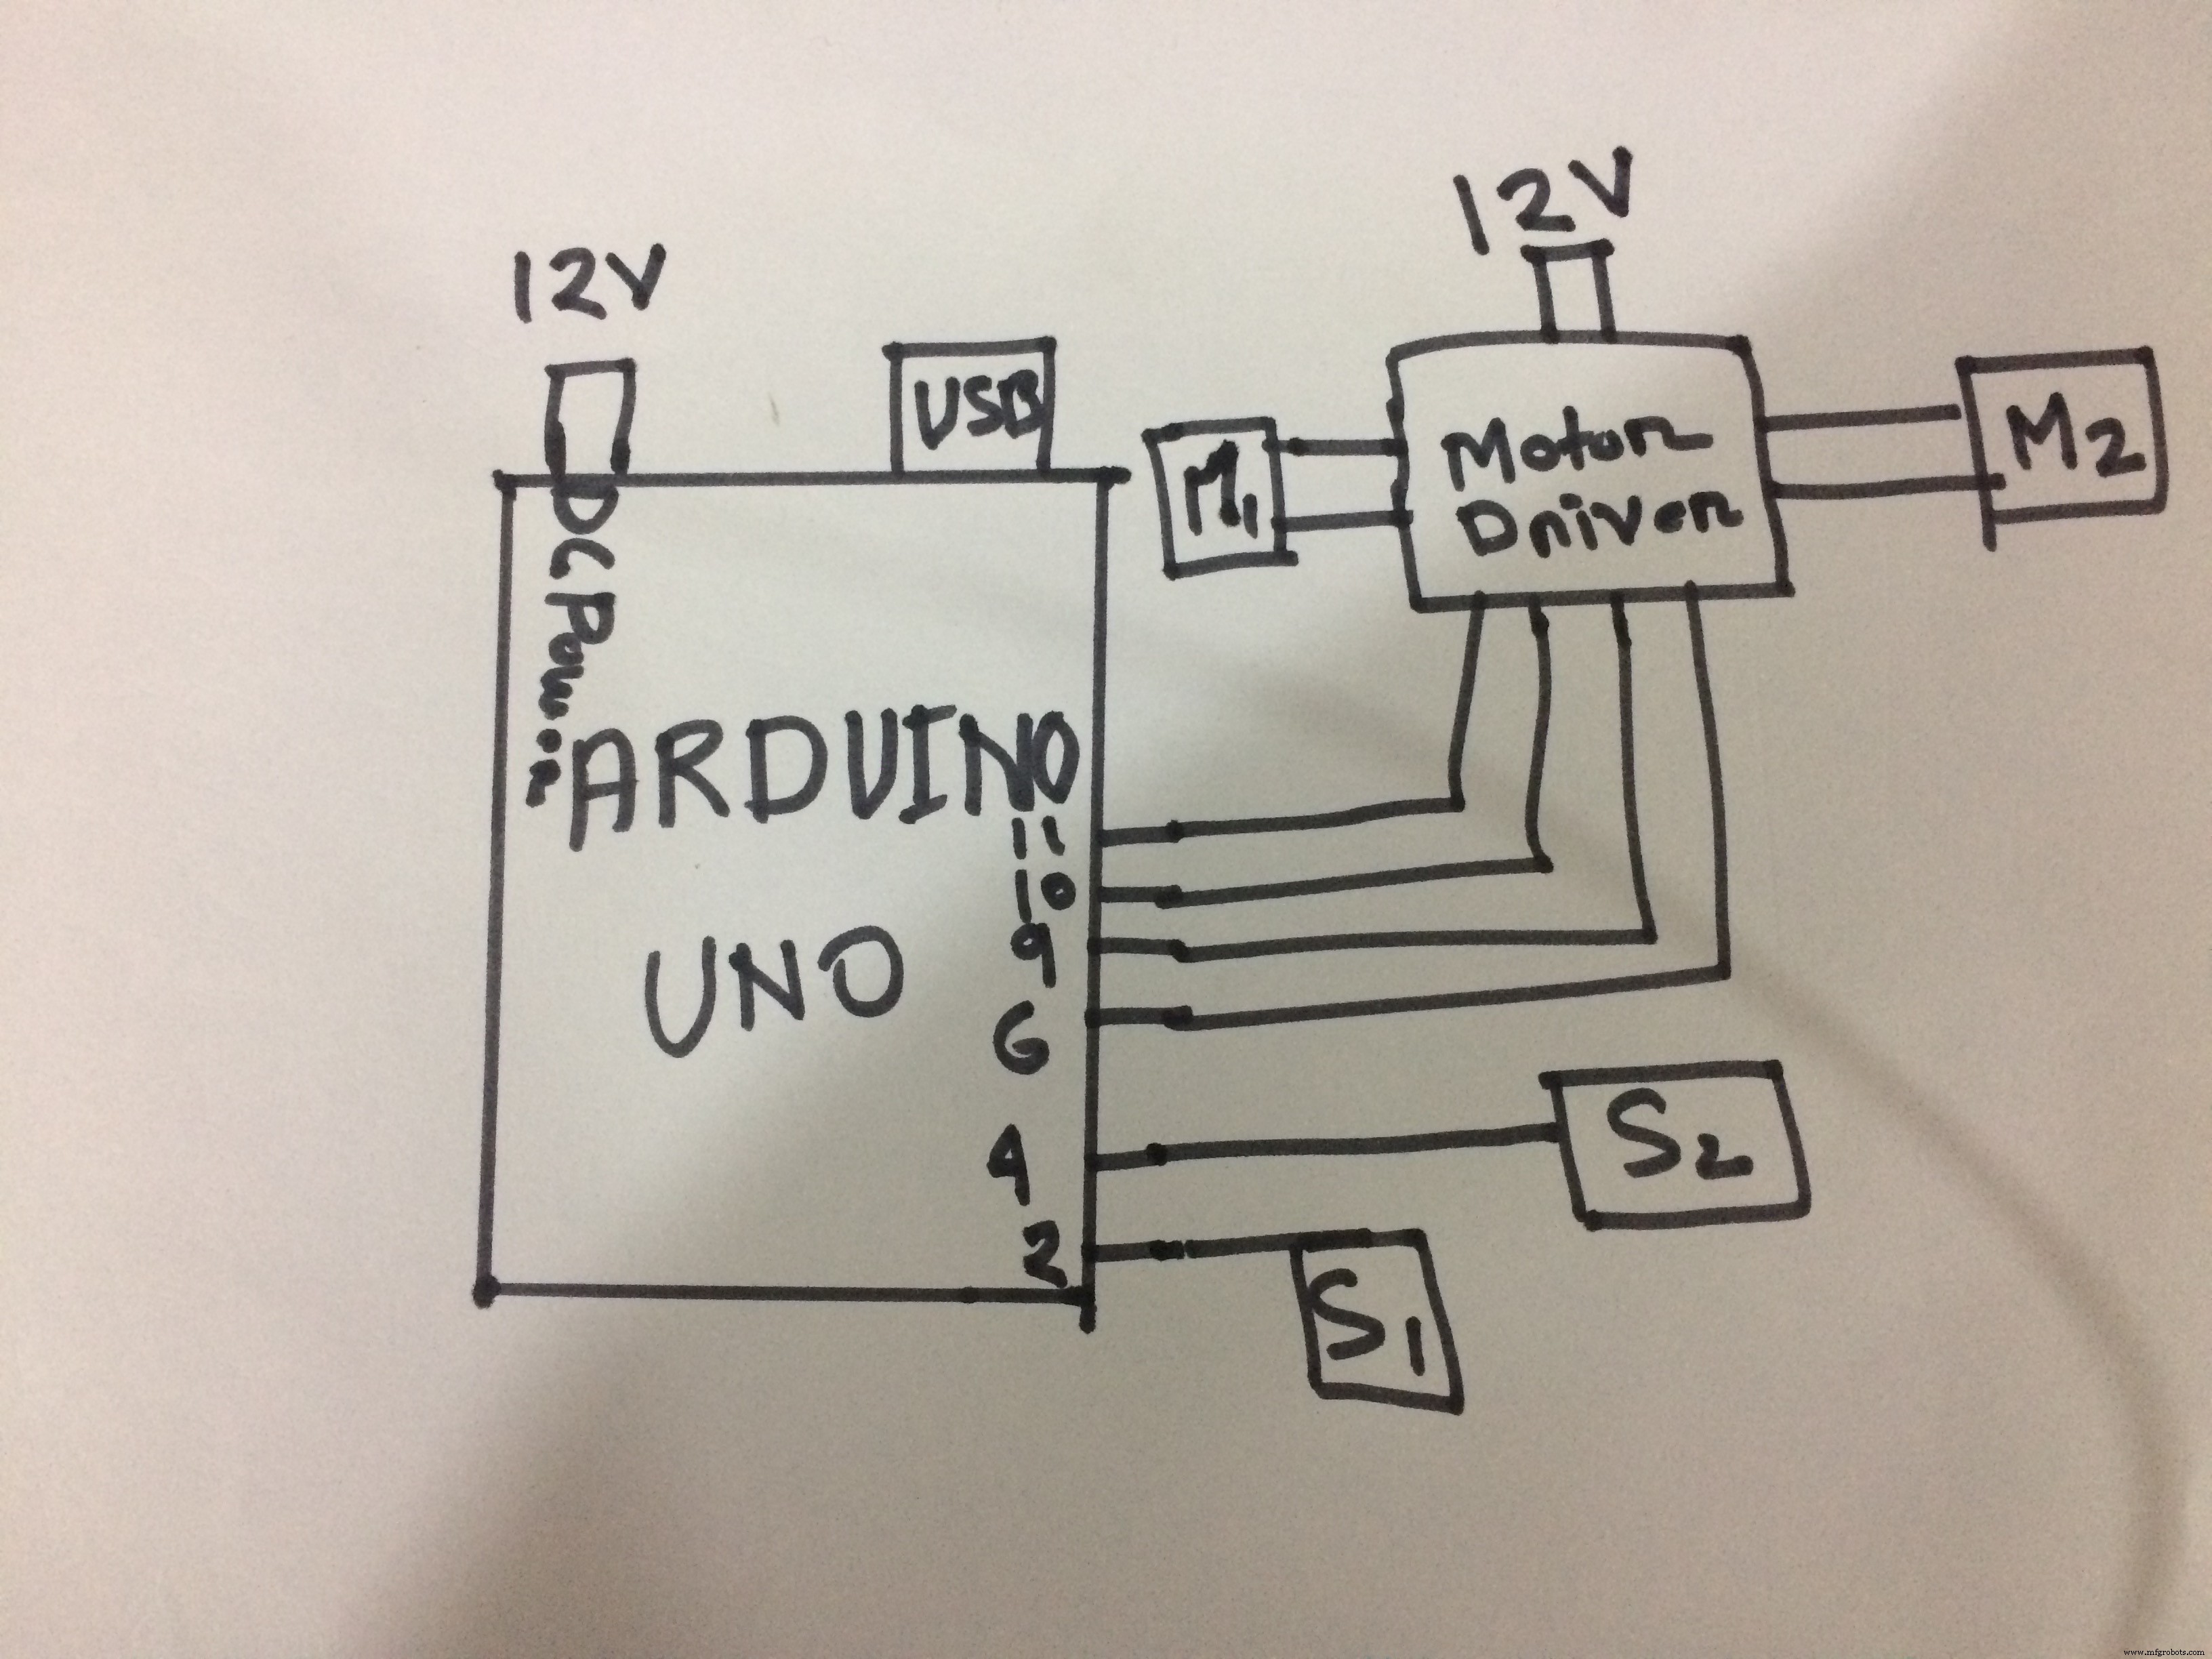
Contrôler 65 280 relais avec Arduino : solutions d'extension IO et relais
Automatisation domotique intelligente avec connectivité Bluetooth
Processus de fabrication
- Dé numérique Arduino sur écran LCD 16x2 – Générateur aléatoire à bouton poussoir
- Construire un Iron Man animé avec Arduino : capteurs, sons et relais
- Robot suiveur de ligne V4 — Arduino Nano, PCB custom et PID complet
- Find Me : Localisateur d'objets intelligent avec Arduino et Bluetooth
- Créez un robot suiveur de ligne autonome avec Arduino UNO
- Construire un bras robotique 3D fonctionnel piloté par Arduino – Guide pas à pas
- Contrôleur d'humidificateur DIY avec Arduino et relais – Installation haute tension sécurisée
- Robot commandé par la voix avec Arduino Nano et Bluetooth
- MobBob : Construisez votre propre robot Arduino, contrôlé via smartphone Android