



Maîtriser les boucles de contrôle : Systèmes ouverts vs fermés expliqués
 La boucle de contrôle par rétroaction est probablement l'outil le plus innovant et fiable dans le domaine de l'ingénierie de contrôle. Les boucles de contrôle dans leur ensemble sont des outils efficaces pour déterminer les problèmes et incidents dans un système, atteindre des valeurs de consigne dans les processus, et maintenir la stabilité d'un système. Il y a trois principaux types de systèmes de boucle de contrôle : boucle fermée, boucle ouverte, et boucle ouverte et fermée combinée. La boucle fermée repose davantage sur la rétroaction, tandis que la boucle ouverte n'en utilise pas. La combinée utilise à la fois la rétroaction et l'anticipation (feedforward) pour stabiliser un processus.
Le diagramme suivant illustre l'ensemble de la boucle de contrôle par rétroaction :
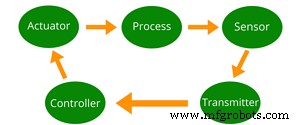
En la décomposant, nous obtenons :
- Le processus qui doit être contrôlé
- Un capteur qui mesure le paramètre physique du processus
- Un transmetteur qui convertit l'information sensorielle via des signaux électroniques
- Un contrôleur qui compare le signal et la consigne
- Un actionneur qui effectue un effort correctif en réponse au signal envoyé par le contrôleur
Dans un système de contrôle à boucle fermée, la séquence est répétée jusqu'à ce que la consigne soit atteinte. Quelques exemples courants sont le thermostat pour la température du four ou le régulateur de vitesse dans une voiture. Mais cela ne signifie pas que toutes les opérations automatiques nécessitent une rétroaction pour fonctionner correctement. Les configurations à boucle ouverte, qui supposent que la séquence n'est nécessaire qu'une seule fois, peuvent servir plusieurs opérations sans le besoin de confirmations constantes via la rétroaction.
Types de contrôle à boucle fermée
Contrôle à boucle fermée continu
Tous les processus à boucle fermée ne sont pas identiques. Pour un processus de contrôle continu, la boucle de rétroaction maintient la valeur de la variable de contrôle définie par l'utilisateur, aussi appelée consigne. Le contrôleur effectue une simple soustraction de la dernière mesure sensorielle de la consigne. L'amplitude du résultat détermine l'effort correctif qui serait appliqué par le contrôleur, à travers l'actionneur.
Par exemple, une voiture dont le régulateur de vitesse est activé utiliserait le compteur de vitesse comme capteur pour mesurer sa vitesse. Si la vitesse est inférieure à la valeur définie, le contrôleur accélère la voiture en injectant plus de carburant. Si la voiture roule trop vite, l'apport en carburant est diminué proportionnellement. Ce processus de mesure-décision-actionnement continue jusqu'à ce que la vitesse de la voiture atteigne la consigne.
Contrôle à boucle fermée discret
Avec le contrôle à boucle fermée continu, la variable d'intérêt est mesurée en permanence, mais avec les systèmes de contrôle discret, un événement déclencheur entraînerait la séquence mesure-décision-actionnement. Par exemple, les humains utilisent leurs yeux pour déterminer l'état de la lumière ambiante à l'extérieur avant de conduire et s'ils doivent allumer les phares. Aucun ajustement supplémentaire n'est requis jusqu'à un événement déclencheur tel qu'une couverture nuageuse dense ou le début du prochain trajet.
Les boucles de rétroaction discrètes sont beaucoup plus simples que les continues car elles n'impliquent pas de surveillance continue ni de problèmes tels que les dépassements brusques. Des résultats instantanés sont obtenus lorsque les phares sont allumés comparé aux résultats progressifs avec le régulateur de vitesse.
Contrôle à boucle ouverte
Comme mentionné précédemment, les contrôleurs à boucle ouverte supposent que la consigne sera atteinte en une seule fois et appliquent un effort de contrôle unique lorsque le déclencheur se produit. Ces contrôleurs peuvent également avoir l'option de mesurer les résultats. Par exemple, le moteur a-t-il démarré ou arrêté ? Ces mesures sont principalement pour des considérations de sécurité et ne font pas partie de la séquence.
Occasionnellement, un contrôleur à boucle fermée peut fonctionner comme un contrôleur à boucle ouverte en raison d'une défaillance du capteur ou d'une prise de contrôle manuelle par un opérateur. L'opérateur doit intervenir lorsque un contrôleur par rétroaction ne peut pas maintenir sa stabilité. Par exemple, un contrôleur de pression puissant peut ne pas être capable de compenser correctement une chute de pression dans la ligne, résultant en des dépassements et oscillations fréquents. Dans ces cas, l'opérateur doit prendre manuellement le contrôle pour stabiliser le système.
Il y a aussi plusieurs processus pour lesquels des contrôles stables sont trop difficiles à configurer, nécessitant des opérateurs expérimentés de prendre le relais très fréquemment. Les opérateurs peuvent utiliser leur expérience pour manipuler les entrées du processus et maintenir la consigne souhaitée beaucoup plus vite que le contrôleur. Mais ce n'est pas la situation idéale avec l'utilisation des boucles de contrôle. Alors que se passerait-il si les contrôles à boucle ouverte et fermée étaient combinés ?
Combinaison des contrôles à boucle ouverte et fermée
Le contrôle à boucle ouverte comporte l'inconvénient de l'imprécision, car retirer la partie rétroaction retire aussi la garantie que l'effort de contrôle fera l'effort de contrôle nécessaire. Les contrôles à boucle ouverte et fermée peuvent être combinés pour former une stratégie d'anticipation (feedforward) si la vitesse et la précision sont requises en parallèle.
Un contrôleur d'anticipation est construit sur un modèle mathématique du processus afin que tous les efforts de contrôle soient similaires à un ingénieur expérimenté opérant en mode manuel. Il mesure les résultats des efforts initiaux d'une boucle ouverte et applique des corrections supplémentaires pour éliminer les erreurs et atteindre la consigne. Ce type de contrôleur est utile quand les bons capteurs sont disponibles pour mesurer une pléthore de critères. Si son effet futur peut être prédit, alors le contrôleur peut prendre des mesures préventives pour s'assurer que l'erreur est éliminée dans un temps minimal.
Par exemple, si une voiture est équipée d'un radar ainsi que d'un régulateur de vitesse, elle pourrait voir une colline arriver et accélérer pour compenser la force additionnelle requise pour monter la colline. Sans l'avis préalable, le régulateur de vitesse ne saurait jamais qu'il doit accélérer, menant à la boucle fermée appliquant des efforts correctifs jusqu'à ce que la consigne soit à nouveau atteinte.
Chaque type de boucle de contrôle a ses applications. Le contrôle à boucle ouverte est le mieux adapté pour les situations où la consigne est atteignable en un seul coup. Les contrôles à boucle fermée sont les meilleurs pour les situations qui nécessitent essais et erreurs pour atteindre la consigne. Et le contrôle combiné boucle ouverte et fermée nécessite des modèles mathématiques et parfois des capteurs pour fonctionner correctement. La gamme d'options permet aux opérateurs de choisir correctement la boucle de contrôle adaptée à leurs besoins.
Système de contrôle d'automatisation
- Boucles à Verrouillage de Phase (PLL) : Fondamentaux, Applications et Bonnes Pratiques de Conception
- Circuits de Commande : Fondamentaux, Applications et Bonnes Pratiques
- Neon : Panneau dynamique Ouvert/Fermé pour Makerspace alimenté par Raspberry Pi 2 – El Paso, TX
- Construire un robot vision par ordinateur piloté par la parole sur Windows 10 IoT Core
- Pinces ampèremétriques Fluke 772/773 : Une approche moderne pour le dépannage des boucles d'automatisation
- Convergence des Contrôles Industriels : Avantages Clés pour la Fabrication Moderne
- Accélérer la Croissance du Marché des Contrôles Industriels Basse Tension
- Réussite de la Migration de Système de Contrôle : Stratégies Expertes pour une Transition Fluide
- Armoires de Contrôle Industriel Expliquées : Conception, Normes et Applications Pratiques