



Simplifier l'architecture de contrôle pour robots cartésiens pour booster l'efficacité
Par Barry Weller, chef de produit chez Mitsubishi Electric
Afin de rester compétitif, il est généralement admis que les industries devraient adopter des stratégies de lean manufacturing pour améliorer l'efficacité des processus.
Une action clé peut être de réduire le nombre de pièces, c'est-à-dire le nombre de composants dans un assemblage ou système. Ceci est particulièrement difficile quand il s'agit d'applications de mouvement de coordonnées cartésiennes (linéaire) hautement précises.
Dans ces cas, les constructeurs de machines auraient souvent besoin d'utiliser à la fois des API et des commandes numériques par ordinateur (CNC) afin de gérer pleinement le mouvement dans la machine – jusqu'à maintenant.
Les robots à coordonnées cartésiennes sont largement utilisés pour automatiser des fonctions de machine telles que la découpe mécanique, laser ou plasma – livrant rapidement des articles de haute qualité qui sont cohérents et peuvent être hautement personnalisés.
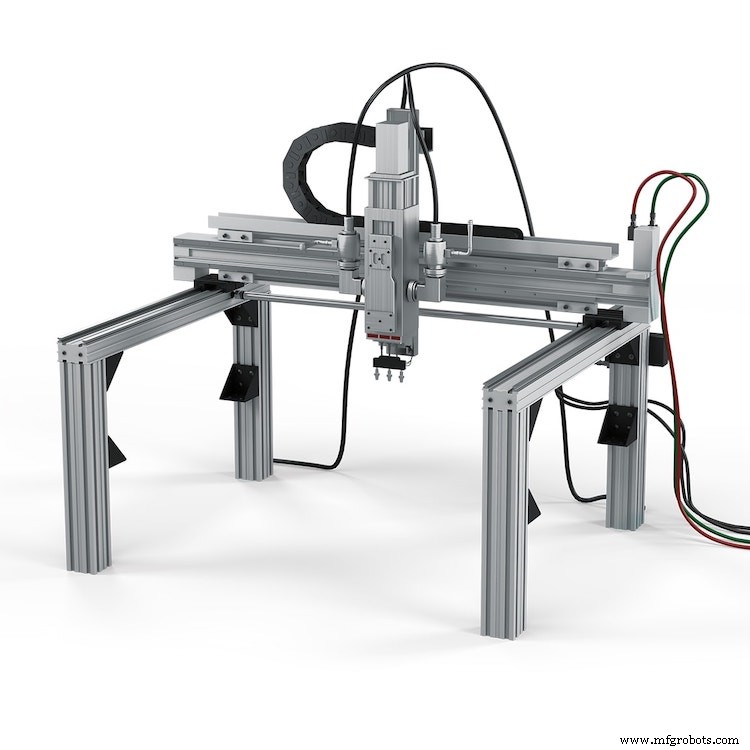
Bien qu'un robot à coordonnées cartésiennes et une machine CNC (commande numérique par ordinateur) ne soient pas nécessairement la même chose, le mouvement des deux est généralement contrôlé par un système CNC.
La raison en réside dans la simplicité de la programmation de trajectoires de contrôle de mouvement avec les commandes numériques par ordinateur et leur langage G-Code.
Ce langage de programmation est distinct car il instruit les machines sur où et comment bouger basé sur des images et fichiers de conception/fabrication assistée par ordinateur (CAO/FAO).
Le G-code lit les fichiers CAO/FAO pour les produits finis visés et les convertit en trajectoires et directions pour les servomoteurs CNC dans le robot à coordonnées cartésiennes.
En résultat, des mouvements hautement précis, précis et reproductibles peuvent créer même les formes et contours 2D les plus complexes et inhabituels.
Alors que les solutions CNC fonctionnent bien comme contrôleurs de robot, elles ne peuvent pas surveiller et guider d'autres composants, tels que vannes solénoïdes, pinces et tuyaux d'air – pour ce faire, l'unité a besoin d'une API.
Cela pourrait théoriquement gérer le contrôle serré d'outils et le retour pour toutes les différentes parties d'automatisation, éliminant le besoin de systèmes CNC.
Cependant, écrire du code de contrôle de mouvement pour robots à coordonnées cartésiennes avec l'un des cinq langages API serait assez difficile. Par conséquent, les constructeurs de machines et utilisateurs ont besoin d'utiliser ces deux systèmes de contrôle différents pour une machine.
Cette solution est cependant loin d'être idéale : du matériel additionnel augmentera seulement le coût total de possession pour la machine et peut aussi affecter le temps de construction / mise en service.
En fait, deux unités de contrôle séparées doivent partager des informations critiques en temps, augmentant les temps de cycle potentiels et augmentant la probabilité de gigue de communication qui pourrait désynchroniser les processus basés sur API et CNC sur la même machine.
Une approche holistique de la programmation, contrôle et retour de mouvement
Pour adresser ces problèmes, les fabricants de composants et systèmes d'automatisation d'usine commencent à investir dans des technologies de contrôle de mouvement qui traversent les frontières entre API et systèmes CNC pour créer des contrôleurs de machine intégrés qui combinent les fonctions clés des deux solutions.
Un bon exemple est le contrôleur de mouvement MELSEC iQ-R de Mitsubishi Electric et sa bibliothèque d'add-on G-Code. En choisissant cette solution, les constructeurs de machines peuvent utiliser des servos à usage général et des API de série MELSEC iQ-R pour implémenter des capacités CNC, si nécessaire, en installant la bibliothèque G-Code.
Cela permet la programmation de trajectoires de découpe complexes hautement précises et de profils en G-Code sans le besoin de commandes numériques par ordinateur.
Plus précisément, la fonction add-on aide le système à suivre des instructions de programmation spécifiques à l'API, telles que les Motion SFCs (graphes de fonction séquentielle), ainsi que générer et lire automatiquement des profils de mouvement depuis des fichiers CAO/FAO.
Les programmes G-Code, disponibles en format texte, peuvent être facilement édités sur les IHM de Mitsubishi Electric ou avec n'importe quel éditeur générique.
En éliminant le besoin de matériel composant API et CNC séparés, le système MELSEC iQ-R peut synchroniser les différents processus dans une machine et réduire les temps de cycle.
De plus, la possibilité d'utiliser une solution unique pour diverses applications, incluant l'usinage CNC et basculer facilement entre elles permet aux constructeurs de machines de l'utiliser pour contrôler une ligne de production complète.
En résultat, les entreprises peuvent bénéficier d'un système hautement flexible, rapide et rentable qui rationalise véritablement leurs processus industriels tout en livrant qualité et cohérence.
Système de contrôle d'automatisation
- Choisir la machine CNC idéale : guide pratique
- B&R mapp Motion améliore les performances des robots grâce à des fonctions de configuration avancées
- Maîtriser le nouveau normal avec les robots logiciels : Un guide stratégique
- Exploiter la technologie pour réussir le marketing de la fabrication
- Piloter l'innovation : comment la robotique collaborative transforme la fabrication
- Guide expert : choisir la machine d'encartonnage idéale pour votre ligne de production
- Choisir la machine de découpe waterjet idéale pour votre atelier
- L'avenir de l'automatisation : les robots auto-reproducteurs redéfinissent l'Industrie 4.0
- Contrôler la vitesse d'un moteur hydraulique : PWM, commande à distance et bonnes pratiques