



Système à doigts mous permettant aux robots de saisir des objets en conditions sèches et humides
Une équipe de chercheurs de l'Université de Kanazawa a développé un système de contrôle robotique – ou bouts de doigts – pour saisir et relâcher des objets en conditions sèches et humides.
Les chercheurs affirment que l'étude a pu vérifier que « la saisie d'objets par bouts de doigts fluides à surface molle avec friction élevée était contrôlable en appliquant un lubrifiant approprié ».
Cependant, ils ont ajouté qu'il était nécessaire de faire plus d'expériences sous diverses conditions afin d'appliquer la technologie de contrôle actuelle aux environnements de fabrication.
Néanmoins, cette étude devrait être un pas en avant pour réaliser l'automatisation du travail de, par exemple, saisie et relâchement d'objets dans un espace étroit.
Les robots industriels sont maintenant largement utilisés et sont indispensables dans la fabrication automobile et dans d'autres domaines. Les mains de robot conventionnelles sont adaptées pour saisir des objets durs de forme fixe, alors qu'il n'est pas facile de saisir des objets complexes ou de saisir délicatement des objets mous.
Il est également nécessaire, sous diverses conditions, de répondre aux caractéristiques physiques des objets telles que les caractéristiques de surface : sec, humide, etc.
Un bout de doigt à surface molle d'une main de robot est déformable et peut saisir un objet de forme complexe plutôt facilement, puisque la zone de contact peut être agrandie par déformation de surface en réponse à la forme de l'objet.
Les bouts de doigts à surface molle sont très efficaces pour saisir des objets mous ; même du tofu peut être saisi.
Généralement, cependant, la friction de surface du matériau mou est élevée, ce qui rend le relâchement plus difficile. Il est également difficile de relâcher les objets aux positions désirées, surtout dans les cas où l'espace de travail est étroit.
Le groupe de recherche dirigé par le Professeur Tetsuyou Watanabe à l'Université de Kanazawa mène des recherches sur la technologie de contrôle pour la saisie d'objets par les bouts de doigts des mains de robot.
Dans la présente étude, le groupe visait à développer un système de contrôle de friction.
Le groupe a utilisé les bouts de doigts mous d'une main de robot pour saisir des objets ; le relâchement était accompli en appliquant (en injectant) un lubrifiant.
Dans cette étude, de l'éthanol absolu (>99,5 %) a été employé comme lubrifiant, car l'éthanol est chimiquement sûr et facile à sécher et sa tension de surface est faible.
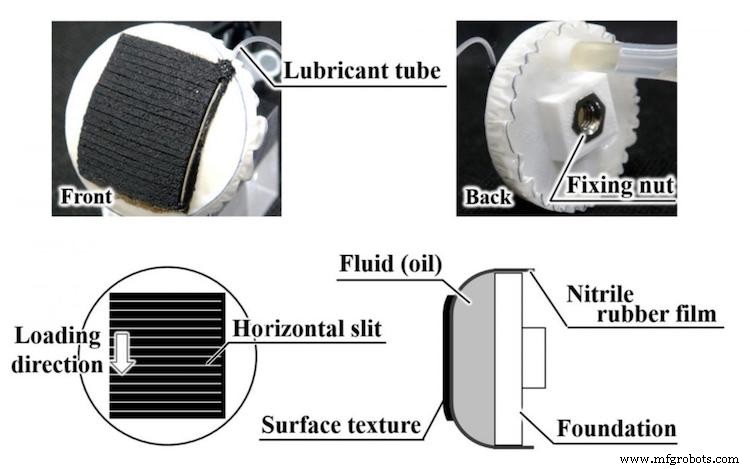
Comme vu dans la Figure 1, un film de caoutchouc nitrile a été collé sur les côtés de la base du bout de doigt pour créer un espace pour remplir avec de l'huile de tronçonneuse pour faire un « bout de doigt fluide ».
Ensuite, une « texture » en silicone a été collée pour recouvrir le film de caoutchouc ; le matériau de la « texture » était un mastic silicone avec des fentes, dont l'intervalle était de 1,5 mm, perpendiculaire à la direction de charge.
Les fentes ont été introduites pour une grande friction sous condition mouillée et pour l'étalement du lubrifiant.
Avec ce bout de doigt fluide, des objets de divers matériaux utilisés pour les ustensiles de cuisine ont été saisis et il a été vérifié qu'en appliquant le lubrifiant, la friction était bien réduite.
La friction était réduite sous conditions sèches et humides, alors qu'un tel effet lubrifiant n'était pas observé sous condition huileuse.
Ensuite, une simulation de tâche d'emballage en boîte a été réalisée. Une boîte en papier a été saisie avec deux bouts de doigt fluides des deux côtés.
La « texture » décrite ci-dessus a été collée sur chaque bout de doigt fluide. Une saisie stable a été confirmée en posant un poids sur la boîte en papier.
Après retrait du poids, du lubrifiant a été injecté dans les deux bouts de doigt fluides, ce qui a causé un glissement vers le bas de la boîte en papier en un temps plutôt court (moins de 2,5 s), de sorte que la tâche d'emballage de la boîte en papier a été complétée.
Comme montré ici, une « texture » de haute friction a été collée au bout de doigt fluide, et l'injection d'un lubrifiant (ici, éthanol absolu) a réduit la friction.
Par conséquent, le relâchement et le placement d'un objet à une position désirée ont été accomplis en contrôlant la friction sans déplacer les bouts de doigts.
Système de contrôle d'automatisation
- Conception de tableau de distribution marine sur mesure pour le chalutier Endeavour V
- Préhensiles d'injecteurs de carburant imprimés en 3D sur mesure : Optimisation de l'efficacité pick-and-place
- Essentium et Lehvoss développent des matériaux avancés pour l'impression 3D industrielle
- DSM et Nedcam s'associent pour faire progresser l'impression 3D FGF à grande échelle
- Sepro dévoile OptiCycle & Live Support : apps pour booster performance robots injection
- CBW Automation démontre des solutions avancées d'étiquetage dans le moule et de changement rapide de moule
- Le robot calligraphe de Star Automation brille au NPE2018
- Pourquoi la simulation robotique mène au succès : 3 avantages clés pour fabricants et utilisateurs
- Le PDG d'ABB souligne la croissance de la robotique alors que les commandes propulsent une hausse de 3 % du chiffre d'affaires