



Columbia University présente un support robotique avancé du tronc pour la rééducation des lésions de la moelle épinière
Des ingénieurs de l'Université Columbia ont inventé un entraîneur de support de tronc robotique pour réentraîner les patients avec lésion de la moelle épinière à s'asseoir plus stablement et gagner un espace de travail assis actif élargi. (Voir vidéo ci-dessous.)
Les lésions de la moelle épinière (SCI - Spinal Cord Injuries) peuvent causer des dommages dévastateurs, y compris la perte de mobilité et de sensation. Chaque année, on estime 17 000 nouvelles SCI aux États-Unis seulement, un taux plus élevé que dans la plupart des régions du monde.
En outre, le taux de SCI chez les personnes de 65 ans ou plus devrait augmenter aux États-Unis, passant de 13 % en 2010 à 16,1 % d'ici 2020.
Les données montrent aussi un taux de survie élevé pour ces patients, qui doivent fonctionner dans la vie quotidienne mais trouvent que s'asseoir est un défi majeur.
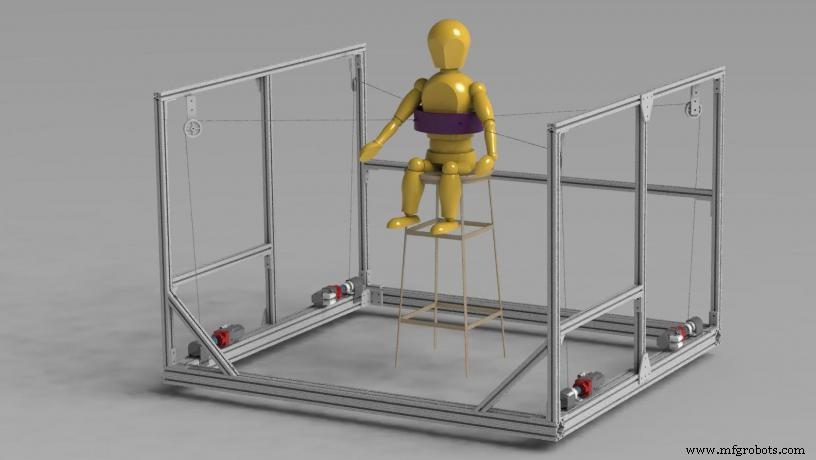
Une équipe de Columbia Engineering a inventé un dispositif robotique – le Trunk-Support Trainer (TruST) – qui peut être utilisé pour assister et entraîner les personnes avec SCI à s'asseoir plus stablement en améliorant leur contrôle du tronc, et gagner un espace de travail assis actif élargi sans tomber ou utiliser leurs mains pour s'équilibrer.
L'étude, publiée aujourd'hui dans Spinal Cord Series and Cases, est la première à mesurer et définir l'espace de travail assis des patients avec SCI basé sur leur contrôle actif du tronc.
Sunil Agrawal, le PI du projet et professeur de génie mécanique et de médecine de réadaptation et régénérative, dit : « Nous avons conçu TruST pour les personnes avec SCI qui sont généralement utilisateurs de fauteuil roulant.
« Nous avons trouvé que TruST non seulement empêche les patients de tomber, mais maximise aussi les mouvements du tronc au-delà des limites de contrôle postural ou d'équilibre des patients. »
TruST est une ceinture à entraînement motorisé par câble placée sur le torse de l'utilisateur pour déterminer les limites de contrôle postural et la zone d'espace de travail assis chez les personnes avec SCI. Elle délivre des forces sur le torse quand l'utilisateur effectue des mouvements du haut du corps au-delà des limites de stabilité posturale en position assise.
Les cinq sujets avec SCI qui ont participé à l'étude pilote ont été examinés avec le Postural Star-Sitting Test, un test postural personnalisé qui leur demandait de suivre une balle avec leur tête et de bouger leur tronc le plus loin possible, sans utiliser leurs mains.
Le test a été répété dans huit directions, et les chercheurs ont utilisé les résultats pour calculer l'espace de travail assis de chaque individu.
L'équipe a ensuite adapté le TruST pour chaque sujet pour appliquer des champs de force assistifs personnalisés sur le torse pendant que les sujets effectuaient les mêmes mouvements à nouveau.
Avec le TruST, les sujets ont pu atteindre plus loin pendant les excursions du tronc dans les huit directions et élargir significativement l'espace de travail assis autour de leurs corps, en moyenne d'environ 25 % de plus.
Victor Santamaria, kinésithérapeute, chercheur postdoctoral au Laboratoire de Robotique et Réadaptation d'Agrawal, et premier auteur de l'article, dit : « La capacité de TruST à délivrer des champs de force à rétroaction continue personnalisés pour les limites posturales de l'utilisateur ouvre de nouvelles frontières pour implémenter des paradigmes d'apprentissage moteur pour réentraîner la position assise fonctionnelle chez les personnes avec SCI.
« Nous pensons que TruST est un outil de réadaptation SCI très prometteur. »
L'équipe d'Agrawal explore maintenant l'utilisation de TruST dans un paradigme d'entraînement pour améliorer le contrôle du tronc des adultes et enfants avec lésion de la moelle épinière.
Agrawal dit : « La plateforme robotique sera utilisée pour entraîner les participants avec SCI en les défiant de bouger leur tronc sur un espace de travail plus large, avec TruST fournissant des champs de force assistifs selon les besoins pour ramener les sujets en toute sécurité à leur posture assise neutre.
« Ce champ de force sera ajusté aux besoins des participants au fil du temps alors qu'ils améliorent leur espace de travail et leur contrôle postural. »
Système de contrôle d'automatisation
- Renesas lance RX72M : MCUs avec EtherCAT intégré pour automatisation industrielle
- Logiciel Smart Pattern : accélérer les opérations pick-and-place des robots 6 axes
- KB Components améliore son efficacité logistique avec les solutions d'automatisation Swisslog
- Volvo Group s'associe à Nvidia pour construire une plateforme de camions autonomes pilotée par l'IA
- Arch Systems et Flex s'associent pour transformer les données de fabrication avec l'analytique avancée
- Rockwell Automation et Accenture lancent la plateforme numérique Industry X.0 pour transformer les entreprises industrielles
- SVT Robotics lance un connecteur SoftBot pour le préhenseur RightPick 3 de RightHand Robotics
- Seegrid et Applied Intuition s'associent pour accélérer les simulations de robots d'entrepôt
- Les 5 Critères Clés pour Sélectionner une Plateforme de Contrôle