



Révolutionner la production de pièces flexibles : l'AFP rencontre l'impression 3D

Fondée en 1986, Electroimpact (Mukilteo, Washington, États-Unis) est un fournisseur mondial d'outillage et d'automatisation de production qui prétend être le plus grand intégrateur mondial de lignes d'assemblage d'avions. Dans les composites, l'entreprise est connue pour sa technologie avancée dans les systèmes de pose de ruban automatisée à haute vitesse (ATL) et de placement de fibres automatisé (AFP). Electroimpact souligne qu'elle est pilotée par des ingénieurs — 400 de ses 600 employés ont des diplômes d'ingénieur — avec des développements conçus et réalisés par la même équipe d'ingénieurs, du concept à la conception, la fabrication, l'installation et la réception client.
En juillet 2020, CW a rapporté le nouveau système SCRAM (Scalable Composite Robotic Additive Manufacturing) de l'entreprise. Ici, nous partageons notre interview avec une partie de l'équipe d'ingénierie de SCRAM : le chef de projet Cody Brown, l'ingénieur développement procédés et commandes Ryan Bischoff et l'ingénieur mécanique principal Reese Allen. Leur explication de l'origine, de la mise en œuvre et de l'avenir de cette fabrication additive à fibres continues donne un aperçu de ce que pourrait être la prochaine génération de production de composites.
Viser la fabrication par dépôt de filament à grande échelle
Brown : « Nous travaillons dessus depuis quatre ans, mais voulions attendre de pouvoir montrer qu'il produirait de vraies pièces de qualité aérospatiale. Notre objectif initial était de produire une imprimante 3D à fabrication par filament fondu (FFF) à grande échelle capable de créer des pièces complexes en utilisant des fibres continues. Nous n'avions pas pour but de développer un procédé de type AFP, mais en essayant d'augmenter le taux de fibres et d'obtenir une résistance physique plus élevée dans les pièces imprimées, nous avons heurté un mur avec le FFF. Ce n'est tout simplement pas un procédé adapté pour la consolidation in-situ avec un taux de fibres élevé et de faibles vides. Nous avons donc fini avec un procédé qui combine l'AFP de composites thermoplastiques avec le FFF en utilisant du filament non renforcé et/ou chargé en fibres courtes. »
Allen : « L'AFP est en fait un procédé de fabrication additive. Dans SCRAM, cependant, nous ne l'utilisons pas de manière conventionnelle avec un outillage fixe et dur, mais nous imprimons un outil que nous pouvons dissoudre ensuite pour créer des géométries très complexes qui sont véritablement structurelles. »
Brown : « Nous pouvons placer cet outil soluble dans des endroits qui ne sont pas bloqués, de sorte que vous puissiez créer des cavités internes. Le but n'est pas de concurrencer nos grands systèmes AFP, mais de faire un système très dextre, aussi proche que possible d'une imprimante 3D. Faire cela avec six véritables degrés de liberté et une grande précision est en fait très compliqué. La cellule résultante élimine les fixations et les adhésifs, fabriquant des pièces complexes intégrées qui peuvent être itérées très rapidement. »
Haute performance pour l'aérospatiale

Brown : « Les applications initiales que nous ciblons dans l'aérospatiale et la défense nous ont obligés à commencer avec le PEEK [polyetheretherketone]. Nous avons ensuite travaillé avec le PEKK [polyetherketoneketone] et le PAEK [polyaryletherketone] à bas point de fusion avec un succès spectaculaire. »
Bischoff : « Le coefficient de dilatation thermique [CTE] est votre plus grand ennemi. C'est la raison pour laquelle l'utilisation du PEEK est si difficile — il adore cristalliser et se rétracter. Bien que le CTE pour le PEKK et d'autres résines PAEK ne soit pas nul, leur structure cristalline est beaucoup plus contrôlable et donc plus facile à travailler. Les PAEK alternatifs offrent également une bien meilleure aptitude au procédé et une vitesse de dépose plus élevée. »
Allen : « Les gradients thermiques doivent être évités à cause du problème de CTE, donc vous essayez de garder le procédé et la pièce aussi isothermes que possible. Sinon, vous obtenez du gauchissement. L'utilisation de la chambre chauffée est indispensable — même si vous ne la maintenez pas à haute température — juste pour s'assurer qu'il n'y a pas de courants d'air et qu'une partie de l'impression n'est pas à une température différente du reste. »
Cellule à base de laser
Brown : « Beaucoup de choses qui permettent ce système n'existaient pas quand nous avons commencé, notamment le ruban PAEK et le laser compact à haute puissance que nous utilisons, ainsi que les logiciels de FAO pour la fabrication additive véritable à six axes. »
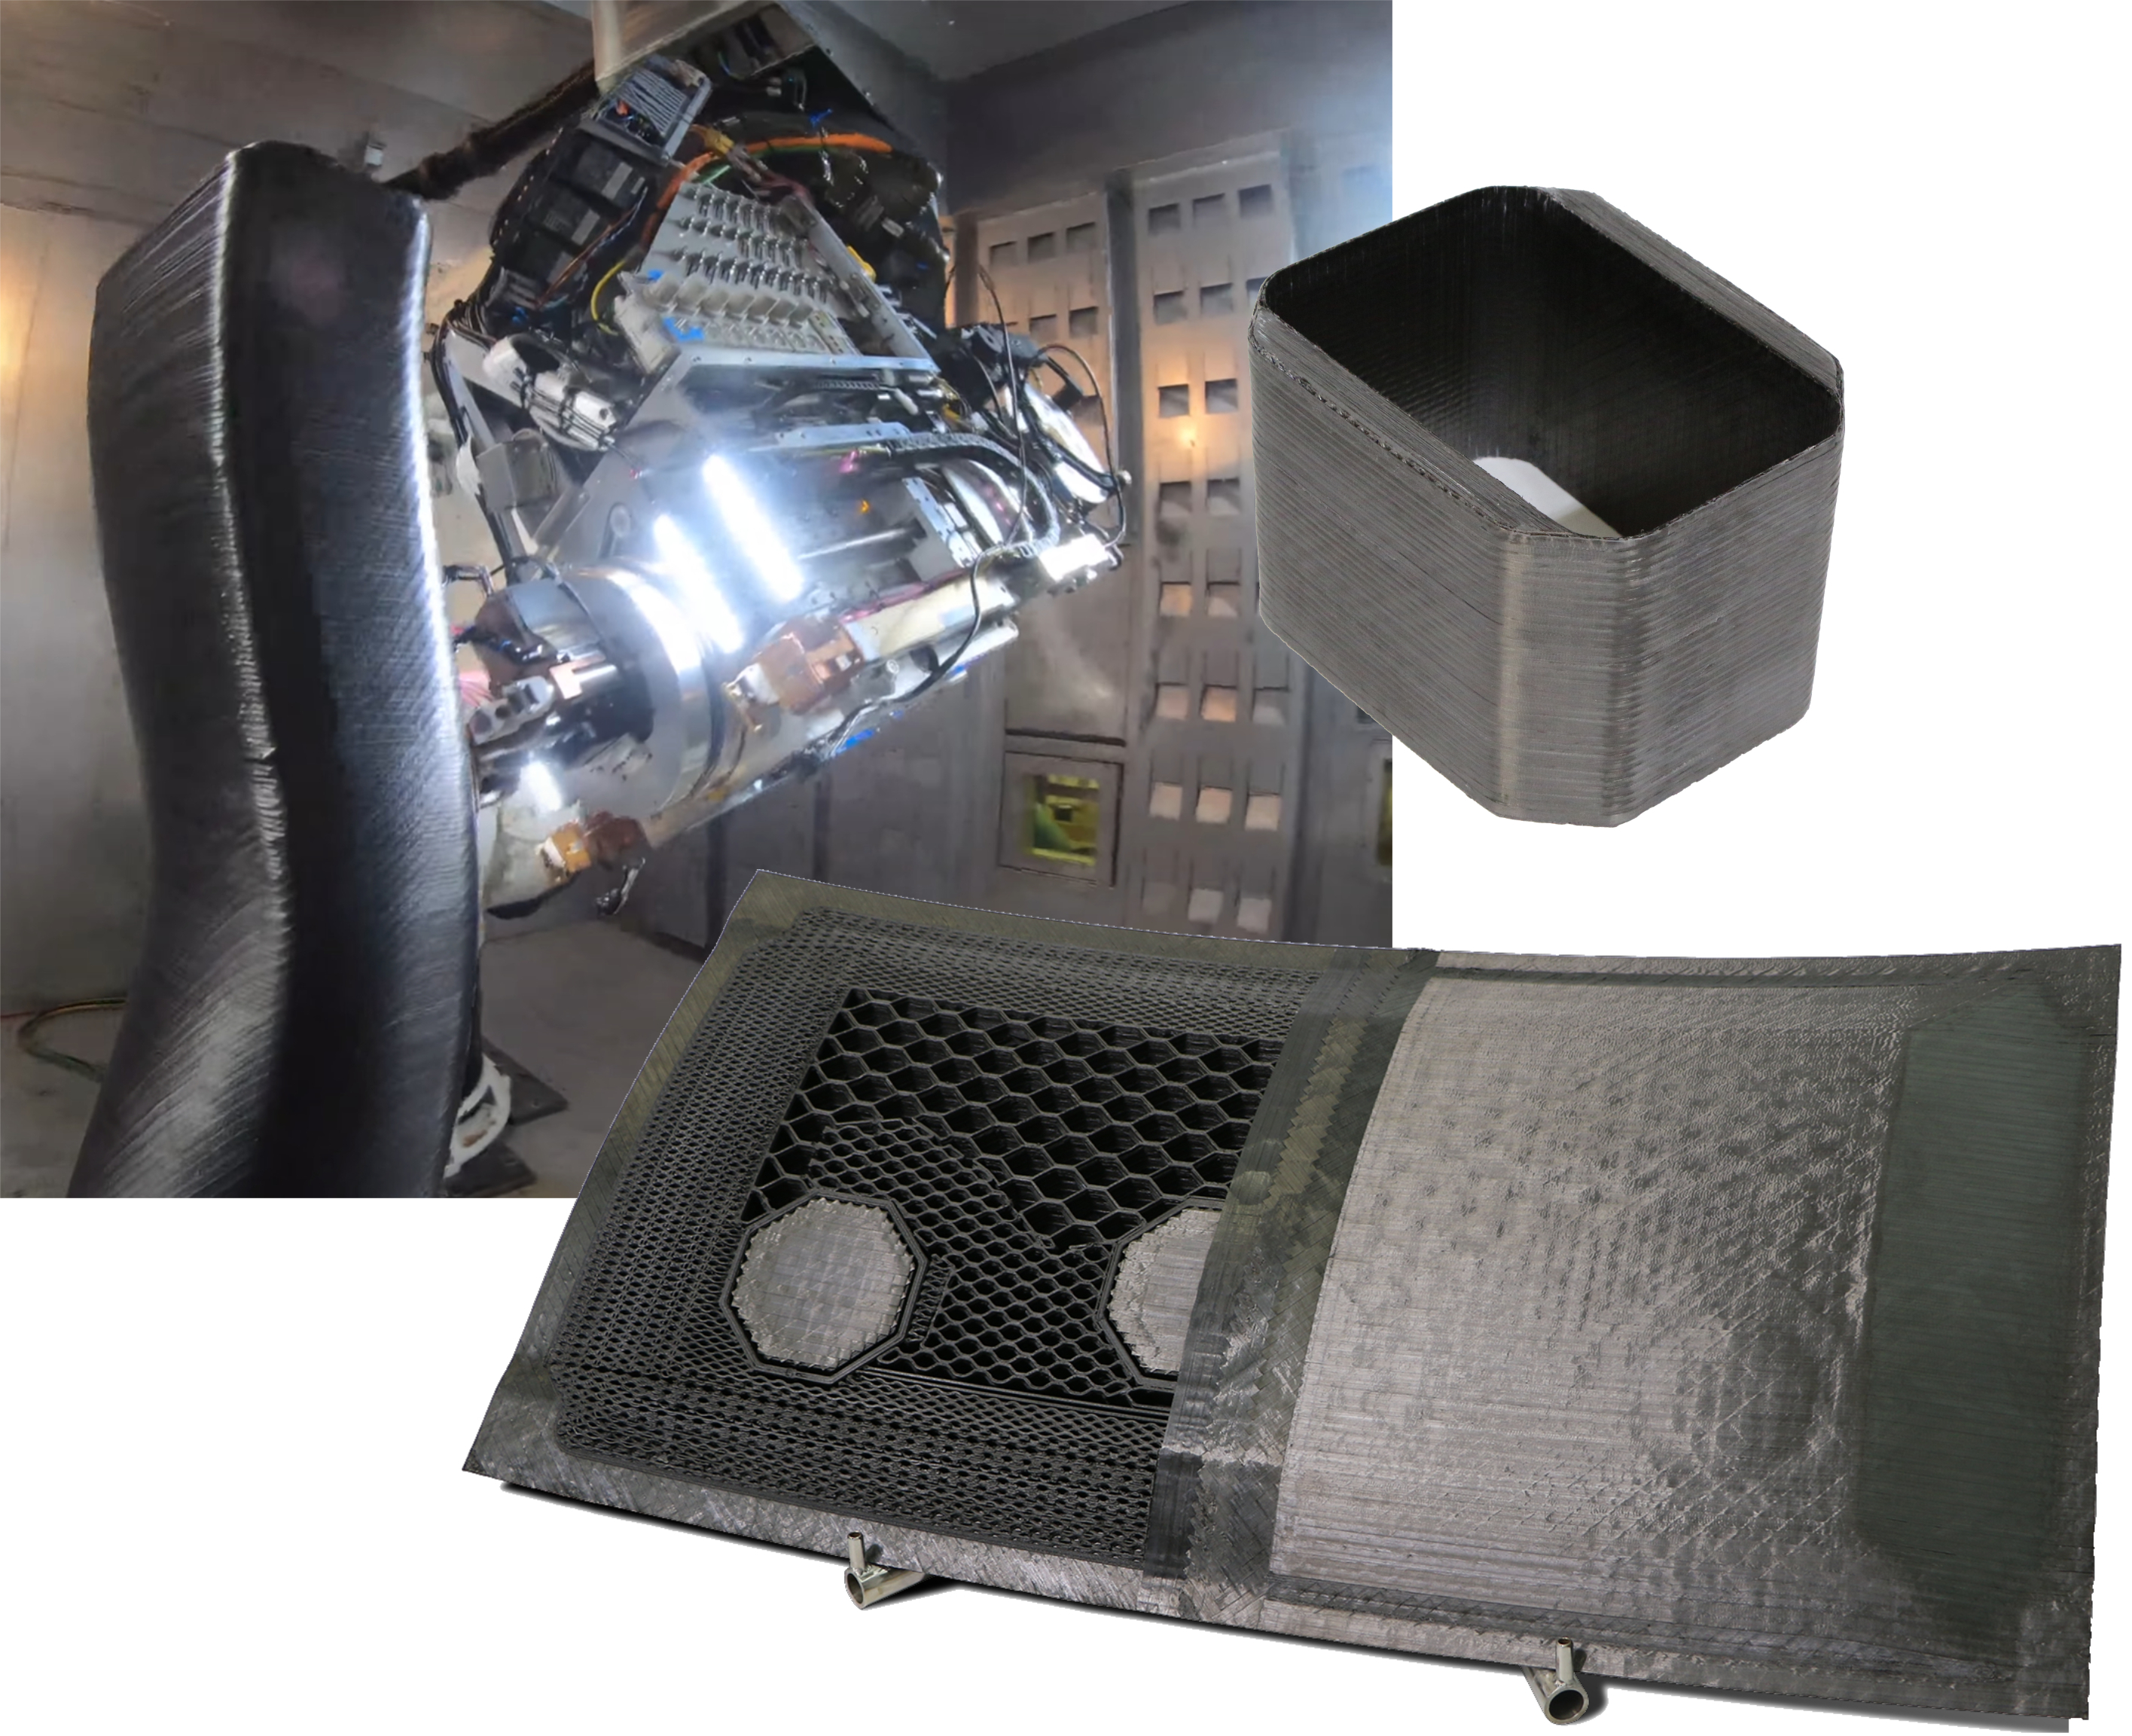
« La tête SCRAM utilise deux buses d'impression 3D de chaque côté du système AFP [image d'ouverture]. L'une est utilisée pour imprimer l'outillage soluble et l'autre imprime du filament non renforcé ou chargé en fibres courtes. Vous pouvez voir que l'une est équipée d'un support. Celui-ci maintient un ensemble de miroirs pour rediriger la lumière laser autour de l'extrémité de la buse et chauffer le substrat. Cela nous permet d'obtenir une résistance inter-couche exceptionnelle par rapport au FFF traditionnel. Les lumières sur le système servent à éclairer la pièce pour les caméras [Fig. 2]. Nous les utilisons partout pour que l'opérateur puisse voir ce qui se passe en toute sécurité sans danger du laser. »
Formats de matériaux et porosité
Brown : « Nous avons testé de nombreux matériaux différents, la plupart faits sur mesure selon nos spécifications de fibre, résine, taux de fibres et dimensions. Nous avons récemment expérimenté des rubans fendus disponibles dans le commerce. Les filaments FFF à fibres courtes sont également faits selon nos spécifications en utilisant la même résine et la même fibre que nous sélectionnons pour les rubans à fibres continues. Nous avons utilisé des filaments de 1, 3,5 et 6,35 mm de diamètre. Nous pourrions aller plus grand mais n'en avons pas eu besoin jusqu'à présent. »
« Nous atteignons 50-60 % de taux de fibres pour l'AFP, mais beaucoup moins pour les parties FFF car celles-ci sont extrudées. La porosité est de l'ordre des procédés traditionnels hors autoclave mais a diminué de façon spectaculaire à mesure que nous affinons le procédé. En utilisant des matériaux de très haute qualité, et en laboratoire, nous avons atteint une porosité inférieure à 0,5 %, mesurée par tomodensitométrie [CT]. Comme toujours, il y a un grand nombre de variables qui influencent ce chiffre et quand nous produisons des pièces très complexes, c'est un défi de maintenir une faible porosité. Nous avons effectué de nombreux tests destructifs et non destructifs sur des pièces et éprouvettes faites avec le système. »
Contrôle robotique de haute précision
Bischoff : « SCRAM offre une technologie robotique de haute précision. Les robots standard du commerce sont une solution abordable pour obtenir un mouvement à 6 degrés de liberté pour la dépose et l'impression, mais ils ne sont nulle part assez précis pour de l'AFP de qualité aérospatiale. Nous avons commencé à comprendre comment appliquer ces robots aux systèmes AFP aérospatiaux il y a des ans. Vous devez vraiment comprendre les fondamentaux du système et les problèmes pour atteindre la précision. Nous avons un groupe robot entier de 60-70 ingénieurs, et c'est tout ce qu'ils font. »
« C'est un problème incroyablement complexe d'atteindre une précision de position et de trajet élevée. Vous avez des imprécisions dans le robot (CTE du robot, jeu, vibrations, etc.) et dans l'axe externe, les calibrations de point d'outil, un cadre de pièce rotatif et plusieurs autres sources. Ne pas tenir compte/résoudre ne serait-ce qu'un de ces éléments peut être catastrophique une fois que vous commencez à imprimer dans un véritable espace 3D. Pour y parvenir, nous jetons le contrôleur fourni avec le robot et pilotons tout avec une CNC Siemens. Nous ajoutons ensuite le retour de feedback secondaire breveté d'Electroimpact sur tous les axes du robot, ce qui nous fait passer d'une tolérance de 30-40 mils [0,030-0,040 pouce] à ±15 mils [0,015 pouce]. Ensuite, nous appliquons une compensation cinématique d'ordre élevé pour atteindre ±10 mils [0,010 pouce]. »
Vitesse, effecteurs d'extrémité et table d'impression rotative
Brown : « Nous utilisons la consolidation in-situ, donc la vitesse d'application ne sera pas proche de celle pour les rubans préimprégnés thermodurcissables. De plus, c'est un robot, pas une grande plateforme à portique raidie (comme l'AFP), qui est conçue pour des vitesses plus élevées. Et la vitesse ne concerne pas seulement la dépose et l'impression, mais inclut aussi le délai d'outillage. La vraie métrique est : à quelle vitesse pouvez-vous avoir une pièce fabriquée numériquement en main ? »
« La pièce dans la vidéo faisait 36 pouces de haut (avec la base imprimée, elle dépassait 4 pieds) et son diamètre était de 16 pouces. Si nous tournions sans arrêt par quarts, nous pourrions la produire en quelques jours, ce qui est un temps incroyablement court pour avoir une pièce en main. Les pièces sont également produites directement à partir du fichier CAO, donc si vous devez itérer, vous changez la CAO, regénérez les trajectoires d'outil et imprimez la nouvelle pièce. »
Allen : « Pour l'instant, pour l'impression de l'outil de support, nous avons un procédé à base de filament mis à l'échelle. Le débit est plutôt lent, ce qui impacte le temps d'impression. En juillet, nous avons mis en service notre premier effecteur d'extrémité avec une vis d'extrusion à granulés. Cela augmentera le débit mais produira des cordons épais, donc nous ajouterons aussi un effecteur d'extrémité de fraisage pour usiner la surface imprimée. »
Brown : « Nous aurons une famille d'effecteurs d'extrémité compatibles que le robot peut prendre et déposer, effectuant une grande variété de fonctions additives et soustractives selon les besoins. La procédure de prise et de dépôt d'effecteur d'extrémité est entièrement automatisée, ce qui est une fonctionnalité standard sur tous nos systèmes AFP ainsi que sur SCRAM. L'effecteur d'extrémité entier est attaché au robot via un module d'interface de changement d'outil automatique et il y a des supports pour le stockage des effecteurs. »
« Le système imprime sur un axe de rotation externe et est contrôlé par la CNC. Nous avons cela car le robot seul ne peut pas atteindre tous les points sur les pièces que nous voulons faire. Plus tard, nous avons l'intention de mettre le système sur rails pour faire des pièces plus grandes, mais nous voulons d'abord affiner le système à cette échelle. Nous avons discuté de l'utilisation de deux robots, et nous savons philosophiquement comment nous y prendrions. (Nous avons produit d'autres systèmes de fabrication multi-robots intégrés.) Mais quand vous avez deux robots qui travaillent dans des zones de travail chevauchantes, les commandes deviennent extrêmement compliquées. »
Une production flexible future rendue possible
Brown : « Cette cellule multifonctionnelle apportera de la valeur au client final. Elle n'a pas toujours à produire des pièces en thermoplastique renforcé de fibres continues. En ajoutant l'extrusion et le fraisage à la dépose de fibres continues, nous élargissons sa gamme et sa flexibilité. Par exemple, certaines des structures que nous avons démontrées ont des fonctions soustractives dans la construction de la pièce. Le robot vérifie ensuite la surface et referme cette cavité. Ce n'est pas possible actuellement sans plusieurs étapes, outillage spécialisé et/ou assemblage final de quelque sorte. »
« Cependant, il y a un thème encore plus grand que la simple production de pièces. À long terme, cette approche a une chance de modifier radicalement la façon dont les systèmes aérospatiaux et de défense sont conçus et fabriqués. Plus une seule ligne de production ne sera dédiée à un seul produit. Au lieu de cela, la production sera flexible. De plus, si vous pouvez réduire l'outillage, vous pouvez réduire les pièces de rechange sur les étagères. Cette flexibilité a des impacts tout au long de la chaîne d'approvisionnement, y compris la réduction des déchets dus à l'expiration des matériaux. »
Bischoff : « Avec une poignée de cellules SCRAM et des conceptions numériques, tout ce que vous avez à garder en stock, c'est la matière première brute, par opposition à des douzaines d'outils fixes et de matériaux thermodurcissables à durée de vie limitée. »
Brown : « Nous avons encore du chemin à faire avant que la production ne soit vraiment gérée de cette façon, mais maintenant vous pouvez clairement voir comment c'est possible. »
Résine
- ACEO® dévoile une technologie révolutionnaire d'impression 3D silicone
- Emirates adopte l'impression 3D pour les pièces de cabine, gagnant en efficacité et durabilité
- Maîtriser le frittage sélectif par laser (SLS) : des fondamentaux aux applications réelles
- Production Interne : La Fuse 1 Imprime ses Propres Pièces
- Impossible Objects et BASF lancent une solution d'impression 3D carbone/PA6 haute performance
- Broetje-Automation élargit son portefeuille AFP avec le STAXX Compact 1700 pour production série composites
- Victrex investit dans Bond High Performance 3D Technology pour accélérer les pièces PAEK imprimées en 3D
- VDMA dévoile une feuille de route complète pour la fabrication additive et l'Industrie 4.0
- Usinage de précision : pratiques de traçabilité pour l'excellence de production