



Intégrer LiDAR dans ADAS pour une sécurité piétons améliorée
La plupart des nouveaux véhicules vendus aux États-Unis aujourd'hui incluent des Systèmes Avancés d'Aide à la Conduite (ADAS) équipés de Freinage d'Urgence Automatique Piétons (PAEB) comme fonctionnalité standard ou optionnelle. Alors que l'ADAS état-de-l'art a amélioré la conduite autoroute et haute vitesse, le besoin de base d'atténuation de collision avec piétons et cyclistes est resté mostly non adressé.
Plus de 6000 piétons sont tués chaque année dans des accidents de la route aux États-Unis, a rapporté la National Highway Traffic Safety Administration (NHTSA). Un rapport de la Governors Highway Safety Association a noté que 75 % de ces décès surviennent la nuit. L'utilisation d'ADAS basés sur technologies caméra et radar s'est avérée inadéquate pour relever ce défi. Des tests indépendants menés par NHTSA et l'American Automobile Association (AAA) révèlent que les systèmes PAEB échouent fréquemment à protéger les piétons dans des conditions sombres.
Test PAEB en conditions sombres

Les systèmes PAEB pourraient sauver des milliers de vies annuellement en améliorant la performance en conditions sombres. Entre 2009 et 2018, les décès piétons ont augmenté de 53 %. De cette augmentation, 90 % étaient causés par des accidents nocturnes, selon les rapports de l'Insurance Institute for Highway Safety (IIHS) et Governors Highway Safety Association. NHTSA a rapporté qu'en 2018, 76 % des 6283 décès d'accidents piétons aux US survinrent dans des conditions sombres.
Des évaluations par AAA et NHTSA ont montré que les fonctionnalités PAEB échouent fréquemment à éviter les accidents la nuit. Le rapport AAA a déclaré « il y a peu ou pas d'information publique disponible concernant la performance des systèmes de détection piétons en conditions de faible luminosité. Basé sur les statistiques accidents véhicule/piéton, cet environnement est particulièrement critique à évaluer. » Ajoutant que tester PAEB en conditions sombres comblerait ce vide. « Bien que ce paramètre soit très difficile, c'est néanmoins un scénario de test raisonnable considérant le manque d'éclairage dans de nombreux environnements naturalistes. »
AAA a trouvé que dans un test de quatre véhicules, aucun n'a alerté le conducteur ou ralenti automatiquement pour un piéton traversant la route en conditions sombres. Basé sur ces résultats, AAA conseille que « les conducteurs ne doivent pas compter sur l'assistance des systèmes de détection piétons actuels pendant la conduite nocturne ou autres environnements avec visibilité réduite. » Concluant son analyse, le rapport AAA a noté que même si « le manuel du propriétaire de chaque véhicule testé indique que le système intégré de détection piétons peut ne pas discerner les piétons la nuit ou par météo adverse comme pluie, neige, grêle ou brouillard… il est irréfutable que l'assistance d'un système de détection piétons serait bénéfique pendant conditions nocturnes et pourrait être le moment de plus grand besoin. »
Cependant, l'examen des protocoles actuels employés par le New Car Assessment Program (NCAP) de NHTSA, European New Car Assessment Programme (Euro NCAP), et IIHS démontre que la performance sous conditions nocturnes n'est que rarement testée comme base pour évaluations sécurité véhicules et prix.
Velodyne LiDAR (San Jose, CA) propose donc que les organisations d'évaluation incluent dans leurs protocoles de test PAEB, des scénarios menés en conditions sombres. Prendre cette approche assurera que les consommateurs de véhicules équipés PAEB comprennent les limitations de la performance de leur véhicule et encouragera les constructeurs à améliorer les fonctionnalités ADAS qui peuvent sauver des milliers de vies annuellement. Plus précisément, ces tests devraient être conduits avec moins d'un lux d'illuminance ambiante, utilisant les phares codes du véhicule test, et sans l'aide de réverbères.
Comparaison LiDAR vs caméra/radar PAEB
Les solutions PAEB basées LiDAR ont des forces inhérentes comparées aux combinaisons caméra et radar.
Les caméras peuvent avoir très haute résolution, mais elles nécessitent typiquement modules multiples et traitement additionnel pour calculer les distances des objets depuis un véhicule. Aussi, comme l'œil humain, les caméras performent relativement mal en conditions sombres. Un rapport Department of Transportation (DOT) 2018 déclare : « Les systèmes basés vision sont mieux capables [que systèmes radar] de détecter personnes stationnaires mais sont limités à opération diurne en environnements bien éclairés. »
En comparaison aux caméras, le rapport DOT a noté, le radar fonctionne bien la nuit et peut fournir mesures de distance. Mais le radar n'a pas assez haute résolution pour percevoir la localisation précise d'un objet ou distinguer entre multiples objets proches l'un de l'autre. Le radar peut aussi échouer à détecter objets stationnaires ou lents. Comme résultat de ces lacunes, les fonctionnalités PAEB basées caméra et radar peinent à protéger piétons en conditions nocturnes.
L'imagerie thermique a occasionnellement été proposée comme supplément potentiel à caméra et radar en applications PAEB. Cependant, cette technologie présente ses propres faiblesses et n'adresse pas adéquatement celles des systèmes caméra et radar actuels. Comme avec caméras optiques, la capacité d'un système véhicule à détecter objets avec données capteur thermique dépend de la capacité du capteur à correctement percevoir et transmettre le contraste entre un objet et son environnement. Comme résultat, les deux modalités de détection peuvent manquer objets qui se fondent dans leur arrière-plan. Dans le cas imagerie thermique cela résulterait du mélange de caractéristiques de chaleur similaires, plutôt que couleurs similaires ou illusions optiques, comme avec caméras.
En contraste, le LiDAR ne souffre d'aucun de ces inconvénients caractéristiques de capteurs caméra, radar, et thermique. Le LiDAR agit comme sa propre source lumineuse donc il performe bien tant dans obscurité que lumière du jour. Il fournit aussi des données de mesure rapides et précises avec assez haute résolution pour détection précise temps réel d'espace libre tout en traquant multiples objets dans une scène.
Des solutions PAEB basées LiDAR abordables actuellement disponibles amélioreraient significativement la performance sous toutes conditions d'éclairage. Cela serait confirmé si agences réglementaires et de test ajoutent tests sombres à leurs protocoles d'évaluation.
Test système PAEB LiDAR contre technologie caméra/radar
Pour démontrer que la performance PAEB nocturne améliorée peut être atteinte en implémentant technologies disponibles, Velodyne a testé son système PAEB LiDAR contre un système PAEB hautement noté construit autour caméra et radar. Les tests étaient conduits à vitesse conducteur ciblant 30 mph sur piste droite, une heure après coucher soleil, avec moins d'un lux éclairage ambiant.
Les deux véhicules test avaient leurs phares codes allumés pendant les essais. Les cibles mannequins piéton enfant et adulte stationnaires utilisées dans les tests étaient compatibles avec protocoles de test actuels prescrits par organisations comme IIHS et Euro NCAP.
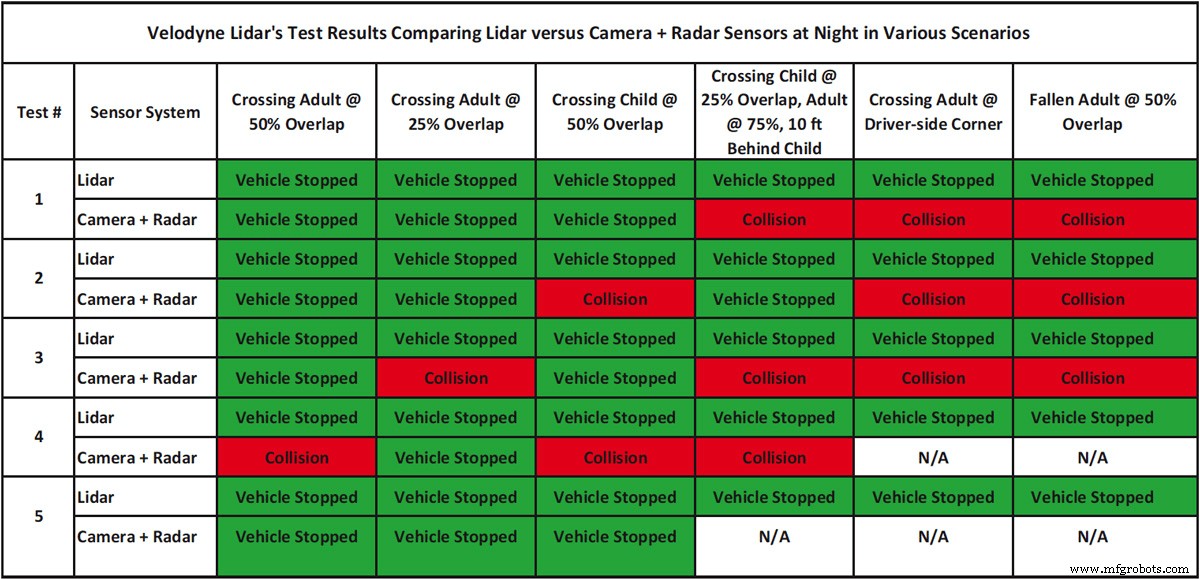
Les scénarios dans lesquels véhicules étaient évalués incluaient :
Adulte traversant à 50% chevauchement (au centre de la largeur du véhicule test)
Adulte traversant à 25% chevauchement
Enfant traversant à 50% chevauchement
Enfant à 25%, adulte @ 75%, 10 pi derrière enfant
Adulte au coin côté conducteur
Adulte tombé à 50% chevauchement
Velodyne a testé les deux véhicules dans chaque scénario cinq fois, ou jusqu'à ce que le véhicule entre en collision avec la cible trois fois, pour minimiser dommages aux cibles et véhicules.
Les résultats des tests nocturnes supportent les trouvailles AAA et NHTSA que les systèmes PAEB basés caméra et radar échouent fréquemment en conditions sombres. Les tests ont trouvé le taux d'échec particulièrement évident dans scénarios impliquant un enfant, plus d'un piéton, un adulte au coin du véhicule, ou un adulte tombé devant le véhicule.
En contraste, le système PAEB LiDAR de Velodyne, équipé du capteur Velarray H800 de Velodyne et logiciel Vella™, a réussi à s'arrêter à temps pour éviter un accident cinq sur cinq fois pour chaque scénario testé. Ces composants matériel et logiciel sont développés pour se conformer aux exigences de sécurité fonctionnelle automobile définies dans la norme ISO-26262. En combinant Vella et Velarray, la solution PAEB de Velodyne est conçue pour conduite urbaine, suburbaine et autoroute jusqu'à 80 mph.
Conclusion
Puisque conditions nocturnes sombres sont montrées dangereuses pour piétons, Velodyne propose que organisations évaluation véhicules étendent tests PAEB pour inclure conditions lumière ambiante moins d'un lux. Tests effectués par AAA et NHTSA démontrent que performance nocturne représente opportunité majeure amélioration systèmes PAEB actuels. Tests montrent solution LiDAR efficace et prête pour implémentation.
Cet article a été écrit par David Hall, Fondateur et Président Exécutif du Conseil, Velodyne LiDAR (San Jose, CA). Pour plus d'informations, contactez M. Hall à cet email protégé ou visitez .
Capteur
- L'excellence en fiabilité : la clé d'opérations plus sûres et plus rentables
- Sécurité des machinistes CNC : directives essentielles pour le lieu de travail
- Construire un avenir plus sûr : faire progresser les solutions intelligentes de sécurité alimentaire
- Conseils de Sécurité Essentiels pour le Déplacement de Machines Lourdes
- Directives de sécurité essentielles pour l'utilisation des chariots élévateurs
- 5 conseils de sécurité essentiels pour le transport d'équipement lourd
- Arrêt ! 3 conseils de sécurité essentiels pour les opérations de ponts roulants
- 3 conseils essentiels de maintenance sécurité pour palans à chaîne de grue
- 7 directives de sécurité essentielles pour les travailleurs sur plateformes offshore