



Les jeux de puces radar d'imagerie 4D offrent une identification précise d'objets pour les capteurs automobiles de nouvelle génération
Le radar est en plein essor, notamment grâce aux avancées promettant l'identification/classification d'objets et une résolution en latitude supérieure – chose que les radars traditionnels ne pouvaient pas faire. Avec ces nouvelles innovations, les radars émergent comme le capteur le plus recherché parmi les constructeurs et les équipementiers de rang 1 développant des véhicules hautement automatisés.
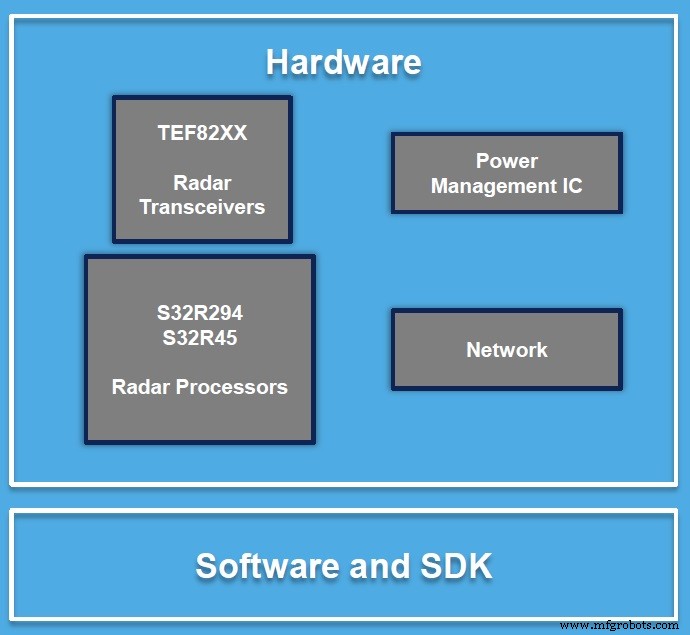
Solution système radar (Source : NXP)
Répondant aux attentes élevées de l'industrie automobile, NXP Semiconductors a annoncé l'échantillonnage d'une suite de nouveaux jeux de puces capteurs radar, comprenant le processeur radar S32R45 de la société et de nouveaux transceveurs 77 GHz appelés TEF82xx.
NXP, qui a été pionnier des radars RF CMOS avec sa première puce radar appelée « Dolphin » il y a cinq ans, est un fournisseur leader de solutions radar automobiles.
Les capteurs d'imagerie 4D de NXP peuvent mesurer non seulement la portée et la vitesse, mais aussi « l'élévation, la direction et l'angle d'arrivée, tout en identifiant les objets à une résolution bien plus élevée », a expliqué Torsten Lehmann, vice-président exécutif et directeur général pour le traitement radiofréquence, lors d'une interview avec EE Times. Avec un radar d'imagerie 4D capable de comprendre non seulement le plan horizontal mais aussi vertical, un véhicule peut, par exemple, déterminer s'il doit passer « sous » ou « au-dessus » d'un objet, a déclaré Lehmann.
« Imaginez une scène où un véhicule roule à 80 km/h sur une autoroute, tandis qu'une moto – un petit objet à faible réflectivité – arrive par l'arrière à 200 km/h », a-t-il dit. Contrairement aux caméras et lidars, ces radars améliorés peuvent identifier la moto, initialement loin, et reconnaître que ces deux objets se déplacent à deux vitesses différentes, a expliqué Lehmann.
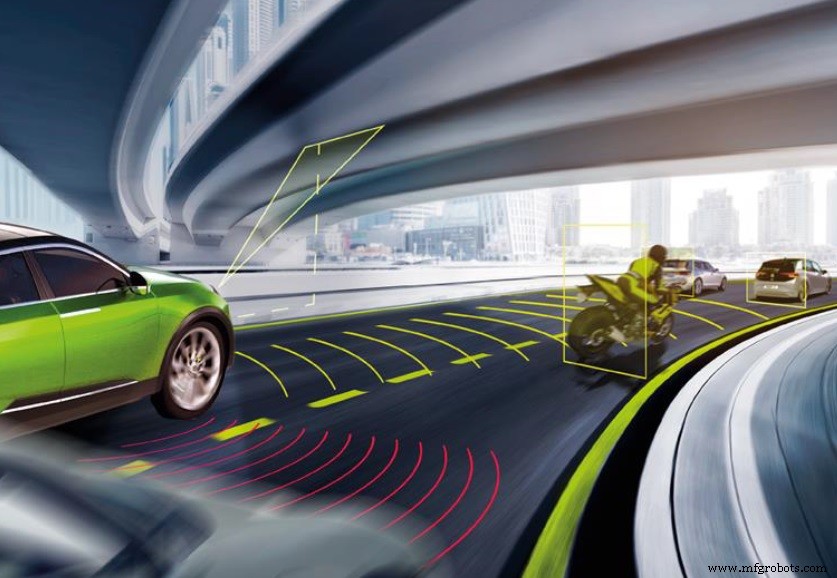
(Source : NXP)
Jusqu'à présent, le radar a été le seul capteur capable de fonctionner au-delà de 300 mètres, en reconnaissant des objets à haute vitesse. Ni les caméras ni les lidars ne peuvent gérer une telle distance et vitesse.
Avec l'émergence de radars d'imagerie à plus haute résolution, de nombreux fournisseurs radar, dont NXP, sont impatients d'élever les radars comme le seul capteur haute vitesse capable de fonctionner dans les pires conditions météorologiques et d'éclairage.
Évolutivité
NXP n'est pas seul à parler de radar d'imagerie 4D. Continental a annoncé en septembre dernier qu'il utilise des FPGA Xilinx pour déployer le premier radar d'imagerie 4D prêt pour la production de l'industrie automobile, dont l'expédition dans les véhicules de tourisme est attendue en 2021.
Fort de son expérience en production de volume avec les transceveurs RF CMOS 77 GHz et son processeur radar S32R45, NXP affirme que son jeu de puces radar d'imagerie 4D peut réduire considérablement le coût et l'efficacité énergétique par rapport à une implémentation FPGA générique. NXP s'est toutefois abstenu de préciser le degré de réduction coût/puissance.
Phil Magney, fondateur et président de VSI Labs, nous a dit : « Nous suivons cet espace de près depuis quelques années. Ironiquement, la première fois que j'en ai entendu parler, c'était lors d'une présentation NXP il y a quelques années. À l'époque, c'était présenté comme un concurrent potentiel du lidar car les nouveaux radars pouvaient produire un nuage de points. »
Évidemment, NXP planifie son lancement de radar d'imagerie 4D depuis un certain temps.
Mais l'argumentaire de NXP évolue. Au lieu de vanter seulement sa capacité à produire des nuages de points, l'accent de l'entreprise s'est maintenant déplacé vers l'évolutivité offerte par une suite de ses nouvelles solutions radar.
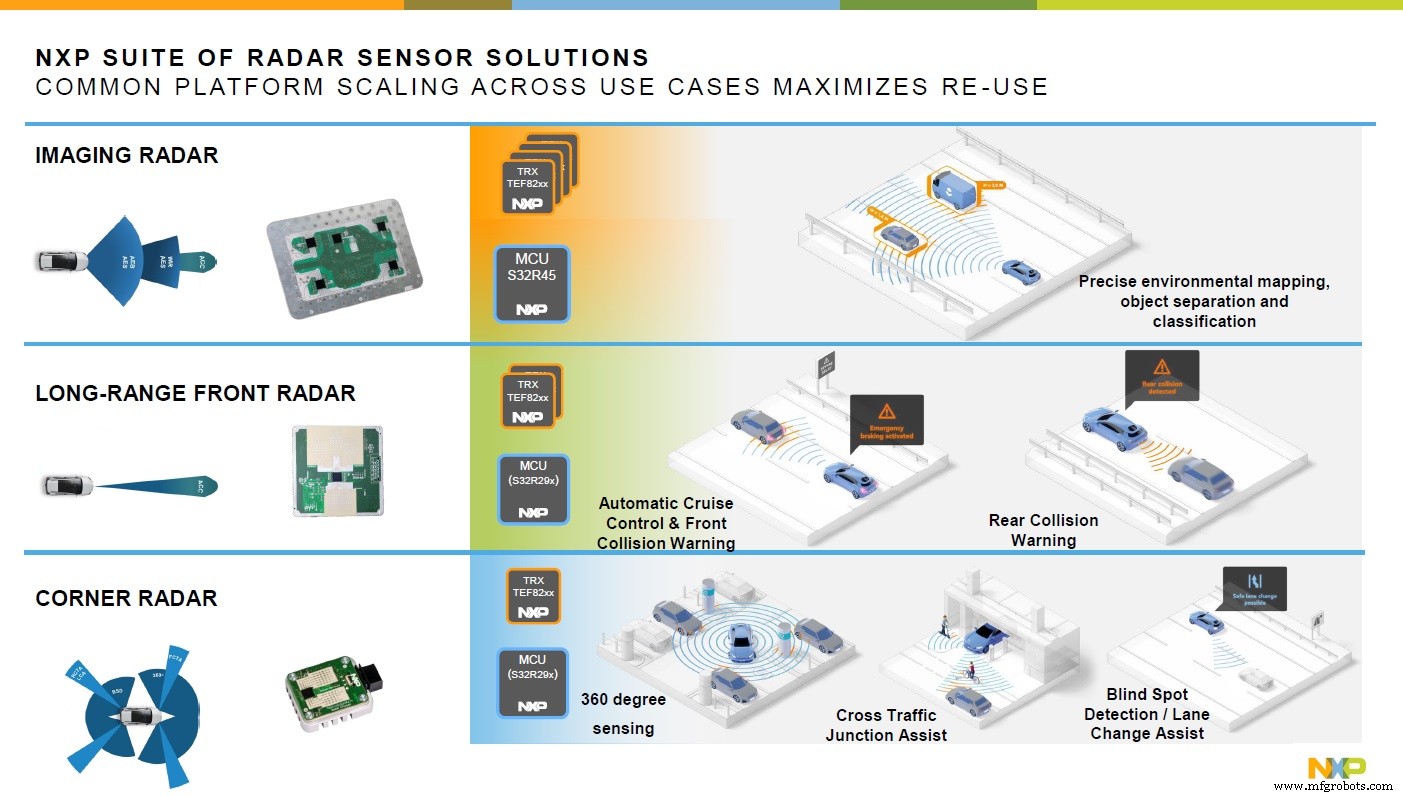
NXP vante désormais « une plateforme commune qui s'adapte à différents cas d'utilisation », allant du radar d'angle et radar frontal longue portée au radar d'imagerie. Cela est important pour une industrie cherchant des technologies pour satisfaire les exigences du New Car Assessment Program (NCAP) exigeant de meilleures performances dans la détection d'angle mort et le freinage d'urgence automatique. Bien que le NCAP ne spécifie pas de technologies de capteurs préférées, les constructeurs – pressés de satisfaire aux exigences NCAP – cherchent de meilleures technologies radar capables de détecter des objets en angle et à l'avant, a expliqué Lehmann.
click for full size image
(Source : NXP)
Pour la détection d'angle mort et l'assistance au maintien de voie dans les véhicules de niveau 1 et 2, une combinaison du transceiver unique TEF82xx de NXP et du processeur radar S32R45 fonctionne. L'ajout du régulateur de vitesse adaptatif et de l'avertissement de collision avant et arrière pour les voitures L2 et L3 nécessiterait deux transceveurs au lieu d'un. Pour la séparation et la classification d'objets exigées par les véhicules autonomes L4 et L5, les OEM peuvent combiner quatre transceveurs en cascade avec un processeur radar.
L'essentiel est que tout au long de la transition vers une automatisation plus élevée, les constructeurs qui doivent répondre à des marques et modèles divers doivent pouvoir utiliser une seule plateforme conçue pour réutiliser le logiciel et le matériel.
Transition vers le radar d'imagerie 4D
L'évolution des radars automobiles est toutefois obscurcie par le jargon marketing.
Les radars traditionnels – parfois appelés 2D – ont évolué en radars d'imagerie. « Le radar d'imagerie crée essentiellement un réseau où la densité de mesures augmente considérablement », a expliqué Magney. « Le radar 2D traditionnel est grossier en comparaison et ne produit qu'un seul point par objet. Mais un radar d'imagerie produirait de nombreux points pour mieux comprendre ce qui est suivi. » Pour résumer, il a noté : « Le radar d'imagerie produit une résolution verticale alors que le radar traditionnel fonctionne sur un seul plan. »
Comment les radars d'imagerie 3D et 4D diffèrent-ils alors ?
« Je pense que le temps est utilisé comme quatrième dimension. J'ai entendu cela de quelques autres entreprises et c'est ainsi qu'ils l'utilisent », a noté Magney. Mais il a ajouté : « Honnêtement, la 4D est plus du battage marketing qu'autre chose, car l'élément temporel est dérivé du Doppler. Donc, si c'était le cas, le 2D traditionnel pourrait être appelé 3D. »
En d'autres termes, l'élément temporel a toujours été crucial pour ce que les radars offrent. Posée la même question, NXP's Lehmann a noté que le quatrième élément du capteur d'imagerie 4D est « la résolution latérale ». Le radar d'imagerie 4D appréhende mieux l'environnement, déterminant si un véhicule peut passer sous ou au-dessus d'un objet.
Résolution en latitude
« Une résolution en latitude plus élevée » se traduit par une plus grande résolution verticale, a noté Magney. « Cela en soi est l'une des caractéristiques les plus importantes. »
Cette discussion évoque l'affaire Joshua Brown. La Tesla Model S de Brown a tué le conducteur, entrant en collision avec un tracteur-remorque traversant sa route sur l'US Highway 27A en Floride en mai 2016. Il est largement rapporté que la Tesla, équipée de caméras et de radar 2D traditionnel, a supposé que la voiture pouvait passer sous le 거대한 ensemble, et a foncé droit dedans.
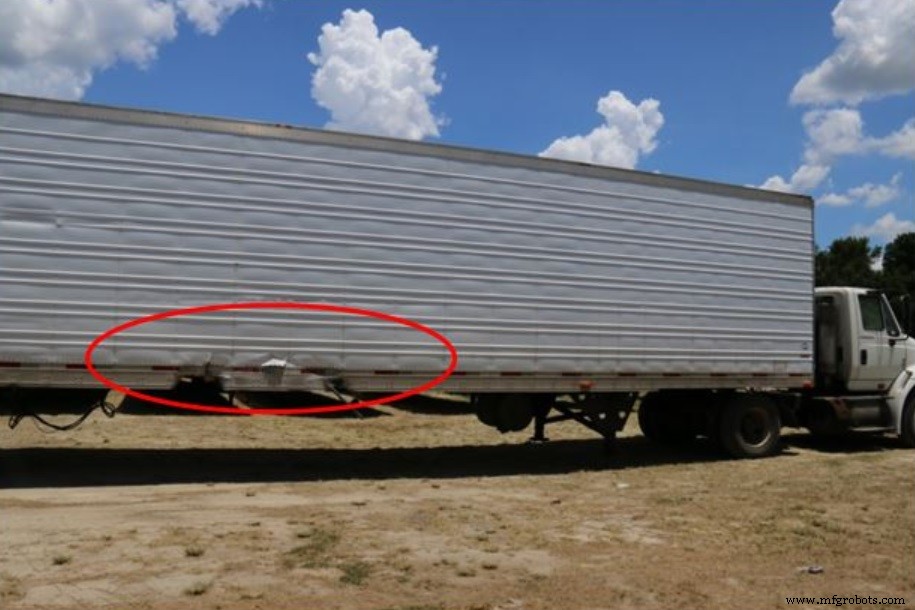
La photo montre le côté droit de la semi-remorque. La zone en ovale rouge met en évidence les dommages de collision de la Tesla S de Joshua Brown. (Source : National Transportation Safety Board)
Un capteur d'imagerie 4D aurait-il pu prévenir un tel accident fatal ? Magney a dit : « Oui, ce type de radar ne serait pas sujet aux faux positifs provenant du radar traditionnel. Et il n'aurait pas permis l'accident de la Tesla. »
Transceveurs et traitement radar haute performance
Le nouveau TEF82xx de NXP – 75 mm x 75 mm – est construit sur sa RFCMOS de deuxième génération basée sur une technologie de processus 40 nm. La société affirme qu'il peut doubler la performance RF pour une détection améliorée, comparé à la version précédente.
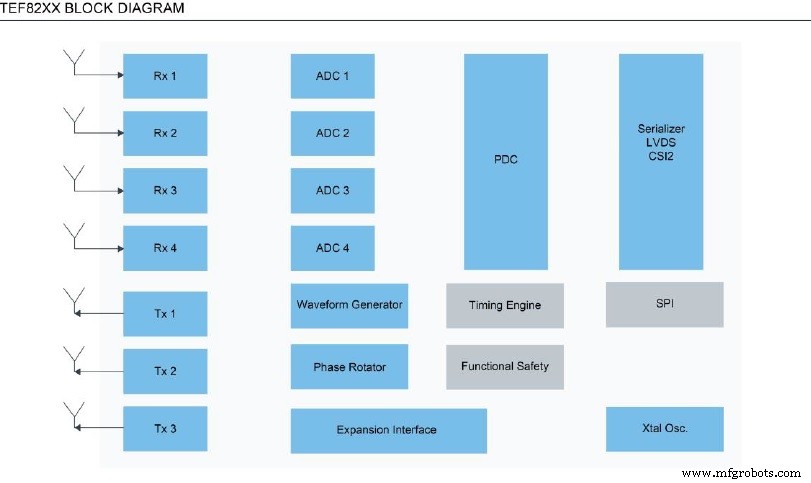
La nouvelle puce transceiver offre également une réduction de bruit de phase 4X autour de la cible, permettant une meilleure séparation d'objets. Elle est équipée d'un rotateur de phase 6 bits pour les applications de direction de faisceau et d'une prise en charge MIMO à modulation avancée.
Le nouveau S32R45 radar de NXP est construit sur un processus 16 nm FinFET. Il offre jusqu'à 4X de prise en charge de transceiver en cascade pour « une cartographie environnementale précise et une compréhension de scène améliorée » dans les véhicules L4 et L5, selon la société.
click for full size image
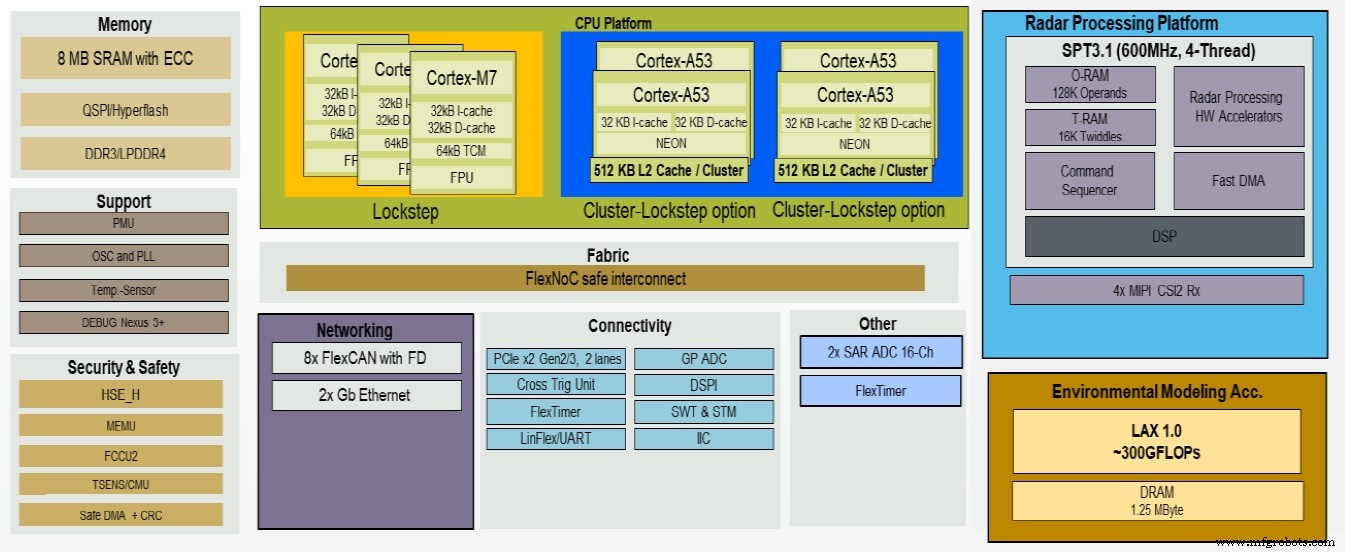
Diagramme de blocs S32R45. (Source : NXP)
Il est important de noter que le S32R45 est capable d'accélérations radar novatrices. Plus spécifiquement, il offre un nouvel « accélérateur d'algèbre linéaire radar » fournissant jusqu'à 64X de performance comparé à un cœur ARM A53, selon NXP. Cela se traduit par l'exécution d'« algorithmes de direction d'arrivée super-résolution (DoA) et véritable opération MIMO même dans des conditions météorologiques défavorables », a affirmé NXP.
Débat renouvelé : lidar vs radar
NXP affirme que son nouveau radar d'imagerie 4D offre une résolution angulaire inférieure à 1 degré. Mais comment se compare-t-il au lidar ?
Lehmann a noté : « Si vous parlez d'un lidar haute performance – comme un type rotatif mécanique utilisé par Waymo, il peut produire des nuages de points beaucoup plus granulaires, puisqu'il offre une résolution angulaire inférieure à 0,1° ou 0,5°. » Il a ajouté, mais un tel lidar est « volumineux et coûte des milliers de dollars. »
Magney a observé : « Il y a une rumeur que Tesla envisage le radar d'imagerie pour la plateforme Model 3 et ce serait un bon mouvement, car cela fournit une meilleure réponse pour ne pas utiliser de lidar. » Le démontage de System Plus Consulting a révélé que Tesla utilisait le radar 2D de Continental, comme rapporté par EE Times.
Cependant, selon Magney, Tesla est passé de Continental à Bosch pour une plus grande portée. Il a expliqué que ce sont tous deux des radars 2D avec les limitations des radars traditionnels. « Pour autant que je sache, un passage au radar d'imagerie par Tesla serait avisé. Comprenez que le radar d'imagerie produit un nuage de points. Même s'il est de résolution inférieure au Lidar, [tout de même] c'est une énorme amélioration par rapport au radar traditionnel », a dit Magney.
En résumé, cependant, Magney a insisté : « Je ne suis pas sur le point de jeter le lidar sous le bus pour l'instant. »
À son avis, le lidar a un énorme avantage sur le radar maintenant, même si cet écart pourrait se combler avec les nouveaux radars. « L'une des applications clés du lidar est sa capacité à effectuer une localisation relative par rapport à une carte de base. C'est vital pour les robotaxis et navettes urbains et je ne pense pas que vous puissiez déplacer le lidar pour cette tâche. »
Magney a conclu : « Le lidar ne disparaîtra pas même avec l'arrivée de la 4D radar. Plutôt que de déplacer le lidar, on pourrait dire que les nouveaux radars surmontent certaines limitations du radar traditionnel. »
Disponibilité
Le nouveau jeu de puces radar de NXP, en échantillonnage aujourd'hui, passera en production de volume en 2021. Le radar d'angle, radar frontal et radar d'imagerie 4D seront publiés sur plusieurs mois en 2021, mais les trois deviendront disponibles au second semestre, a dit Lehmann. Il a refusé de commenter les prix.
>> Cet article a été publié à l'origine sur notre site frère, EE Times.
Embarqué
- Classes et objets C# : Fondations pour une POO robuste
- Le pattern Singleton en Java expliqué : implémentation et utilisation sûre
- Apacer Lance l'ID Produit « Apacer for Industrial » pour Fiabilité IoT, IA et 5G
- Microchip Lance Solution FPGA PolarFire Compacte pour Vidéo et Imagerie Ultra-Haute Résolution 4K
- Kymati : pionnier des solutions radar de précision pour l'industrie et la mobilité
- Arbève le premier processeur radar d'imagerie 4D 30 ips de grade automobile
- ImeC lance la première puce radar à réseau neuronal à impulsions, divisant la puissance par 100 et la latence par 10
- PicoCoreMX8MM : module ARM ultra-compact propulsé par NXP i.MX 8M Mini
- congatec présente module SMARC 2.0 propulsé par processeur NXP i.MX 8M Mini