



Maîtriser les angles d'Euler des robots : guide complet
C'est dur de comprendre les rotations des robots, n'est-ce pas ? Les angles d'Euler sont un casse-tête. Voici l'introduction essentielle pour en finir avec la douleur.
Les orientations ! Elles me donnent juste envie de m'arracher les cheveux. Si vous avez déjà dû programmer la pose finale de l'effecteur d'un robot en utilisant des coordonnées et des rotations, vous savez de quoi je parle.
À première vue, définir la pose de l'outil de votre robot semble simple, non ?
Vous dites simplement « Je veux déplacer l'outil du robot à cet endroit et je veux qu'il pointe dans cette direction. »
Intuitivement, vous savez exactement quelle orientation vous voulez pour l'outil. Cependant, quand il s'agit de décrire l'orientation en utilisant des nombres précis, soudain cette tâche simple devient un désordre confus.
Pourquoi les orientations des robots sont difficiles à comprendre
Il est facile de décrire les coordonnées X, Y, Z (translationnelles) de l'outil d'un robot.
Pour décrire une translation, vous entrez simplement les coordonnées — par exemple Point[X, Y, Z] = [100, 1000, 1500] mm — et il n'y a qu'un seul emplacement auquel cela peut faire référence, en supposant que vous utilisez la même référence de base. Cela ne peut signifier que 100 mm sur l'axe X, 1 mètre sur l'axe Y et 1,5 mètre sur l'axe Z.
Mais comment décrivez-vous l'orientation de l'outil ?
Vous pourriez dire :
Rotation[XYZ] = [5, 45, 15]°
cependant, vous pourriez dire aussi bien (en arrondissant les nombres)
Rot[XY'Z''] = [-7,9, 44,7, 16,2]°
ou
Rot[ZY'Z''] = [7,9, 45,2, 5,0]°
ou même
Quaternion[q1-q4] = [0,9, -0,1, 0,4, 0,1]
Tous ces éléments font référence à exactement la même orientation !
Ce qui rend la chose encore plus déroutante, c'est que différents fabricants de robots utilisent différentes conventions. Tout cela peut devenir un vrai casse-tête, même quand on est familier avec la géométrie 3D.
Le problème : nous ne pensons pas en rotations
Le vrai problème est que nous ne pensons pas naturellement en termes de rotations.
Nous comprenons intuitivement les coordonnées translationnelles car nous les utilisons dans la vie quotidienne (par exemple, « C'est sur la deuxième étagère en bas, quatre livres à partir de la gauche »). Cependant, quand nous devons décrire une orientation, nous pointons du doigt et disons « C'est dans cette direction. »
Malheureusement, les robots ont besoin d'informations plus précises qu'un vague « c'est là-bas ».
Ce dont nous avons besoin, c'est une solide compréhension des angles d'Euler.
Que sont les angles d'Euler ?
Faisons un pas en arrière et commençons par les bases.
La méthode la plus courante pour décrire les orientations des robots sont les angles d'Euler. Les angles d'Euler consistent en trois nombres qui décrivent chacun une rotation autour d'un axe. Il existe différentes conventions d'angles d'Euler selon l'ordre des rotations.
D'abord, simplifions cela à un exemple à un axe.
Imaginez une boussole.
Souvent, l'axe Z du monde fait référence à l'axe qui s'étend du ciel au sol. Donc, vous pouvez considérer l'aiguille d'une boussole comme une rotation autour de l'axe Z (nommée Rot[Z]). Quand vous tenez la boussole à plat devant vous et que la flèche pointe à 135°, cela signifie que le Nord est par-dessus votre épaule gauche, donc vous regardez actuellement vers le Sud-Est. Peu importe où vous placez la boussole (sur le sol, sur votre tête, etc.), si elle a la même orientation, l'angle sera toujours de 135°.
Jusqu'ici, tout va bien.
Notre boussole n'a qu'une seule valeur de rotation (Rot[Z]) mais pour décrire toute orientation 3D, nous avons besoin de trois valeurs. C'est là que ça commence à se compliquer.
D'autres méthodes pour décrire les orientations des robots sont les Quaternions ou les Poses (matrices 4×4).
Mettons la main à la pâte
Désormais, il sera utile pour vous d'avoir un support visuel interactif.
Je vous suggère de télécharger une copie gratuite de RoboDK à ce lien, ce qui rend très facile la visualisation des repères et la visualisation des coordonnées résultantes.
Lancez RoboDK et créez un repère en utilisant le bouton « Ajouter un repère » ou en sélectionnant l'option dans le menu Programme. Vous devriez voir un repère rouge, vert et bleu apparaître au milieu de l'écran.
Vous pouvez faire pivoter le repère comme ceci : maintenez la touche Alt enfoncée, puis cliquez et faites glisser l'une des flèches courbes qui apparaissent.
Comment piloter un avion
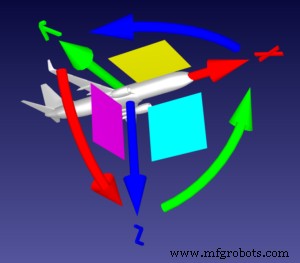
Utilisons l'analogie d'un avion, comme décrit très clairement sur robot-forum.
Imaginez que le repère est un avion. La pointe de la flèche droite rouge (l'axe X) est le bout de son nez et la flèche droite verte (l'axe Y) est son aile gauche.
Dans ce cas, déplacer les flèches courbes remplit les fonctions suivantes :
- Flèche courbe rouge = Rot[X] : Le roulis de l'avion, qui permet à l'avion de tourner autour de son axe horizontal.
- Flèche courbe verte = Rot[Y] : Le tangage de l'avion, qui pointe le nez vers le haut ou vers le bas.
- Flèche courbe bleue = Rot[Z] : Le lacet de l'avion, qui détermine la direction vers laquelle l'avion se dirige.
Si le pilote voulait que l'avion tourne à gauche et descende progressivement, l'avion ne tournerait pas simplement sur l'axe Z — ce n'est pas comme ça que fonctionnent les avions.
Au lieu de cela, l'avion ferait :
- Cabrer son nez vers le bas : Rot[Y]
- Faire rouler l'avion à gauche : -Rot[X]
- Virer à gauche : Rot[Z]
Ce mouvement complet serait représenté comme Rot[XYZ]. Essayez de bouger le repère vous-même dans RoboDK jusqu'à ce que vous soyez à l'aise avec ces concepts.
Ensuite, double-cliquez sur le nom du repère en haut à gauche de la fenêtre principale pour ouvrir le panneau « Détails du repère ».
Une orientation, plusieurs rotations possibles
Avec RoboDK, essayez les tâches suivantes.
Avant chaque tâche, réinitialisez le repère en ouvrant le menu « hamburger » (trois lignes horizontales) dans le panneau Détails du repère et en sélectionnant « Réinitialiser (mettre à l'identité) ».
- Sélectionnez le menu déroulant au-dessus des coordonnées et choisissez la rotation Stäubli (X→Y'→Z'') au lieu de Générique.
- Faites pivoter le repère pour que le bleu (Z) pointe vers le bas et le rouge (X) pointe vers l'arrière (c'est-à-dire qu'ils sont tous les deux inversés par rapport à leur position de départ et le vert (Y) est le même que sa position de départ), mais en ne tournant que sur l'axe Y.
- Réinitialisez le repère puis déplacez-le à la même rotation. Cependant, cette fois, n'utilisez qu'une rotation Z puis une rotation X.
- Réinitialisez le repère puis déplacez-le à la même rotation. Cependant, cette fois, n'utilisez qu'une rotation X puis une rotation Z.
Comme vous pouvez le voir, il peut y avoir plus d'une façon d'atteindre la même orientation.
La première méthode, nous pourrions l'appeler Rot[Y], car elle n'inclut qu'une rotation autour de l'axe Y. La deuxième méthode, nous pourrions l'appeler Rot[Z, X'], car elle inclut une rotation autour de l'axe Z et une rotation autour du nouvel axe X. La troisième, nous l'appellerions Rot[X, Z']. Le symbole prime signifie que la rotation se produit par rapport au dernier mouvement au lieu des axes statiques.
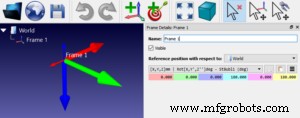
C'est le concept fondamental derrière les angles d'Euler. Vous pouvez faire pivoter un repère vers la même orientation de multiples façons en changeant la séquence d'axes et de rotations.
Différents fabricants de robots ont choisi différentes combinaisons de rotations. Par exemple, Stäubli utilise une convention XY'Z'', Adept utilise une convention ZY'Z'', KUKA utilise une convention ZY'X'' et Fanuc & Motoman utilisent la convention XYZ. D'autre part, ABB utilise les Quaternions et Universal Robots utilise un vecteur d'orientation. Mais toutes les conventions peuvent être utilisées pour représenter n'importe quelle orientation dans l'espace.
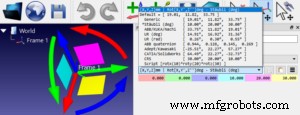
Vous trouverez plus d'informations dans la Documentation de RoboDK.
Tester différentes conventions de robots
J'espère que cela commence à avoir du sens. Cependant, ce n'est que le début. Pour vraiment maîtriser les conventions d'angles d'Euler dans RoboDK, je trouve utile de jouer avec le logiciel en suivant ce guide.
Vous pouvez voir l'effet de vos rotations en chiffres dans les cases bleu clair, violette et jaune dans le panneau « Détails du repère ».
Par défaut, la convention Générique XYZ est choisie pour les nouveaux repères. Essayez de sélectionner différents fabricants de robots dans le menu déroulant au-dessus des cases colorées. Essayez d'entrer des valeurs numériques dans les cases pour voir leurs effets sur le repère.
Pour un tutoriel approfondi sur les angles d'Euler, je peux aussi recommander cette page sur Mecademic.
Robot industriel
- Vision robotique dans l'industrie : de la vision à l'auto-programmation
- Qu'est-ce qu'un robot auto-programmable et pourquoi cela compte
- Archimède : Le hibou robotique IA à détection d'émotions
- Maximiser l'efficacité : pourquoi les opérateurs robotiques qualifiés sont essentiels
- Robotique dans la fabrication : Une évolution prouvée d'efficacité et d'innovation
- Maîtriser le soudage robotique : guide simple pour des résultats parfaits
- Maîtriser la simulation de convoyeur robotique : meilleures pratiques éprouvées
- Exploiter l'automatisation robotique pour l'efficacité dans l'industrie du papier
- Maîtriser les angles d'Euler pour un contrôle précis des robots 6 axes