



Pourquoi l'intégration des robots industriels est bloquée — et comment l'accélérer
L'intégration de robots industriels est un art hautement spécialisé qui repose sur des architectes de solutions qualifiés pour propulser les fabricants vers de nouveaux sommets de productivité. Pourtant, malgré les avancées, de nombreux intégrateurs font face à des obstacles persistants qui limitent la portée et l'étendue des déploiements robotiques.
Ces défis découlent non seulement d'une rareté des talents, mais aussi de la nature exigeante et souvent répétitive du travail d'intégration, qui peut générer des retours limités dans de nombreux environnements de production. Le problème central réside dans la robotique elle-même : la programmation reste une tâche complexe et intensive en main-d'œuvre, et les robots modernes manquent de flexibilité pour gérer des pièces à haute variété ou des environnements non structurés sans personnalisation extensive.
Si la vision 3D, la fusion de capteurs et l'IA promettent une plus grande autonomie, les logiciels et l'expertise requis n'ont pas encore mûri à un niveau qui simplifie véritablement l'intégration. Lorsque ces lacunes sont comblées, les intégrateurs peuvent débloquer un spectre plus large d'industries, de processus et de services qui étaient auparavant hors de portée.
La complexité de la programmation persiste malgré les innovations
Automatiser un processus de manière répétée — des centaines de milliers de fois — sans échec reste une marque de fabrique de la robotique industrielle moderne. Les principaux fournisseurs tels que FANUC, Kuka, ABB, Kawasaki, Universal Robots et des acteurs de niche émergents livrent tous des robots qui répondent à des normes de performance strictes. Les avancées dans les matériaux ont rendu ces machines plus légères, plus agiles et plus précises que jamais, permettant une gamme de capacités spécialisées.
Cependant, les choix de conception de chaque robot créent des exigences de programmation divergentes et une adéquation variable selon les tâches. Les intégrateurs experts peuvent naviguer dans ces nuances, mais la disponibilité limitée des compétences et l'écosystème fragmenté entravent encore une adoption plus large.
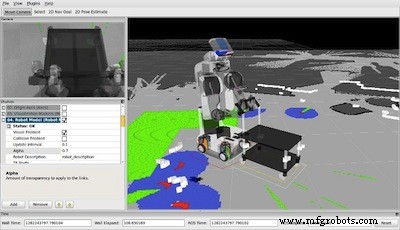
ROS, introduit en 2007, offrait un cadre unifié pour les universitaires et les premiers adopteurs, mais n'a pas résolu les contraintes fondamentales auxquelles font face les intégrateurs industriels : le besoin de contourner la planification, la programmation et la validation laborieuses pour chaque pièce unique ou configuration spatiale. Sans un middleware robuste et multiplateforme qui abstrait ces complexités, le temps d'intégration reste inchangé.
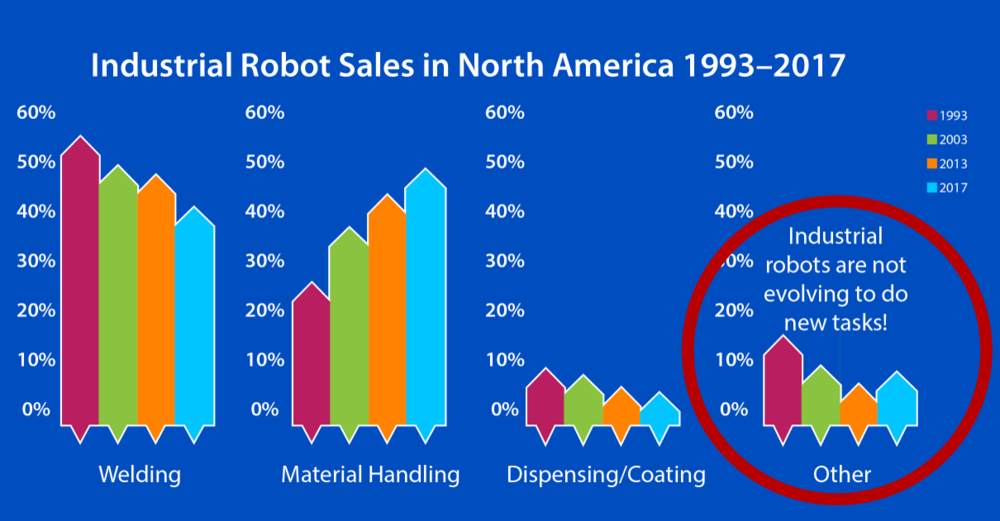
La limitation de l'intégration par petits lots
Une solution middleware ne peut accélérer l'intégration si chaque nouveau produit, processus ou programme nécessite encore un cycle entièrement personnalisé et validé. Même avec des interfaces de programmation simplifiées, l'investissement en temps pour chaque scénario unique reste substantiel.
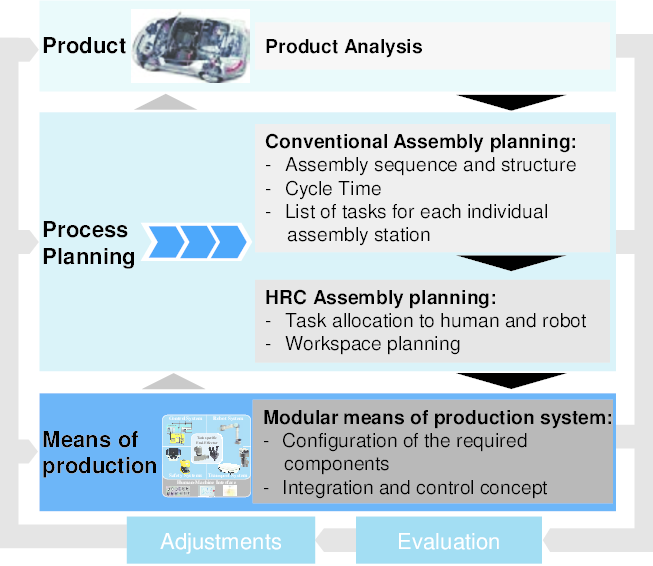
Les fournisseurs promeuvent des langages plus faciles et des interfaces homme-machine, pourtant chaque tâche exige encore une programmation manuelle et une validation subséquente. Les ateliers d'usinage qui adoptent des robots pour des séries limitées et répétables peuvent obtenir des gains modestes, mais l'amélioration globale de la productivité est limitée, et les opportunités pour les intégrateurs de diversifier leurs services restent contraintes.
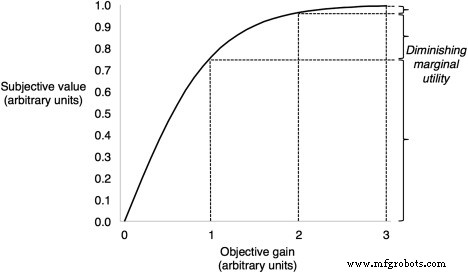
Pour les fabricants à haute variété — ceux qui produisent des milliers de SKU — l'utilité marginale du robot chute si bas que peu adoptent l'automatisation. Les intégrateurs doivent trouver des moyens d'éliminer ou de réduire drastiquement le fardeau de la programmation pour rendre les robots viables à travers divers ensembles de pièces et processus.
La clé réside dans la capacité des robots à percevoir et à répondre aux pièces et aux environnements en temps réel. Les avancées en vision 3D et IA peuvent, en théorie, permettre aux robots de s'auto-programmer sur la base d'entrées sensorielles — une fois les bons logiciels et compétences en place.
Au-delà de la vision : l'essor de la fusion de capteurs
La fusion de capteurs — popularisée à l'origine par des dispositifs comme le Kinect de Microsoft — a évolué pour fusionner les données de plusieurs capteurs, offrant une compréhension environnementale robuste. Elle alimente maintenant les voitures autonomes, les robots mobiles autonomes et même les dispositifs médicaux.
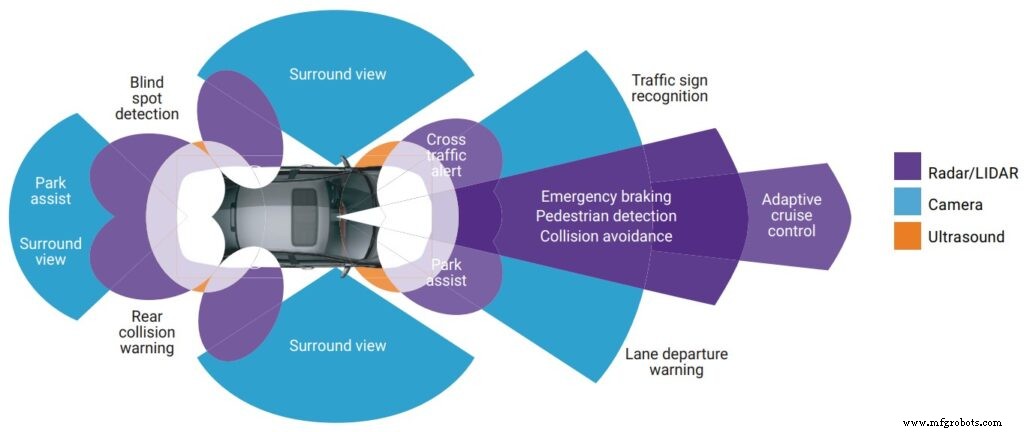
Bien que de nombreux fabricants adoptent l'Industrie 4.0 et l'IoT pour la surveillance à distance et la maintenance prédictive, l'intégration de la vision machine dans la robotique reste une frontière. En dotant les robots de la capacité d'identifier des objets dans l'espace, nous pouvons apporter le même niveau d'autonomie aux ateliers que les voitures autonomes sur la route.
Des solutions actuelles existent, mais elles ciblent souvent des scénarios hautement raffinés ou des kits de capteurs prêts à l'emploi de grands fournisseurs, souvent limités à des tâches de prélèvement simples. Jusqu'à ce que les robots puissent générer des programmes de manière autonome à partir de données visuelles, des gains incrémentiels domineront les environnements à haute variété.
S'étendre vers de nouveaux marchés avec Shape-to-Motion™
Les intégrateurs cherchant à pénétrer des industries inexploitées peuvent trouver la technologie Shape-to-Motion™ d'Omnirobotic un puissant catalyseur. En tirant parti de la vision 3D, de l'IA et d'une connaissance avancée des processus, cette technologie identifie les objets par leur forme, planifie et exécute des mouvements robotiques uniques pour chaque pièce en temps réel — tout en restant compatible avec les pilotes de mouvement robotiques existants.
Shape-to-Motion™ débloque des applications à haute variété dans l'aérospatiale, l'équipement lourd, le mobilier, les appareils électroménagers et au-delà, où les processus de revêtement ou de finition exigent une précision sur une vaste gamme de pièces. Cela élimine le goulot d'étranglement de la programmation manuelle et ouvre de nouveaux flux de revenus pour les intégrateurs.
Omnirobotic offre une technologie d'auto-programmation qui permet aux robots de voir, planifier et exécuter des processus industriels critiques de pulvérisation et de finition. Notre technologie Shape-to-Motion™ génère des mouvements robotiques uniques en temps réel pour chaque pièce et exigence. Voyez quel genre de retour vous pouvez en tirer ici.
Robot industriel
- Choisir les Meilleurs Robots de Peinture Industriels pour une Qualité et une Efficacité Optimales
- Robots industriels : conception, fabrication et tendances futures
- Robots articulés : Le guide ultime des machines industrielles les plus polyvalentes
- Robots industriels 101 : Types et applications pour une production efficace
- 12 applications principales des robots industriels : Efficacité et sécurité accrues
- Maximiser la longévité des robots : Stratégies expertes de maintenance préventive
- 6 étapes clés pour une intégration transparente des robots industriels
- Solutions robotiques industrielles robustes pour conditions d'entrepôt extrêmes
- Démystifier les 3 principaux mythes sur l'intégration robotique industrielle