



Robots industriels 101 : Types et applications pour une production efficace
Découvrez les nombreux types de robots industriels et leurs capacités uniques. Obtenez une compréhension claire des utilisations et applications de chaque type de robot : bras robotiques, robots mobiles, drones aériens, robots sous-marins et cobots.
Comment choisir le type de robot industriel adapté ?
Il existe tant de types de robots sur le marché — comment savoir lequel utiliser ? Comme pour de nombreux problèmes de conception et d'ingénierie, « la forme suit la fonction ». Autrement dit, le type de robot nécessaire dépend de sa fonction prévue. Le robot sera-t-il fixé au sol ou sur une autre surface, ou doit-il être mobile ? Combien d'unités par heure le robot doit-il pouvoir traiter ? Quel est le poids maximal que le robot doit soulever ? Si le robot est fixé en un seul endroit, quelle est la taille de l'enveloppe de travail ? Cette enveloppe est-elle rectangulaire ou circulaire ? Répondre à ces questions permet de réduire rapidement les choix et de sélectionner le type de robot industriel idéal pour vos besoins.
Dans cet article, nous examinons différents types de robots, leurs forces et faiblesses, et comment déterminer leur utilisation optimale.
Sommaire
- Robots stationnaires (bras robotiques)
- Robots mobiles autonomes
- Robots volants (drones aériens)
- Robots sous-marins
- Comment trouver le type de robot idéal pour votre organisation
Robots stationnaires (bras robotiques)
Il existe sept principaux types de robots stationnaires sur le marché. Par « stationnaires », nous entendons des robots boulonnés au sol, au plafond ou sur une autre surface — ils ne sont pas mobiles. Généralement, les robots stationnaires sont des bras robotiques conçus pour des tâches telles que la préhension et le placement, le tri, l'assemblage, le soudage et la finition.
Voici les différents types de bras robotiques, leurs caractéristiques et leurs utilisations.
- Bras robotiques articulés
- Robots cartésiens ou rectangulaires
- Robots SCARA
- Robots polaires ou sphériques
- Robots Delta ou parallèles
- Robots portiques
- Robots cylindriques
- Robots collaboratifs / Cobots
Bras robotiques articulés
Avantages : Mouvement le plus flexible de tous les types de bras robotiques. Peut être assez puissant, capable de soulever des objets lourds.
Inconvénients : Peut nécessiter une clôture de sécurité. Plus lent que certains autres bras robotiques. Plus coûteux que les autres bras robotiques. Nécessite des systèmes de contrôle plus sophistiqués.
En comparaison avec d'autres types de bras robotiques, le mouvement d'un bras robotique articulé ressemble le plus à un bras humain. Un bras articulé typique a six axes, ou articulations. Il peut en avoir moins ou plus, selon l'application et le fabricant. Plus un robot a d'articulations, plus son mouvement devient fluide et moins « robotique ». Cette flexibilité de mouvement est décrite par les degrés de liberté.
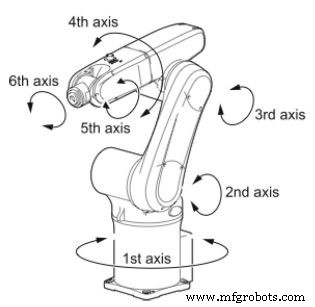
Fait intéressant : Les concepteurs de mains artificielles considèrent que la main humaine a 27 degrés de liberté. Un bras humain en a 7, pour un total combiné entre le bras et la main de 34 degrés de liberté.
Reproduire toutes les façons subtiles dont le bras et la main humains peuvent bouger serait trop coûteux et complexe pour un robot industriel. Il est généralement admis que 6 degrés de liberté dans un bras robotique industriel suffisent pour effectuer presque toutes les tâches nécessaires.
Le robot ne pourra pas jouer du piano, mais il n'en a pas besoin !
Selon l'application, un bras robotique peut être équipé d'une pince, l'équivalent robotique d'une main. Généralement, les pinces robotiques sont beaucoup plus simples que la main humaine. Parfois, elles peuvent être aussi simples qu'une ventouse ou un électroaimant. Ou bien une pince souple à trois doigts peut être utilisée pour saisir des objets délicats, comme des fruits frais ou un œuf. Il existe de nombreux types de pinces, et aucune pince robotique unique n'a encore été trouvée pour gérer toutes les applications.
Alternativement, l'outillage de bout de bras (EOAT), comme on l'appelle, peut être un outil, par exemple un outil rotatif tenant un foret ou un autre type d'embout, pour l'ébavurage, le meulage ou le fraisage. Il existe de nombreuses possibilités, y compris des EOAT spécialisés pour le soudage, la peinture, le ponçage, la découpe laser, et bien plus encore.
Les robots articulés sont hautement flexibles car toutes leurs articulations peuvent pivoter, contrairement aux articulations linéaires ou de translation, qui ne peuvent se déplacer qu'en ligne droite.
Les robots articulés sont utilisés dans des applications telles que la préhension et le placement, le soudage à l'arc, le soudage par points, l'emballage, le chargement/déchargement de machines et la manutention. La capacité à produire des arcs (ou des motifs similaires) dans des endroits difficiles d'accès fait des robots articulés de bons candidats pour l'industrie automobile et d'autres fabrications nécessitant cette capacité.
Historiquement, les grands et puissants robots à bras articulé capables de soulever des objets pesant une tonne ou plus n'étaient pas équipés de capteurs leur permettant de percevoir leur environnement. Si une personne se mettait sur le chemin d'un tel robot, elle pouvait être gravement blessée, voire tuée.
Par conséquent, de tels bras robotiques doivent être isolés dans un espace qui leur est propre. Seul le personnel qualifié comprenant parfaitement le fonctionnement du robot est autorisé à entrer dans l'espace clos ou grillagé dans lequel ces robots opèrent.
Cependant, si un bras robotique articulé est équipé de capteurs et de logiciels de contrôle appropriés, il peut fonctionner en toute sécurité aux côtés des personnes. Par exemple, en utilisant la vision par ordinateur avec une caméra ou un capteur LiDAR, si un tel robot détecte qu'un objet se trouve sur son chemin de mouvement, ou même qu'une personne ou un objet s'approche sans être encore sur le chemin, le robot peut ralentir ou s'arrêter. D'autres capteurs peuvent détecter une collision — si le bras heurte quelque chose, il s'arrête et/ou inverse sa course. Habituellement, les bras articulés sûrs pour opérer aux côtés des personnes sont conçus pour être limités en vitesse et en force.
Robots cartésiens ou rectangulaires
Avantages : Système de contrôle simple. Selon le modèle, peut soulever des objets très lourds. Précis. Rigide sur les trois axes. Moins coûteux que les bras articulés.
Inconvénients : Ne peut pas effectuer de mouvements de rotation.
Ces robots utilisent le système de coordonnées cartésiennes (X, Y et Z) pour des mouvements linéaires le long des trois axes (avant/arrière, haut/bas, gauche/droite). Les trois articulations sont de translation, ce qui signifie que le mouvement de l'articulation est limité à une ligne droite. C'est pourquoi ces robots sont aussi appelés robots « linéaires ».
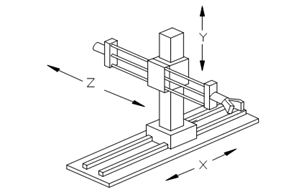
Les robots cartésiens peuvent être utilisés pour la préhension et le placement, la manutention, l'automatisation de l'emballage, le stockage et la récupération, la découpe et le perçage, et bien d'autres applications.
Ils sont rigides dans les trois dimensions, ce qui les rend très précis et reproductibles. Ils sont plus simples que les bras robotiques articulés, avec un contrôle logiciel plus simple, et peuvent être moins coûteux, selon l'application.
Robots portiques — Un type de robot cartésien
Avantages : Selon le modèle, peut soulever des objets très lourds. Peut être fabriqué très grand, couvrant toute la longueur de l'installation si souhaité. Peut être très rentable pour les bonnes applications.
Inconvénients : Ne peut pas effectuer de mouvements de rotation.
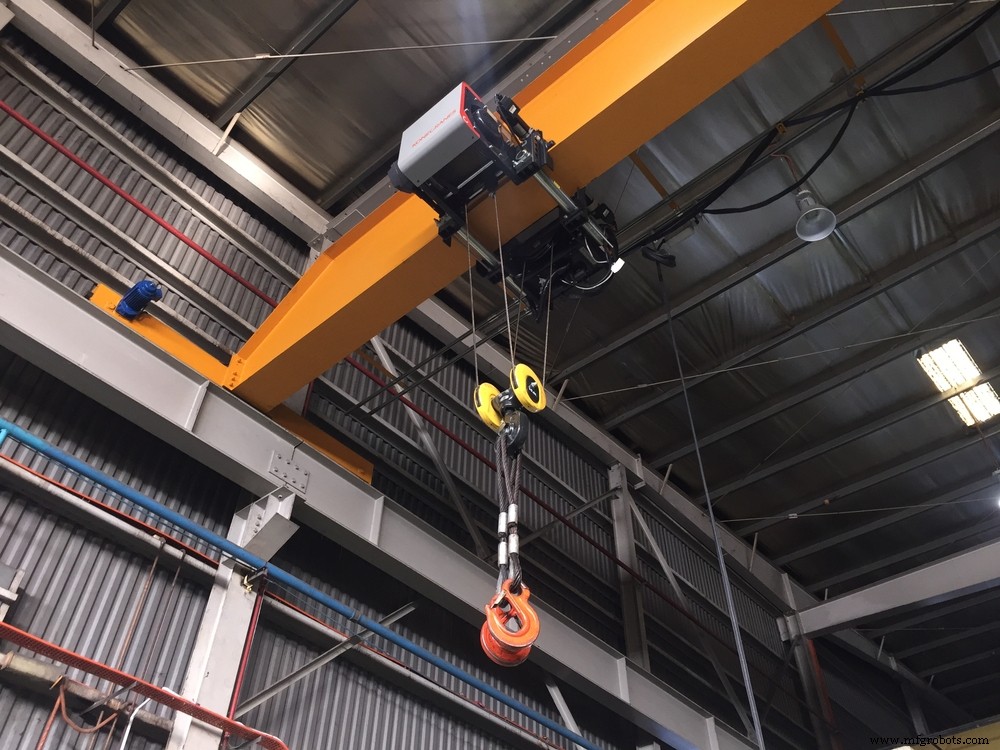
Les robots cartésiens ou linéaires peuvent être configurés en robots portiques. Les robots portiques se déplacent le long d'un rail aérien. Selon leur conception, ils peuvent manipuler des charges très lourdes et les déplacer rapidement et précisément. Ils peuvent également être fabriqués très grands, si nécessaire, couvrant toute la surface au sol d'une installation. Les robots portiques plus petits peuvent être utiles pour la préhension et le placement et d'autres opérations impliquant une haute précision et une bonne rigidité.
Puisque l'aspect contrôle du mouvement du robot linéaire est relativement simple, il est souvent moins coûteux que d'autres types de robots et peut être une solution très rentable pour de nombreuses tâches d'automatisation.
L'enveloppe de travail d'un robot cartésien est rectangulaire. L'ajout du mouvement vertical signifie que l'enveloppe de travail a la forme d'une boîte.
Robots SCARA
Avantages : Excellents pour de nombreuses applications d'assemblage. Rapides et précis. Rentables pour les opérations d'assemblage.
Inconvénients : Moins flexibles que les bras articulés. Moins précis que les bras cartésiens. Moins rapides que les bras Delta.
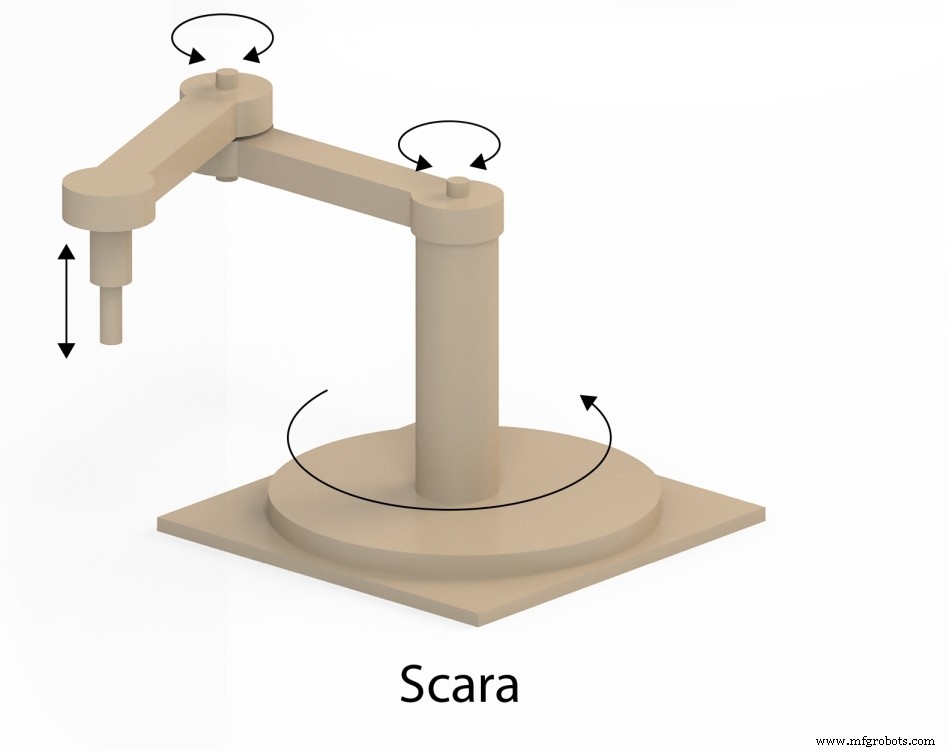
Les robots SCARA (Selective Compliance Assembly Robot Arm) sont similaires aux robots cartésiens en ce qu'ils se déplacent sur 3 articulations ou axes. Cependant, contrairement aux robots cartésiens, deux des articulations des robots SCARA sont rotatives. Ils sont donc capables de mouvements plus complexes que les robots cartésiens. Ils sont généralement plus rapides et ont plus de flexibilité de mouvement mais sont moins précis que les robots cartésiens.
Fait intéressant : L'utilisation généralisée des robots SCARA a révolutionné l'industrie de l'électronique de petite taille. En raison de leur faible encombrement, de leur simplicité et de leurs caractéristiques de conception, ils sont particulièrement bien adaptés à ce domaine d'application et se sont avérés hautement rentables.
Comme l'indique le terme « assembly » (assemblage) dans le nom, le bras robotique SCARA a été inventé pour des applications d'assemblage. Le robot SCARA a été créé en 1981 par Hiroshi Makino à l'université de Yamanashi au Japon. La « compliance » (flexibilité sélective) dans le nom fait référence à une certaine « souplesse ». C'est-à-dire que si vous poussez un robot SCARA dans le plan horizontal, il cède un peu — il bouge, il n'est pas totalement rigide. Cependant, dans le plan vertical, un robot SCARA est assez rigide et ne « cède » pas si vous le poussez dans cette direction. Il a donc une « compliance sélective ». Il est flexible dans le plan horizontal, et pas dans le plan vertical.
La compliance sélective est très utile dans les opérations d'assemblage où une pièce doit être insérée dans un circuit imprimé, par exemple. Ce type d'assemblage nécessite souvent qu'une pièce s'insère dans un trou. Centrer la pièce dans le trou nécessite souvent un peu de « compliance » pour trouver le point central — un peu de jeu, ou de « souplesse ». Ensuite, la force d'insertion, vers le bas, doit être ferme et rigide.
Les robots SCARA sont moins rigides que les robots cartésiens et sont également limités quant au poids qu'ils peuvent soulever, comparés au robot cartésien qui peut soulever des objets assez lourds. Les robots SCARA ont un faible encombrement et sont généralement utilisés pour des applications où les distances à parcourir sont relativement petites. Ils ont moins de degrés de liberté que les bras articulés. D'un autre côté, ils ont un haut degré de précision et sont très reproductibles. Et ils sont moins chers qu'un bras articulé.
L'enveloppe de travail d'un robot SCARA est cylindrique, ce qui est également une considération lors du choix de l'application. Les robots SCARA sont généralement plus rapides que les bras articulés, bien que pas aussi rapides que les robots Delta.
Robots polaires ou sphériques
Avantages : Système de contrôle plus simple que le bras articulé. Peut avoir une grande portée. Très bon pour de nombreuses applications de soudage. Peut être plus rapide que le bras articulé.
Inconvénients : Moins flexible que les bras robotiques articulés. Technologie plus ancienne. Nécessite souvent une grande surface au sol. Moins rapide que les bras Delta.
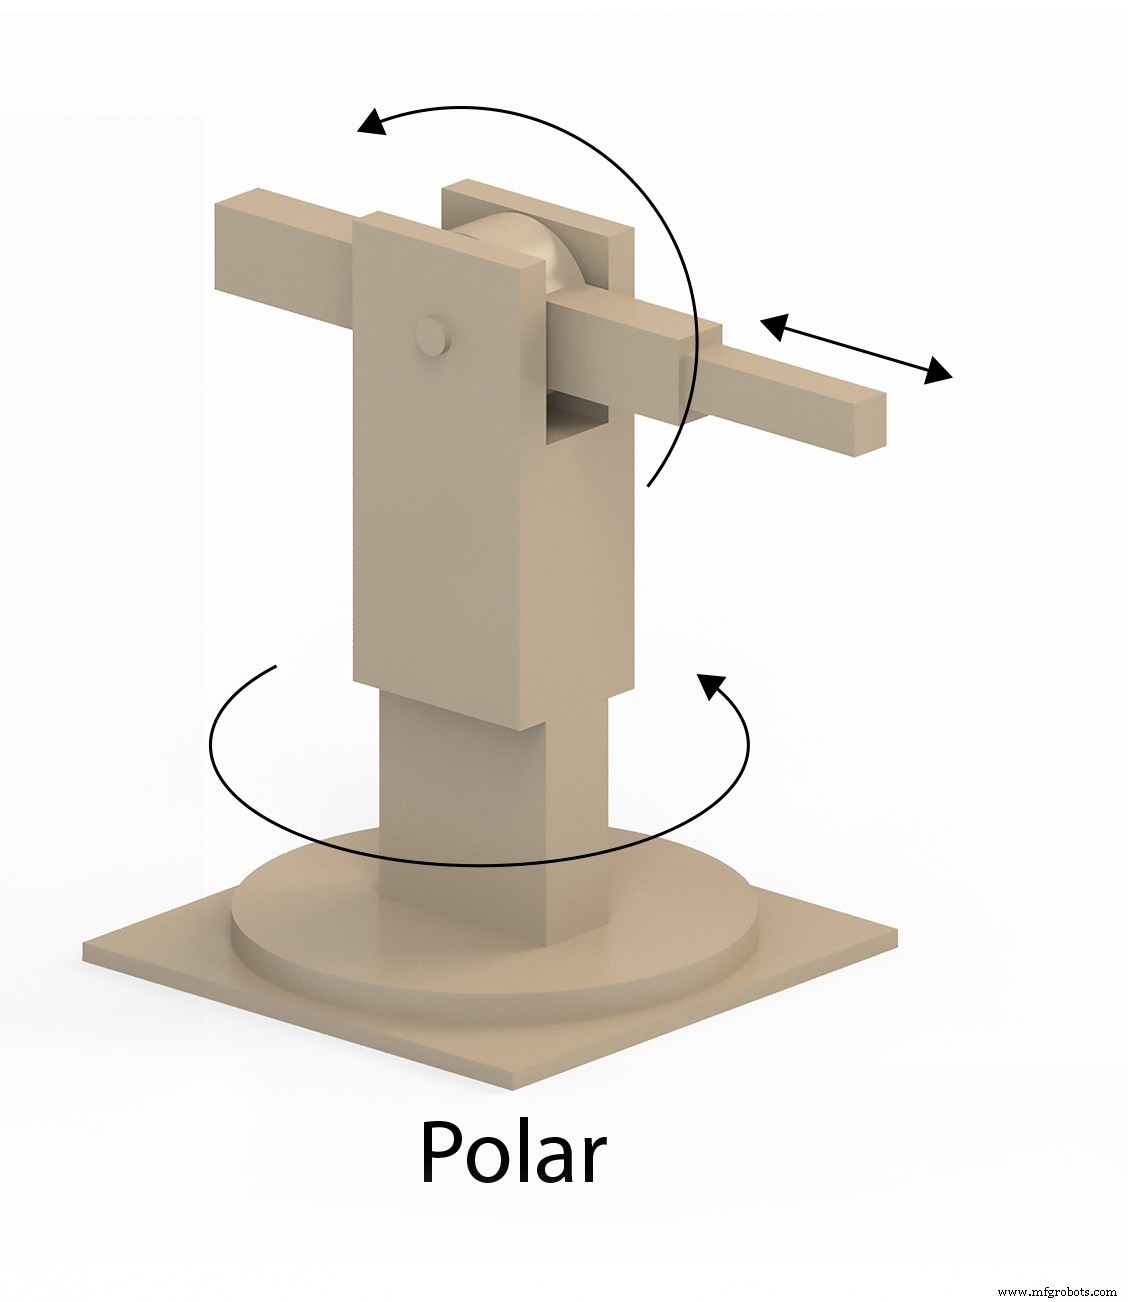
Les robots polaires (parfois appelés robots sphériques) comportent une combinaison de deux articulations rotatives et d'une articulation linéaire. Leur conception crée un espace de travail de forme sphérique.
Fait intéressant : Le premier robot industriel (créé dans les années 1950), appelé « Unimate », était un robot sphérique.
Les robots polaires peuvent être utilisés pour le moulage par injection, la peinture, le soudage à l'arc et le soudage par points. Ils peuvent avoir une grande portée lorsqu'ils sont équipés d'un bras linéaire de taille appropriée.
Les robots polaires sont une technologie plus ancienne et peuvent être remplacés par des robots à bras articulé (qui ont également une enveloppe de travail sphérique), bien que dans certaines applications, le robot polaire puisse encore être plus rentable que ses alternatives.
Robots Delta
Avantages : Conception de bras robotiques la plus rapide pour les opérations de préhension et placement. Légers. Précis.
Inconvénients : Limités à des objets relativement petits et légers. Non adaptés au travail sur des objets dans un plan vertical. Portée limitée.
Les robots Delta (aussi appelés robots parallèles) ont trois bras robotiques en forme de parallélogrammes. Habituellement, le robot Delta est situé au-dessus des pièces, fixé à un chevalet aérien. Comme tous les moteurs sont sur la base, les articulations et les bras du robot sont très légers par rapport aux autres robots. Le robot Delta a une enveloppe de travail en forme de dôme inversé.
Fait intéressant : Le robot Delta a été conçu à l'origine pour permettre à un fabricant de chocolat de saisir des morceaux de chocolat et de les placer dans une boîte.
La conception du robot Delta permet un fonctionnement à haute vitesse et précis. Les robots Delta sont principalement utilisés dans les applications de préhension et placement. D'autres applications incluent le dosage d'adhésif, le brasage et l'assemblage. Les robots Delta ne peuvent pas transporter de charges lourdes, ce qui limite les types d'outillage de bout de bras (EOAT) et les tâches qu'ils peuvent gérer.
Des conceptions hybrides de robots Delta placent parfois des articulations rotatives au bout des bras pour augmenter la flexibilité de leur mouvement.
Robots cylindriques
Avantages : Rigides. Précis. Parfaits pour les applications nécessitant une géométrie circulaire.
Inconvénients : Technologie plus ancienne. Flexibilité de mouvement limitée.
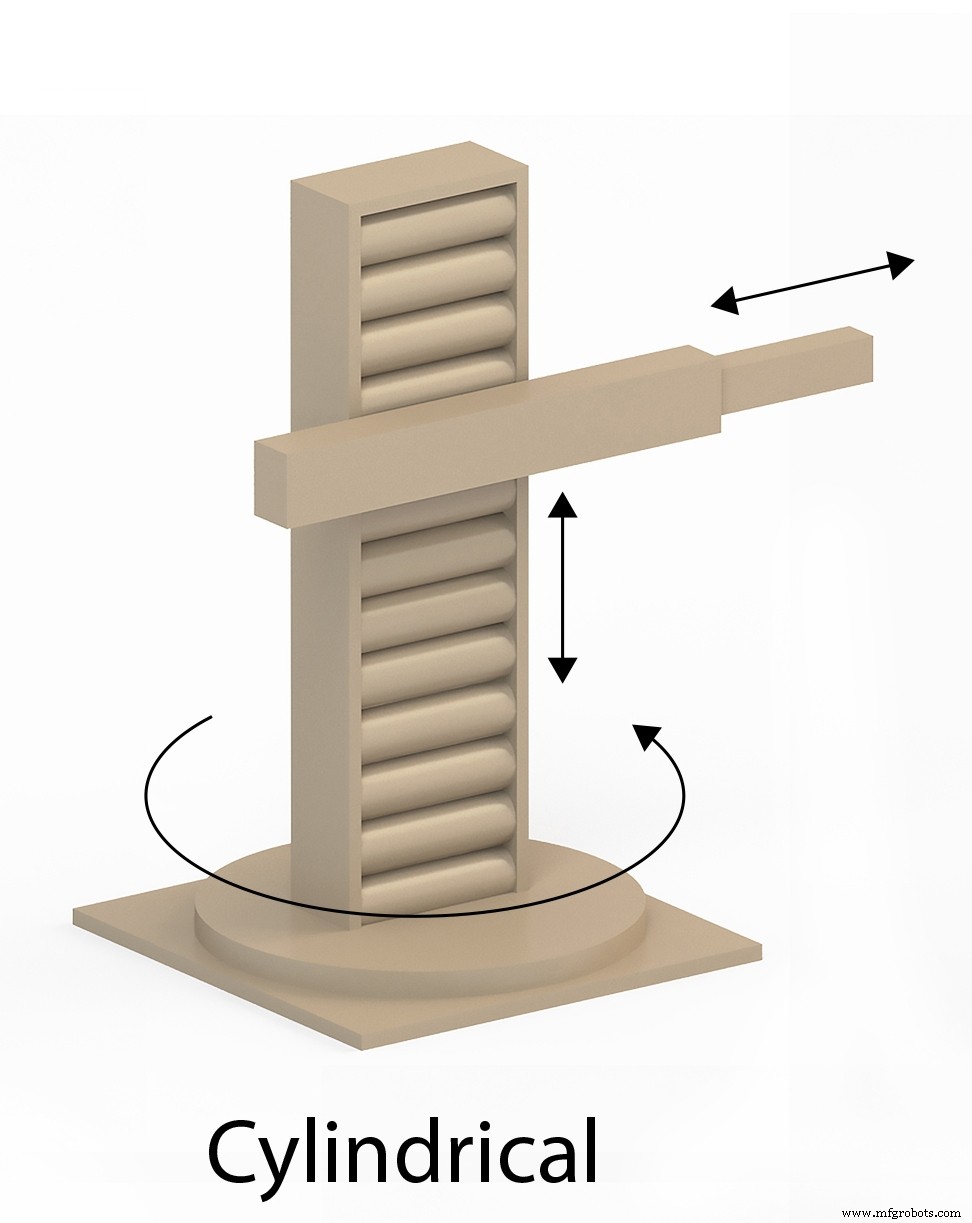
Les robots cylindriques ont au moins une articulation rotative à la base et deux articulations linéaires. Cette conception conduit à un espace de travail de forme cylindrique.
Les robots cylindriques sont généralement utilisés dans des espaces de travail restreints et ils conviennent parfaitement aux objets qui doivent avoir une symétrie circulaire (ex: fils, tubes). Le meulage, l'assemblage et le soudage par points font appel aux robots cylindriques.
Robots collaboratifs (cobots)
Avantages : Sûrs pour travailler aux côtés des personnes. Interfaces modernes permettant d'« enseigner » au bras robotique quoi faire sans écrire de code.
Inconvénients : Pas toujours le type de bras robotique le plus rapide. Limités en force et en vitesse.
Les robots collaboratifs (cobots) permettent l'interaction homme-robot dans un environnement de travail sûr, sans avoir besoin de clôtures ou d'autres mesures de sécurité requises dans les applications de robots industriels traditionnels. Cependant, les mesures de sécurité entraînent une diminution de la vitesse d'opération.
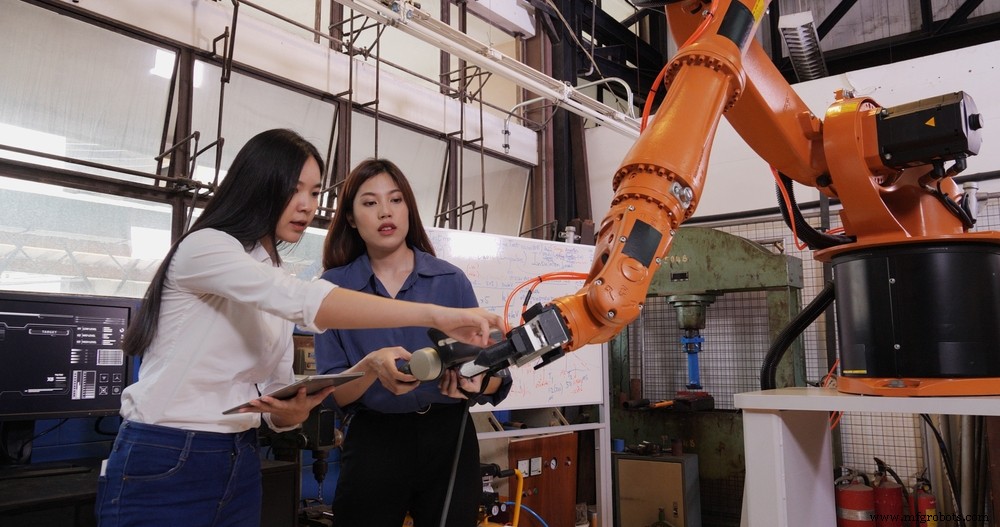
Outre la sécurité pour opérer aux côtés des humains, l'une des caractéristiques qui rendent les cobots plus collaboratifs est la capacité pour un opérateur d'enseigner au bras robotique les mouvements à effectuer sans avoir à écrire de code de programmation. L'opérateur saisit le bras robotique et le déplace physiquement de la manière dont le robot doit aller. Le bras robotique peut ensuite reproduire le mouvement démontré.
Un cobot standard n'est généralement pas conçu pour manipuler des objets très lourds. Cela crée une limitation sur la gamme de produits qu'il peut gérer.
Les robots collaboratifs ont une large gamme d'applications comme le chargement/déchargement de machines, la préhension et le placement, l'assemblage, le soudage à l'arc, mais ne sont généralement pas adaptés aux applications lourdes ou aux tâches à très haute vitesse.
Robots mobiles autonomes
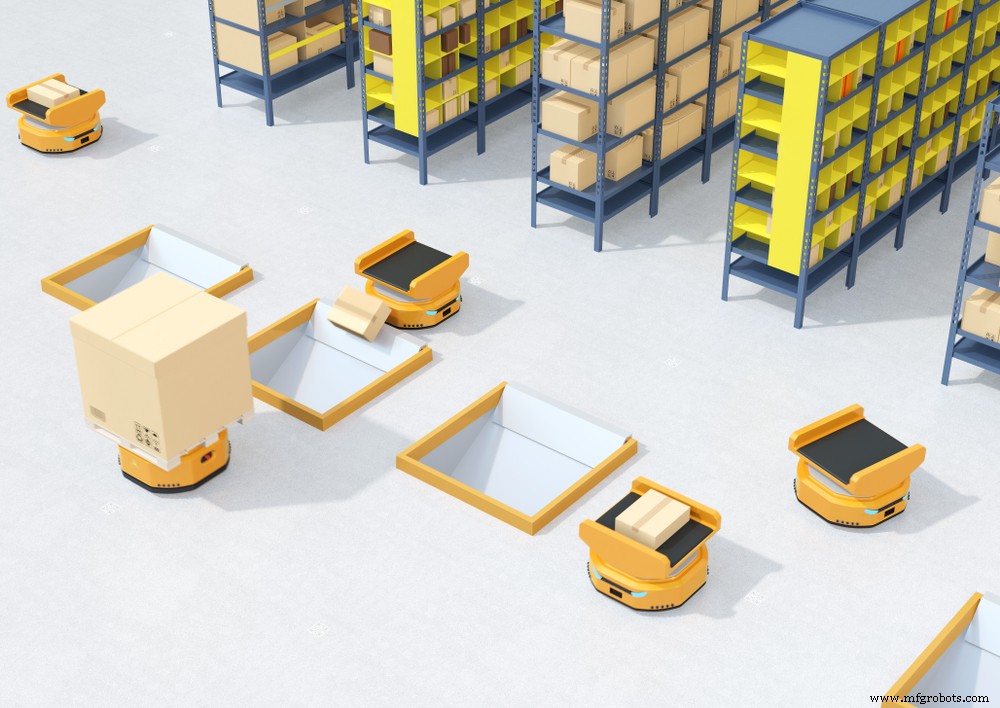
Les AMR (Autonomous Mobile Robots) ou robots mobiles autonomes représentent un segment en croissance rapide du marché des robots industriels. Ils existent sous de nombreuses formes et tailles, optimisées pour les tâches qu'ils sont conçus pour effectuer.
Chariots à roues
Les AMR sous forme de chariots ou véhicules à roues sont généralement utilisés pour le transport de marchandises dans une usine ou un entrepôt. Ils sont équipés de capteurs, de puissance de calcul embarquée et de moteurs électriques qui leur permettent de se déplacer dans une installation et d'en créer une carte interne. Cela se fait souvent avec une personne suivant l'AMR, le guidant par télécommande.
Une fois une carte interne créée, l'AMR peut alors être instruit quant aux destinations vers lesquelles il doit se déplacer. Une caractéristique clé des AMR est qu'ils peuvent voyager de manière indépendante (« autonomement ») d'un endroit à un autre, en évitant les obstacles sur le chemin. Si une personne, un chariot élévateur ou un autre objet bloque leur chemin, ils peuvent l'éviter ou même planifier un itinéraire entièrement nouveau vers leur destination.
Les capacités autonomes des AMR les rendent très flexibles par rapport à un système de convoyage.
Les AMR sous forme de chariots à roues peuvent être utilisés individuellement pour transporter des marchandises, et ils peuvent également être utilisés dans le cadre d'un essaim, ou flotte de robots. Des flottes d'AMR sont utilisées par Amazon, par exemple. Amazon utilise une configuration « goods-to-person » (marchandises vers la personne), dans laquelle chaque robot soulève une étagère entière de produits et l'apporte à une personne à un poste de préparation de commandes. La personne prélève alors le(s) produit(s) de l'étagère et le place dans un conteneur pour l'exécution des commandes e-commerce.
Récemment, les avancées en vision par ordinateur, intelligence artificielle et technologie de préhension ont rendu possible le remplacement de la personne au poste de prélèvement par un bras robotique articulé. Dans ce cas, le chariot AMR apporte les marchandises au bras robotique, pour une collaboration robot-à-robot.
Véhicules à guidage automatique (AGV)
Les AGV sont généralement sous forme de véhicule à roues, et ce sont une technologie plus ancienne que les AMR. Ils ont moins d'intelligence embarquée et par conséquent ne sont pas aussi autonomes que les AMR. Les AGV n'ont pas la capacité de créer une carte d'une installation. Au lieu de cela, ils s'appuient sur des chemins tracés pour eux. Les chemins sont définis par des fils placés dans le sol, ou un ruban spécial, ou d'autres types de guides. Si un AGV rencontre des obstacles sur son chemin, il ne peut que s'arrêter et appeler à l'aide.
Cependant, les distinctions entre AGV et AMR deviennent de plus en plus floues. Les AGV se voient dotés de plus de puissance de calcul embarquée, et certains ont maintenant la capacité de contourner les obstacles sur leur chemin.
AMR avec bras robotiques
Un bras robotique peut être monté sur un chariot AMR à roues. Cela augmente la flexibilité du robot et la variété de tâches qu'il peut effectuer. Une application consiste à utiliser un tel robot pour l'entretien d'une rangée complète de machines-outils. Le robot peut décharger une pièce finie et charger une nouvelle pièce brute dans une machine, puis se déplacer le long de la rangée et répéter les opérations pour une série de machines.
Robots à pattes
Des millions de personnes ont vu la vidéo YouTube de robots danseurs fabriqués par Boston Dynamics et ont donc vu des robots à deux et quatre pattes. Un usage industriel pour les robots à pattes envisage leur déploiement pour la livraison de colis. Un autre cas d'utilisation est pour les opérations de recherche et sauvetage.
L'utilisation de pattes au lieu de roues présente certains avantages. Les pattes permettent au robot de traverser certains types de terrain que les chariots à roues trouveraient difficiles ou impossibles. Les pattes rendent l'escalade d'escaliers possible, et l'entrée et la sortie d'un véhicule plus faciles qu'un chariot à roues ne pourrait le faire.
AMR sphériques
Des robots mobiles autonomes sous forme de sphère sont disponibles commercialement et ont des avantages particuliers par rapport aux autres facteurs de forme. Les composants du système de l'AMR sphérique sont scellés à l'intérieur d'une coque durable. Cela les rend capables de fonctionner dans des environnements difficiles. Ils peuvent également flotter et se déplacer sur l'eau. Les AMR sphériques peuvent être amphibies, se déplaçant à la fois sur l'eau et sur la terre.
Le système de propulsion d'un AMR sphérique est le plus souvent basé sur le déplacement du centre de gravité.
Les applications industrielles pour les AMR sphériques sont principalement la surveillance et l'inspection à distance. Équipés de caméras et de communication, ils peuvent transmettre la vidéo à l'opérateur distant. Pour les environnements hostiles qui pourraient avoir des gaz toxiques ou d'autres conditions dangereuses, un AMR sphérique pourrait être idéal.
Robots volants (drones aériens)
Les véhicules aériens sans pilote (UAV) ou drones sont de plus en plus utilisés à des fins industrielles variées. Une application consiste à utiliser des drones dans les entrepôts pour faire l'inventaire. Le drone peut voler dans les allées de l'entrepôt et utiliser la vision par ordinateur pour compter le nombre d'articles dans les boîtes sur les étagères.
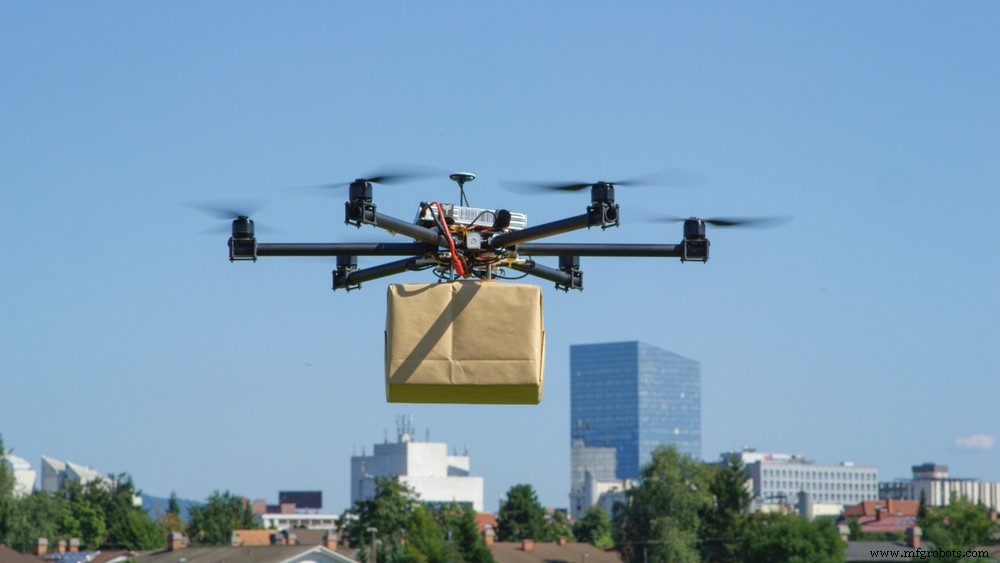
Selon sa conception, un drone industriel peut être une sorte de robot mobile autonome (AMR), puisque certains modèles peuvent détecter automatiquement les obstacles et les éviter, et naviguer indépendamment vers leur destination. Certains drones industriels peuvent recevoir une « mission », qui pourrait consister à survoler une exploitation minière à ciel ouvert ou un projet d'infrastructure. Le drone effectue sa mission de manière autonome et peut enregistrer une vidéo du projet, ou effectuer certaines mesures et les enregistrer. De tels drones peuvent être utilisés pour surveiller l'avancement de projets de construction.
Amazon et d'autres entreprises font déjà un usage limité de drones pour la livraison de biens durables et de produits d'épicerie.
Robots sous-marins
Il existe une grande variété de robots conçus pour être utilisés sous l'eau. Certains robots sous-marins sont conçus pour être autonomes (AUV - Autonomous Underwater Vehicles), et d'autres sont conçus pour être contrôlés à distance, soit sans fil, soit avec un câble. Certains robots sous-marins utilisent des hélices comme système de propulsion, similaires aux sous-marins. D'autre part, de nombreux robots imitent l'action de créatures vivantes pour leur propulsion. Certains imitent l'action des dauphins, d'autres imitent les serpents, et d'autres encore se déplacent comme des poissons. Imiter la nature de cette manière s'appelle « biomimétisme » car l'action du robot imite des créatures biologiques.
Les robots sous-marins peuvent être utilisés pour l'inspection de plateformes pétrolières offshore, de pipelines, et pour la recherche scientifique. D'autres applications impliquent l'utilisation de robots sous-marins pour inspecter le fond des ponts, inspecter les prises des barrages hydroélectriques, et inspecter les récifs coralliens.
Les robots sous-marins sont utilisés par les services de police pour prendre des enregistrements vidéo du fond des plans d'eau à la recherche de preuves. L'armée s'intéresse également aux robots sous-marins. Un système sonar pourrait-il faire la différence entre un « dauphin » robotique et un vrai ?
Les avantages des robots sous-marins sont nombreux. De tels robots évitent d'engager le risque et la dépense de plongeurs humains. Les robots peuvent rester submergés plus longtemps que les humains. Équiper les robots sous-marins de capteurs leur permet de mesurer et d'enregistrer un nombre et des types de propriétés presque infinis.
Comment trouver le type de robot idéal pour votre organisation
HowToRobot est une plateforme mondiale aidant les entreprises à réussir leur automatisation. En utilisant l'annuaire mondial HowToRobot de plus de 15 000 entreprises de robotique, vous pouvez trouver le type de robot dont vous avez besoin, idéalement adapté à votre application.
Si vous savez déjà quel type de robot vous avez besoin et souhaitez obtenir plus d'informations auprès de fournisseurs de robotique, vous pouvez obtenir des devis et recevoir des informations sur les produits et les prix de plusieurs fournisseurs via HowToRobot.
Si vous n'êtes pas sûr du type de composant ou de pièce robotique dont vous avez besoin et souhaitez simplement décrire votre application et certains de vos indicateurs clés de performance (KPI) et objectifs que vous aimeriez atteindre par l'automatisation, vous pouvez soumettre une demande d'information et recevoir des réponses de fournisseurs qui peuvent vous fournir des informations sur leurs solutions.
Veuillez noter qu'il existe des experts HowToRobot impartiaux qui peuvent vous aider à naviguer dans le processus. Cliquez ici pour organiser une consultation avec un conseiller expert.
Robot industriel
- Échelles industrielles : types, applications et normes de sécurité
- Ponts roulants EOT : Types, applications et amélioration de l'efficacité de levage
- Nuances de Bronze Aluminium : Propriétés et Applications Pratiques
- Top 5 Alliages Métalliques Industriels : Applications et Avantages
- Types de poinçons et leurs applications
- Outils de poinçonnage : types, fonctions et applications industrielles
- Guide Complet des Outils Poinçons : Types et Usages Principaux
- Explorer les métaux non ferreux : types, propriétés et applications industrielles
- Moulage sous pression chambre chaude et froide : types, applications, avantages