



Construire un bras robotique précis piloté par PC avec Arduino Nano et servos Tower Pro MG996R
Composants et fournitures
| Arduino Nano R3 | × | 1 |
| Servos Tower Pro MG996R | × | 4 |
Applications et services en ligne
- Microsoft Visual Studio 2015 (application C# Windows)
- Arduino IDE
À propos de ce projet
J'ai toujours admiré les technologies de fabrication moderne et le rôle des bras robotiques dans la manutention, l'assemblage, le soudage, etc. Ce projet part d'un design simple de bras robotique (fortzeroas, 2016) mais au lieu d'un contrôle manuel classique, j'ai développé une application d'automatisation en C# Windows, imitant les interfaces industrielles.
Étape 1 : Matériaux
Structure en MDF : 2mm pour la structure, 4mm pour la base. Les plans sont téléchargeables à la dernière étape : imprimez, collez sur le MDF, découpez et percez. J'ai utilisé une perceuse rotative. La base est improvisée.
Étape 2 : Peinture et finition
Utilisation des mêmes plans pour créer des décalcomanies et formes géométriques sous Photoshop, collées à la colle blanche pour un aspect réaliste.
Étape 3 : Assemblage de la structure
Assemblage simple grâce à la planification : fixation des servos par vis, ajustements mineurs. Les panneaux latéraux sont assemblés avec des tasseaux en bois et colle forte (plus légers que de longues vis).
Étape 4 : Pince (mécanisme de préhension)
Deux tiges métalliques pliées à la pince, insérées dans des pièces de bois 3mm percées et collées à la super glue.
Étape 5 : Fabrication de la base
Base en MDF 4mm (≈17×10 cm), percée pour un micro-servo 9g. Pour réduire le frottement, un tube en carton rigide (2.5cm haut, 10cm diamètre) est intercalé, aussi percé pour l'axe du servo.
Étape 6 : Électronique
Avec plus de deux servos, une alimentation externe est indispensable. Ici : trois micro-servos 9g et un gros servo. Test virtuel sur Tinkercad d'abord. Alimentation : 4 piles AA 1.5V (6V total). Montage sur breadboard puis carte d'extension simple pour Arduino Nano.
Étape 7 : Code Arduino
- Installer Arduino IDE récent.
- Brancher l'Arduino, sélectionner la carte.
- Copier-coller le code, vérifier (✔), téléverser (➤).
Étape 8 : Application d'automatisation
Ma partie préférée : automatiser un projet Arduino via PC. Au début, j'ai utilisé « Processing 3 » pour simuler les servos (Base, Épaule, Coude, Pince) au clavier, angle par angle, jusqu'à des positions fixes. J'ai enregistré ces quadruplets d'angles (A,B,C,D) dans des tableaux, puis réutilisés dans l'application Windows pour définir les limites de chaque servo.
L'application permet :
- Contrôle manuel : curseurs pour chaque servo (Base gauche/droite, Épaule haut/bas, Coude haut/bas via touches W/S, Pince ouvrir/fermer).
- Enregistrement de mouvements : bouton « Rec. Position » (ou touche R) mémorise la position courante. « Start Auto » rejoue la séquence.
- Surveillance graphique : tracé des mouvements en temps réel + tableau de données (angle, temps).
On peut ainsi composer des séquences et les envoyer au bras comme dans l'automatisation industrielle.
Étape 9 : Mises à jour (août 2018)
Nouvelle version découpée au laser en MDF 3mm, avec joystick personnalisé.
Code
Task.ino (Arduino)
int delayT = 350;
void Home() { ... }
void Pick() { ... }
void Drop() { ... }
void Playback() {
  // Parse commande série format "1:90&2:80&3:180"
  // Contrôle chaque servo selon ID et angle
}
RobotArm.ino (Arduino)
#include
Servo MyServo, MyServo2, MyServo3, MyServo0;
char ByteReceived;
int valGripper = 30, valBase = 70, valShoulder = 25, valElbow = 150;

void setup() {
  Serial.begin(9600);
  // Attache servos broches 10-13
  // Position initiale
}

void loop() {
  // Affichage positions série
  // Lecture commandes série : l/r base, u/d coude, w/s épaule, o/c pince
  // 'q' : séquence Pick/Drop/Home
  // 'h' : retour Home
  // défaut : mode auto (Pick + Playback + Home)
}
Pièces personnalisées et boîtiers
Fichier SketchUp : f98t2axin238k2n_khGWAEIqdl.skp
Schémas
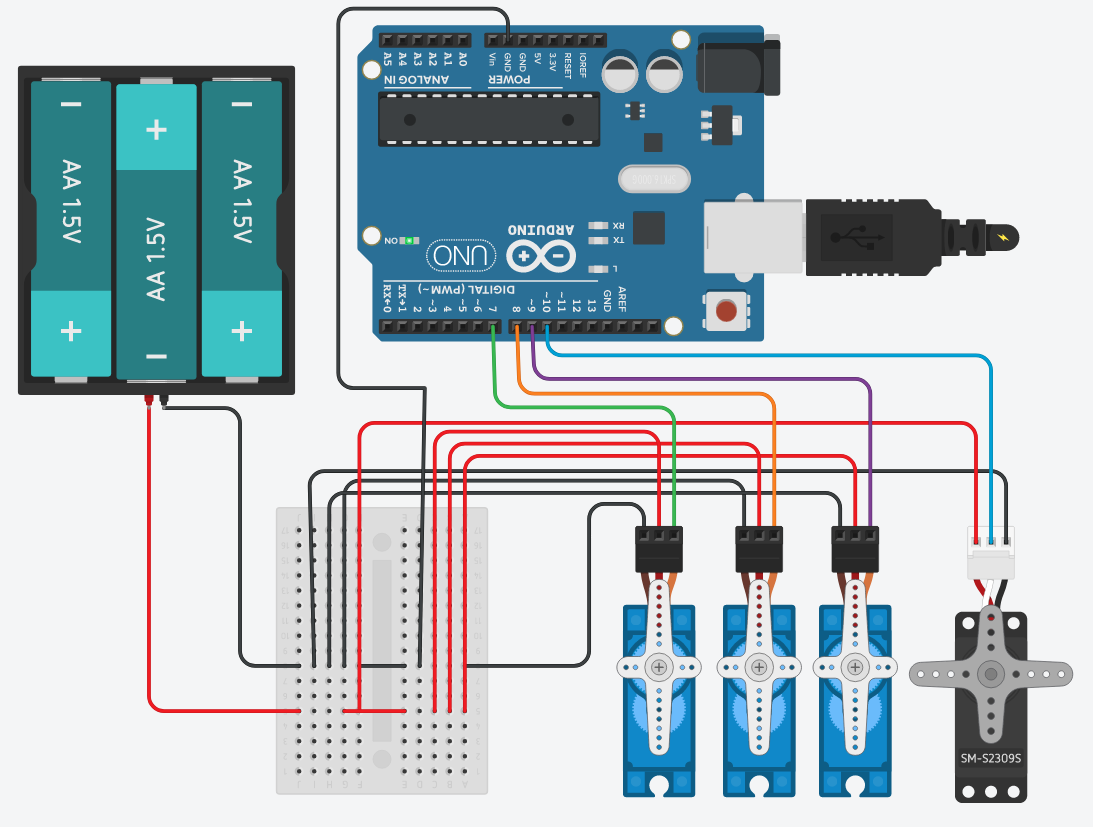
Processus de fabrication
- Makerarm : le bras robotique tout-en-un de bureau pour makers
- Comment sont construits les bras robotiques : conception et fonctionnement
- Comment les bras robotiques industriels transforment la fabrication : avantages clés
- Bras robotiques industriels : efficacité production et valeur main-d'œuvre
- Bras robotiques hydrauliques dans la fabrication : guide expert complet
- Contrôle IoT à Distance d'un Bras Robotique Personnalisé avec Arduino MKR1000
- Construire un bras robotique 3D fonctionnel piloté par Arduino – Guide pas à pas
- Marché des robots SCARA : 14,78 milliards $ d'ici 2026, moteur de la croissance de l'automatisation
- Bras robotiques industriels : Moteurs de la révolution manufacturière