



Comment sont construits les bras robotiques : conception et fonctionnement
Le bras robotique est la partie la plus importante d'un robot : c'est lui qui effectue le travail réel. Peinture, palettisation, prélèvement et placement : c'est l'équivalent du bras humain. La plupart possèdent des axes reliant les articulations pour une flexibilité de mouvement, leur permettant de fléchir et s'étendre selon la tâche.
Les composants d'un bras robotique
Un bras robotique comprend plusieurs pièces fabriquées séparément puis assemblées. Voici les éléments principaux :
Un contrôleur
C'est le cerveau de la structure. Généralement une carte mère compacte contenant le programme qui pilote le bras. Partie la plus sophistiquée, elle est protégée dans un boîtier car délicate et coûteuse.
Les pinces (Grippers)
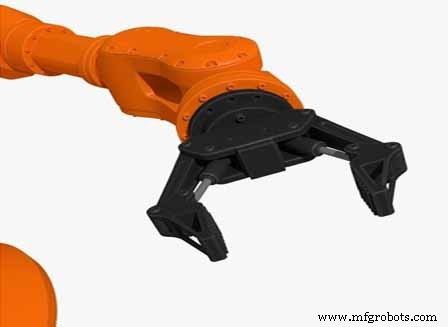
Les pinces sont les « doigts ». Projections extensibles au bout du bras pour saisir, prélever, placer, manipuler les emballages. Généralement électriques, souvent en configuration 3 doigts pour une meilleure préhension. Doivent être robustes car supportant l'essentiel de l'effort sur charges lourdes.
Les articulations (Joints)
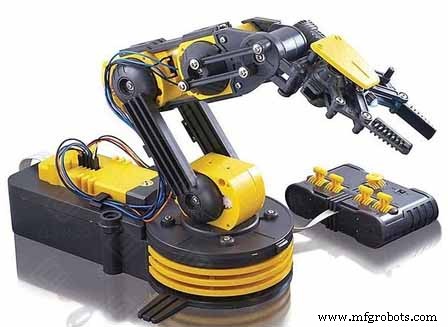
Sans articulations, pas de mouvement au-delà de la rotation sur l'enveloppe. Elles permettent de fléchir, s'étendre, pivoter sur l'axe. Indispensables pour la moindre tâche.
Les moteurs
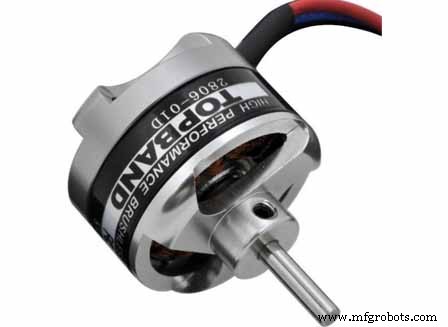
Si le contrôleur est le cerveau, les moteurs sont les muscles. Dispositifs électriques pilotant mouvement, vitesse, direction selon les instructions du contrôleur. Quatre types : moteurs AC/DC, servomoteurs, moteurs pas à pas, moteurs linéaires.
Les capteurs
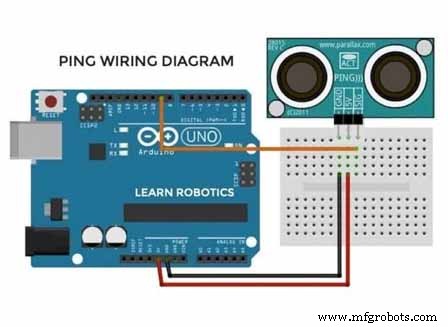
Yeux et oreilles du bras : jugent les distances, détectent les objets à saisir. Hautement avancés, ils identifient les obstacles et reconnaissent les cibles avec précision.
Fabrication d'un bras robotique
Compte tenu de la complexité, la conception suit un processus rigoureux. Étapes clés :
Étape 1 : Création du programme
Le logiciel pilote est développé en premier. La taille et les capacités du bras dépendront de la sophistication du programme.
Étape 2 : Installation du moteur
Les moteurs sont connectés au programme et testés pour vérifier leur réponse aux commandes. Cœur et cerveau sont alors opérationnels.
Étape 3 : Assemblage de la base
La base, fondation du bras, doit être suffisamment lourde pour contrebalancer le bras étendu et éviter le basculement.
Étape 4 : Assemblage des articulations et de l'épaule
Parties mobiles assemblées. Détermine la portée maximale et l'amplitude de rotation. Selon la base, 2 à 10 articulations (6 axes étant le standard). Plus d'articulations = bras plus grand.
Étape 5 : Ajout des pinces
Fixées au bout du bras, elles forment l'équivalent de doigts humains pour les tâches délicates : soudage, découpe, levage.
Étape 6 : Câblage
Réseau électrique reliant tous les composants. Le routage ne doit pas gêner la liberté de mouvement des articulations.
Conclusion
Fabriquer un bras robotique est un travail complexe nécessitant l'expertise de nombreux spécialistes. Le coût élevé explique les prix importants, mais les bénéfices à long terme justifient l'investissement.
Robot industriel
- Comment sont fabriqués les creusets en tungstène
- Comment l'acier inoxydable est produit : de la fusion aux produits finis
- Que signifie SFM en usinage CNC ?
- De la soie au synthétique : comment le nylon est fabriqué
- Comment le PRF Est Fabriqué — De l'Histoire à la Production Moderne
- Du PAN à la performance : guide expert de la fabrication de la fibre de carbone
- Automatisation des processus robotiques (RPA) : Avantages et transformation de l'industrie
- Comment la robotique a révolutionné la fabrication automobile
- Systèmes robotiques d'entrepôt : définition, applications et avantages