



Contrôlez Plusieurs Servomoteurs par Bluetooth : Arduino & Application Android
Composants et fournitures
| Composant | Quantité | Notes |
|---|---|---|
| Arduino UNO | 1 | Utilisez un Mega pour >6 servos |
| Module Bluetooth HC-06 | 1 | Ou tout module compatible |
| Servomoteurs | 6 | Testable avec 1 seul |
| Fils de connexion (jumpers) | 1 set | MM/FF/MF |
| Smartphone Android | 1 | Pour l'application de contrôle |
À propos du projet
Après avoir réalisé une application pour 1 servo, voici la version multi-servos ! Le code Arduino est aussi amélioré.
Application sur Google Play (contactez-moi pour le code source).
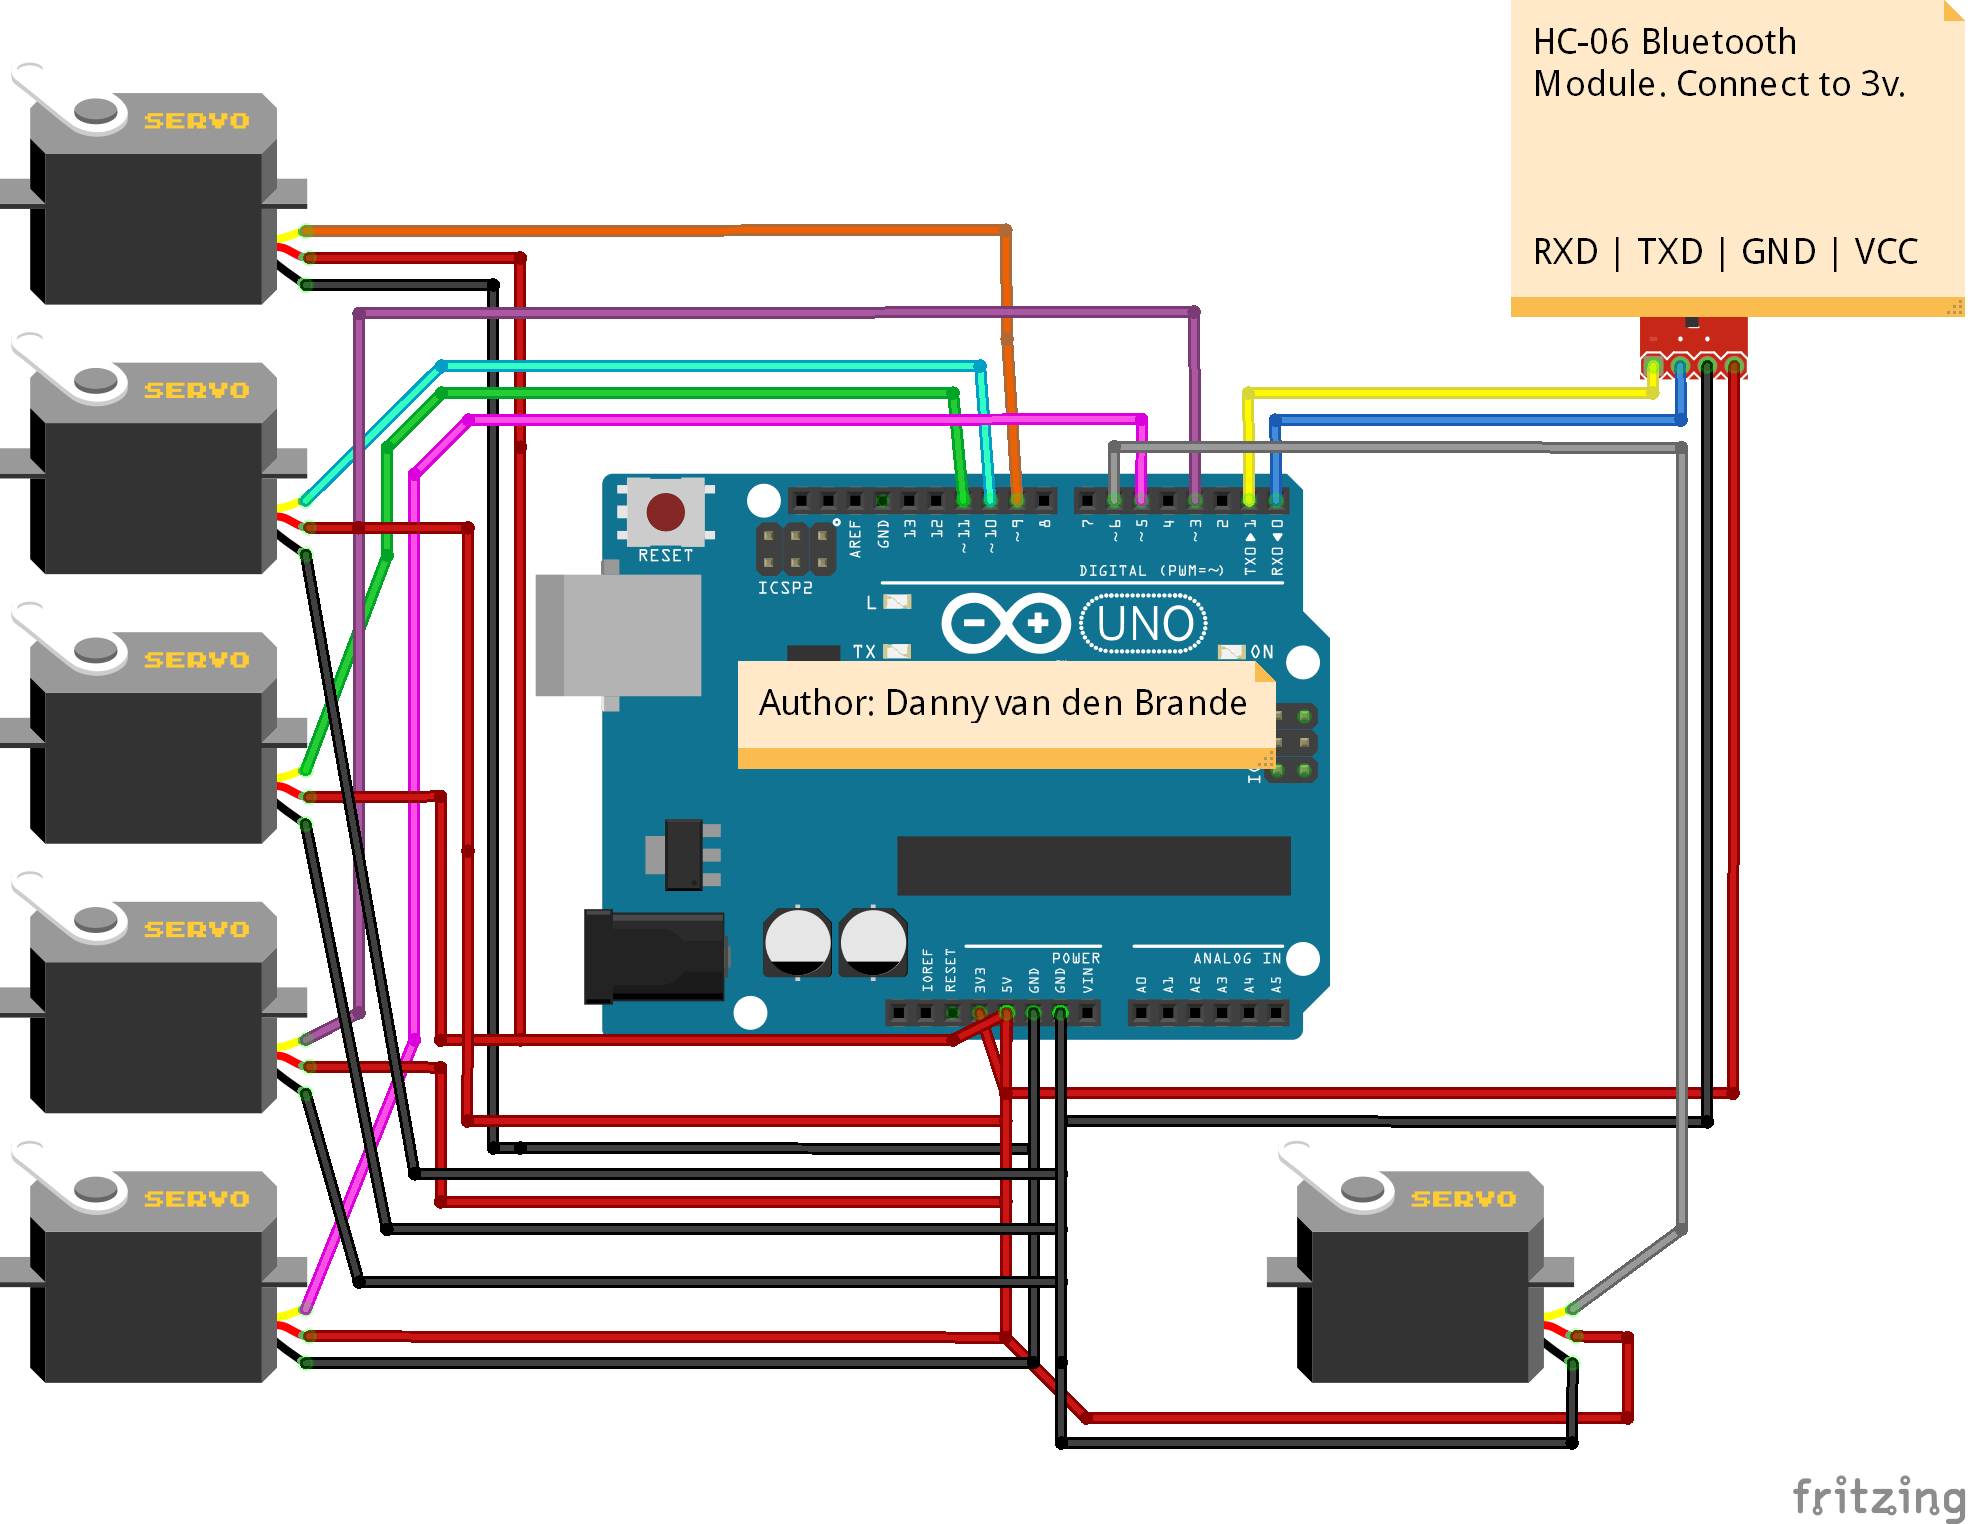
Étape 1 : Liste du matériel et câblage
Câblez selon le schéma, téléversez le code, installez l'app, pairez le Bluetooth et ça marche. Attention : RXD du module → TX Arduino, TXD → RX. Ne pas connecter le module Bluetooth pendant le téléversement.
- Arduino Uno (RobotDyn Uno utilisé ici)
- Module HC-06
- 6 × Servomoteurs
- Jeu de fils jumpers
- Téléphone Android
Étape 2 : Configurer le module HC-06 (optionnel)
Pour changer le nom, le code PIN ou le baudrate :
- Connectez un programmateur USB-TTL au HC-06 (VCC↔VCC, GND↔GND, RXD↔TX, TXD↔RX).
- Ouvrez le moniteur série (9600 bauds).
- Tapez
AT→ réponseOK. AT+NAMExyz→ nom "xyz" (réponseOKsetname).AT+PIN1234→ PIN 1234 (réponseOKsetPIN).
Un PDF avec plus de commandes AT est inclus.
Code Arduino : Contrôle Multi-Servos
/* Auteur : Danny van den Brande
 * Contrôle multiple servos via app Android Bluetooth
 * Ajoutez autant de servos que de broches disponibles
 */
#include <Servo.h>

Servo myservo[10];  // Tableau pour jusqu'à 10 servos
byte serialA;

void setup() {
  // Attachez les servos aux broches PWM
  myservo[0].attach(9);
  myservo[1].attach(10);
  myservo[2].attach(11);
  myservo[3].attach(3);
  myservo[4].attach(5);
  myservo[5].attach(6);
  // myservo[6].attach(...); // Décommentez pour plus de servos

  Serial.begin(9600);  // Ajustez au baudrate de votre module BT
}

void loop() {
  if (Serial.available() > 2) {
    serialA = Serial.read();
    Serial.println(serialA);
  }

  unsigned int servopos = Serial.read();
  unsigned int servopos1 = Serial.read();
  unsigned int realservo = (servopos1 * 256) + servopos;
  Serial.println(realservo);

  // Servo 1 : codes 1000-1179
  if (realservo >= 1000 && realservo < 1180) {
    int pos = map(realservo, 1000, 1180, 0, 180);
    myservo[0].write(pos);
    Serial.println("Servo 1 ON");
    delay(10);
  }
  // Servo 2 : codes 2000-2179
  if (realservo >= 2000 && realservo < 2180) {
    int pos = map(realservo, 2000, 2180, 0, 180);
    myservo[1].write(pos);
    Serial.println("Servo 2 ON");
    delay(10);
  }
  // Servo 3 : codes 3000-3179
  if (realservo >= 3000 && realservo < 3180) {
    int pos = map(realservo, 3000, 3180, 0, 180);
    myservo[2].write(pos);
    Serial.println("Servo 3 ON");
    delay(10);
  }
  // Servo 4 : codes 4000-4179
  if (realservo >= 4000 && realservo < 4180) {
    int pos = map(realservo, 4000, 4180, 0, 180);
    myservo[3].write(pos);
    Serial.println("Servo 4 ON");
    delay(10);
  }
  // Servo 5 : codes 5000-5179
  if (realservo >= 5000 && realservo < 5180) {
    int pos = map(realservo, 5000, 5180, 0, 180);
    myservo[4].write(pos);
    Serial.println("Servo 5 ON");
    delay(10);
  }
  // Servo 6 : codes 6000-6179
  if (realservo >= 6000 && realservo < 6180) {
    int pos = map(realservo, 6000, 6180, 0, 180);
    myservo[5].write(pos);
    Serial.println("Servo 6 ON");
    delay(10);
  }

  // Décommentez pour servos 7-10 (codes 7000-10179)
  /*
  if (realservo >= 7000 && realservo < 7180) { ... }
  if (realservo >= 8000 && realservo < 8180) { ... }
  if (realservo >= 9000 && realservo < 9180) { ... }
  if (realservo >= 10000 && realservo < 10180) { ... }
  */
}
Schéma de câblage
SomfyDuino : Adaptateur USB vers Somfy IO pour Arduino Nano
Sécurisez Votre PC avec un Verrou RFID à Relais – Projet Arduino
Processus de fabrication
- Simple Pi Robot – Construire un rover autonome 2 roues motrices avec Raspberry Pi
- Construire une télécommande Android universelle avec Arduino, 1Sheeld et contrôle IR
- Centre de contrôle d'alimentation Arduino : N-FET, P-FET, Relais et RTC
- Véhicule Télécommandé par Android avec Raspberry Pi et Shield Moteur
- Robot Évitement d'Obstacles Piloté par Servomoteur : Construction avec Arduino et HC-SR04
- Contrôler une LED par Bluetooth avec Arduino et MIT App Inventor
- Contrôleur d'humidificateur DIY avec Arduino et relais – Installation haute tension sécurisée
- Servomoteurs expliqués : fonctionnement et importance
- Comprendre les réducteurs de servomoteurs : fonctions, avantages et applications